Configuración y calibración
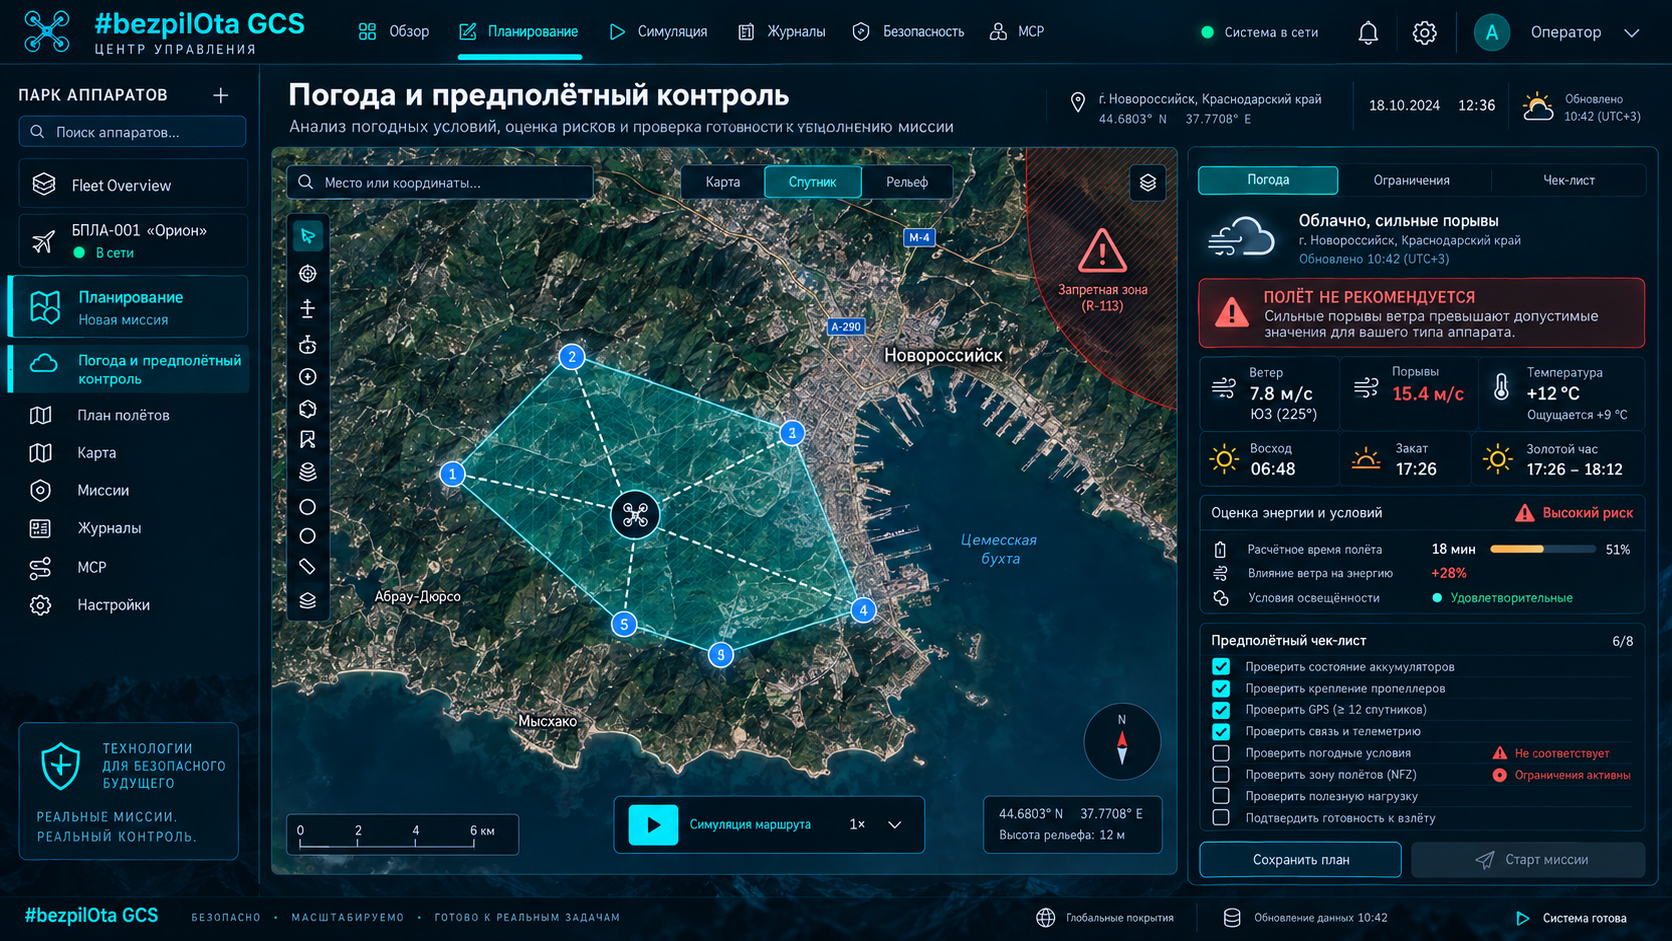
La interfaz prevista abarca parámetros, failsafe, PID, alimentación, puertos, sensores, OSD, cámara y calibraciones guiadas.
≈60 PANELES PREVISTOSKairOS se desarrolla como un Drone Agent abierto del ecosistema «Deporte no tripulado» y de la marca #bezpiLOTa. Conecta el controlador de vuelo, Mission Control en el navegador, vídeo, periféricos y Ground Agent de campo en una arquitectura observable.
Los componentes funcionan juntos, pero no requieren el conjunto completo: Mission Control puede conectarse directamente y los agentes se incorporan a medida que crecen las necesidades.
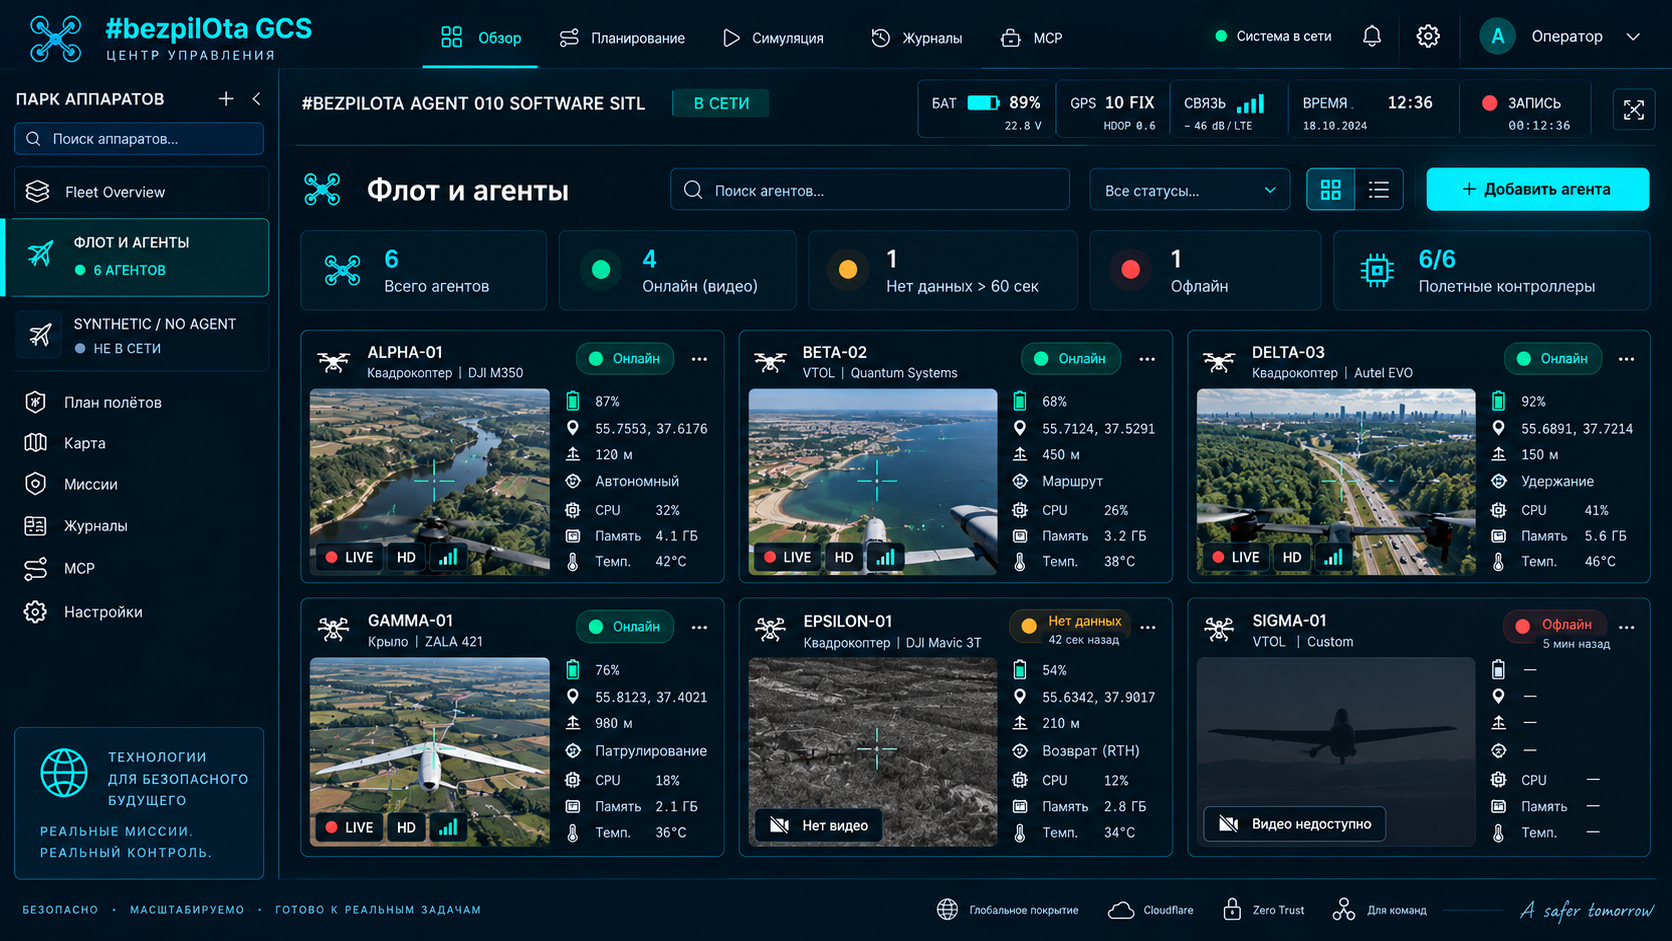
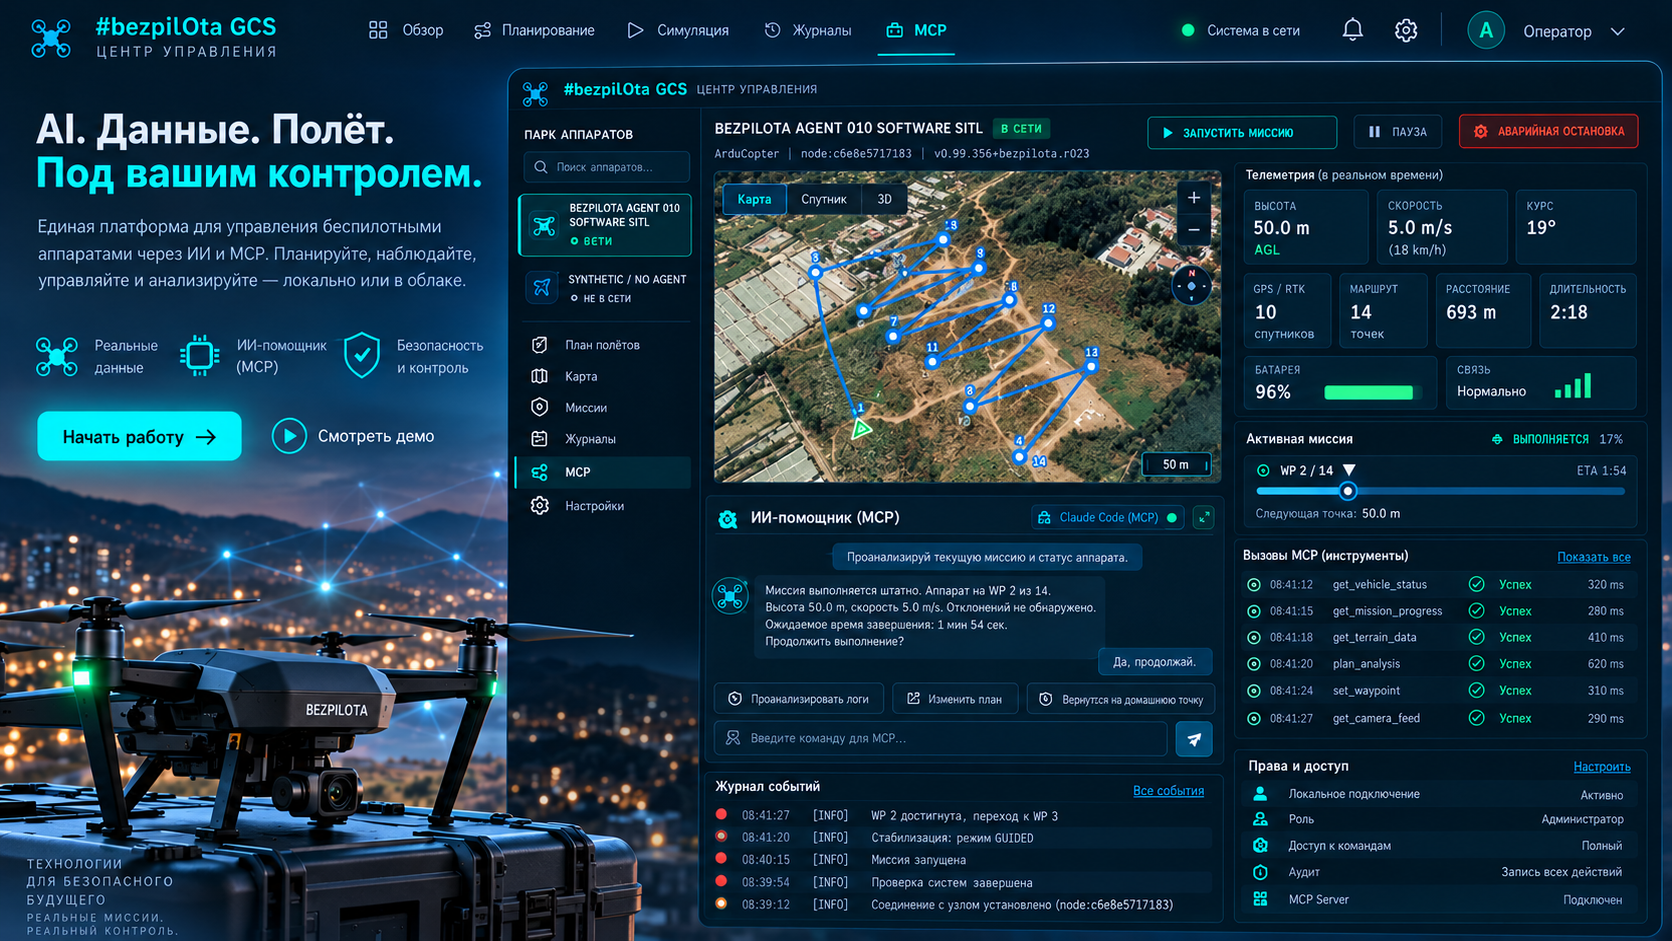
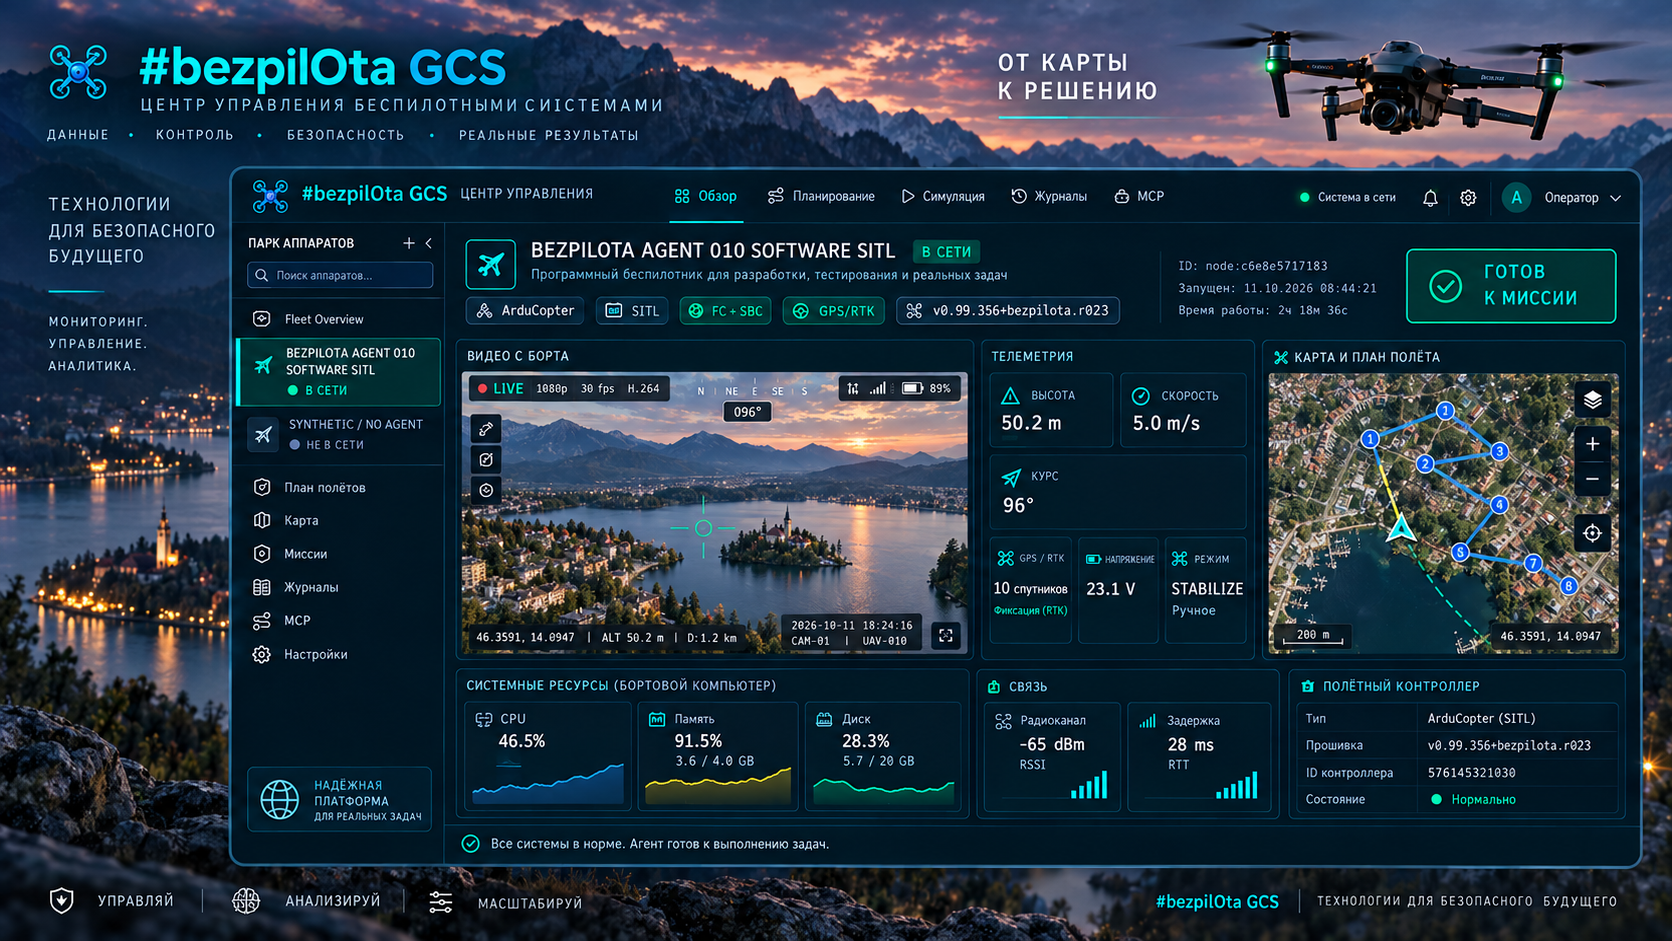
Una interfaz unificada para la conexión, configuración del controlador de vuelo, telemetría, vídeo, misiones y gestión de flotas.
Abrir sección →Núcleo basado principalmente en Rust sobre un SBC Linux para enrutar MAVLink, transmitir vídeo, ofrecer una API local y ampliar los módulos de IA y visión.
Abrir sección →Perfil terrestre del agente para recibir el enlace de radio y transmitir vídeo y telemetría a un portátil, teléfono o pantalla de campo.
Abrir sección →KairOS se diseña en torno al trabajo real del operador: primero conectividad y observabilidad, después automatización, con una separación clara entre el estado verificado y las capacidades previstas.
La interfaz prevista abarca parámetros, failsafe, PID, alimentación, puertos, sensores, OSD, cámara y calibraciones guiadas.
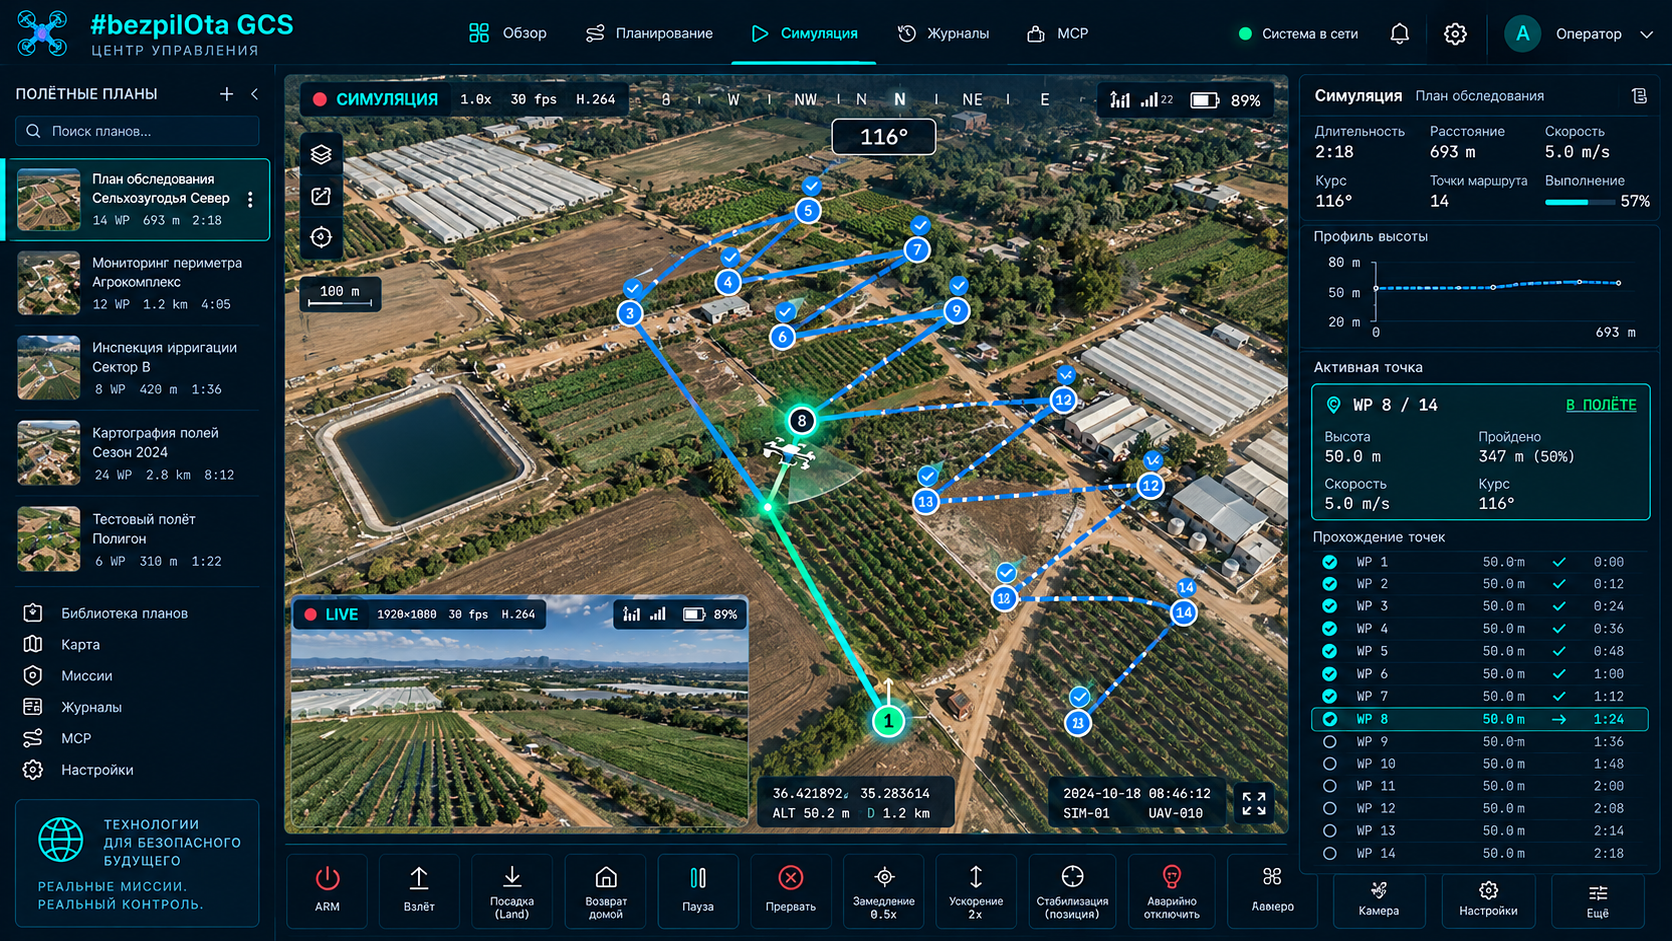
≈60 PANELES PREVISTOSPuntos de ruta, levantamientos, órbitas, corredores, patrones de búsqueda, seguimiento del terreno, puntos de reunión y validación del plan antes de cargarlo.
PLAN · VALIDATE · FLYPosición, GPS, batería, EKF, enlace de radio, sensores, registros y estado de los servicios en un único entorno del operador.
MAVLINK V2 · MSPLa cadena multimedia prevista combina H.264, RTSP, WebRTC/WHEP y WFB-ng para escenarios locales y de campo.
CAMERA → BROWSERLos roles directo, retransmisor y receptor permiten diseñar un nodo terrestre único o un sistema de recepción distribuido.
DIRECT · RELAY · RECEIVERLa API REST y el modelo aislado de extensiones conectan paneles, controladores, sensores y algoritmos sin bifurcar el núcleo principal.
RUST · PYTHON · TYPESCRIPT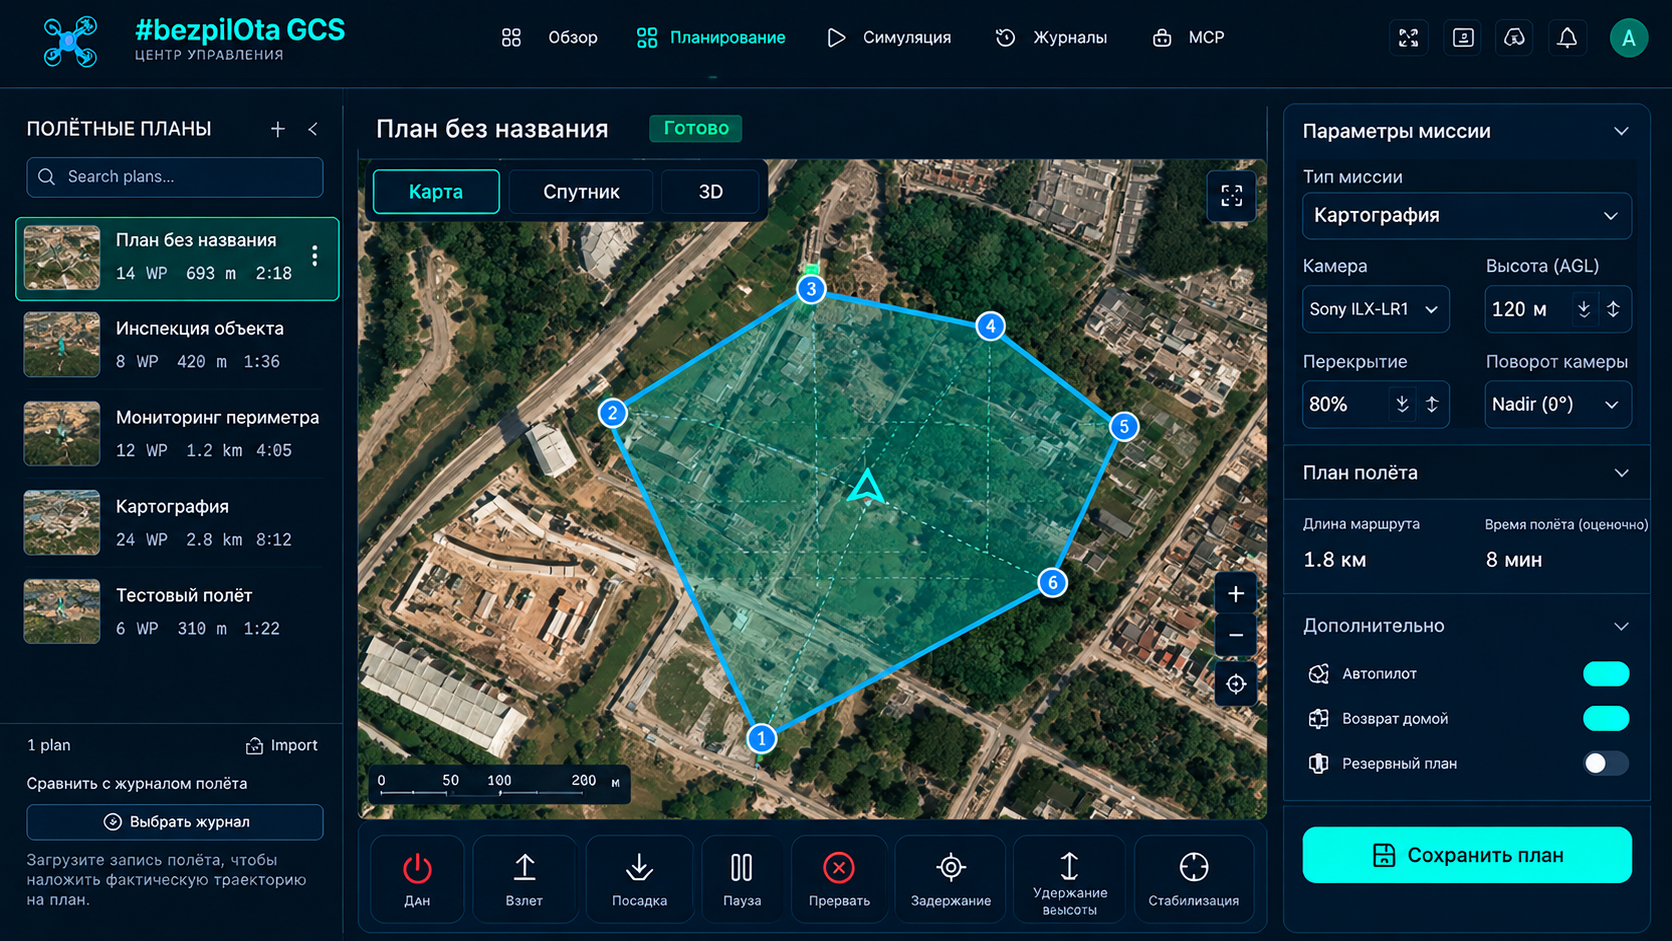
El polígono del mapa se relaciona con altitud, solapamiento de imágenes y parámetros de cámara: contexto visual para cartografía y verificación de rutas.
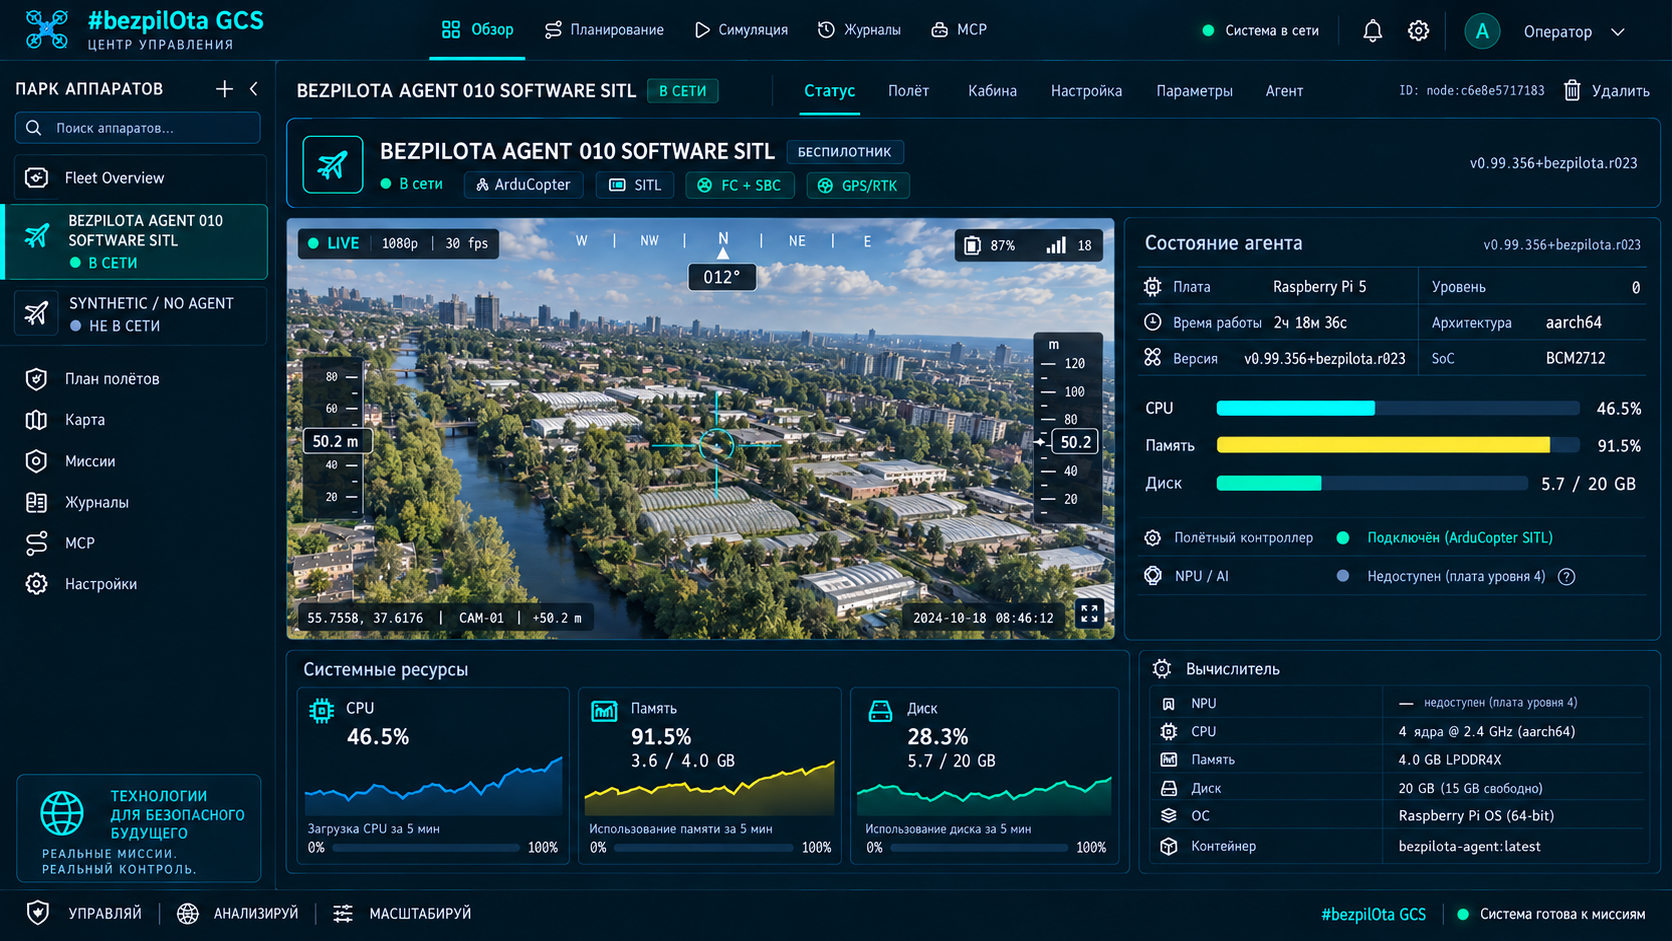
Junto a la cámara se muestran conexión con el controlador de vuelo, perfil de placa y uso de CPU, memoria y disco.
El sistema crítico de campo no depende de la nube. Internet se añade por separado para observación remota, comandos y sincronización de varios vehículos.
Motores, estabilización, GPS y sensores.
ArduPilot · PX4 · BF · iNavEnrutamiento, vídeo, radio, API y extensiones.
SBC Linux · núcleo RustRecepción, red mallada, retransmisión y distribución local.
Directo · Retransmisor · ReceptorControl, planificación, vídeo y observabilidad.
Navegador ChromiumMQTT/TLS · señalización · estado de flota · observadores remotos
El navegador se conecta directamente al controlador de vuelo. Adecuado para banco de pruebas, configuración, calibración y actualización del firmware.
BROWSER ↔ USB ↔ FCDrone Agent y Ground Agent forman un sistema local de telemetría y vídeo que no exige conexión a Internet.
DRONE ↔ FIELD LINK ↔ GROUNDLa infraestructura autoalojada opcional añade observadores remotos y sincronización de flotas al sistema local.
EDGE ↔ OPTIONAL CLOUD ↔ GCSLa arquitectura prevista no está ligada a un fabricante: se añade un ordenador auxiliar Linux al vehículo existente y se conecta a su controlador de vuelo.
Configuración, misiones, geocercas, puntos de reunión y firma
OBJETIVO COMPLETOMisiones y configuración de la estructura y los actuadores
OBJETIVO COMPLETOConfiguración y control manual; sin carga de misiones
ALCANCE DELIMITADOMisiones, puntos seguros y geozonas; referencia: iNav 7+
ALCANCE DELIMITADOEl modelo previsto de extensiones separa el código del complemento del anfitrión. La parte del agente se ejecuta en un proceso independiente y la parte GCS en un iframe aislado; el operador concede expresamente cada privilegio.
Verificación de la firma antes de instalar y posibilidad de revocar la clave.
Subproceso independiente con límites de recursos y estado observable.
Acceso únicamente a los datos, dispositivos y comandos autorizados expresamente.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredDesde el banco de pruebas y el aula hasta la cartografía y el sistema de campo: la arquitectura se construye alrededor de la tarea, sin depender de un ecosistema cerrado.
GCS moderno, configuración, vídeo y telemetría para un vehículo con el hardware que usted elija.
API, simulación, extensiones y arquitectura observable para experimentos reproducibles.
Planificación de zonas, misiones con puntos de ruta y trayectorias sistemáticas de recogida de datos.
Capas abiertas, desde el protocolo hasta la interfaz, para aprender y crear su propio producto.
Un participante o equipo resuelve una tarea competitiva utilizando sistemas no tripulados, realidad aumentada y herramientas digitales. El resultado corresponde a la persona y se acredita con los datos del intento: telemetría, vídeo y registro de eventos.
El participante controla un droide físico por Internet desde fuera del recinto. La calidad de la conexión y la latencia forman parte de la evaluación del intento, mientras un observador local trabaja en el lugar. Los perfiles de la disciplina abarcan entornos terrestres, aéreos, de superficie acuática, submarinos y extremos.
Para esta disciplina, KairOS se diseña como núcleo de comunicación entre el operador remoto, Mission Control en el navegador, Drone Agent a bordo y el droide: comandos de control, vídeo, telemetría y supervisión del estado del sistema.
Una arquitectura abierta para el deporte y las tareas del sector productivo: cartografía, inspecciones, sistemas de campo, investigación y educación.
KairOS es un proyecto de plataforma de software universal para sistemas no tripulados. Su arquitectura prevista reúne la estación terrestre Mission Control en el navegador, Drone Agent a bordo y Ground Agent en tierra. El proyecto está en fase de concepto y desarrollo.
Mission Control es la interfaz prevista del operador en el navegador para configuración, telemetría, vídeo y misiones. Drone Agent es el núcleo a bordo en diseño para SBC Linux. Ground Agent es el perfil terrestre del agente para recibir el enlace de radio y transmitir datos a la pantalla del operador.
No. La plataforma se diseña para distintas tareas del sector productivo, incluidas inspecciones, cartografía, agricultura, supervisión y formación. El Droide de teletransportación (TPD, Teleportation Droid Sport) es uno de los casos de uso del ecosistema «Deporte no tripulado».
En el concepto de la disciplina Droide de teletransportación, KairOS es el núcleo principal de software previsto: conecta operador, telemetría, vídeo, misiones y agentes. En bezpilota.msk.ru se publica información detallada sobre el deporte y la disciplina.
La documentación describe contratos previstos de una plataforma futura, no una versión confirmada de software de vuelo. La disponibilidad de funciones debe acreditarse mediante publicación de código y pruebas. Las ilustraciones de interfaz no son pruebas de vuelos reales.
Escriba a contact@kairosgo.dev. El formulario de contacto del sitio abre su cliente de correo con un mensaje preparado.
Los comandos peligrosos y los nuevos privilegios exigen una decisión explícita del operador.
El sistema crítico se diseña sin infraestructura externa obligatoria.
El alcance, la latencia y la fiabilidad se publican únicamente después de las pruebas de KairOS.
Las interfaces y los límites entre componentes deben seguir siendo verificables y sustituibles.
No. La arquitectura prevista está destinada a vehículos existentes con un controlador de vuelo compatible y, cuando sea necesario, un ordenador auxiliar Linux.
No. La conexión USB directa y el sistema local de campo se diseñan sin nube. La infraestructura remota es una capa opcional independiente.
Todavía no existe confirmación pública de ello. El proyecto está en desarrollo; las primeras prestaciones y los límites de uso deberán acreditarse mediante pruebas propias de banco y de campo.
La licencia de KairOS aún no se ha publicado. Deberá establecerse expresamente en un archivo LICENSE propio del repositorio antes de la primera versión pública.
Elija el controlador de vuelo, el ordenador auxiliar, el enlace de comunicaciones y la infraestructura. KairOS los conecta en una pila unificada en desarrollo.
Código fuente de KairOS