Configuration et étalonnage
L’interface cible couvre les paramètres, le failsafe, le PID, l’alimentation, les ports, les capteurs, l’OSD, les caméras et les étalonnages guidés.
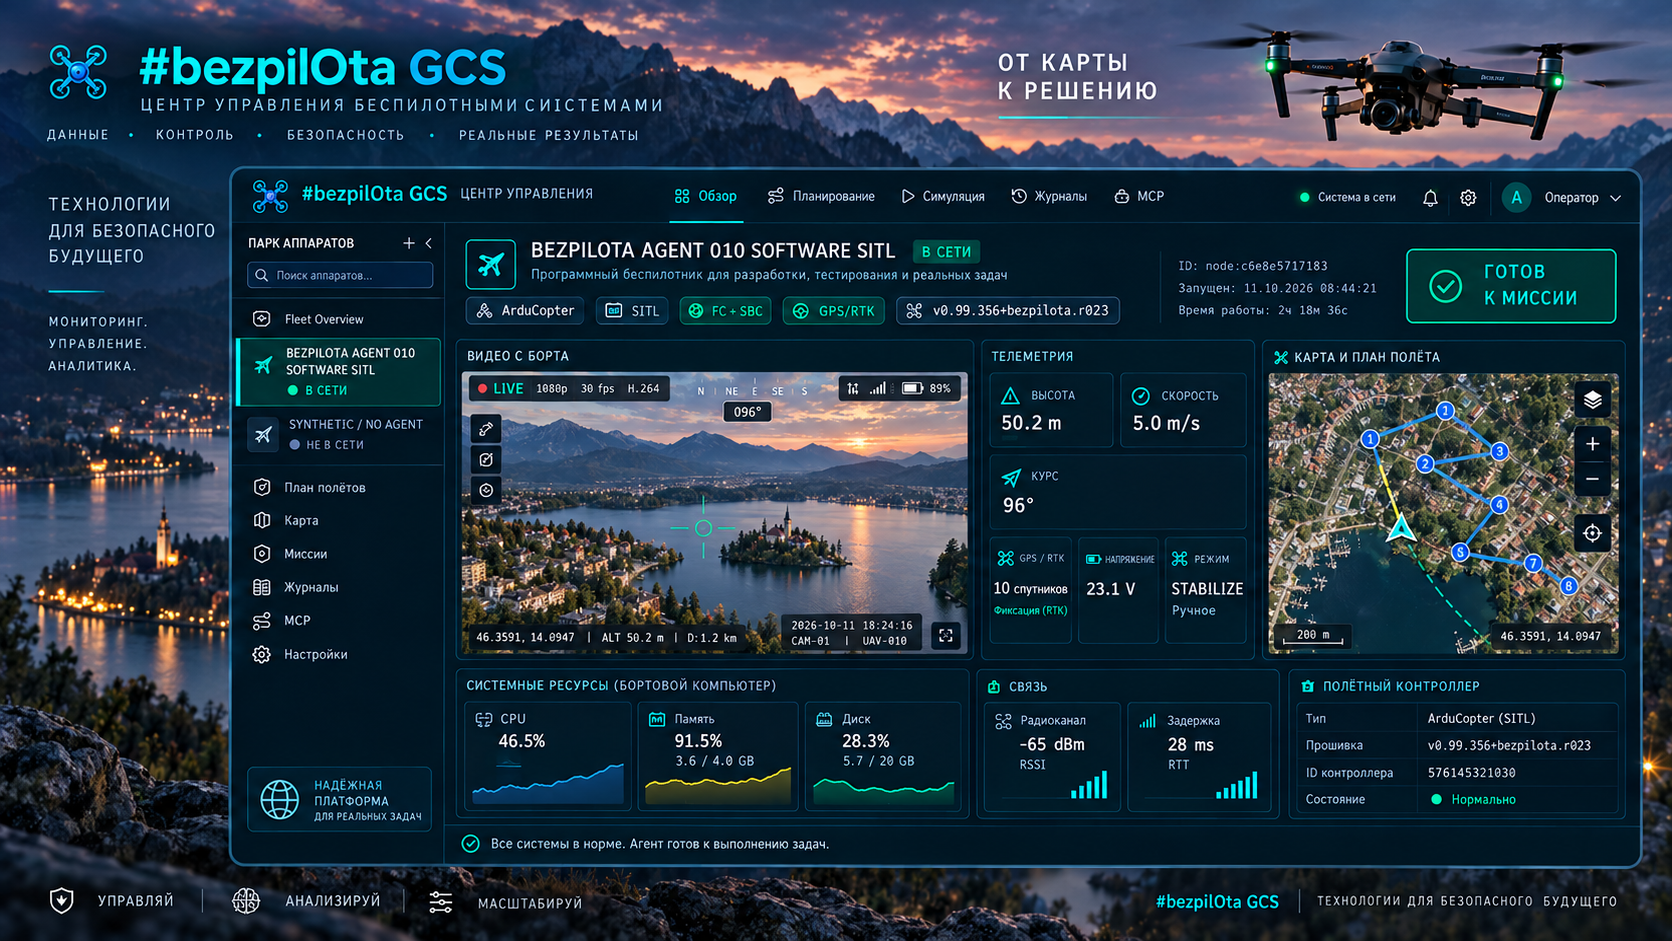
≈60 PANNEAUX CIBLESKairOS est développé comme un Drone Agent ouvert pour l’écosystème « Sport sans pilote » et la marque #bezpiLOTa. Il relie contrôleur de vol, Mission Control dans le navigateur, vidéo, périphériques et Ground Agent de terrain dans une architecture observable.
Les composants fonctionnent ensemble sans exiger un ensemble complet : Mission Control peut se connecter directement, puis les agents sont ajoutés selon l’évolution du besoin.
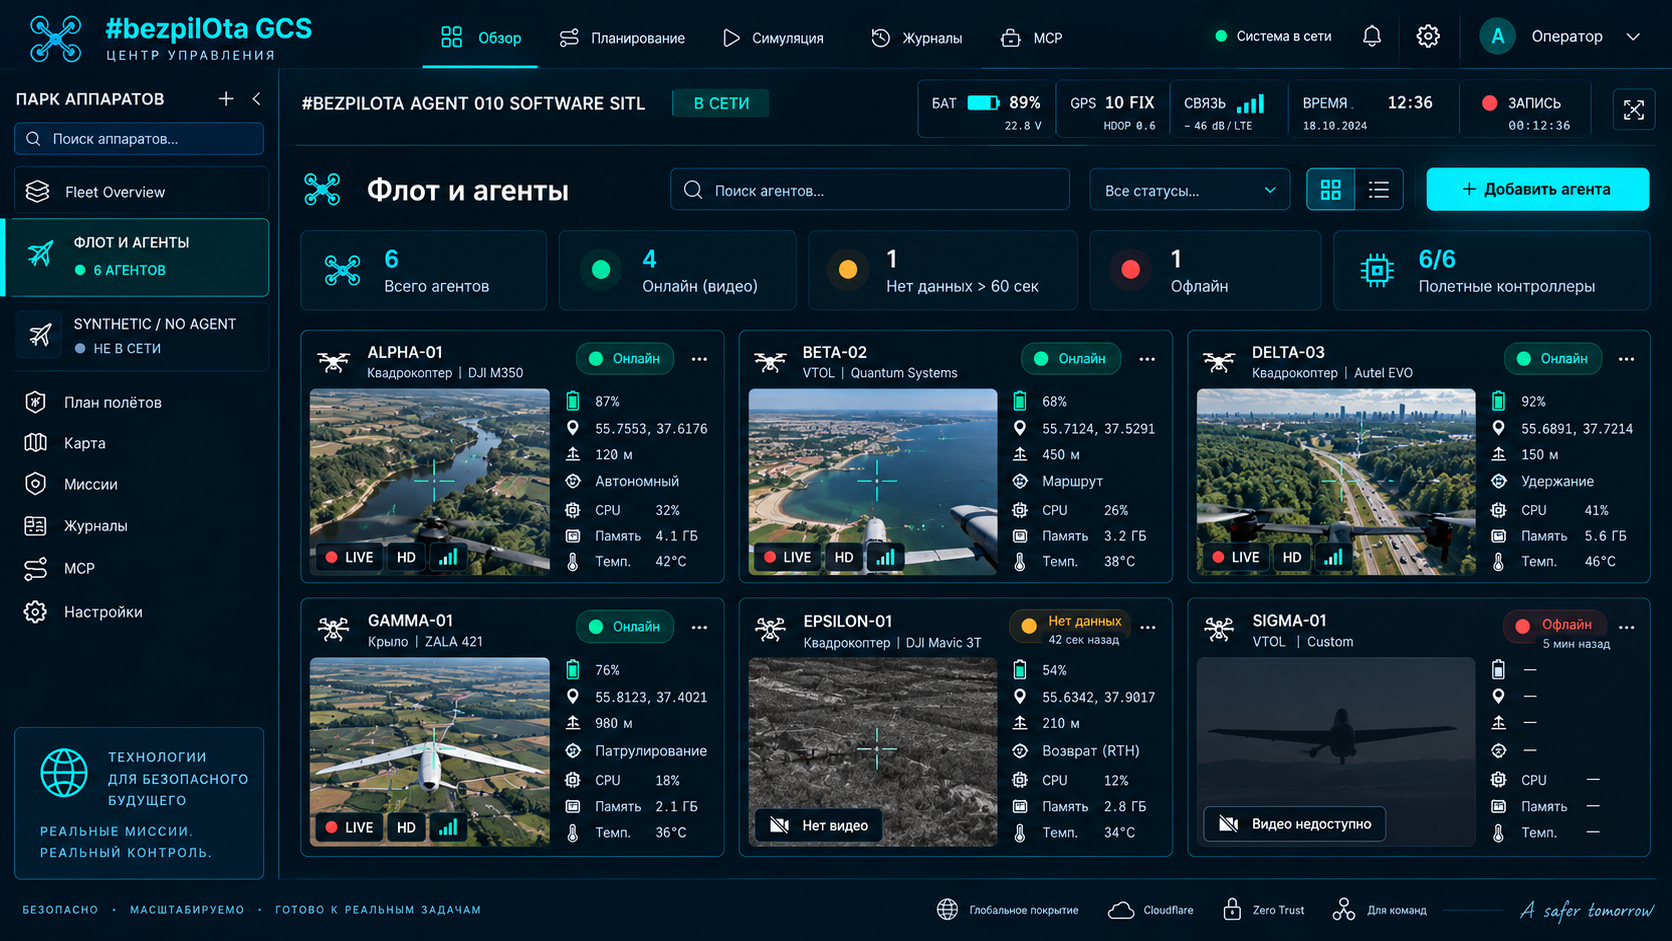
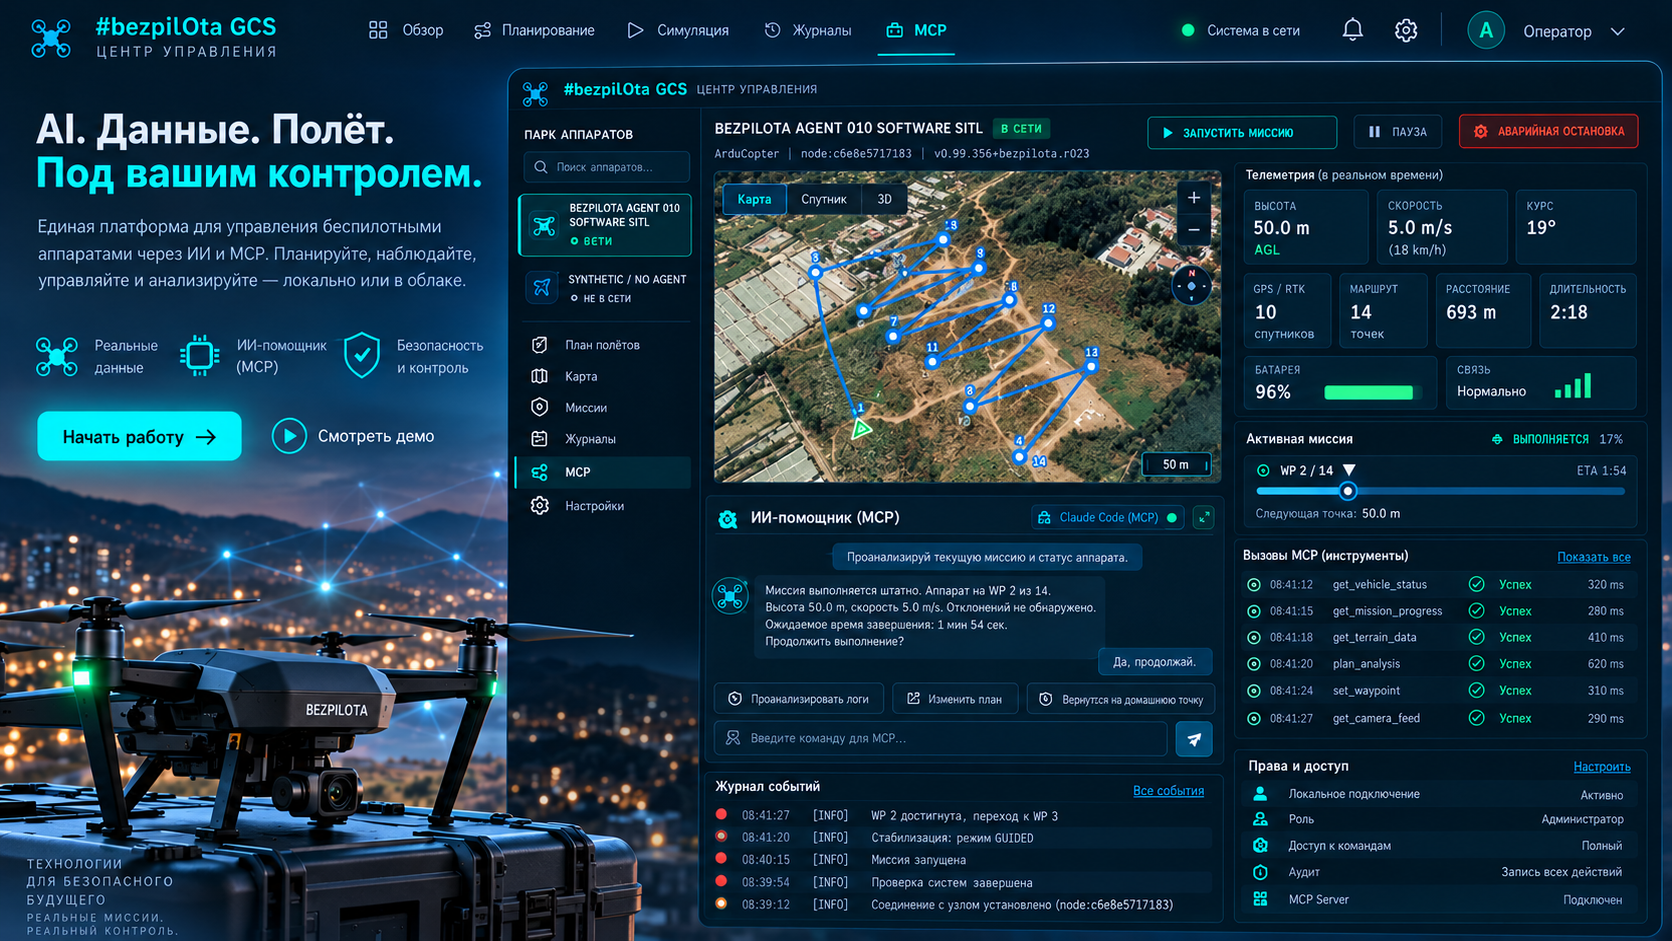
Une interface unifiée pour les connexions, la configuration du contrôleur de vol, la télémétrie, la vidéo, les missions et la gestion de flotte.
Ouvrir la section →Un cœur principalement en Rust sur un SBC Linux pour le routage MAVLink, la vidéo, les API locales et des modules IA/vision extensibles.
Ouvrir la section →Un profil d’agent au sol qui reçoit la liaison radio et transmet vidéo et télémétrie à un ordinateur portable, un téléphone ou un écran de terrain.
Ouvrir la section →KairOS est conçu autour du travail réel de l’opérateur : connectivité et observabilité d’abord, automatisation ensuite, avec une distinction claire entre état vérifié et capacités visées.
L’interface cible couvre les paramètres, le failsafe, le PID, l’alimentation, les ports, les capteurs, l’OSD, les caméras et les étalonnages guidés.
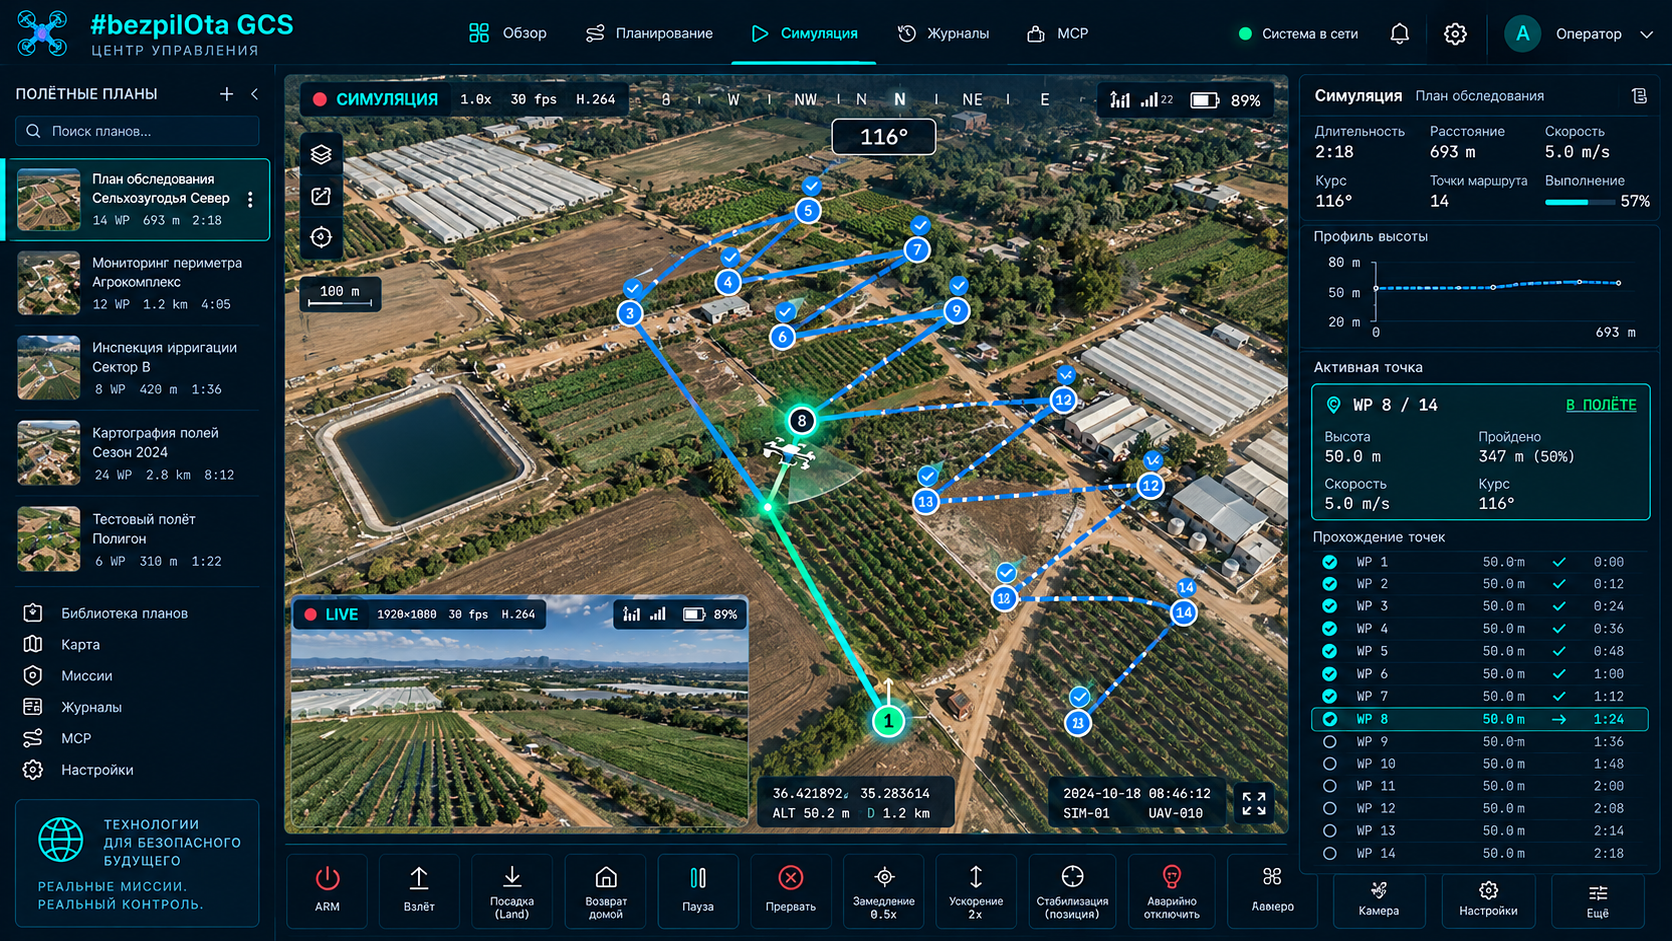
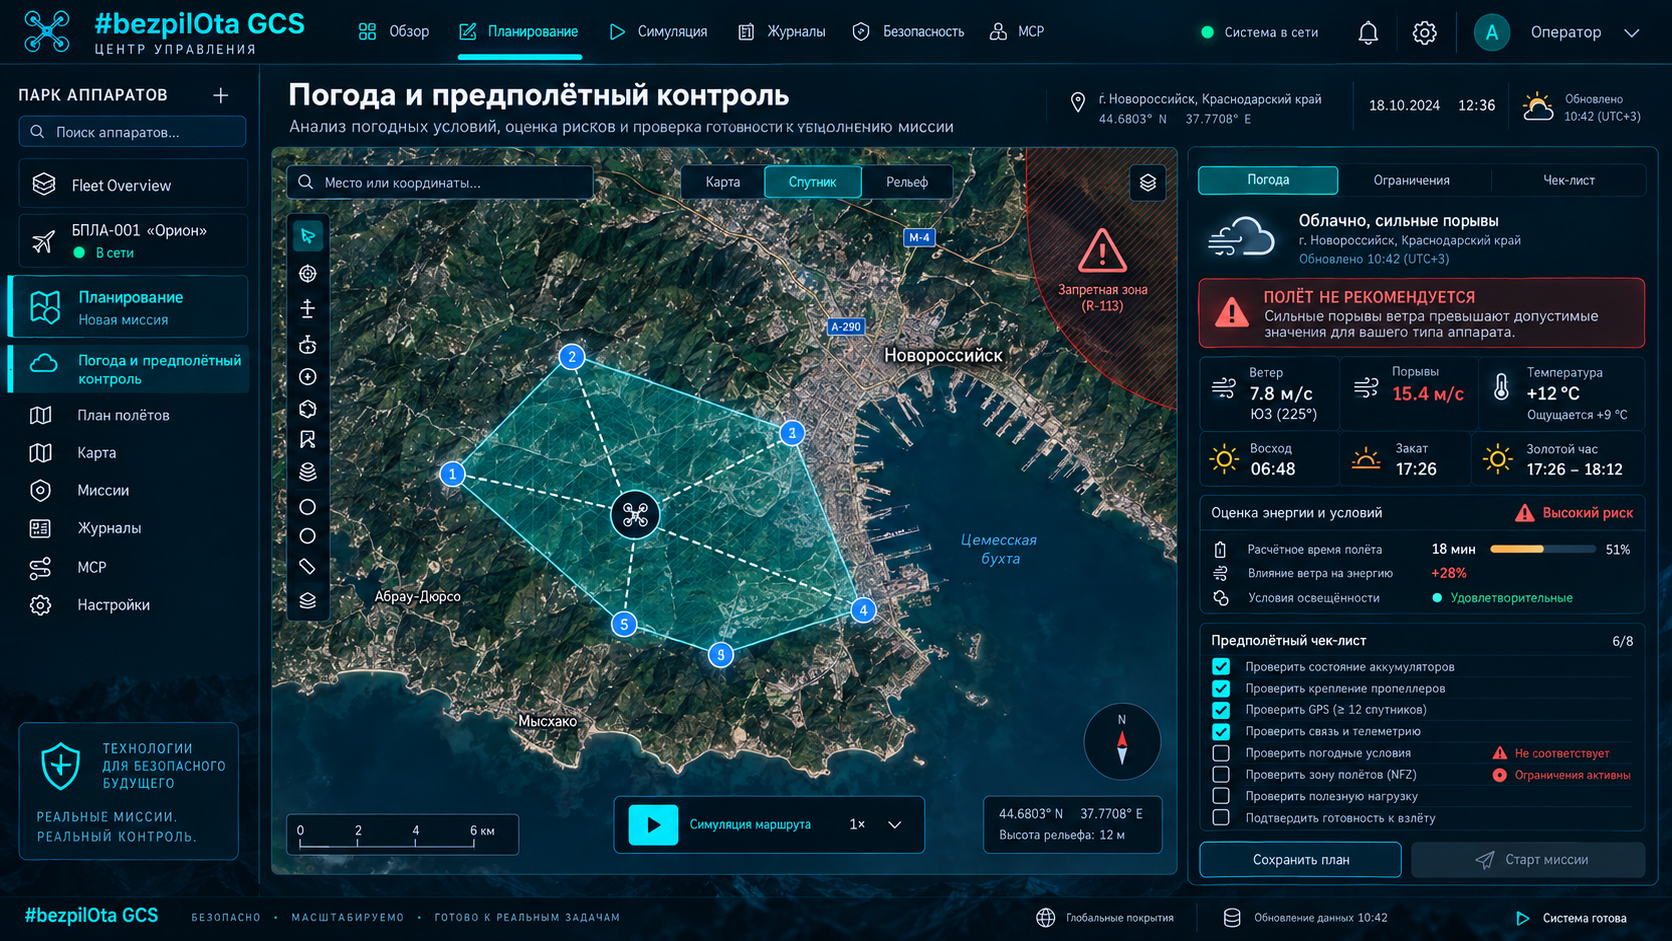
≈60 PANNEAUX CIBLESPoints de passage, relevé, orbite, corridor, motifs de recherche, suivi du terrain, points de ralliement et validation du plan avant envoi.
PLAN · VALIDATE · FLYPosition, GPS, batterie, EKF, liaison radio, capteurs, journaux et état des services dans une même vue opérateur.
MAVLINK V2 · MSPLa chaîne multimédia cible associe H.264, RTSP, WebRTC/WHEP et WFB-ng pour les opérations locales et de terrain.
CAMERA → BROWSERLes rôles direct, relais et récepteur permettent de concevoir un nœud sol unique ou un réseau de réception distribué.
DIRECT · RELAY · RECEIVERLes API REST et un modèle d’extensions isolées relient panneaux, pilotes, capteurs et algorithmes sans créer de branche dérivée du cœur.
RUST · PYTHON · TYPESCRIPT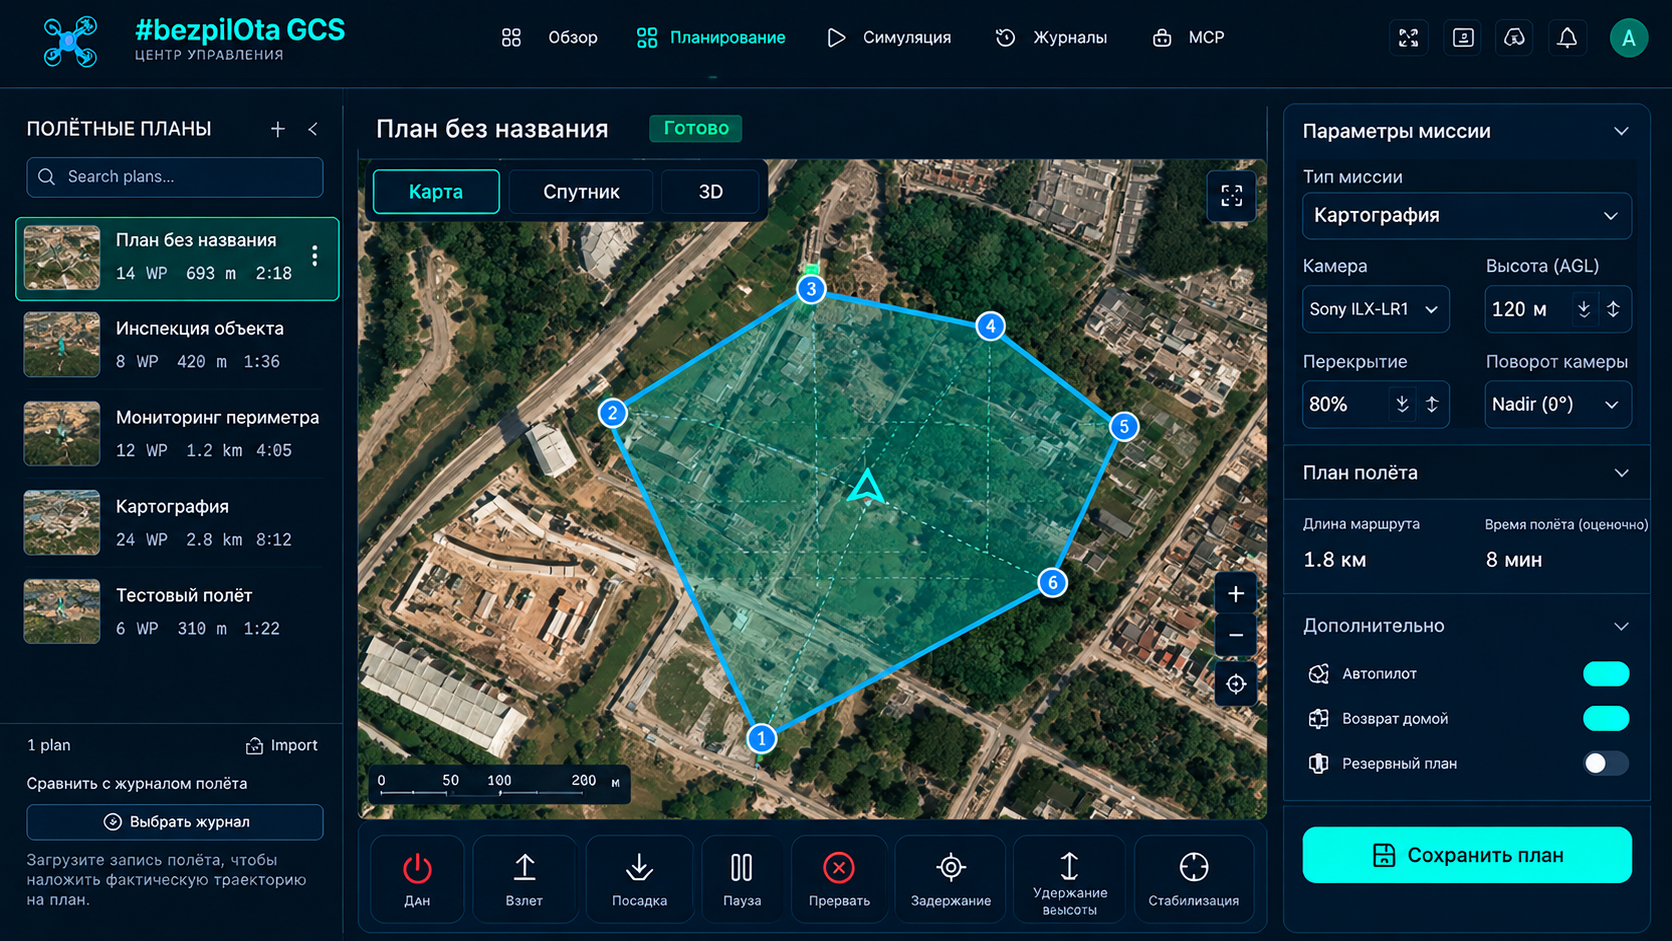
Le polygone cartographique est lié à l’altitude, au recouvrement et aux paramètres caméra : un contexte visuel pour cartographie et validation du trajet.
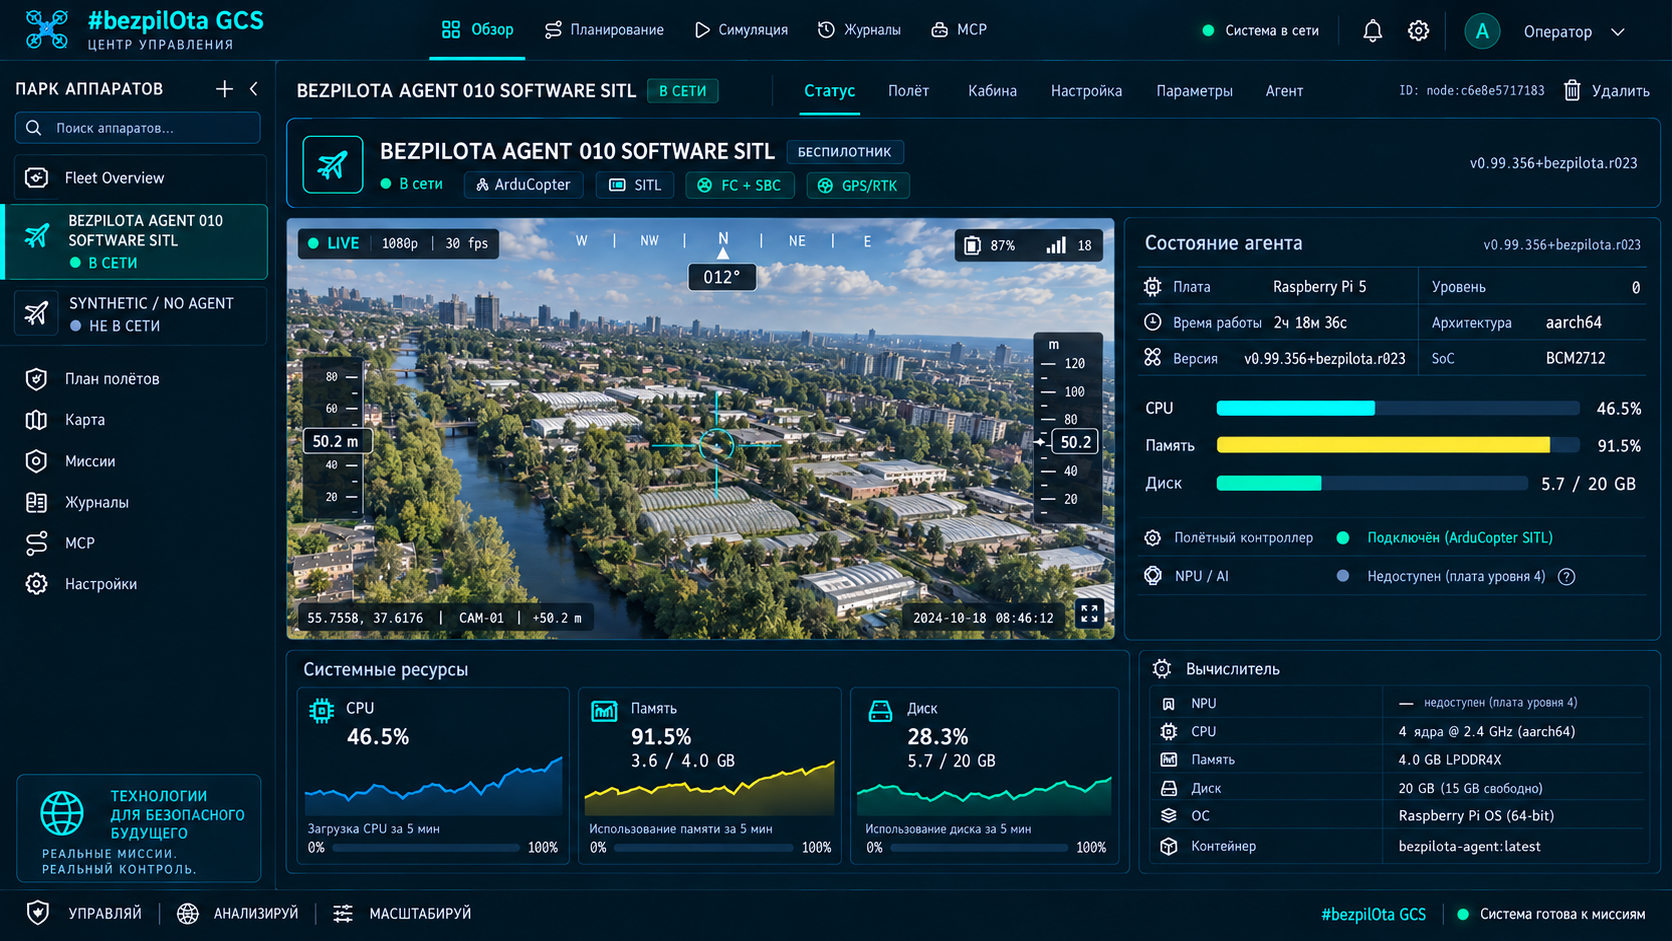
À côté de la caméra figurent connexion au contrôleur, profil de carte et charge CPU, mémoire et disque.
La chaîne de terrain critique ne dépend pas du cloud. Internet est ajouté séparément pour l’observation distante, les commandes et la synchronisation de plusieurs appareils.
Moteurs, stabilisation, GPS et capteurs.
ArduPilot · PX4 · BF · iNavRoutage, vidéo, radio, API et extensions.
SBC Linux · cœur RustRéception, réseau maillé, relais et distribution locale.
Direct · Relais · RécepteurCommande, planification, vidéo et observabilité.
Navigateur ChromiumMQTT/TLS · signalisation · état de flotte · observateurs distants
Le navigateur se connecte directement au contrôleur de vol. Convient au banc d’essai, à la configuration, à l’étalonnage et au flashage du micrologiciel.
BROWSER ↔ USB ↔ FCDrone Agent et Ground Agent forment une chaîne locale de télémétrie et de vidéo sans connexion Internet obligatoire.
DRONE ↔ FIELD LINK ↔ GROUNDUne infrastructure auto-hébergée facultative ajoute des observateurs distants et la synchronisation de flotte à la chaîne locale.
EDGE ↔ OPTIONAL CLOUD ↔ GCSL’architecture cible n’est pas liée à un fabricant : un ordinateur compagnon Linux est ajouté à un appareil existant et connecté à son contrôleur de vol.
Configuration, missions, barrières géographiques, points de ralliement, signature
OBJECTIF COMPLETMissions, configuration de cellule et d’actionneurs
OBJECTIF COMPLETConfiguration et commande manuelle ; sans envoi de mission
PÉRIMÈTRE DÉFINIMissions, safehomes, zones géographiques ; cible : iNav 7+
PÉRIMÈTRE DÉFINILe modèle d’extensions cible sépare le code du plugin de l’hôte. La partie agent s’exécute dans un processus distinct, la partie GCS dans un iframe isolé, et chaque privilège est accordé explicitement par l’opérateur.
Vérification de la signature avant installation et possibilité de révocation de clé.
Un sous-processus distinct avec limites de ressources et état observable.
Accès uniquement aux données, appareils et commandes explicitement approuvés.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredDu banc d’essai et de la salle de classe à la cartographie et aux systèmes de terrain, l’architecture s’assemble autour de la tâche plutôt que d’un écosystème fermé.
Un GCS moderne, la configuration, la vidéo et la télémétrie pour un appareil sur le matériel de votre choix.
API, simulation, extensions et architecture observable pour des expériences reproductibles.
Planification de zones, missions à points de passage et trajectoires systématiques de collecte de données.
Des couches ouvertes, du protocole à l’interface, pour apprendre et créer votre produit.
Un participant ou une équipe résout un défi compétitif à l’aide de systèmes sans pilote, de réalité augmentée et d’outils numériques. Le résultat appartient à l’humain et est confirmé par les données de la tentative : télémétrie, vidéo et journal d’événements.
Le participant commande un droïde physique par Internet depuis l’extérieur du site. Qualité de liaison et latence entrent dans l’évaluation, avec un observateur local sur place. Les profils couvrent les milieux terrestres, aériens, de surface, sous-marins et extrêmes.
Pour cette discipline, KairOS est conçu comme le cœur de liaison entre opérateur distant, Mission Control dans le navigateur, Drone Agent embarqué et droïde : commandes, vidéo, télémétrie et observation de l’état du système.
Une architecture ouverte pour le sport et l’économie réelle : cartographie, inspections, systèmes de terrain, recherche et éducation.
KairOS est un projet de plateforme logicielle universelle pour systèmes sans pilote. L’architecture cible réunit station navigateur Mission Control, Drone Agent embarqué et Ground Agent au sol. Le projet est au stade du concept et du développement.
Mission Control est l’interface navigateur cible pour configuration, télémétrie, vidéo et missions. Drone Agent est le cœur embarqué prévu sur SBC Linux. Ground Agent est le profil sol recevant la radio et transmettant les données à l’écran opérateur.
Non. La plateforme vise diverses tâches de l’économie réelle : inspections, cartographie, agriculture, surveillance et formation. Le Droïde téléporté (TPD, Teleportation Droid Sport) est un cas d’usage de l’écosystème « Sport sans pilote ».
Dans le concept de la discipline, KairOS est le cœur logiciel principal prévu reliant opérateur, télémétrie, vidéo, missions et agents. Les détails du sport et de la discipline sont publiés sur bezpilota.msk.ru.
La documentation décrit les contrats cibles d’une future plateforme, pas une version vérifiée de logiciel de vol. La disponibilité doit être confirmée par code publié et essais. Les illustrations d’interface ne prouvent aucun vol réel.
Écrivez à contact@kairosgo.dev. Le formulaire ouvre votre messagerie avec un message préparé.
Les commandes dangereuses et les nouveaux privilèges nécessitent une décision explicite de l’opérateur.
La chaîne critique est conçue sans infrastructure externe obligatoire.
Portée, latence et fiabilité ne sont publiées qu’après les essais KairOS.
Les interfaces et frontières entre composants doivent rester vérifiables et remplaçables.
Non. L’architecture cible convient à un appareil existant équipé d’un contrôleur de vol compatible et, si nécessaire, d’un ordinateur compagnon Linux.
Non. La connexion USB directe et la chaîne locale de terrain sont conçues sans cloud. L’infrastructure distante est une couche distincte et facultative.
Cela n’a pas encore été confirmé publiquement. Le projet est en développement ; ses premières performances et limites d’utilisation doivent être validées par ses propres essais au banc et sur le terrain.
La licence KairOS n’est pas encore publiée. Elle doit être explicitement établie dans un fichier LICENSE propre au dépôt avant la première version publique.
Choisissez contrôleur de vol, ordinateur compagnon, liaison et infrastructure. KairOS les relie en une pile unifiée en cours de conception.
Code source KairOS