Configuração e calibração
A interface prevista abrange parâmetros, failsafe, PID, alimentação, portas, sensores, OSD, câmara e calibrações guiadas.
≈60 PAINÉIS PREVISTOSKairOS está a ser desenvolvido como Drone Agent aberto do ecossistema «Desporto não tripulado» e da marca #bezpiLOTa. Liga o controlador de voo, Mission Control no navegador, vídeo, periféricos e Ground Agent de campo numa arquitetura observável.
Os componentes funcionam em conjunto, mas não exigem o conjunto completo: Mission Control pode ligar-se diretamente e os agentes são adicionados à medida que as necessidades crescem.
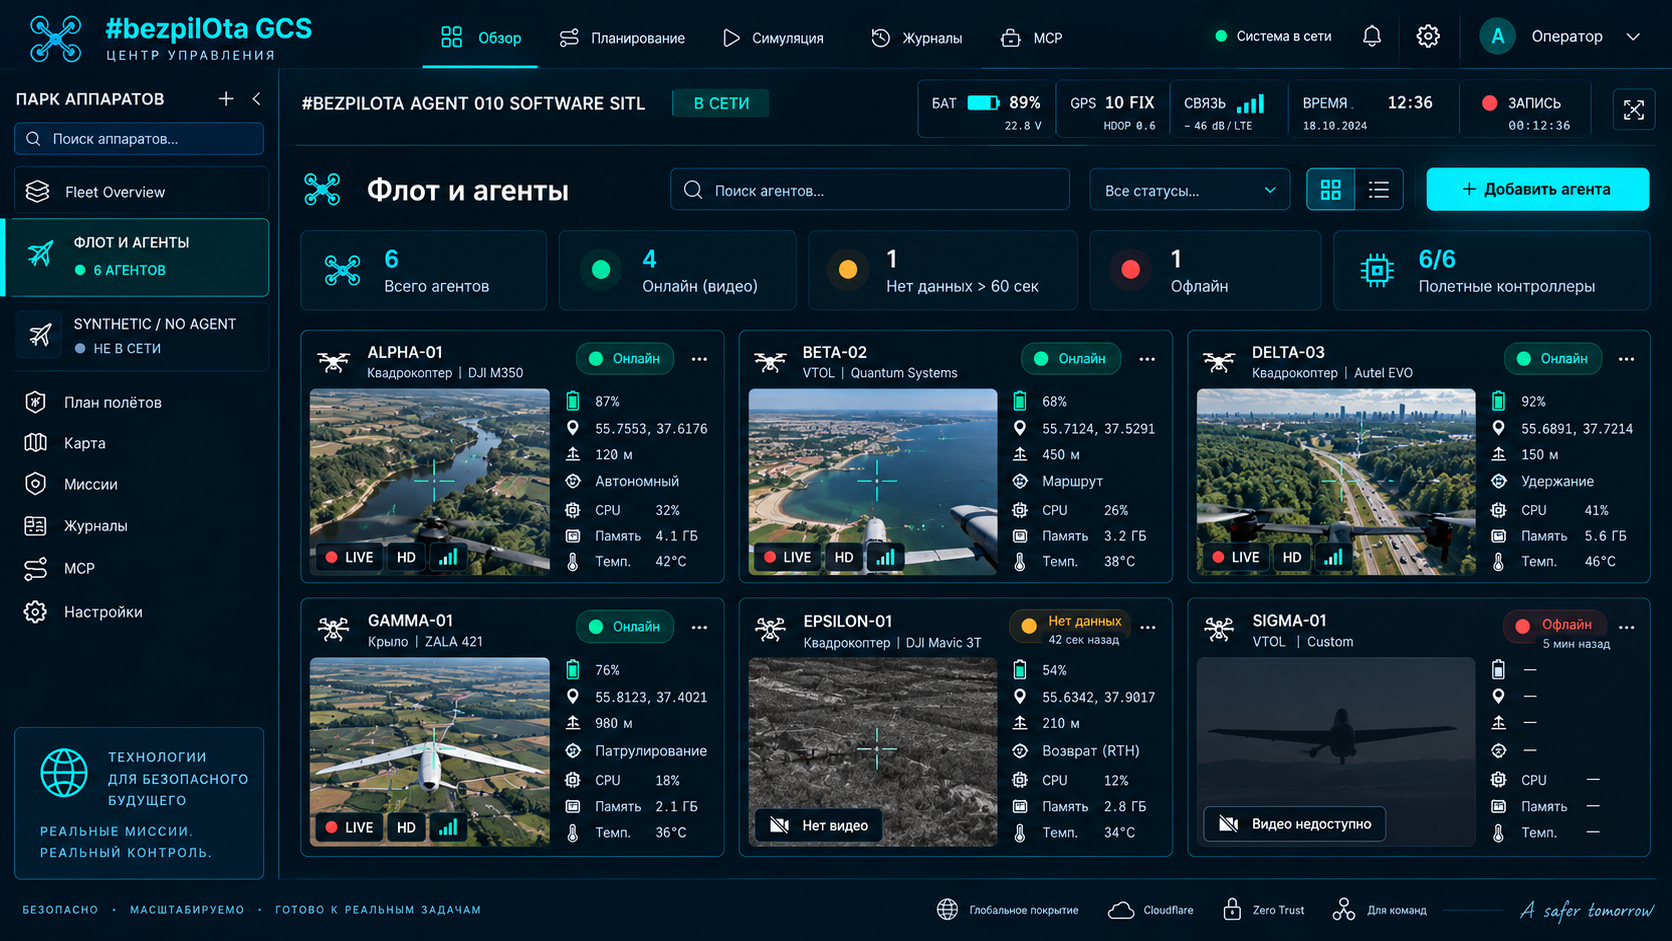
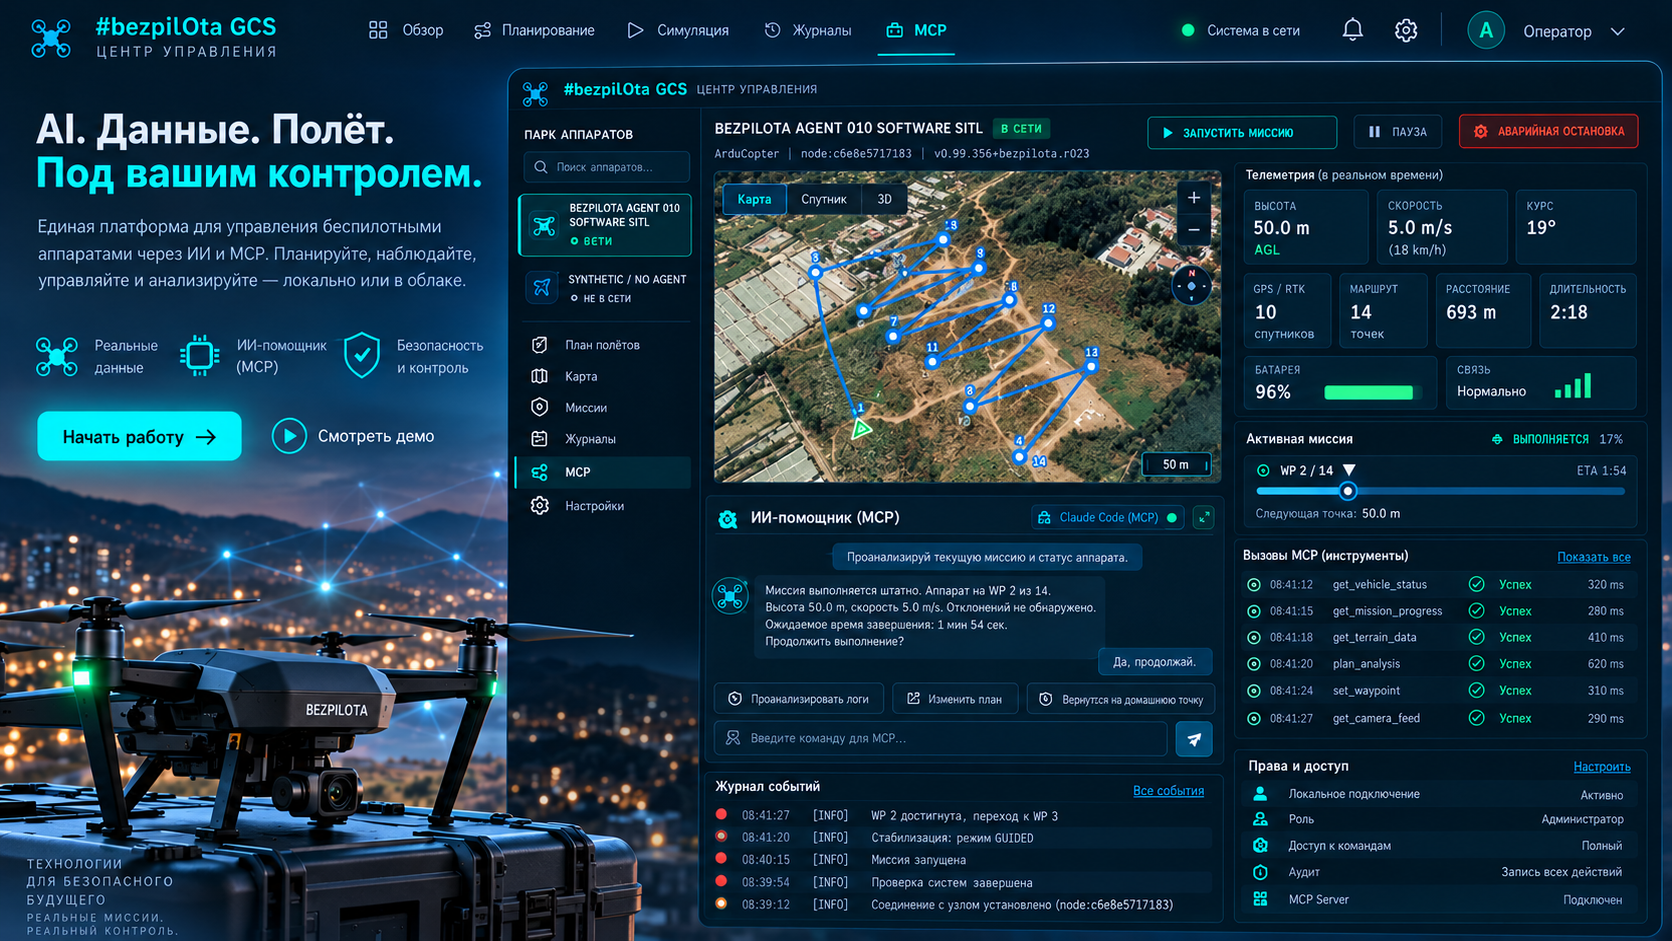
Uma interface unificada para ligação, configuração do controlador de voo, telemetria, vídeo, missões e gestão de frotas.
Abrir secção →Núcleo predominantemente em Rust num SBC Linux para encaminhamento MAVLink, transmissão de vídeo, API local e módulos extensíveis de IA e visão.
Abrir secção →Perfil terrestre do agente para receber a ligação de rádio e transmitir vídeo e telemetria para um portátil, telefone ou ecrã de campo.
Abrir secção →KairOS é concebido em torno do trabalho real do operador: primeiro conectividade e observabilidade, depois automatização, com uma separação clara entre estado confirmado e capacidades previstas.
A interface prevista abrange parâmetros, failsafe, PID, alimentação, portas, sensores, OSD, câmara e calibrações guiadas.
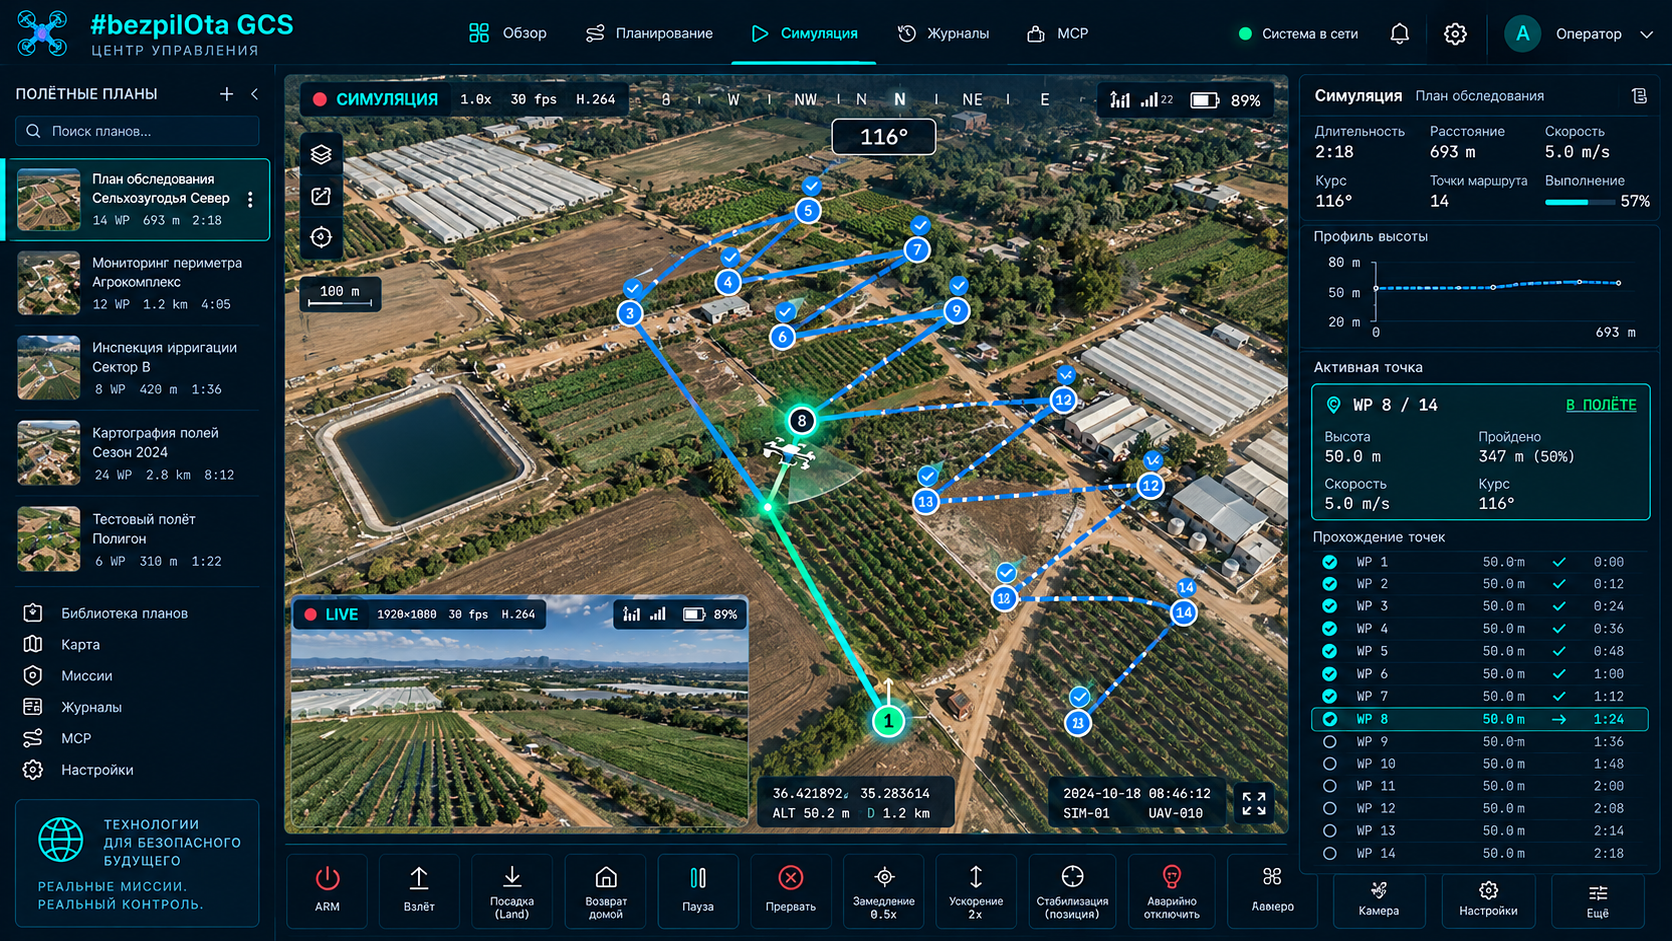
≈60 PAINÉIS PREVISTOSPontos de rota, levantamentos, órbitas, corredores, padrões de busca, acompanhamento do terreno, pontos de reunião e validação do plano antes do carregamento.
PLAN · VALIDATE · FLYPosição, GPS, bateria, EKF, ligação de rádio, sensores, registos e estado dos serviços num único contexto do operador.
MAVLINK V2 · MSPO sistema multimédia previsto combina H.264, RTSP, WebRTC/WHEP e WFB-ng para cenários locais e de campo.
CAMERA → BROWSEROs papéis direto, retransmissor e recetor permitem conceber um único nó terrestre ou um sistema de receção distribuído.
DIRECT · RELAY · RECEIVERA API REST e o modelo isolado de extensões ligam painéis, controladores, sensores e algoritmos sem bifurcar o núcleo principal.
RUST · PYTHON · TYPESCRIPT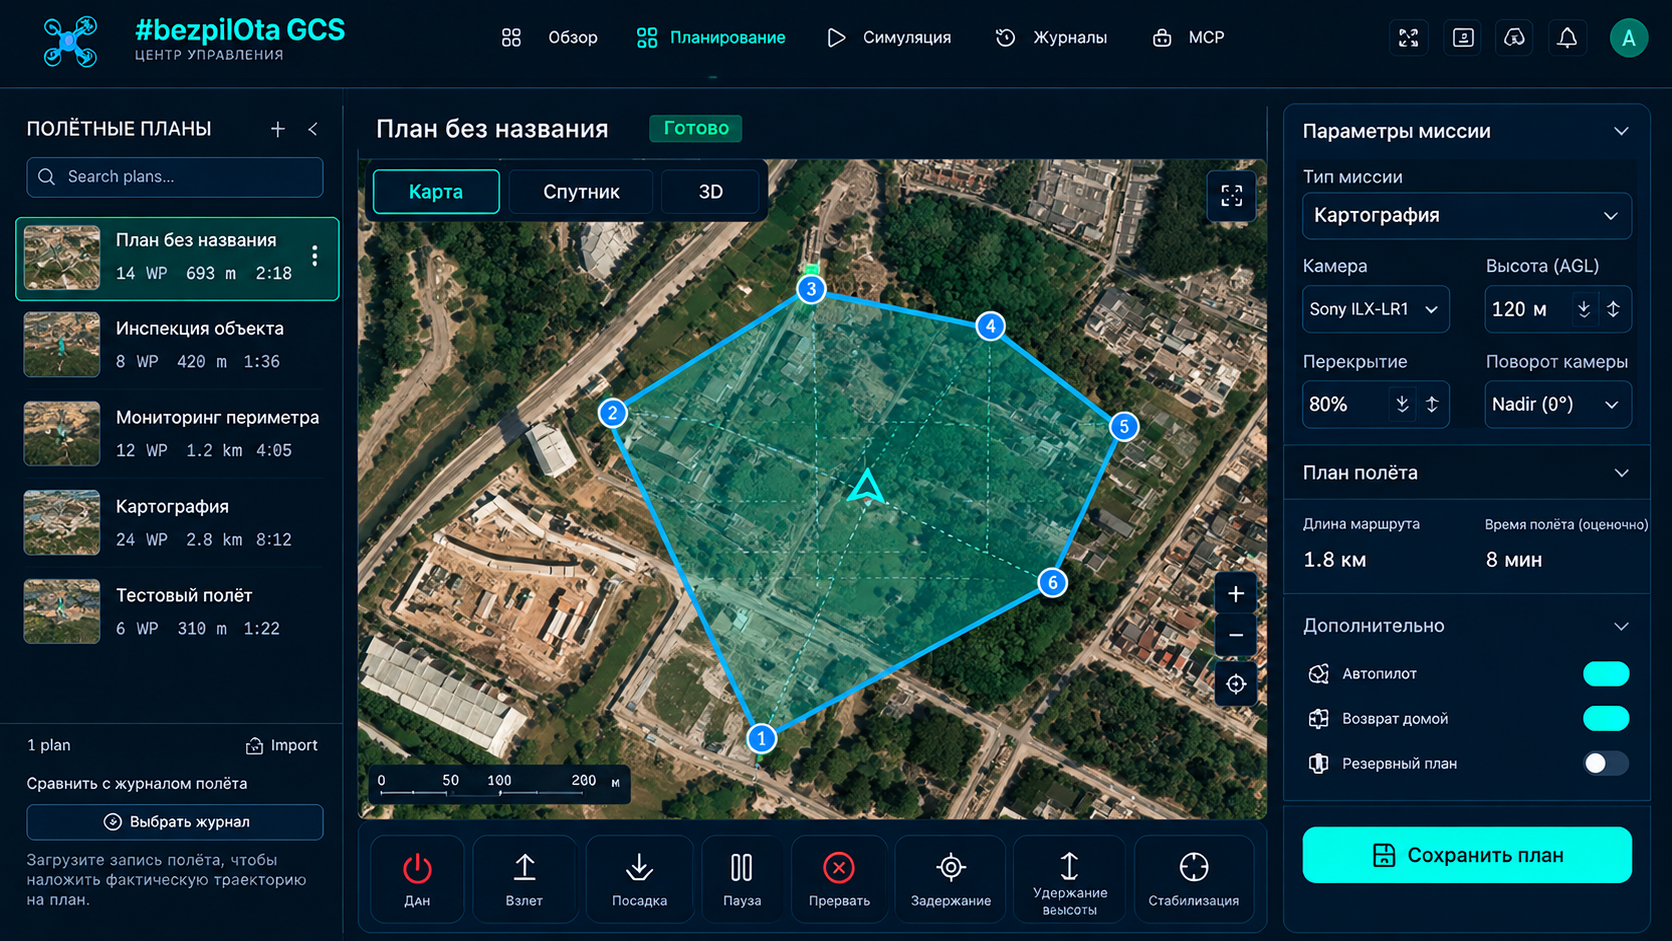
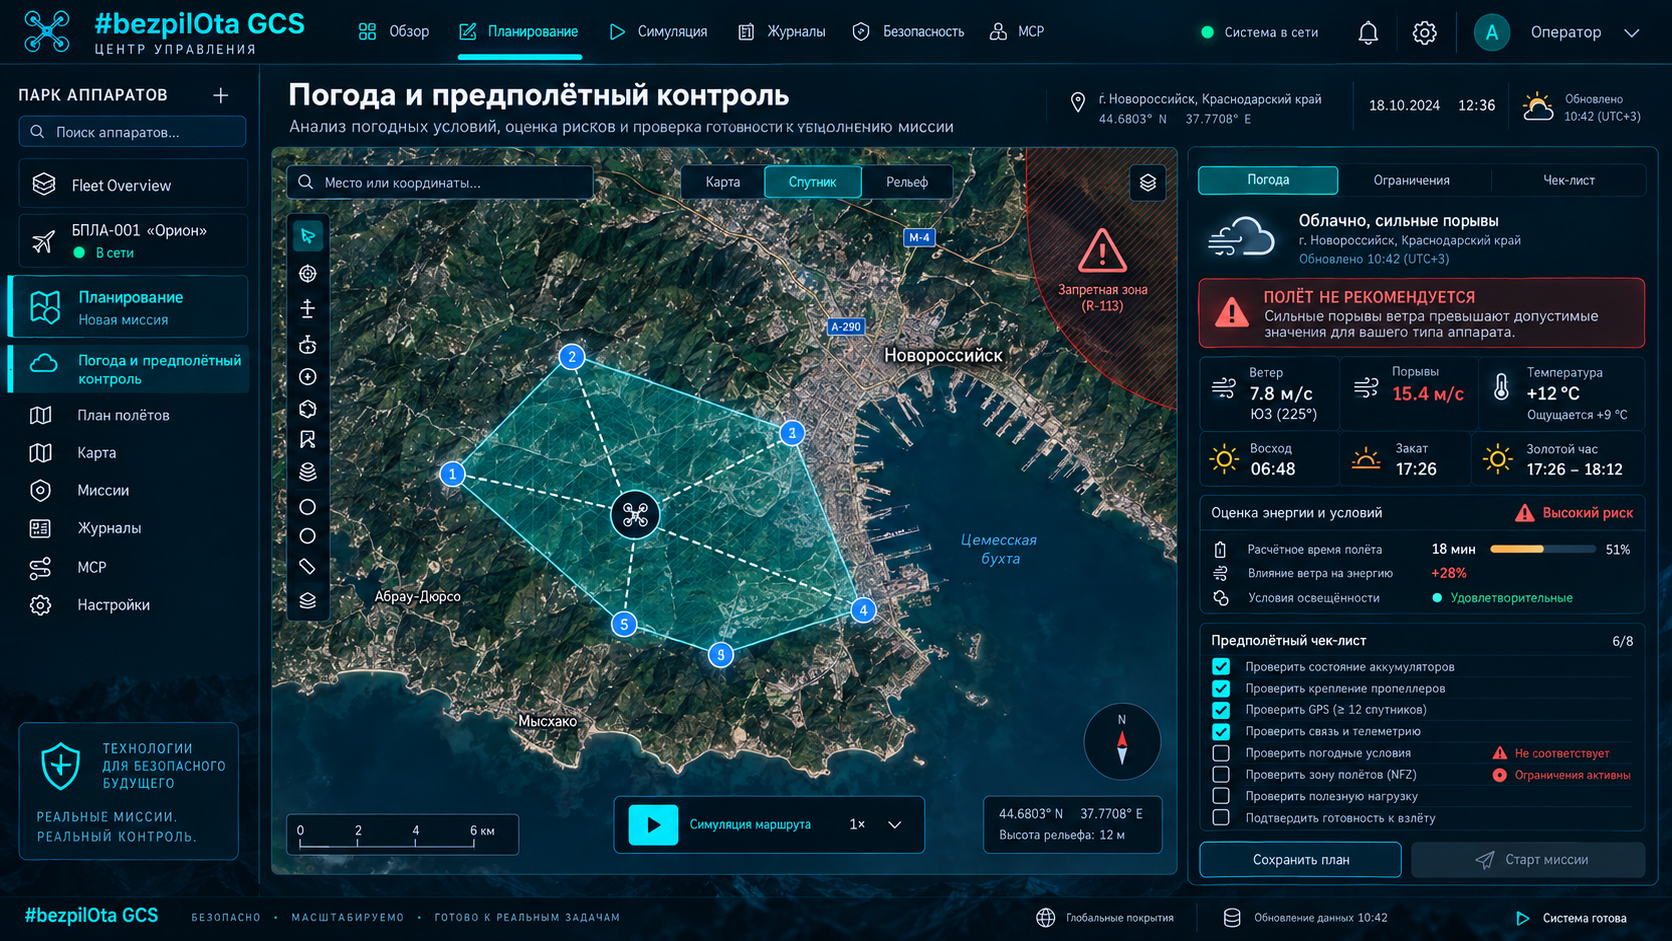
O polígono no mapa está ligado à altitude, sobreposição de imagens e parâmetros da câmara — contexto visual para cartografia e validação do trajeto.
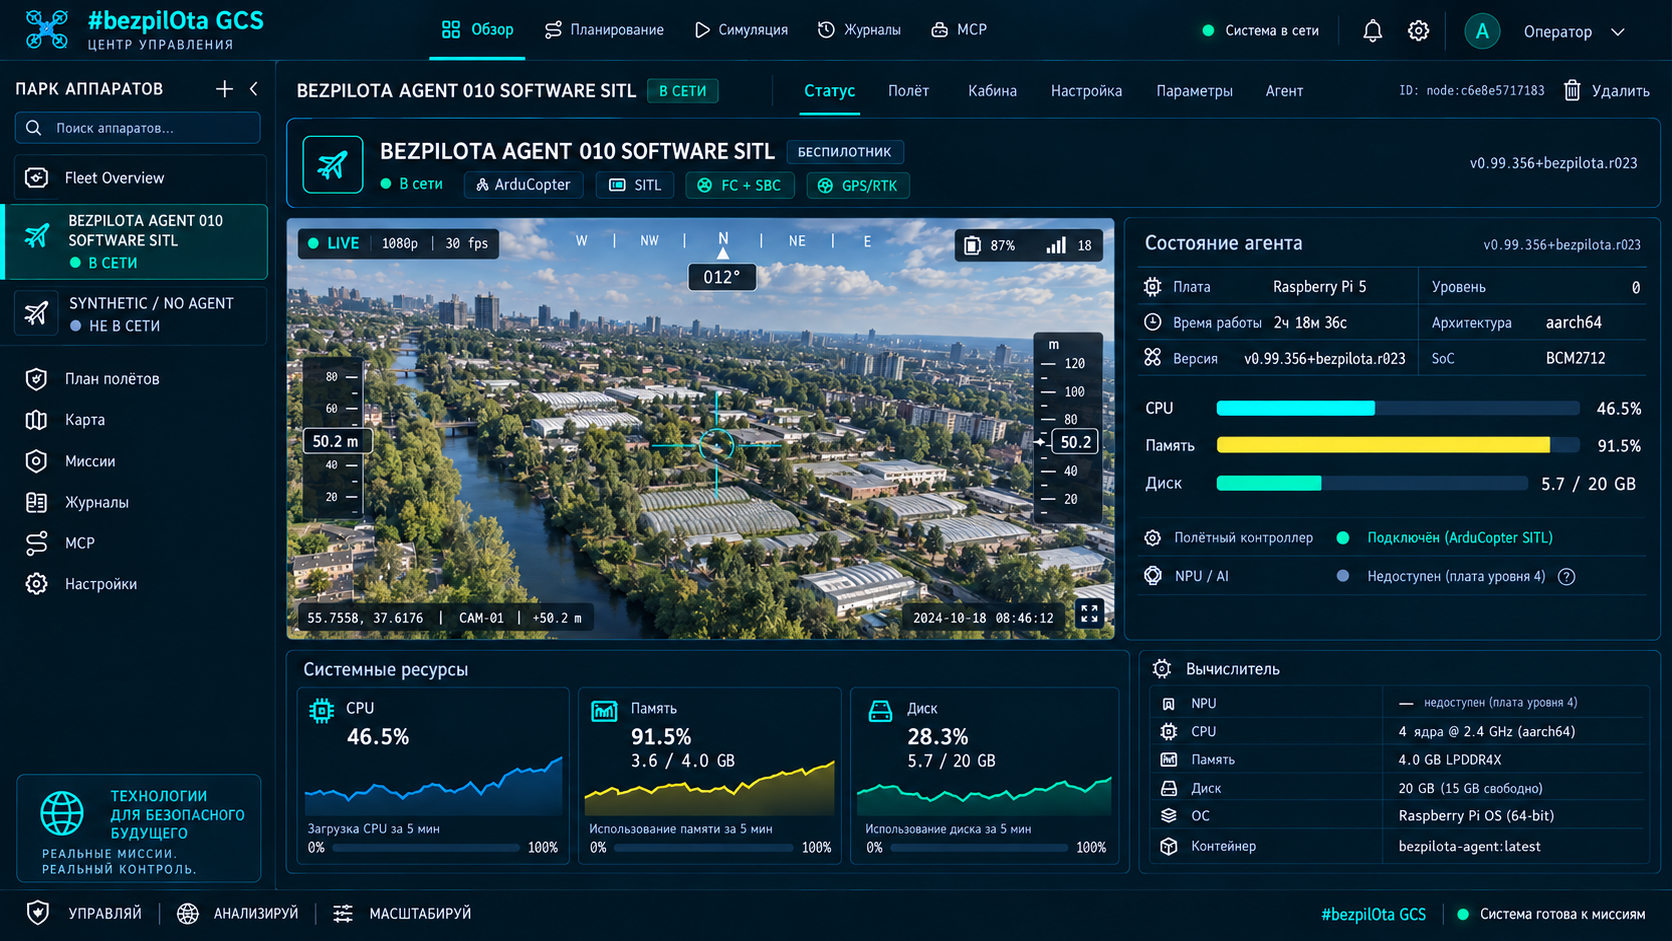
A imagem da câmara é acompanhada pela ligação ao controlador de voo, perfil da placa e utilização de CPU, memória e disco.
O sistema crítico de campo não depende da nuvem. A Internet é adicionada separadamente para observação remota, comandos e sincronização de vários veículos.
Motores, estabilização, GPS e sensores.
ArduPilot · PX4 · BF · iNavEncaminhamento, vídeo, rádio, API e extensões.
SBC Linux · núcleo RustReceção, rede em malha, retransmissão e distribuição local.
Direto · Retransmissor · RecetorControlo, planeamento, vídeo e observabilidade.
Navegador ChromiumMQTT/TLS · sinalização · estado da frota · observadores remotos
O navegador liga-se diretamente ao controlador de voo. Adequado para bancada, configuração, calibração e atualização de firmware.
BROWSER ↔ USB ↔ FCDrone Agent e Ground Agent formam um sistema local de telemetria e vídeo sem Internet obrigatória.
DRONE ↔ FIELD LINK ↔ GROUNDA infraestrutura opcional alojada pelo próprio utilizador acrescenta observadores remotos e sincronização da frota ao sistema local.
EDGE ↔ OPTIONAL CLOUD ↔ GCSA arquitetura prevista não depende de um fabricante: um computador auxiliar Linux é acrescentado ao veículo existente e ligado ao seu controlador de voo.
Configuração, missões, geocercas, pontos de reunião e assinatura
OBJETIVO COMPLETOMissões e configuração da estrutura e dos atuadores
OBJETIVO COMPLETOConfiguração e controlo manual; sem carregamento de missões
ÂMBITO DELIMITADOMissões, locais seguros e geozonas; referência: iNav 7+
ÂMBITO DELIMITADOO modelo previsto de extensões separa o código do plugin do anfitrião. A parte do agente executa-se num processo independente e a parte GCS num iframe isolado; cada privilégio é concedido explicitamente pelo operador.
Verificação da assinatura antes da instalação e possibilidade de revogar a chave.
Subprocesso independente com limites de recursos e estado observável.
Acesso apenas a dados, dispositivos e comandos explicitamente autorizados.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredDa bancada e da sala de aula à cartografia e ao sistema de campo: a arquitetura é construída em torno da tarefa, sem depender de um ecossistema fechado.
GCS moderno, configuração, vídeo e telemetria para um veículo com o hardware que escolher.
API, simulação, extensões e arquitetura observável para experiências reproduzíveis.
Planeamento de áreas, missões com pontos de rota e trajetórias sistemáticas de recolha de dados.
Camadas abertas, do protocolo à interface, para aprender e criar o seu próprio produto.
Um participante ou equipa resolve uma tarefa competitiva com sistemas não tripulados, realidade aumentada e ferramentas digitais. O resultado pertence à pessoa e é confirmado pelos dados da tentativa: telemetria, vídeo e registo de eventos.
O participante controla um droide físico pela Internet a partir de fora do recinto. A qualidade da ligação e a latência integram a avaliação da tentativa, enquanto um observador local trabalha no local. Os perfis da disciplina abrangem ambientes terrestres, aéreos, de superfície aquática, subaquáticos e extremos.
Para esta disciplina, KairOS é concebido como núcleo de comunicação entre operador remoto, Mission Control no navegador, Drone Agent a bordo e droide: comandos de controlo, vídeo, telemetria e supervisão do estado do sistema.
Uma arquitetura aberta para o desporto e tarefas do setor produtivo: cartografia, inspeções, sistemas de campo, investigação e educação.
KairOS é um projeto de plataforma universal de software para sistemas não tripulados. A arquitetura prevista combina a estação terrestre Mission Control no navegador, Drone Agent a bordo e Ground Agent em terra. O projeto encontra-se na fase de conceito e desenvolvimento.
Mission Control é a interface prevista do operador no navegador para configuração, telemetria, vídeo e missões. Drone Agent é o núcleo de bordo planeado num SBC Linux. Ground Agent é o perfil terrestre do agente para receber ligações de rádio e entregar dados ao ecrã do operador.
Não. A plataforma é concebida para diversas tarefas da economia real, incluindo inspeções, cartografia, agricultura, monitorização e educação. Droide de teletransporte (TPD, Teleportation Droid Sport) é um dos cenários de utilização no ecossistema Desporto não tripulado.
No conceito da disciplina Droide de teletransporte, KairOS é o núcleo principal de software planeado que liga operador, telemetria, vídeo, missões e agentes. A informação detalhada sobre o desporto e a disciplina está publicada em bezpilota.msk.ru.
A documentação descreve contratos previstos para uma plataforma futura, não uma versão verificada de software de voo. A disponibilidade das funções deve ser confirmada por código publicado e testes. As ilustrações da interface não constituem prova de voos reais.
Escreva para contact@kairosgo.dev. O formulário de contacto do site abre o seu cliente de correio com uma mensagem preparada.
Comandos perigosos e novos privilégios exigem uma decisão explícita do operador.
O sistema crítico é concebido sem infraestrutura externa obrigatória.
Alcance, latência e fiabilidade só são publicados depois dos ensaios KairOS.
As interfaces e os limites dos componentes devem permanecer verificáveis e substituíveis.
Não. A arquitetura prevista destina-se a um veículo existente com controlador de voo compatível e, quando necessário, computador auxiliar Linux.
Não. A ligação USB direta e o sistema local de campo são concebidos sem nuvem. A infraestrutura remota é uma camada opcional independente.
Ainda não existe confirmação pública. O projeto está em desenvolvimento; as primeiras características e limites de utilização terão de ser confirmados por ensaios próprios de bancada e de campo.
A licença KairOS ainda não foi publicada. Deverá ser estabelecida explicitamente num ficheiro LICENSE próprio do repositório antes da primeira versão pública.
Escolha o controlador de voo, computador auxiliar, ligação de comunicações e infraestrutura. KairOS liga-os numa pilha unificada em desenvolvimento.
Código-fonte KairOS