الإعداد والمعايرة
تشمل الواجهة المستهدفة المعلمات وإجراءات الأمان عند الإخفاق وPID والطاقة والمنافذ والمستشعرات وOSD والكاميرا والمعايرة خطوة بخطوة.
نحو 60 لوحة مستهدفةيجري تطوير KairOS بوصفه Drone Agent مفتوحًا لمنظومة «رياضة الأنظمة غير المأهولة» والعلامة #bezpiLOTa. وهو يربط وحدة التحكم بالطيران وMission Control في المتصفح والفيديو والأجهزة الطرفية وGround Agent الميداني ضمن بنية واحدة قابلة للمراقبة.
تعمل المكونات معًا، لكنها لا تتطلب المجموعة كاملة: يستطيع Mission Control الاتصال مباشرة، وتُضاف الوكلاء مع اتساع المهمة.
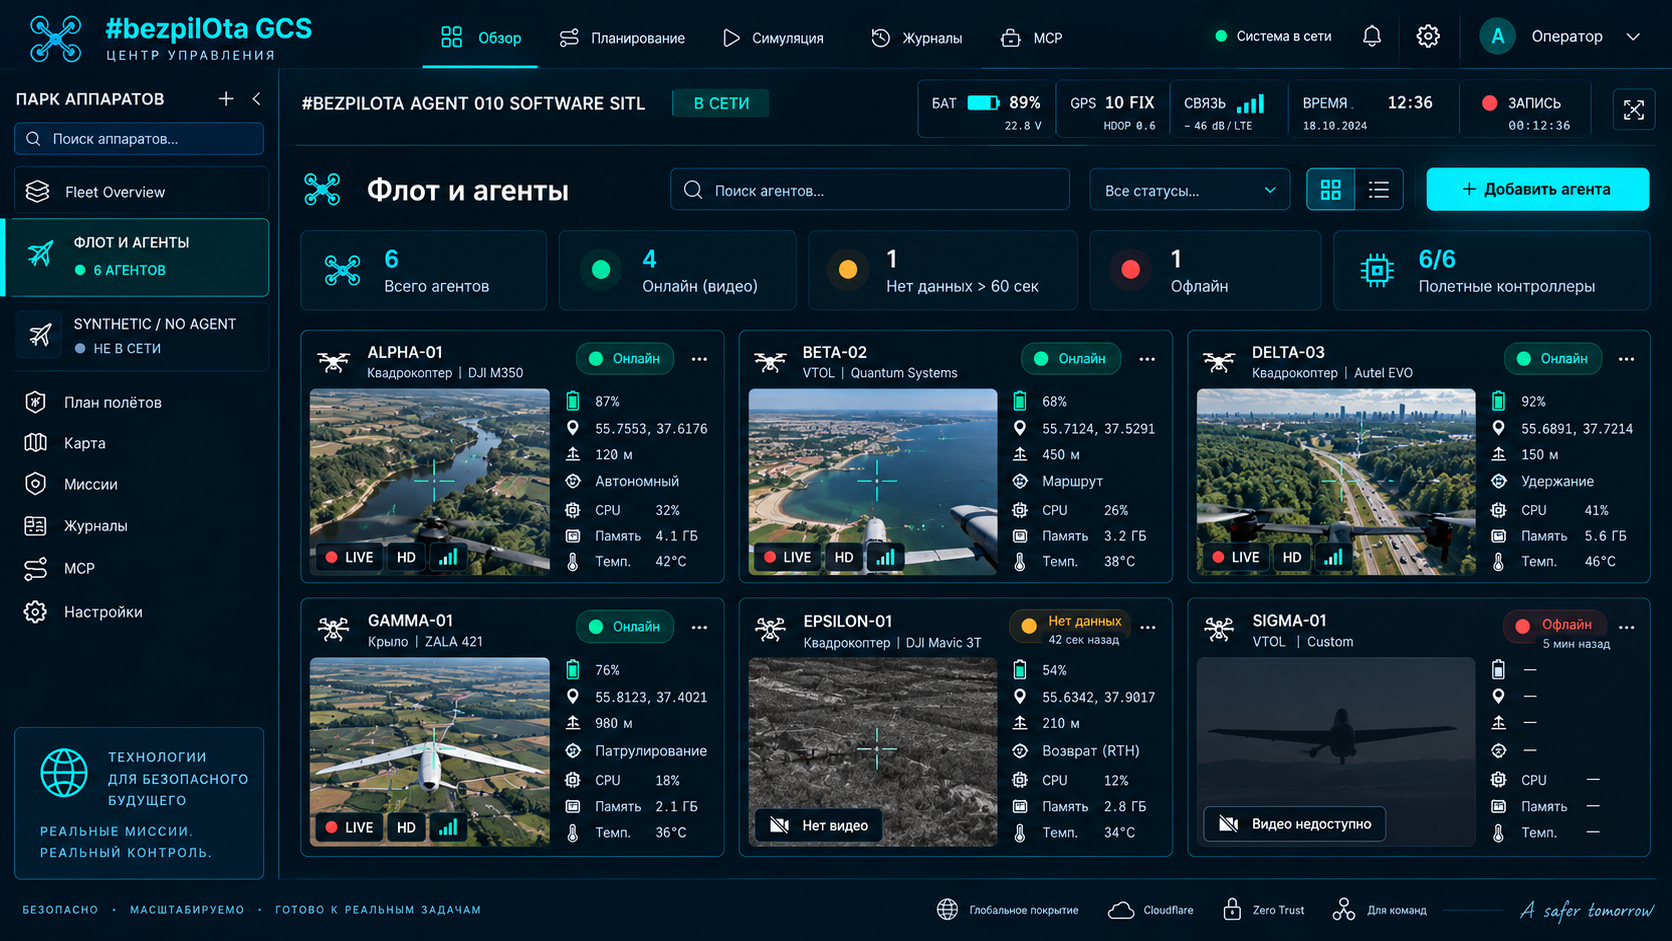
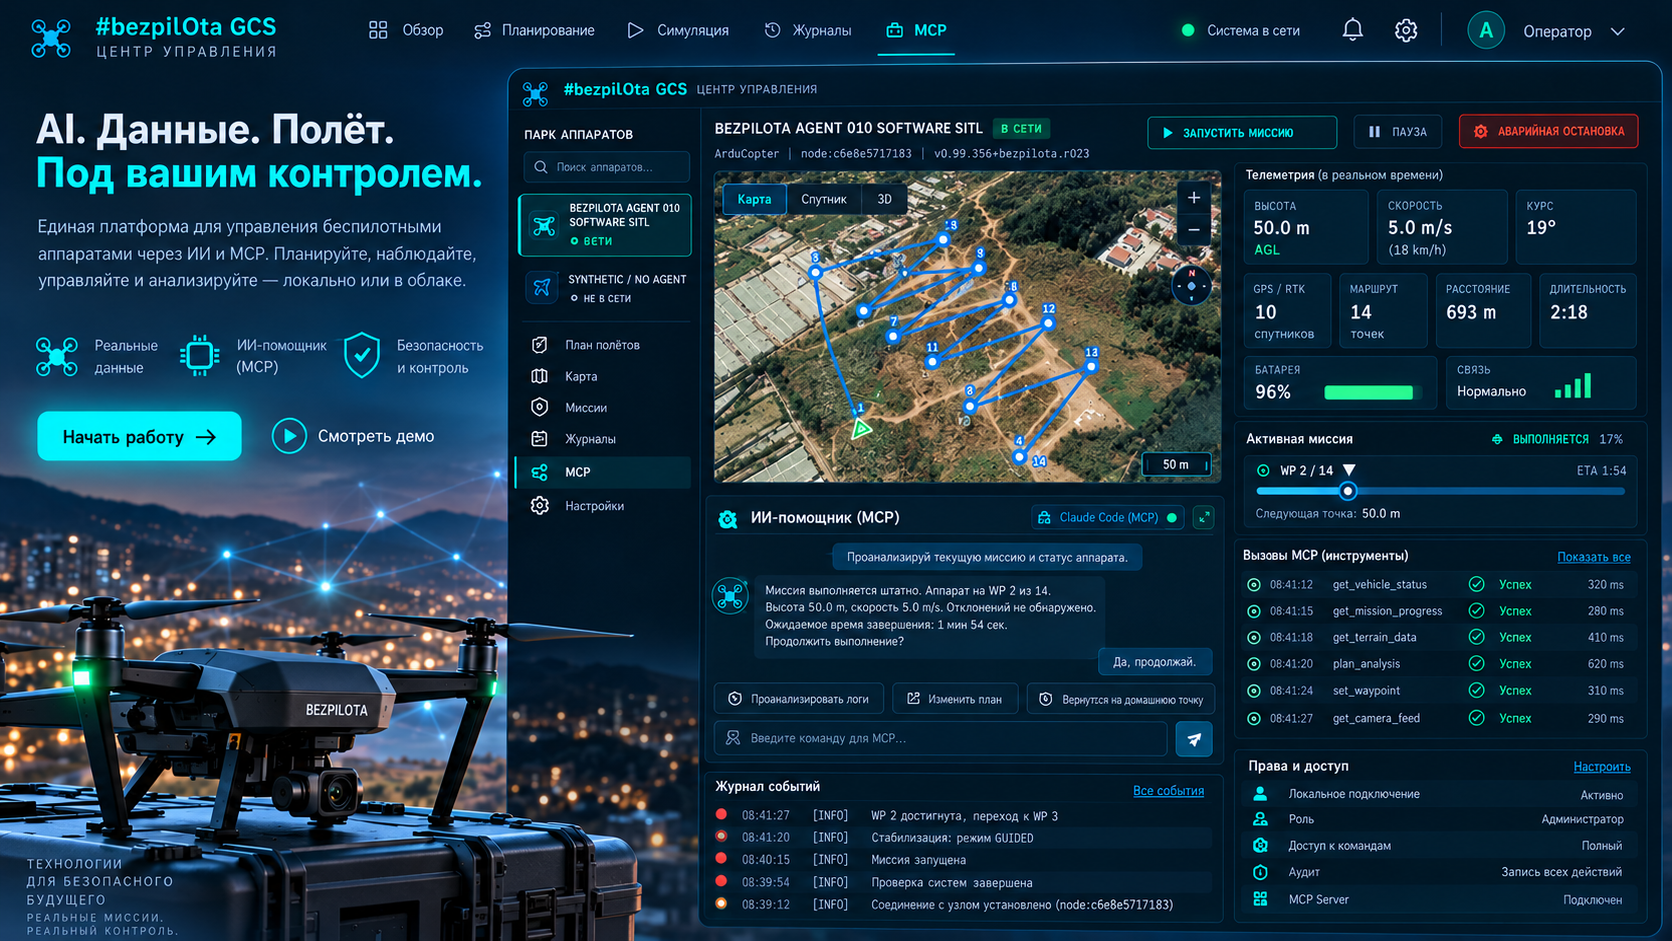
واجهة موحدة للاتصال بوحدة التحكم بالطيران وضبطها، وللقياس عن بُعد والفيديو والمهمات وإدارة الأسطول.
افتح القسم →نواة تعتمد Rust أساسًا على حاسوب Linux أحادي اللوحة، لتوجيه MAVLink وتدفق الفيديو وواجهة API محلية ووحدات ذكاء اصطناعي ورؤية قابلة للتوسعة.
افتح القسم →ملف تشغيل أرضي للوكيل لاستقبال الوصلة اللاسلكية ونقل الفيديو والقياس عن بُعد إلى حاسوب محمول أو هاتف أو شاشة ميدانية.
افتح القسم →يُصمَّم KairOS حول عمل المشغّل الفعلي: الاتصال وقابلية المراقبة أولًا، ثم الأتمتة، مع حد واضح بين الحالة المؤكدة والإمكانات المستهدفة.
تشمل الواجهة المستهدفة المعلمات وإجراءات الأمان عند الإخفاق وPID والطاقة والمنافذ والمستشعرات وOSD والكاميرا والمعايرة خطوة بخطوة.
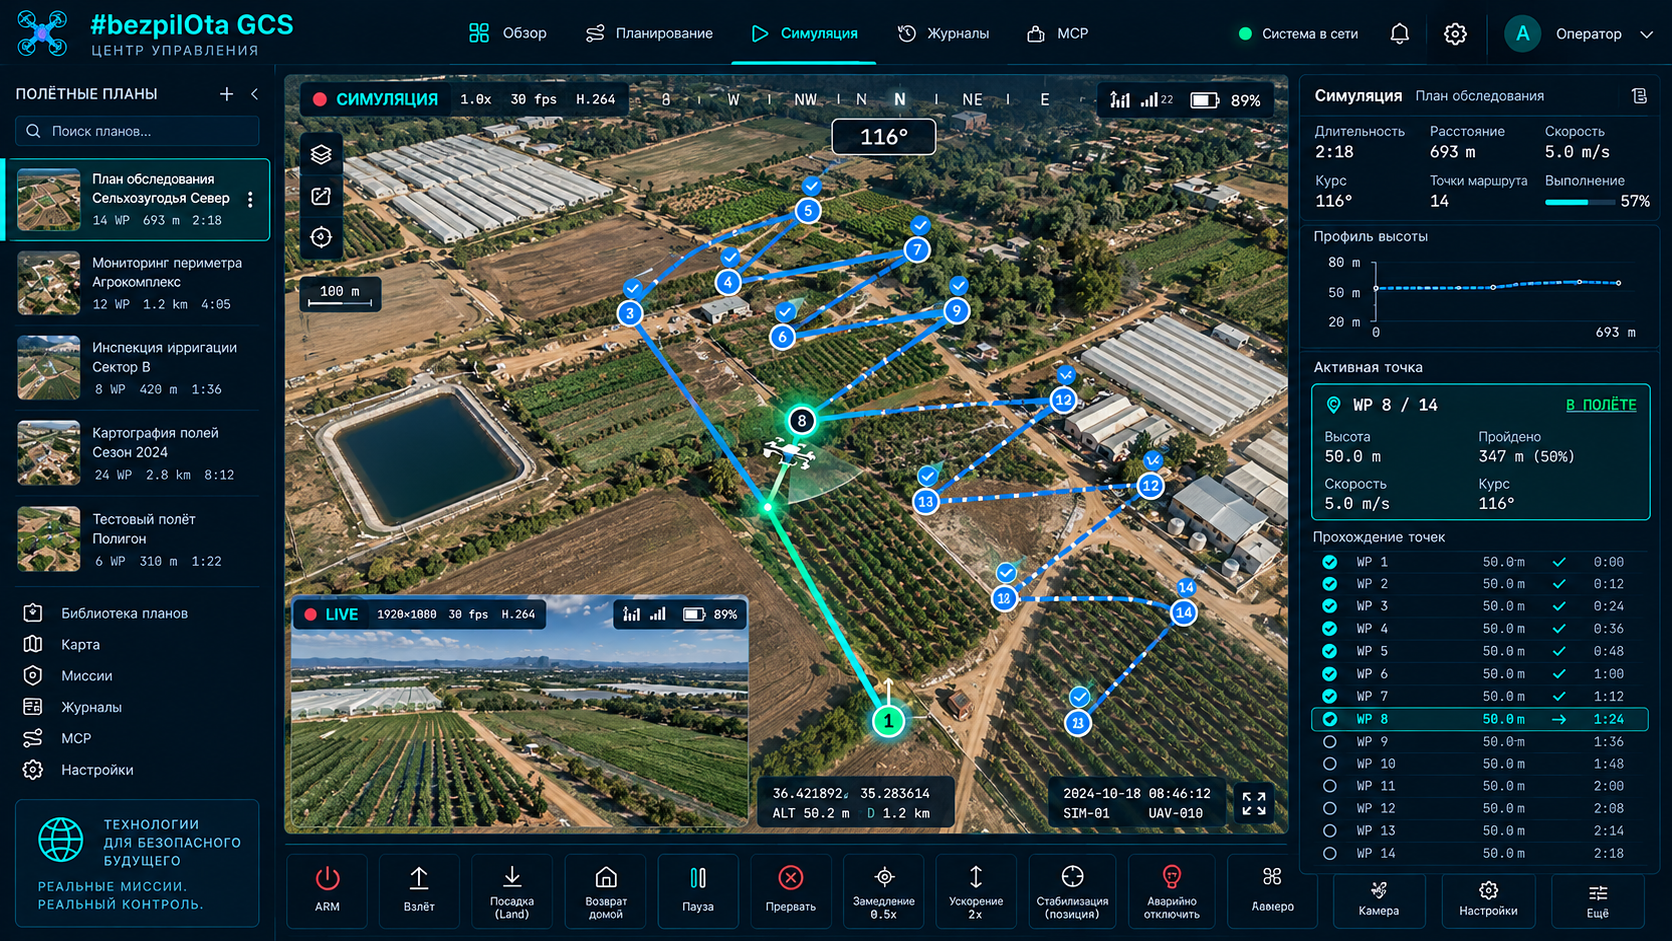
نحو 60 لوحة مستهدفةنقاط المسار والمسح والدوران والممرات وأنماط البحث وتتبع التضاريس ونقاط التجمع والتحقق من الخطة قبل تحميلها.
PLAN · VALIDATE · FLYالموقع وGPS والبطارية وEKF والوصلة اللاسلكية والمستشعرات والسجلات وحالة الخدمات ضمن سياق تشغيلي موحد.
MAVLINK V2 · MSPيجمع مسار الوسائط المستهدف بين H.264 وRTSP وWebRTC/WHEP وWFB-ng للاستخدام المحلي والميداني.
CAMERA → BROWSERتتيح أدوار الاتصال المباشر والترحيل والاستقبال تصميم عقدة أرضية واحدة أو منظومة استقبال موزعة.
DIRECT · RELAY · RECEIVERتربط REST API ونموذج التوسعات المعزول اللوحات وبرامج التشغيل والمستشعرات والخوارزميات دون إنشاء تفرع للنواة الأساسية.
RUST · PYTHON · TYPESCRIPT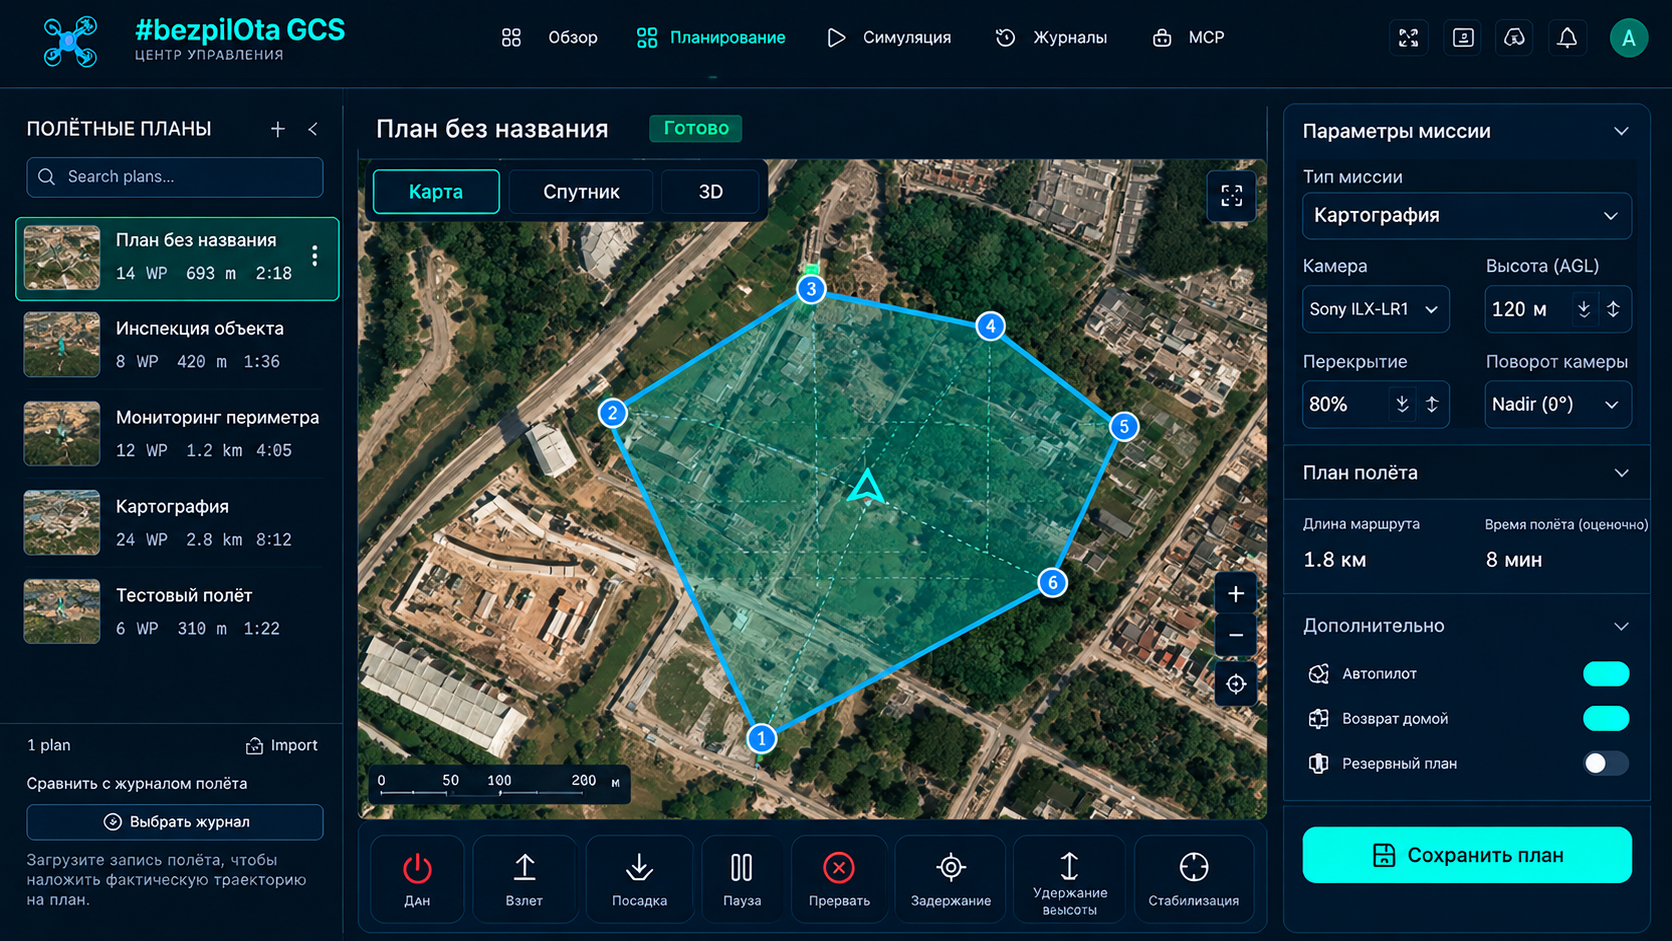
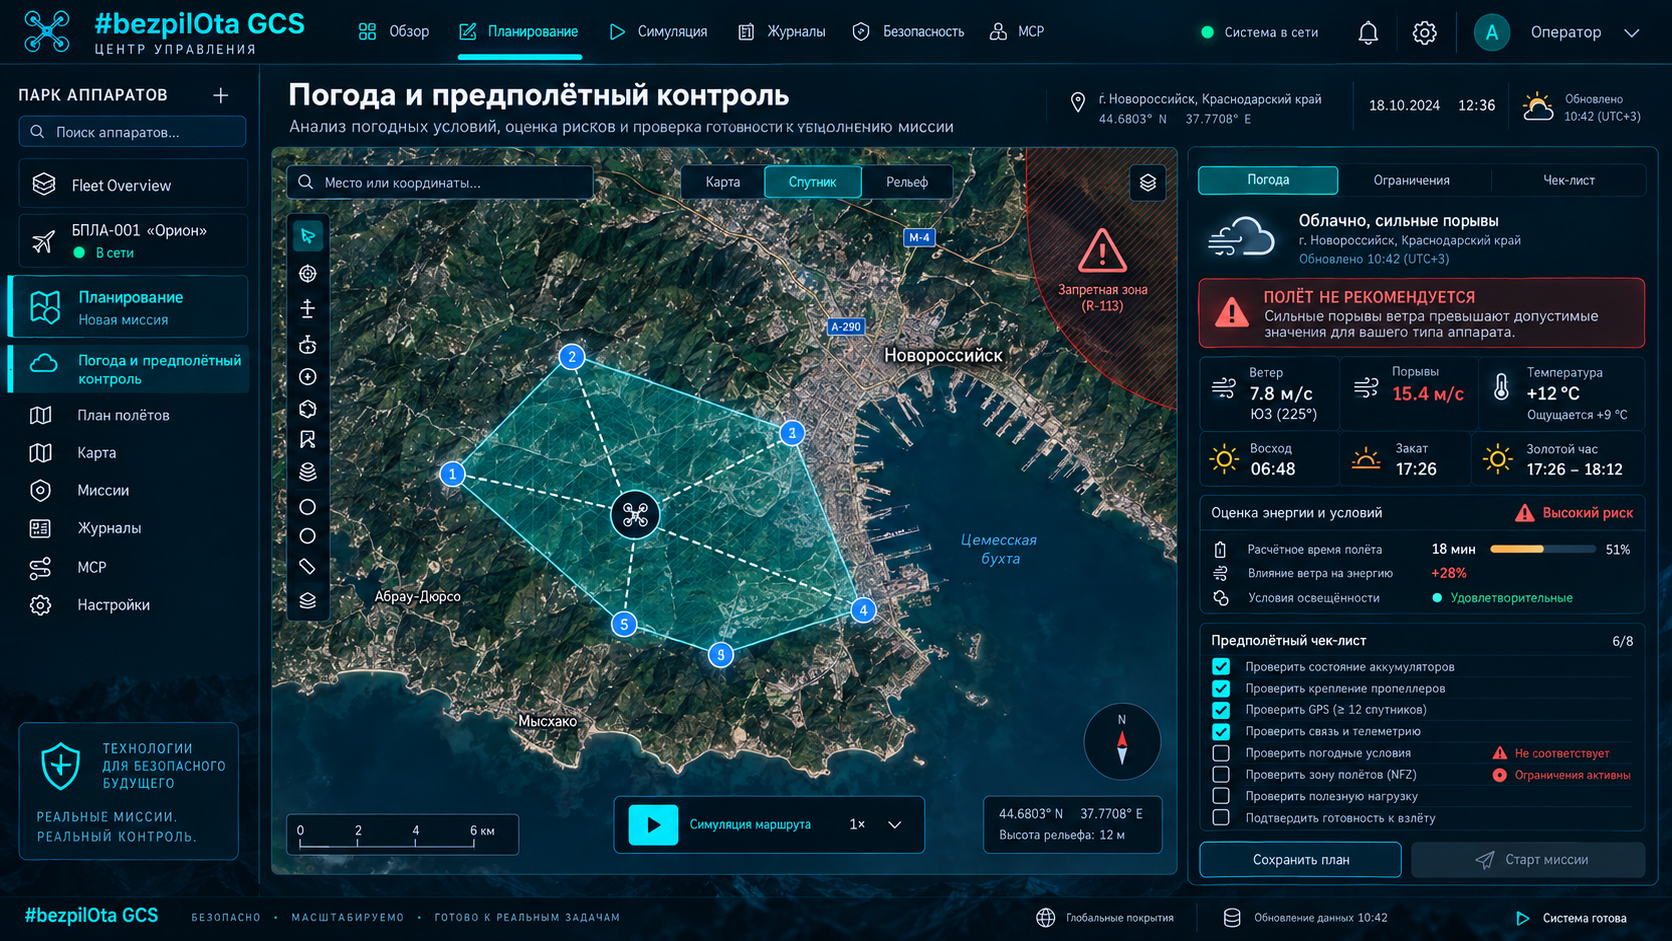
يرتبط المضلع على الخريطة بالارتفاع وتداخل الصور ومعلمات الكاميرا، ليقدم سياقًا بصريًا لرسم الخرائط والتحقق من المسار.
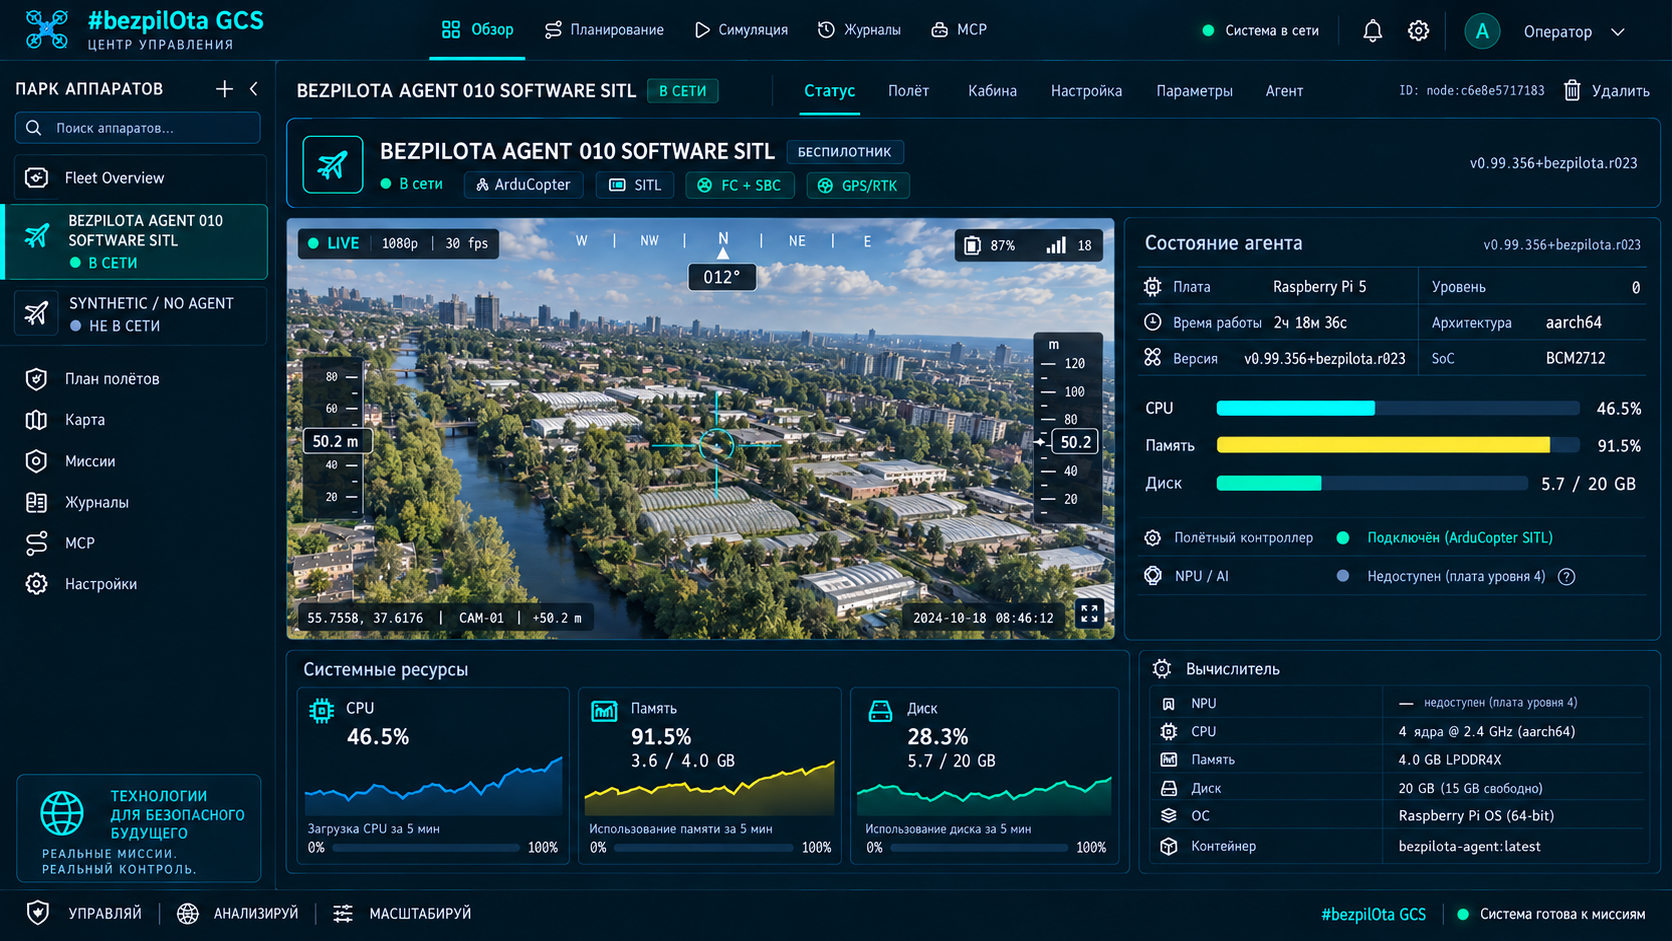
بجانب الكاميرا يظهر الاتصال بوحدة التحكم بالطيران وملف اللوحة واستهلاك CPU والذاكرة والقرص.
لا تعتمد المنظومة الميدانية الحرجة على السحابة. يُضاف الإنترنت بصورة منفصلة للمراقبة عن بُعد والأوامر ومزامنة عدة مركبات.
المحركات والتثبيت وGPS والمستشعرات.
ArduPilot · PX4 · BF · iNavالتوجيه والفيديو والاتصال اللاسلكي وAPI والتوسعات.
Linux SBC · نواة Rustالاستقبال والشبكة المتداخلة والترحيل والتوزيع المحلي.
مباشر · مرحّل · مستقبلالتحكم والتخطيط والفيديو وقابلية المراقبة.
متصفح ChromiumMQTT/TLS · الإشارات · حالة الأسطول · المراقبون عن بُعد
يتصل المتصفح مباشرة بوحدة التحكم بالطيران. مناسب لمنصة الاختبار والإعداد والمعايرة وتثبيت البرامج الثابتة.
BROWSER ↔ USB ↔ FCيشكل Drone Agent وGround Agent منظومة محلية للقياس عن بُعد والفيديو دون اشتراط الإنترنت.
DRONE ↔ FIELD LINK ↔ GROUNDتضيف بنية تحتية اختيارية ذاتية الاستضافة مراقبين عن بُعد ومزامنة للأسطول فوق المنظومة المحلية.
EDGE ↔ OPTIONAL CLOUD ↔ GCSلا ترتبط البنية المستهدفة بمصنّع واحد: يُضاف حاسوب مرافق يعمل بنظام Linux إلى المركبة الحالية ويتصل بوحدة التحكم بالطيران الخاصة بها.
الإعداد والمهمات والسياج الجغرافي ونقاط التجمع والتوقيع
دعم كامل مستهدفالمهمات وإعداد هيكل الطائرة والمشغّلات
دعم كامل مستهدفالإعداد والتحكم اليدوي؛ دون تحميل المهمات
دعم محدد النطاقالمهمات ونقاط العودة الآمنة والمناطق الجغرافية؛ الإصدار المستهدف iNav 7+
دعم محدد النطاقيفصل نموذج التوسعات المستهدف كود الإضافة عن المضيف. يعمل جزء الوكيل في عملية مستقلة، وجزء GCS في iframe معزول، ويمنح المشغّل كل امتياز صراحةً.
التحقق من التوقيع قبل التثبيت وإمكانية إلغاء المفتاح.
عملية فرعية مستقلة ذات حدود للموارد وحالة قابلة للمراقبة.
الوصول فقط إلى البيانات والأجهزة والأوامر المعتمدة صراحةً.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredمن منصة الاختبار وقاعة الدراسة إلى رسم الخرائط والمنظومة الميدانية، تُبنى البنية حول المهمة، لا حول منظومة مغلقة.
محطة GCS حديثة وإعداد وفيديو وقياس عن بُعد لمركبة على الأجهزة التي تختارها.
واجهات API والمحاكاة والتوسعات وبنية قابلة للمراقبة لإجراء تجارب قابلة للتكرار.
تخطيط المناطق ومهمات نقاط المسار ومسارات منهجية لجمع البيانات.
طبقات مفتوحة من البروتوكول إلى واجهة المستخدم للتعلّم وإنشاء منتجك الخاص.
يحل المشارك أو الفريق مهمة تنافسية باستخدام الأنظمة غير المأهولة والواقع المعزز والأدوات الرقمية. تُنسب النتيجة إلى الإنسان وتُثبت ببيانات المحاولة: القياس عن بُعد والفيديو وسجل الأحداث.
يتحكم المشارك في روبوت مادي عبر الإنترنت من خارج الميدان. تدخل جودة الاتصال وزمن التأخر في تقييم المحاولة، ويعمل مراقب محلي في الموقع. تشمل ملفات التخصص البيئات البرية والجوية والسطحية وتحت الماء والبيئات القصوى.
يُصمَّم KairOS لهذا التخصص بوصفه نواة الاتصال بين المشغّل البعيد وMission Control في المتصفح وDrone Agent على متن المركبة والروبوت: أوامر التحكم والفيديو والقياس عن بُعد ومراقبة حالة النظام.
بنية مفتوحة واحدة للرياضة ومهام القطاع الحقيقي: رسم الخرائط والتفتيش والمنظومات الميدانية والبحث والتعليم.
KairOS — مشروع منصة برمجية شاملة للأنظمة غير المأهولة. تجمع البنية المستهدفة محطة Mission Control الأرضية في المتصفح وDrone Agent على متن المركبة وGround Agent الأرضي. المشروع في مرحلة التصور والتطوير.
Mission Control واجهة مشغّل مستهدفة في المتصفح للإعداد والقياس عن بُعد والفيديو والمهمات. Drone Agent نواة قيد التصميم على حاسوب Linux أحادي اللوحة على متن المركبة. Ground Agent ملف أرضي للوكيل لاستقبال الوصلة اللاسلكية ونقل البيانات إلى شاشة المشغّل.
لا. تُصمَّم المنصة لمهام متنوعة في القطاع الحقيقي من الاقتصاد، منها التفتيش ورسم الخرائط والزراعة والمراقبة والتدريب. روبوت الحضور عن بُعد (TPD، Teleportation Droid Sport) أحد سيناريوهات الاستخدام في منظومة «رياضة الأنظمة غير المأهولة».
في تصور تخصص روبوت الحضور عن بُعد، يمثل KairOS النواة البرمجية الرئيسية قيد التصميم: يربط المشغّل والقياس عن بُعد والفيديو والمهمات والوكلاء. نُشرت تفاصيل الرياضة والتخصص على bezpilota.msk.ru.
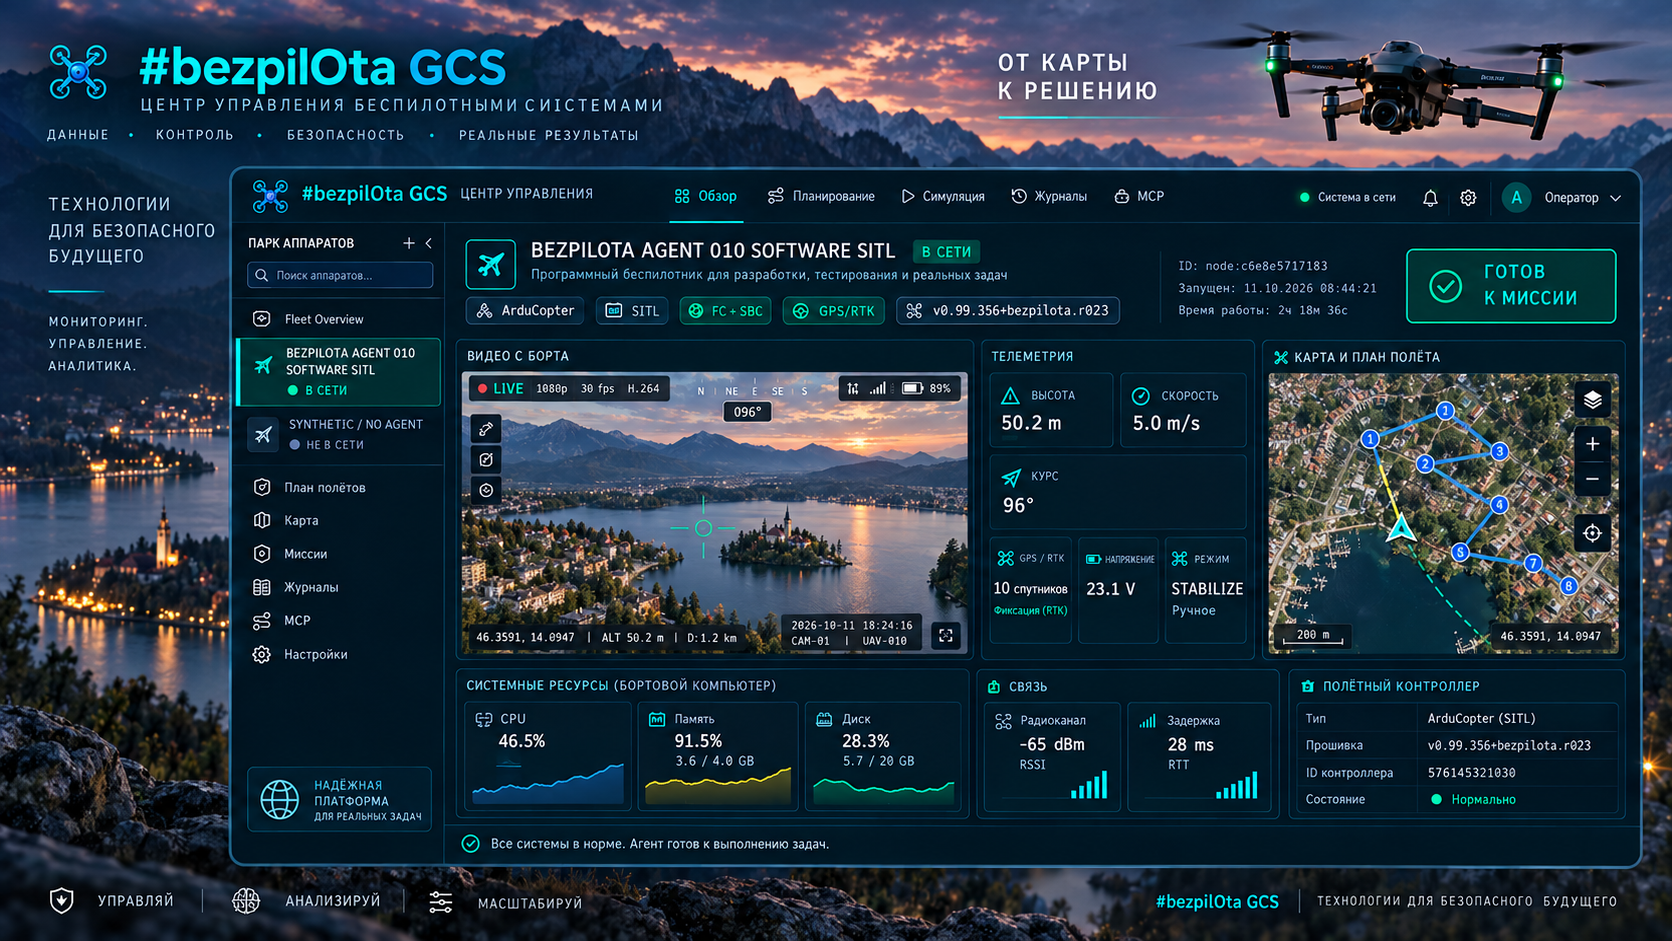
تصف الوثائق العقود المستهدفة للمنصة المستقبلية، وليس إصدارًا مؤكدًا لبرمجيات الطيران. يجب إثبات جاهزية الوظائف بنشر الكود والاختبارات. ولا تُعد صور الواجهة دليلًا على رحلات فعلية.
اكتب إلى contact@kairosgo.dev. يفتح نموذج التواصل في الموقع تطبيق بريدك مع رسالة مجهزة.
تتطلب الأوامر الخطرة والامتيازات الجديدة قرارًا صريحًا من المشغّل.
تُصمَّم المنظومة الحرجة دون اشتراط بنية تحتية خارجية.
لا يُنشر المدى وزمن التأخر والاعتمادية إلا بعد اختبارات KairOS.
يجب أن تظل واجهات المكونات وحدودها قابلة للفحص والاستبدال.
لا. تُصمَّم البنية المستهدفة للمركبات الحالية ذات وحدة تحكم بالطيران مدعومة، ومع حاسوب مرافق يعمل بنظام Linux عند الحاجة.
لا. يُصمَّم اتصال USB المباشر والمنظومة الميدانية المحلية للعمل دون سحابة. البنية التحتية البعيدة طبقة اختيارية مستقلة.
لا يوجد تأكيد علني بذلك حتى الآن. المشروع قيد التطوير؛ ويجب إثبات خصائصه الأولى وحدود استخدامه باختبارات خاصة على المنصة وفي الميدان.
لم يُنشر ترخيص KairOS بعد. ويجب تحديده صراحةً بملف LICENSE خاص في مستودع المشروع قبل أول إصدار عام.
اختر وحدة التحكم بالطيران والحاسوب المرافق وقناة الاتصال والبنية التحتية. يربط KairOS بينها في حزمة تقنية موحدة قيد التصميم.
الكود المصدري لـKairOS