सेटअप और calibration
लक्षित interface में parameters, failsafe, PID, power, ports, sensors, OSD, camera और क्रमिक calibration शामिल हैं।
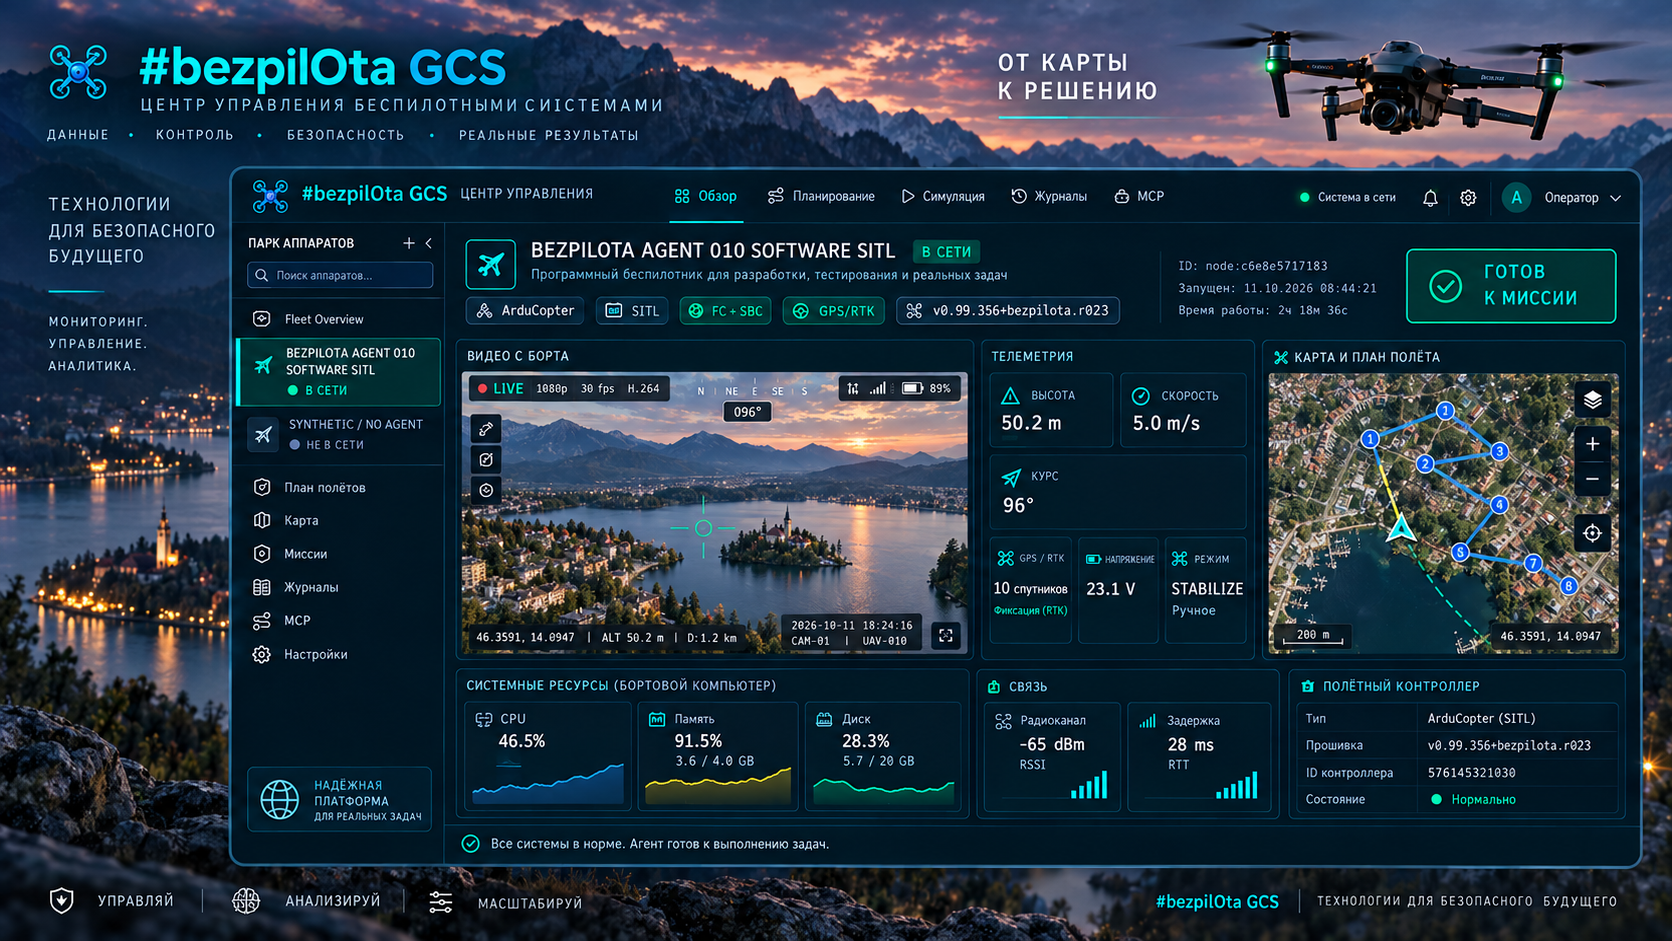
लगभग 60 लक्षित पैनलKairOS को «मानवरहित खेल» ecosystem और #bezpiLOTa brand के खुले Drone Agent के रूप में विकसित किया जा रहा है। यह flight controller, browser Mission Control, वीडियो, peripherals और फील्ड Ground Agent को एक निगरानी योग्य architecture में जोड़ता है।
Components साथ काम करते हैं, लेकिन पूरे set की आवश्यकता नहीं है: Mission Control सीधे जुड़ सकता है और कार्य बढ़ने पर agents जोड़े जाते हैं।
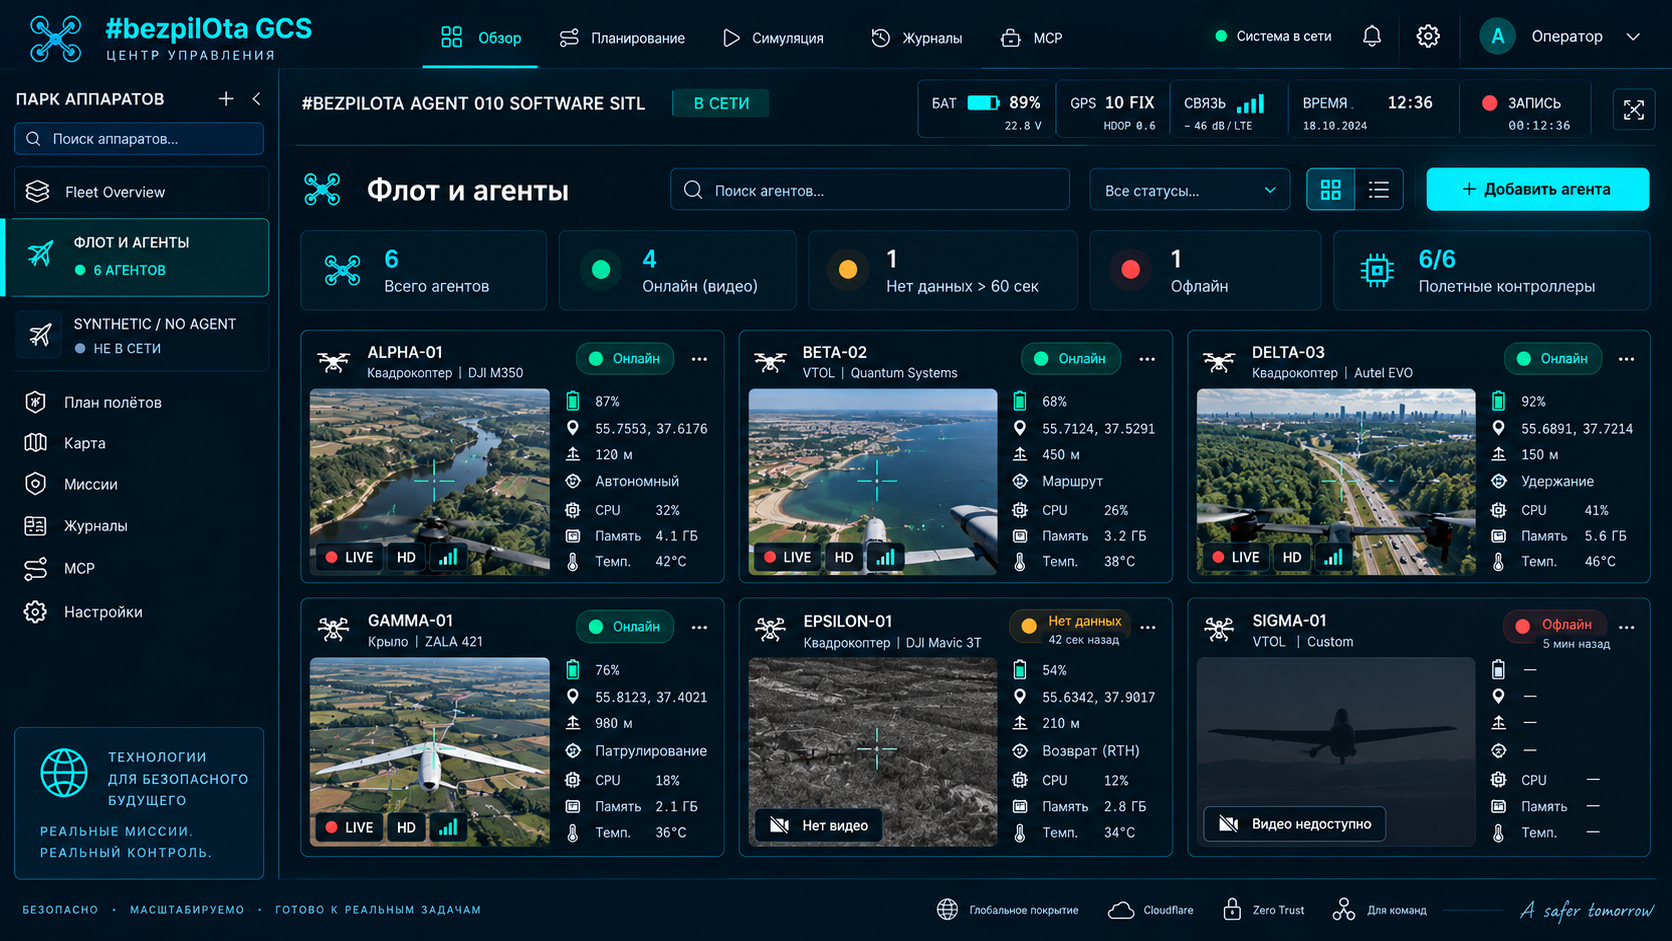
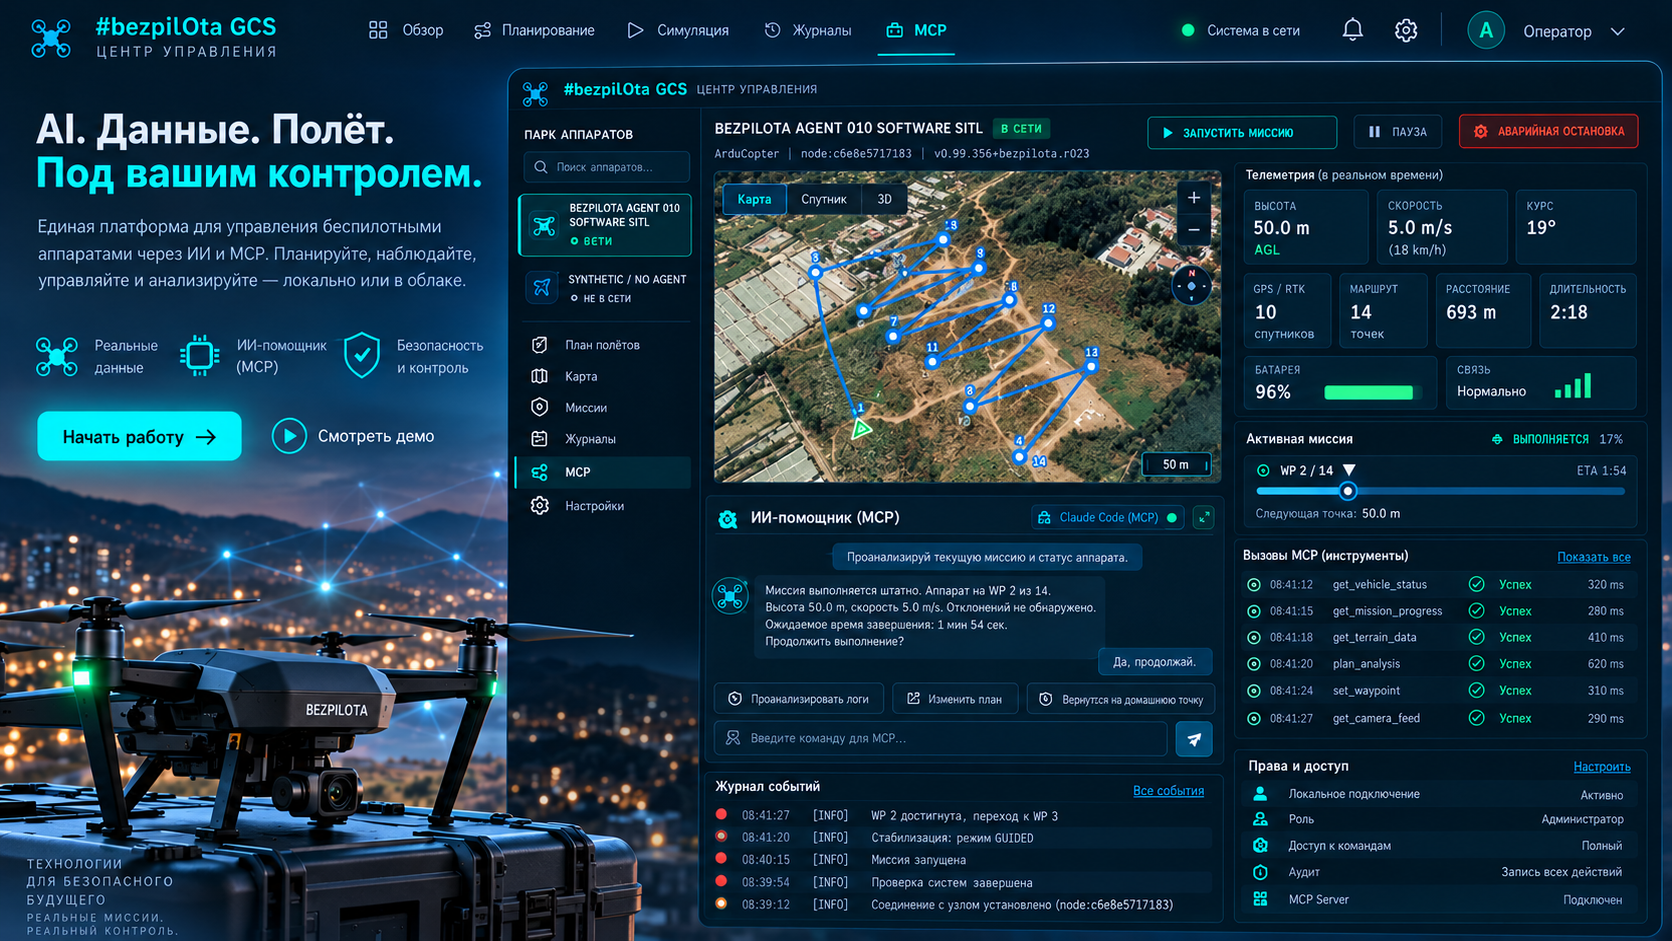
कनेक्शन, flight controller सेटअप, telemetry, वीडियो, मिशन और fleet प्रबंधन के लिए एकीकृत interface।
विभाग खोलें →MAVLink routing, वीडियो stream, स्थानीय API और विस्तार योग्य AI/vision modules के लिए Linux SBC पर Rust-first कोर।
विभाग खोलें →रेडियो link प्राप्त करके laptop, फ़ोन या फील्ड display पर वीडियो और telemetry पहुँचाने वाला agent का ground profile।
विभाग खोलें →KairOS को operator के वास्तविक काम के अनुसार बनाया जा रहा है: पहले connectivity और observability, फिर automation — पुष्ट स्थिति और लक्षित क्षमताओं के बीच स्पष्ट सीमा के साथ।
लक्षित interface में parameters, failsafe, PID, power, ports, sensors, OSD, camera और क्रमिक calibration शामिल हैं।
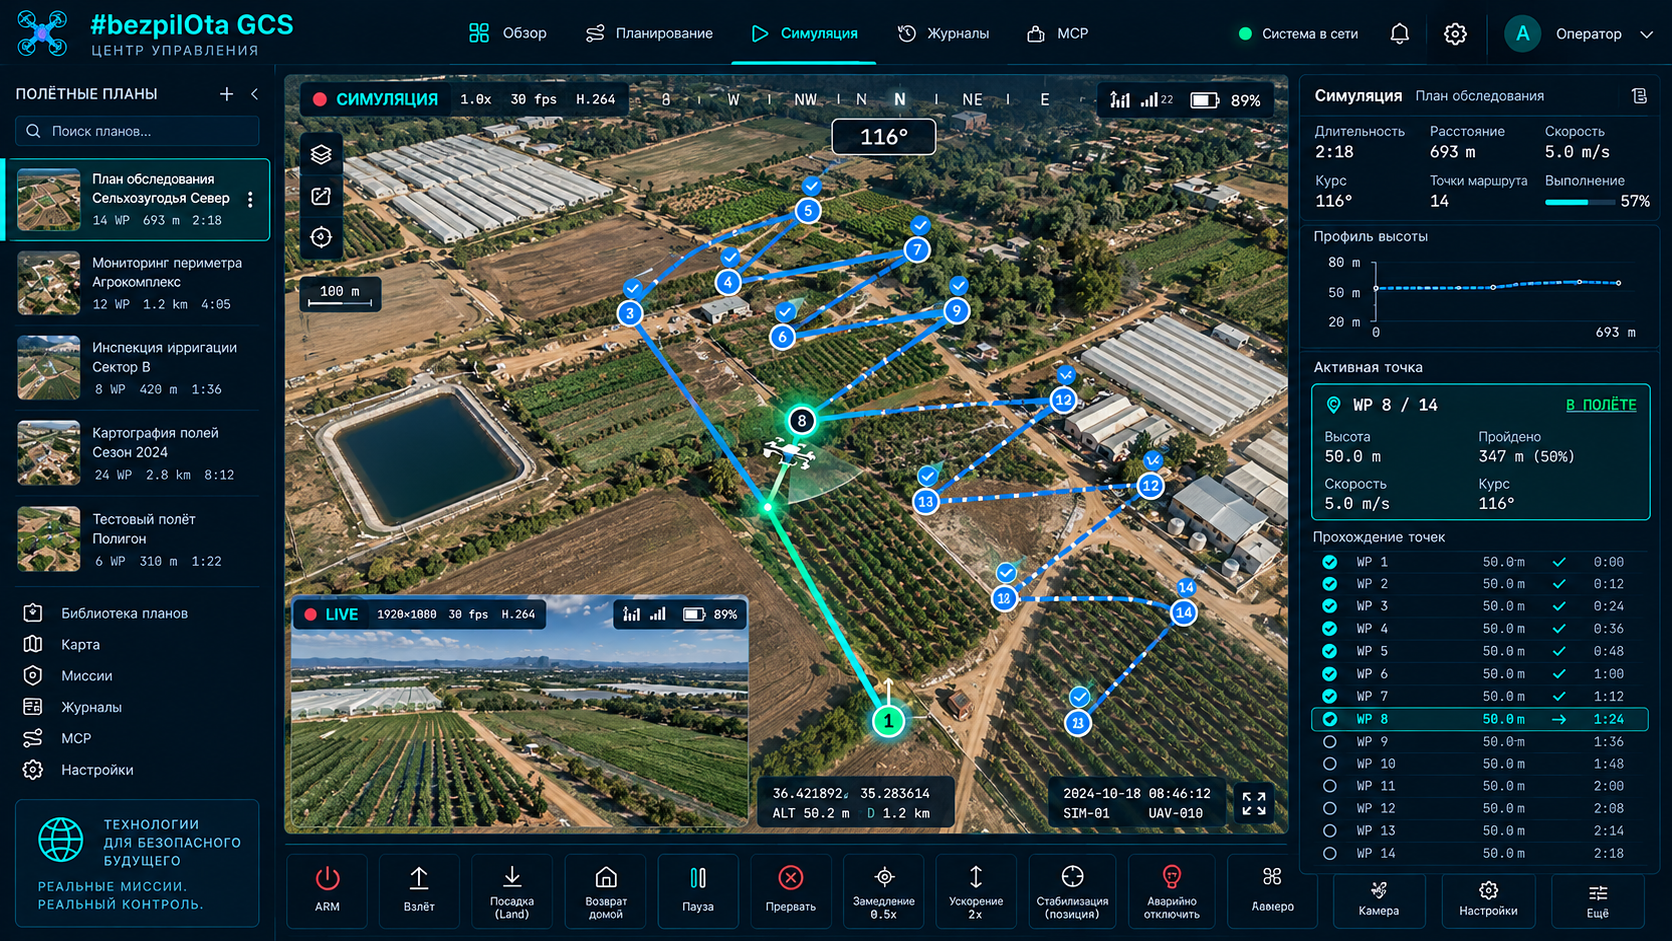
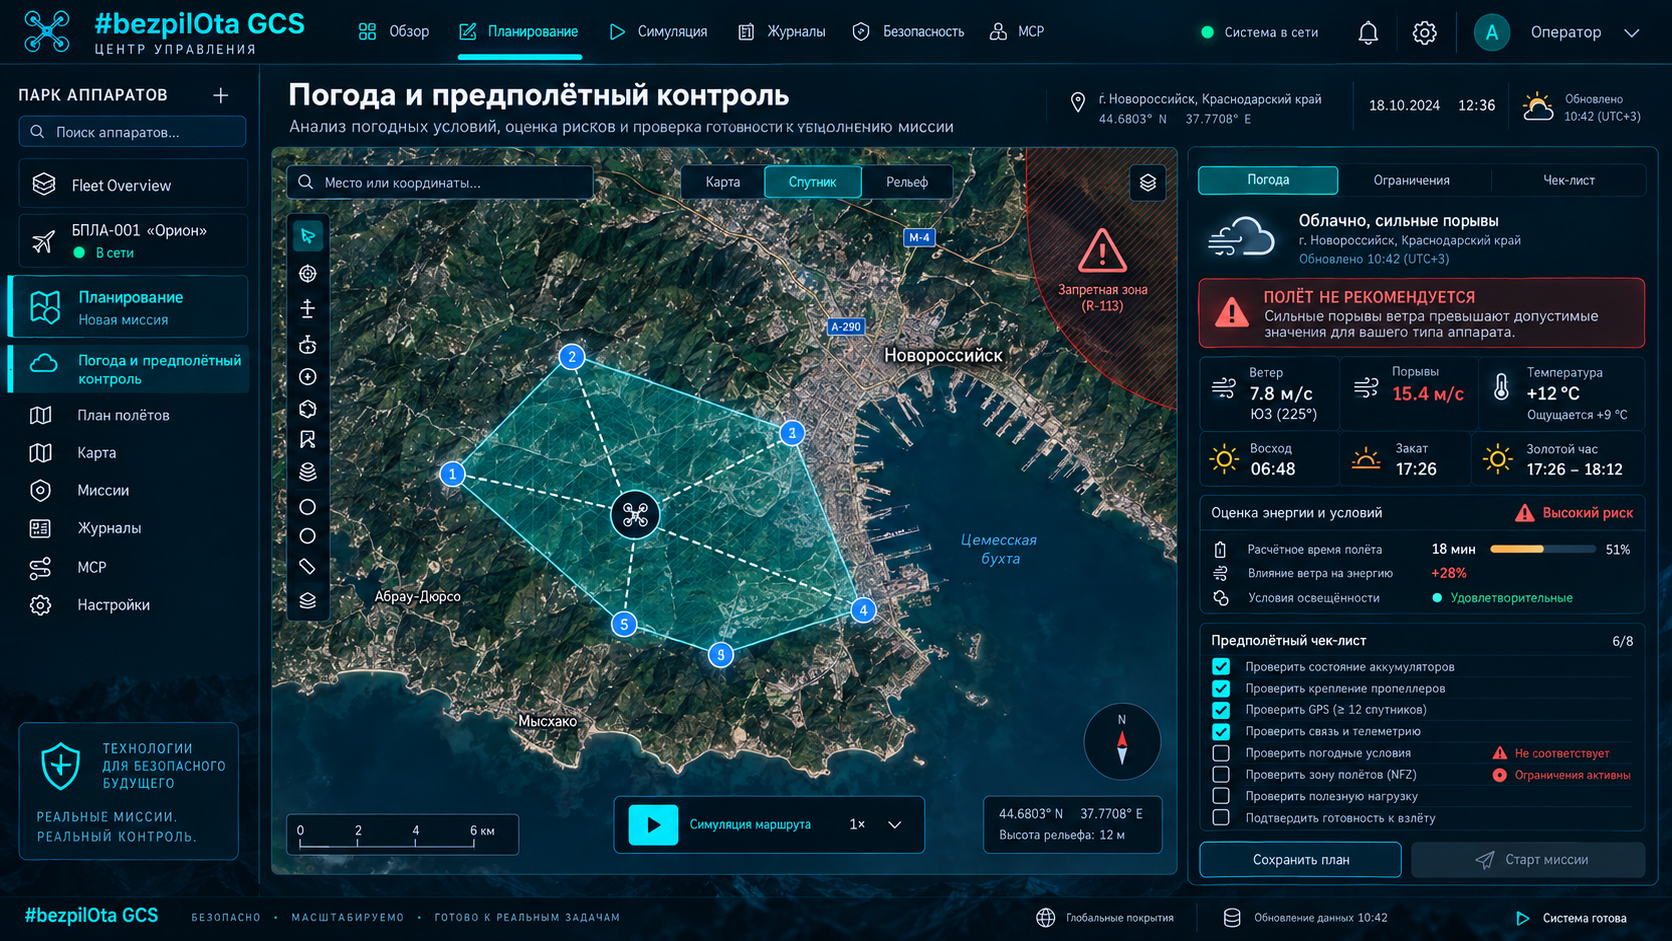
लगभग 60 लक्षित पैनलWaypoints, survey, orbit, corridor, खोज patterns, terrain following, rally points और upload से पहले योजना की जाँच।
PLAN · VALIDATE · FLYस्थिति, GPS, battery, EKF, रेडियो link, sensors, logs और services की स्थिति एक ही operator संदर्भ में।
MAVLINK V2 · MSPलक्षित media प्रणाली स्थानीय और फील्ड उपयोग के लिए H.264, RTSP, WebRTC/WHEP तथा WFB-ng को जोड़ती है।
CAMERA → BROWSERDirect, relay और receiver भूमिकाएँ एक ground node या वितरित reception प्रणाली बनाने में मदद करती हैं।
DIRECT · RELAY · RECEIVERREST API और extensions का पृथक मॉडल core को fork किए बिना panels, drivers, sensors और algorithms जोड़ता है।
RUST · PYTHON · TYPESCRIPT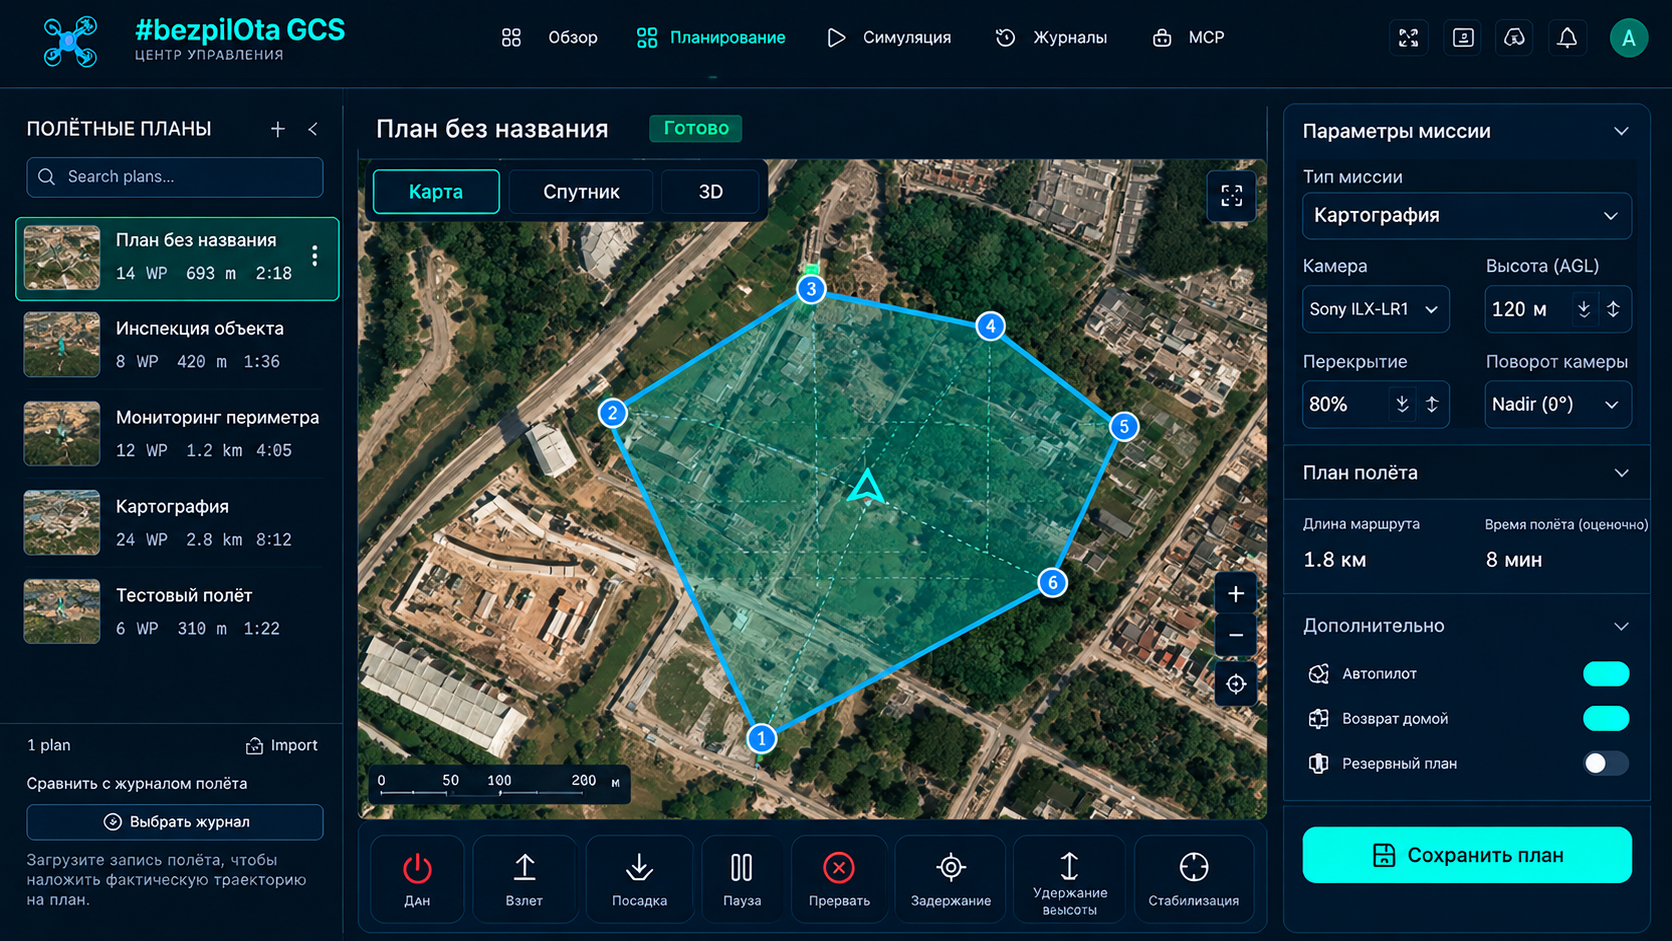
Map का polygon altitude, image overlap और camera parameters से जुड़ा है — mapping और route verification का visual context।
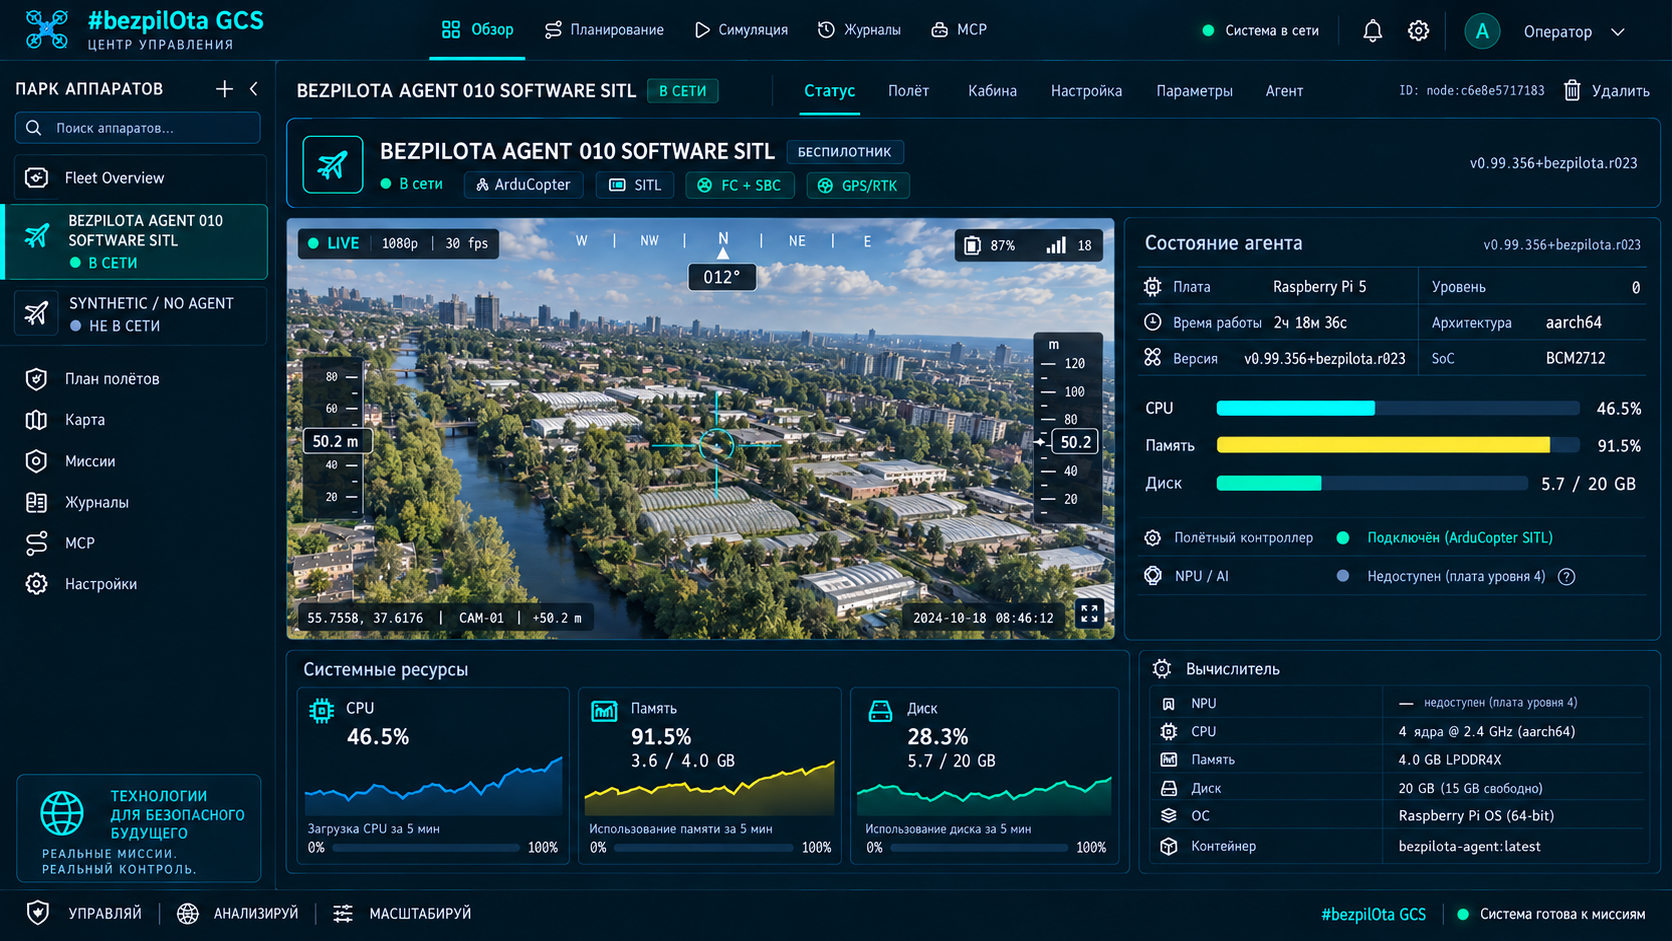
Camera के साथ flight controller connection, board profile और CPU, memory तथा disk load दिखते हैं।
महत्वपूर्ण फील्ड प्रणाली cloud पर निर्भर नहीं करती। दूरस्थ निगरानी, commands और अनेक वाहनों के synchronization के लिए internet अलग से जोड़ा जाता है।
Motors, stabilization, GPS और sensors।
ArduPilot · PX4 · BF · iNavRouting, वीडियो, radio, API और extensions।
Linux SBC · Rust कोरReception, mesh, relay और स्थानीय वितरण।
सीधा · Relay · Receiverनियंत्रण, planning, वीडियो और observability।
Chromium ब्राउज़रMQTT/TLS · signaling · fleet स्थिति · दूरस्थ observers
ब्राउज़र सीधे flight controller से जुड़ता है। Bench, सेटअप, calibration और firmware flashing के लिए उपयुक्त।
BROWSER ↔ USB ↔ FCDrone Agent और Ground Agent अनिवार्य internet के बिना telemetry और वीडियो के लिए स्थानीय प्रणाली बनाते हैं।
DRONE ↔ FIELD LINK ↔ GROUNDवैकल्पिक self-hosted infrastructure स्थानीय प्रणाली में दूरस्थ observers और fleet synchronization जोड़ता है।
EDGE ↔ OPTIONAL CLOUD ↔ GCSलक्षित architecture किसी एक निर्माता तक सीमित नहीं है: Linux companion computer मौजूदा वाहन में जोड़कर उसके flight controller से जोड़ा जाता है।
Configuration, मिशन, geofence, rally points, signing
पूर्ण समर्थन का लक्ष्यमिशन, airframe और actuator configuration
पूर्ण समर्थन का लक्ष्यConfiguration और manual control; mission upload नहीं
सीमित दायरामिशन, safehomes, geozones; लक्ष्य — iNav 7+
सीमित दायरालक्षित extension मॉडल plugin code को host से अलग रखता है। Agent भाग अलग process में, GCS भाग sandboxed iframe में चलता है और operator हर privilege स्पष्ट रूप से देता है।
Installation से पहले signature verification और key revocation की सुविधा।
Resource limits और निगरानी योग्य स्थिति वाला अलग subprocess।
केवल स्पष्ट रूप से स्वीकृत data, devices और commands तक पहुँच।
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredBench और classroom से mapping तथा फील्ड प्रणाली तक — architecture कार्य के अनुसार बनाया जाता है, बंद ecosystem के अनुसार नहीं।
आपके चुने hardware वाले वाहन के लिए आधुनिक GCS, सेटअप, वीडियो और telemetry।
पुनरुत्पाद्य प्रयोगों के लिए API, simulation, extensions और निगरानी योग्य architecture।
क्षेत्रों की planning, waypoint मिशन और data collection के व्यवस्थित trajectories।
शिक्षा और अपना उत्पाद बनाने के लिए protocol से UI तक खुली परतें।
प्रतिभागी या टीम मानवरहित प्रणालियों, augmented reality और digital tools से प्रतियोगिता का कार्य पूरा करती है। परिणाम मनुष्य का होता है और प्रयास के telemetry, वीडियो तथा event log से पुष्ट होता है।
प्रतिभागी स्थल से बाहर रहकर internet द्वारा वास्तविक droid को नियंत्रित करता है। Link quality और latency प्रयास के मूल्यांकन में शामिल हैं, जबकि स्थल पर स्थानीय observer काम करता है। Discipline के profiles में ground, aerial, surface-water, underwater और extreme environments शामिल हैं।
इस discipline में KairOS को remote operator, browser Mission Control, onboard Drone Agent और droid के बीच communication core के रूप में बनाया जा रहा है: control commands, वीडियो, telemetry और system health monitoring।
खेल और वास्तविक क्षेत्र के कार्यों के लिए एक खुला architecture: mapping, inspections, field systems, अनुसंधान और शिक्षा।
KairOS मानवरहित प्रणालियों के universal software platform की परियोजना है। Target architecture browser ground station Mission Control, onboard Drone Agent और ground-side Ground Agent जोड़ता है। परियोजना अवधारणा और विकास के चरण में है।
Mission Control setup, telemetry, वीडियो और missions के लिए target browser operator interface है। Drone Agent Linux SBC पर नियोजित onboard core है। Ground Agent radio link reception और operator screen तक data पहुँचाने वाला ground profile है।
नहीं। Platform वास्तविक अर्थव्यवस्था के विविध कार्यों — inspections, mapping, agriculture, monitoring और training — के लिए बनाया जा रहा है। Teleportation Droid (TPD, Teleportation Droid Sport) «मानवरहित खेल» ecosystem का एक use case है।
Teleportation Droid discipline की concept में KairOS नियोजित मुख्य software core है: operator, telemetry, वीडियो, missions और agents जोड़ता है। Sport और discipline की विस्तृत जानकारी bezpilota.msk.ru पर है।
Documentation भविष्य के platform के target contracts बताती है, verified flight software release नहीं। Feature readiness code publication और testing से पुष्ट होनी चाहिए। Interface illustrations वास्तविक flights का evidence नहीं हैं।
contact@kairosgo.dev पर लिखें। वेबसाइट का contact form तैयार email के साथ आपका mail client खोलता है।
खतरनाक commands और नए privileges के लिए operator का स्पष्ट निर्णय आवश्यक है।
महत्वपूर्ण प्रणाली अनिवार्य बाहरी infrastructure के बिना बनाई जाती है।
Range, latency और reliability केवल KairOS परीक्षणों के बाद प्रकाशित होंगे।
Components के interfaces और सीमाएँ जाँचे और बदले जा सकने योग्य बने रहने चाहिए।
नहीं। लक्षित architecture समर्थित flight controller वाले मौजूदा वाहन और आवश्यक होने पर Linux companion computer के लिए है।
नहीं। सीधा USB connection और स्थानीय फील्ड प्रणाली cloud के बिना बनाई जा रही हैं। दूरस्थ infrastructure एक अलग वैकल्पिक परत है।
अभी इसकी सार्वजनिक पुष्टि नहीं है। परियोजना विकासाधीन है; शुरुआती विशेषताएँ और उपयोग की सीमाएँ अपने bench और field परीक्षणों से पुष्ट होनी चाहिए।
KairOS का license अभी प्रकाशित नहीं हुआ है। पहले सार्वजनिक release से पूर्व उसे repository की अपनी LICENSE file में स्पष्ट रूप से घोषित करना होगा।
Flight controller, companion computer, communication link और infrastructure चुनें। KairOS उन्हें एक नियोजित stack में जोड़ता है।
KairOS source code