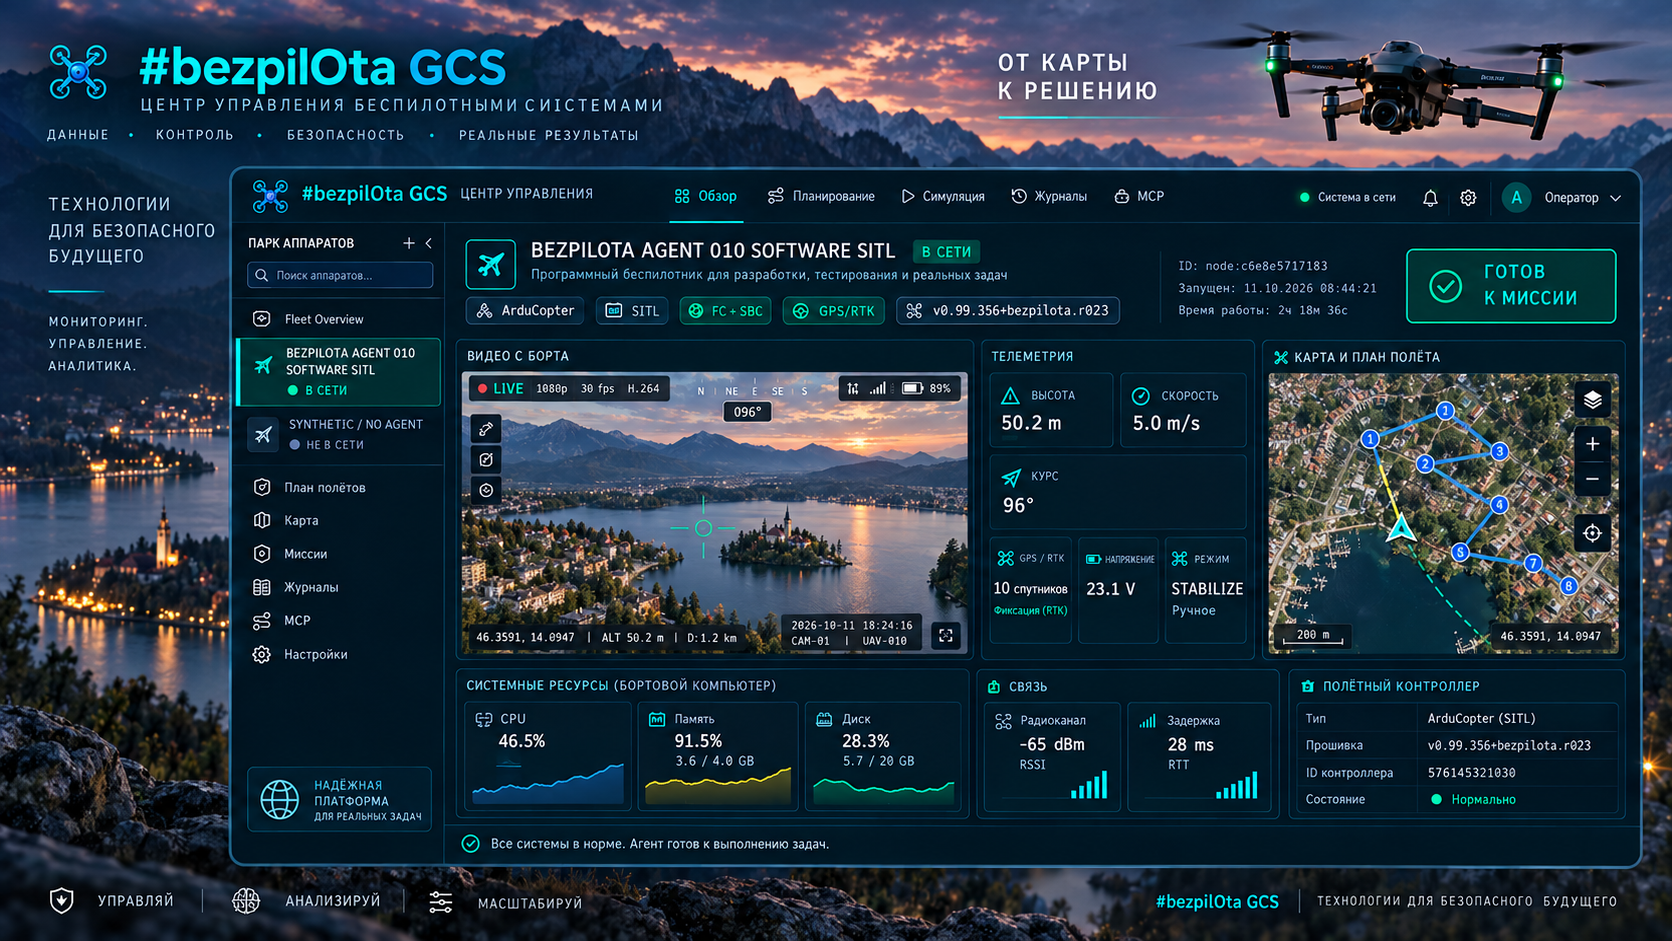
সেটআপ ও calibration
লক্ষ্য interface-এ parameters, failsafe, PID, power, ports, sensors, OSD, camera এবং ধাপে ধাপে calibration রয়েছে।
প্রায় 60টি লক্ষ্য প্যানেলKairOS «মানববিহীন ক্রীড়া» ecosystem ও #bezpiLOTa brand-এর উন্মুক্ত Drone Agent হিসেবে তৈরি হচ্ছে। এটি flight controller, browser Mission Control, ভিডিও, peripherals ও field Ground Agent-কে একটি পর্যবেক্ষণযোগ্য architecture-এ যুক্ত করে।
Components একসঙ্গে কাজ করে, তবে সম্পূর্ণ সেট বাধ্যতামূলক নয়: Mission Control সরাসরি যুক্ত হতে পারে এবং কাজ বাড়লে agents যোগ করা হয়।
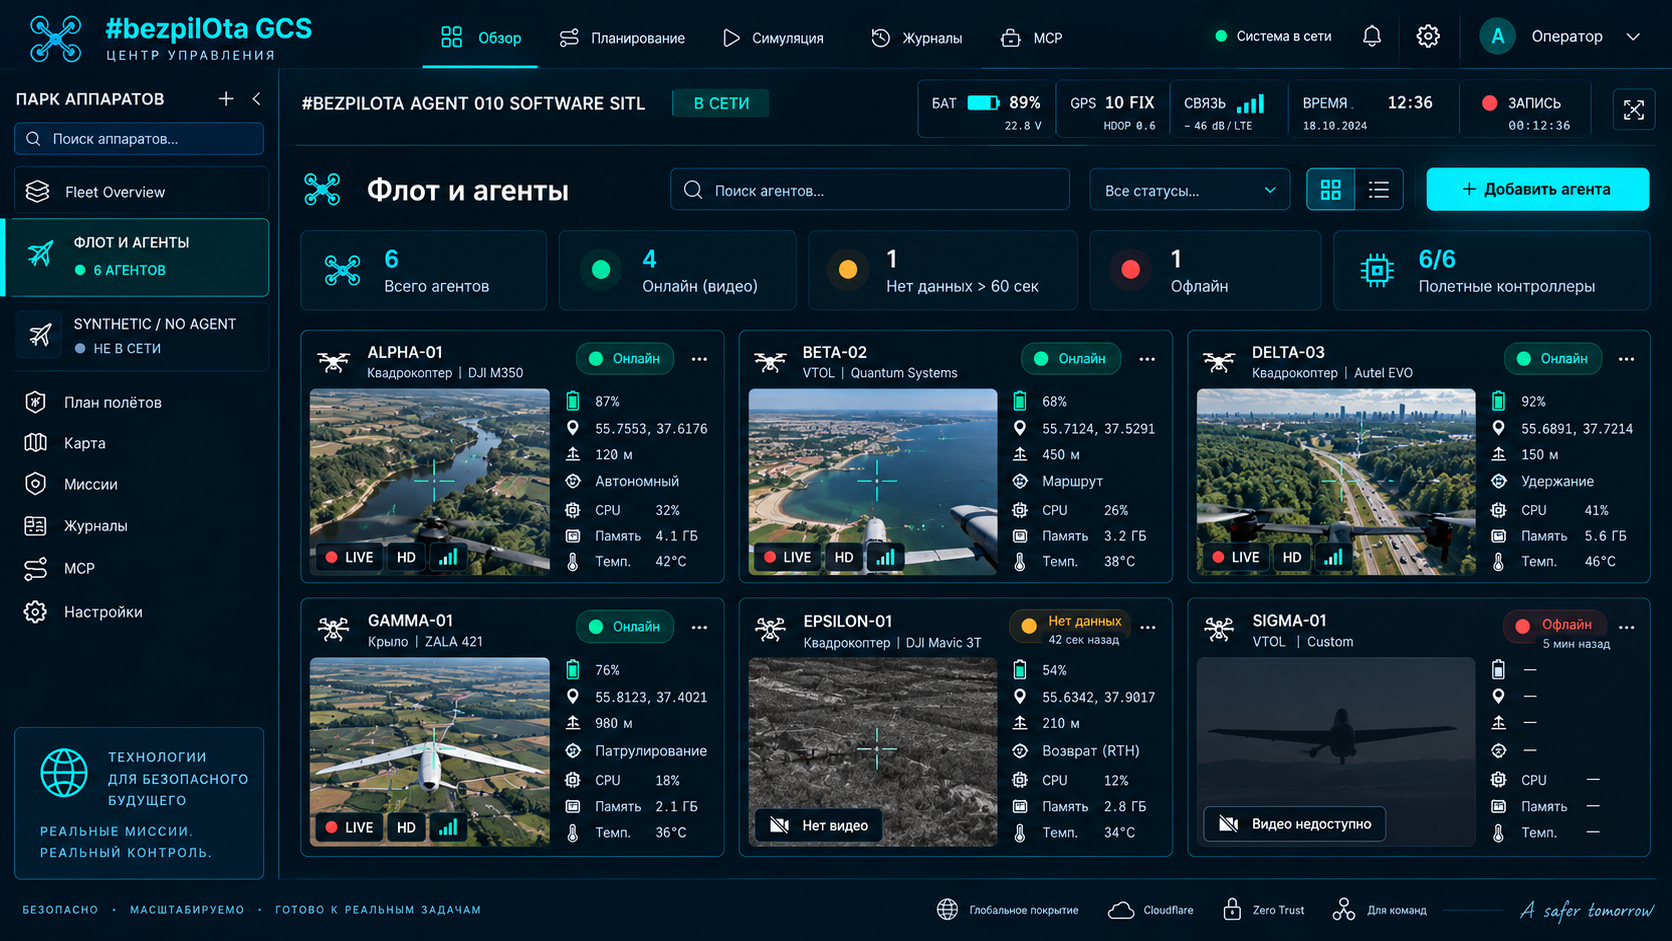
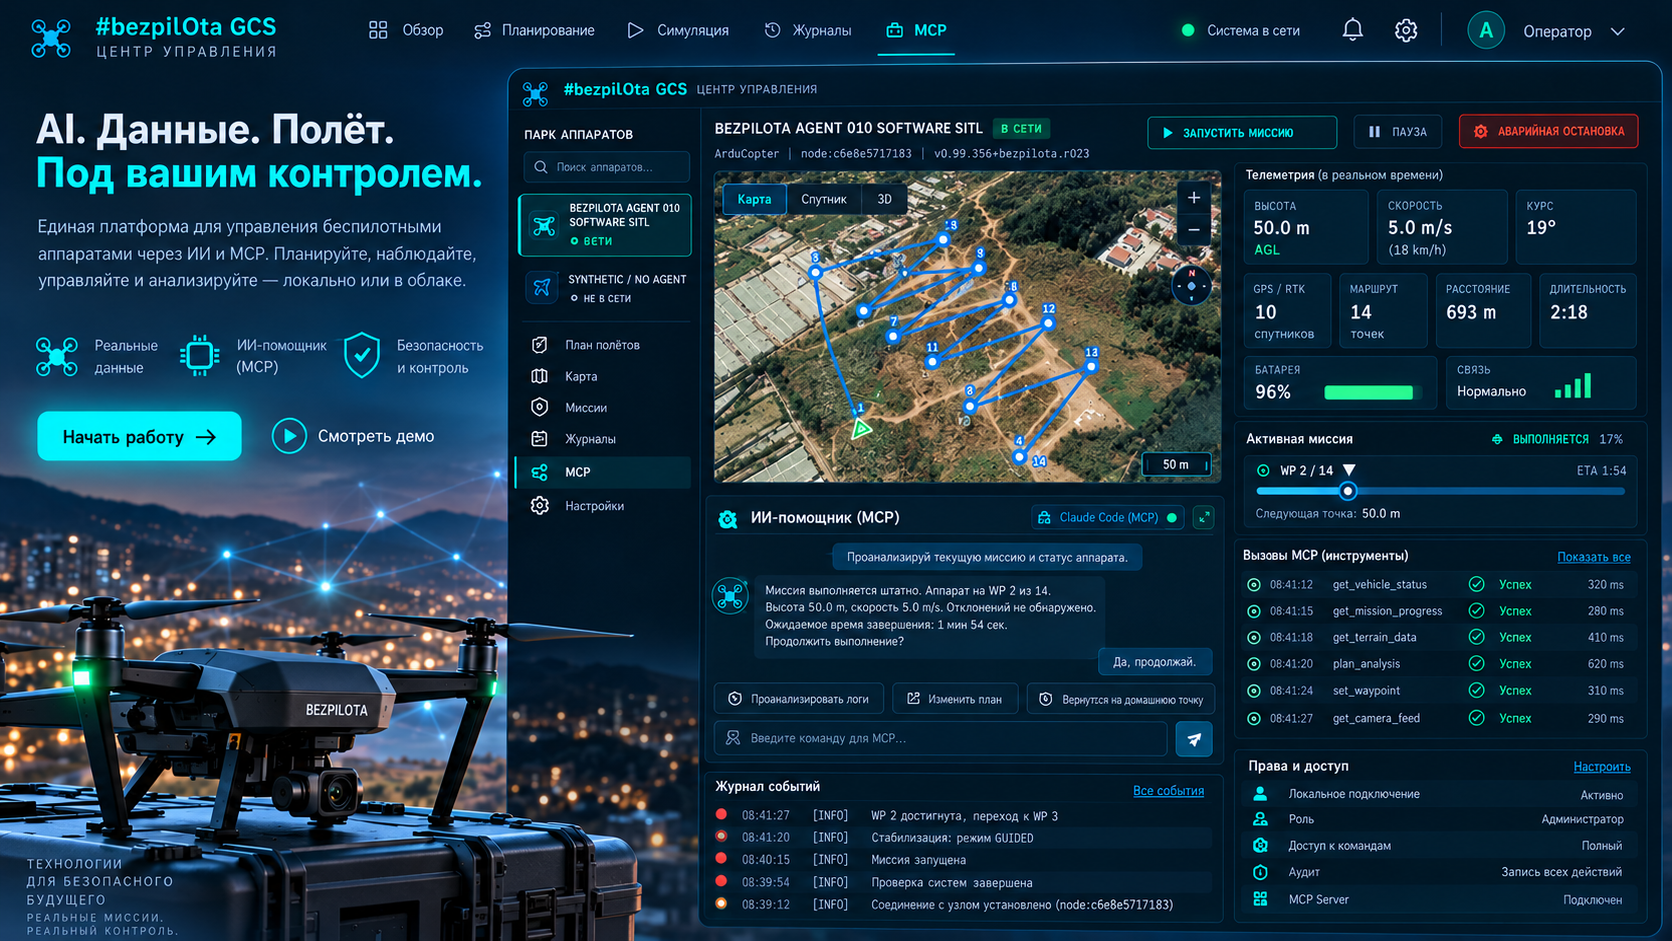
সংযোগ, flight controller সেটআপ, telemetry, ভিডিও, মিশন ও fleet পরিচালনার জন্য একক interface।
বিভাগ খুলুন →MAVLink routing, ভিডিও stream, স্থানীয় API এবং সম্প্রসারণযোগ্য AI/vision modules-এর জন্য Linux SBC-তে Rust-first কোর।
বিভাগ খুলুন →রেডিও link গ্রহণ করে laptop, ফোন বা field display-তে ভিডিও ও telemetry পৌঁছে দেওয়ার ground agent profile।
বিভাগ খুলুন →KairOS operator-এর বাস্তব কাজকে কেন্দ্র করে তৈরি হচ্ছে: প্রথমে connectivity ও observability, পরে automation — নিশ্চিত অবস্থা এবং লক্ষ্য সক্ষমতার স্পষ্ট পার্থক্য রেখে।
লক্ষ্য interface-এ parameters, failsafe, PID, power, ports, sensors, OSD, camera এবং ধাপে ধাপে calibration রয়েছে।
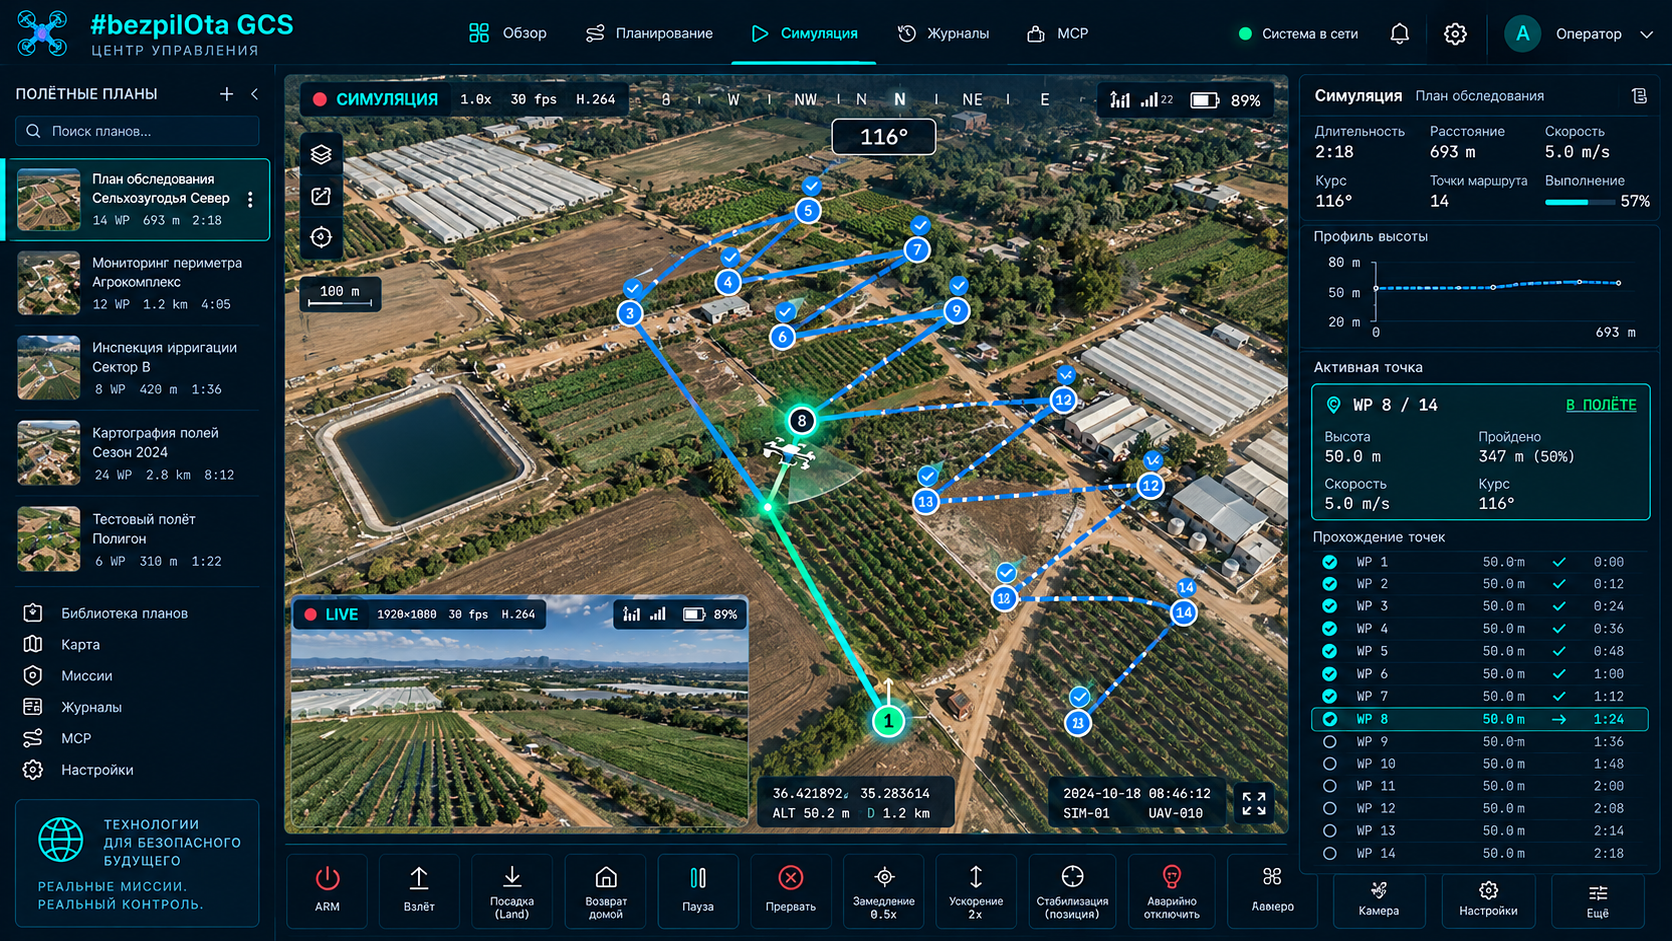
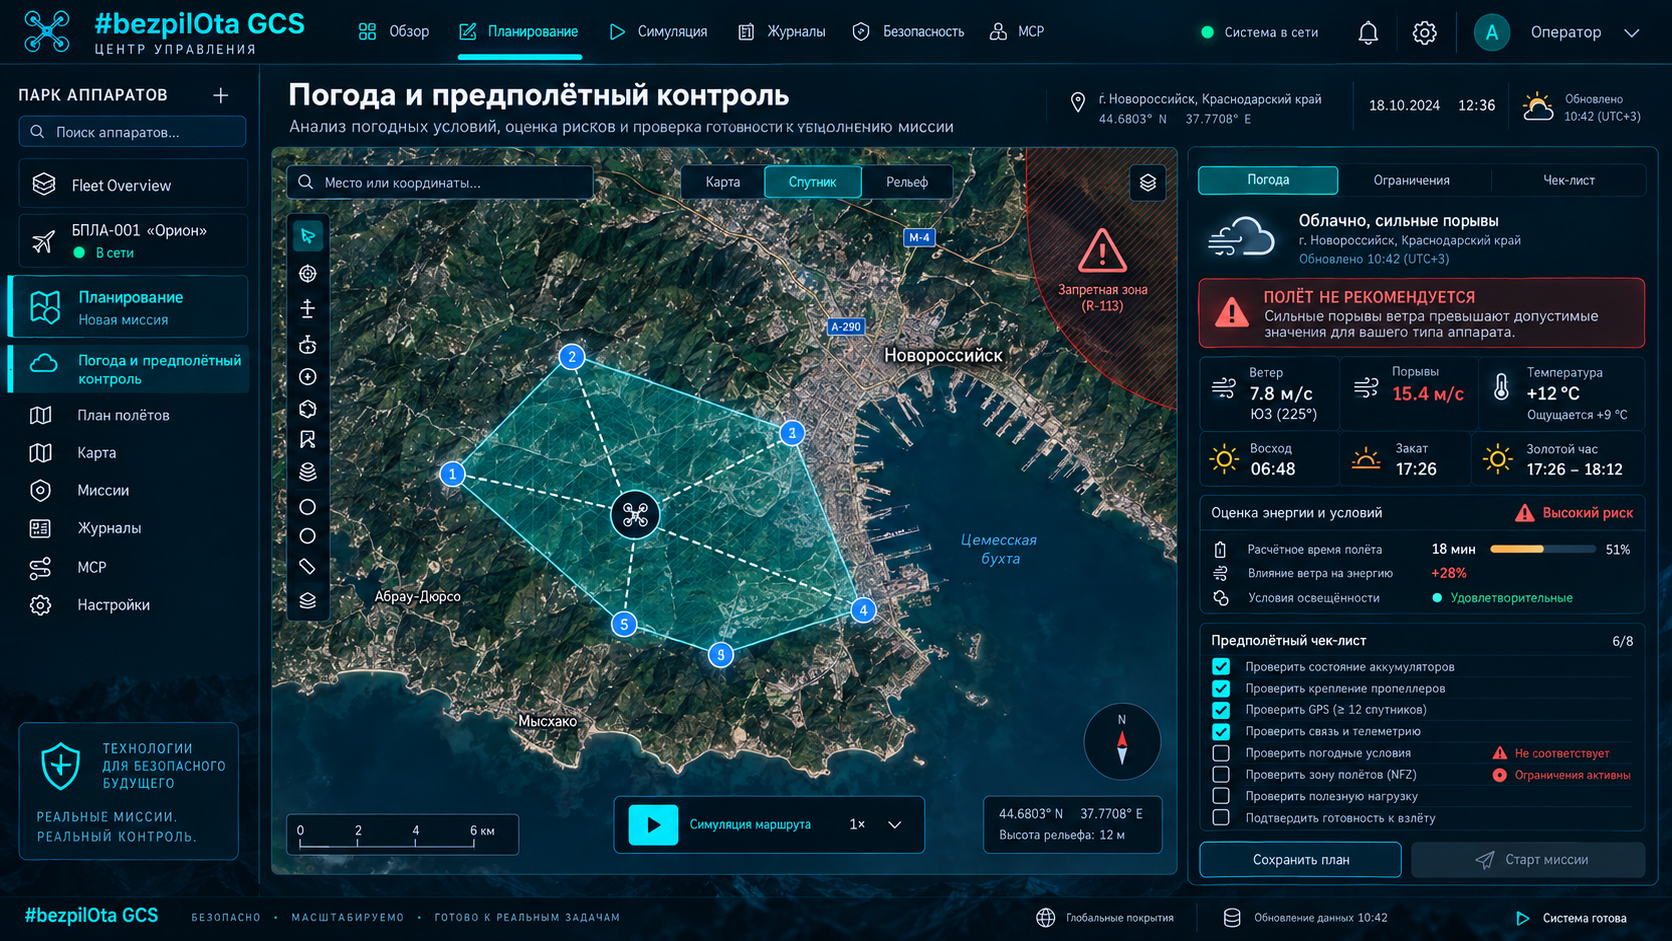
প্রায় 60টি লক্ষ্য প্যানেলWaypoints, survey, orbit, corridor, অনুসন্ধান patterns, terrain following, rally points এবং upload-এর আগে পরিকল্পনা যাচাই।
PLAN · VALIDATE · FLYঅবস্থান, GPS, battery, EKF, রেডিও link, sensors, logs এবং services-এর অবস্থা একই operator context-এ।
MAVLINK V2 · MSPলক্ষ্য media ব্যবস্থা স্থানীয় ও field ব্যবহারে H.264, RTSP, WebRTC/WHEP এবং WFB-ng একত্র করে।
CAMERA → BROWSERDirect, relay ও receiver ভূমিকা দিয়ে একটি ground node বা distributed reception ব্যবস্থা তৈরি করা যায়।
DIRECT · RELAY · RECEIVERREST API ও বিচ্ছিন্ন extension model মূল core fork না করে panels, drivers, sensors ও algorithms যুক্ত করে।
RUST · PYTHON · TYPESCRIPT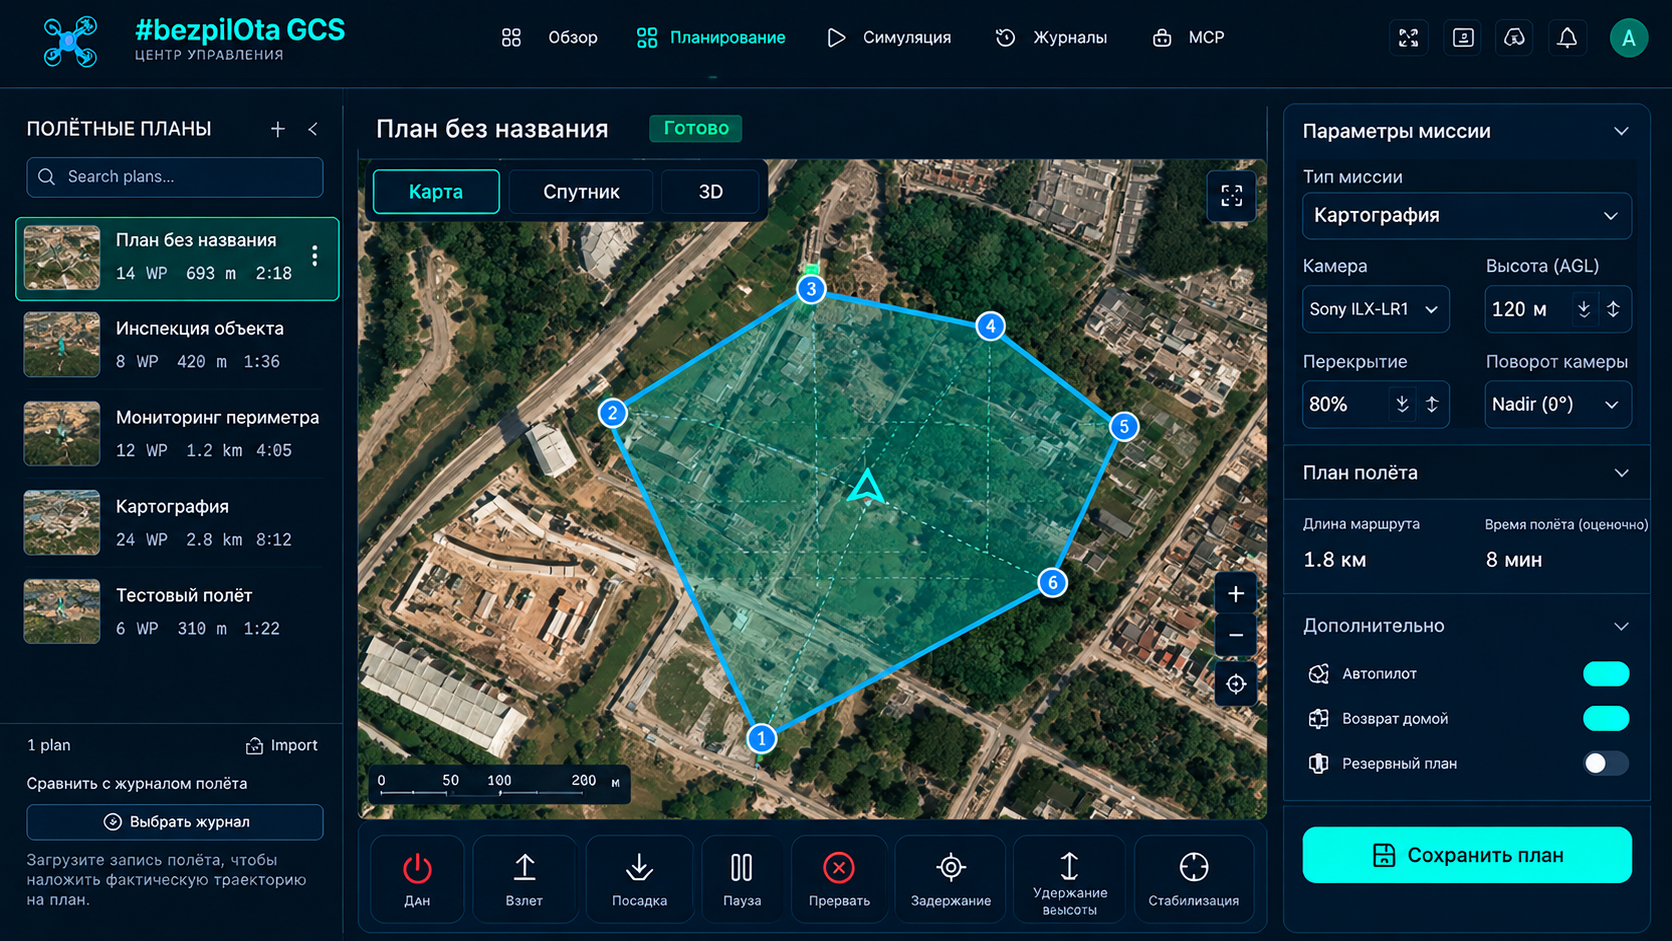
Map polygon altitude, image overlap ও camera parameters-এর সঙ্গে যুক্ত — mapping ও route verification-এর visual context।
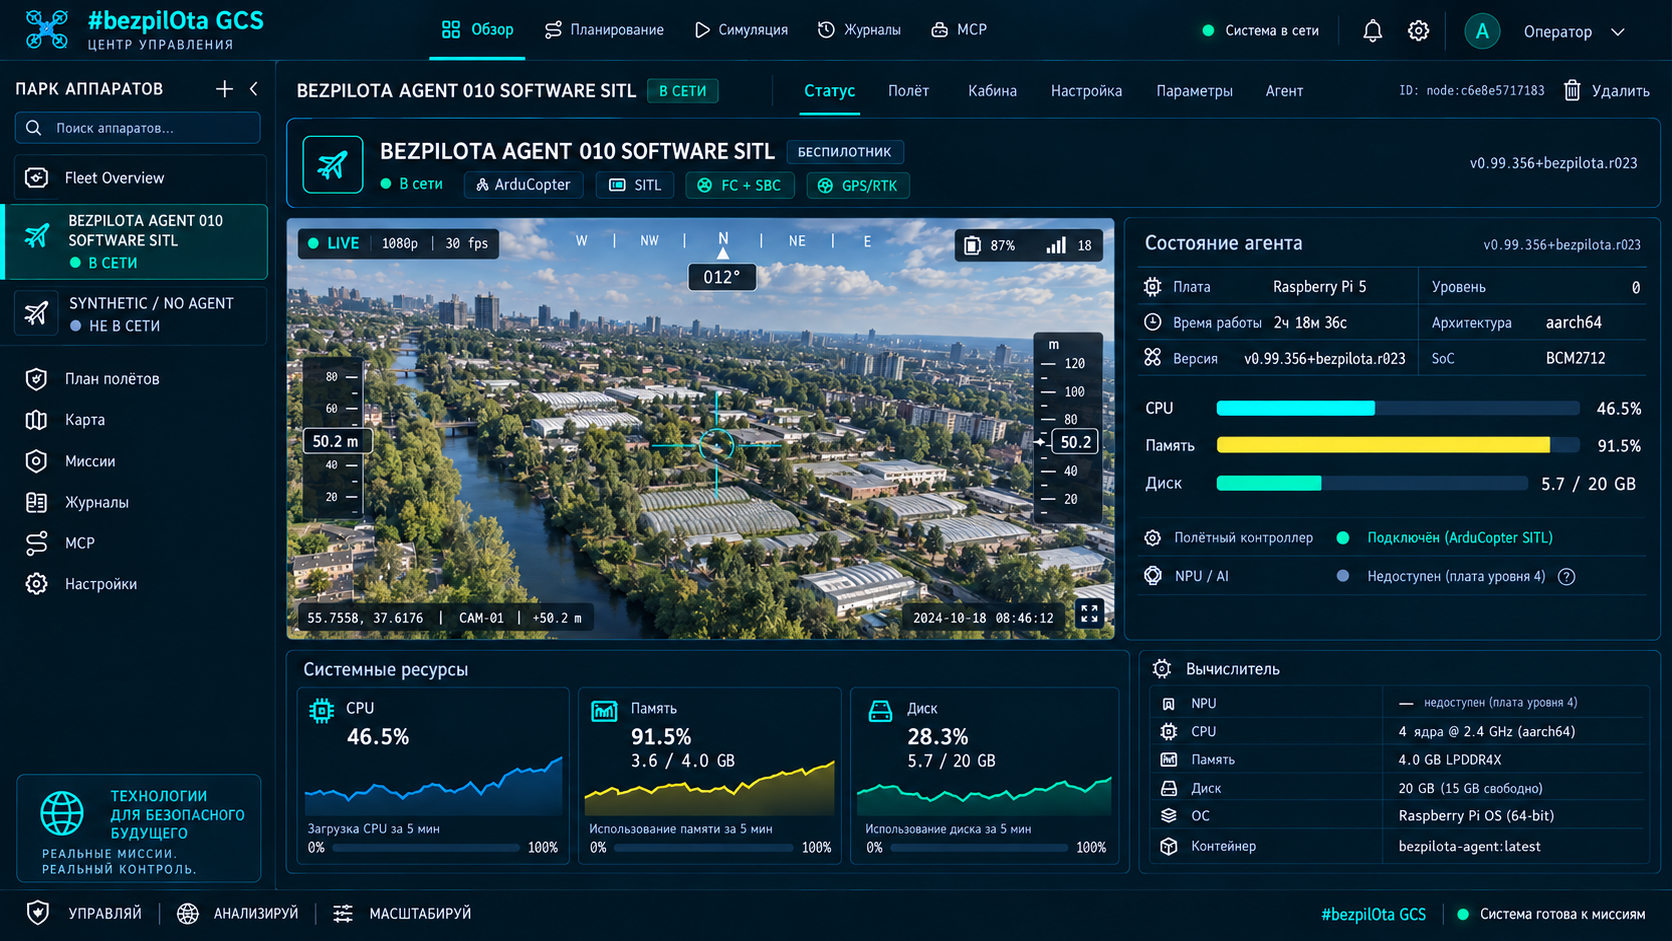
Camera-এর পাশে flight controller connection, board profile এবং CPU, memory ও disk load দেখানো।
গুরুত্বপূর্ণ field ব্যবস্থা cloud-এর ওপর নির্ভরশীল নয়। Remote observation, commands এবং একাধিক যানের synchronization-এর জন্য internet আলাদাভাবে যোগ হয়।
Motors, stabilization, GPS ও sensors।
ArduPilot · PX4 · BF · iNavRouting, ভিডিও, radio, API ও extensions।
Linux SBC · Rust coreReception, mesh, relay এবং স্থানীয় বিতরণ।
সরাসরি · Relay · Receiverনিয়ন্ত্রণ, planning, ভিডিও ও observability।
Chromium ব্রাউজারMQTT/TLS · signaling · fleet অবস্থা · remote observers
ব্রাউজার সরাসরি flight controller-এ যুক্ত হয়। Bench, সেটআপ, calibration ও firmware flashing-এর উপযোগী।
BROWSER ↔ USB ↔ FCDrone Agent ও Ground Agent বাধ্যতামূলক internet ছাড়া telemetry এবং ভিডিওর স্থানীয় ব্যবস্থা তৈরি করে।
DRONE ↔ FIELD LINK ↔ GROUNDঐচ্ছিক self-hosted infrastructure স্থানীয় ব্যবস্থার সঙ্গে remote observers ও fleet synchronization যোগ করে।
EDGE ↔ OPTIONAL CLOUD ↔ GCSলক্ষ্য architecture কোনো এক নির্মাতার মধ্যে সীমিত নয়: Linux companion computer বিদ্যমান যানে যোগ করে তার flight controller-এর সঙ্গে যুক্ত করা হয়।
Configuration, মিশন, geofence, rally points, signing
পূর্ণ সমর্থনের লক্ষ্যমিশন, airframe এবং actuator configuration
পূর্ণ সমর্থনের লক্ষ্যConfiguration ও manual control; mission upload নেই
সীমিত পরিসরমিশন, safehomes, geozones; লক্ষ্য — iNav 7+
সীমিত পরিসরলক্ষ্য extension model plugin code-কে host থেকে আলাদা করে। Agent অংশ পৃথক process-এ এবং GCS অংশ sandboxed iframe-এ চলে; প্রতিটি privilege operator স্পষ্টভাবে দেন।
Installation-এর আগে signature verification এবং key revocation-এর সুবিধা।
Resource limits ও পর্যবেক্ষণযোগ্য অবস্থাসহ পৃথক subprocess।
শুধু স্পষ্টভাবে অনুমোদিত data, devices ও commands-এ প্রবেশাধিকার।
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredBench ও classroom থেকে mapping এবং field system পর্যন্ত — architecture কাজ অনুযায়ী তৈরি হয়, বন্ধ ecosystem অনুযায়ী নয়।
আপনার পছন্দের hardware-এর যানের জন্য আধুনিক GCS, সেটআপ, ভিডিও ও telemetry।
পুনরুৎপাদনযোগ্য পরীক্ষার জন্য API, simulation, extensions ও পর্যবেক্ষণযোগ্য architecture।
এলাকা পরিকল্পনা, waypoint মিশন ও data collection-এর নিয়মিত trajectories।
শিক্ষা এবং নিজস্ব পণ্য তৈরির জন্য protocol থেকে UI পর্যন্ত উন্মুক্ত layers।
অংশগ্রহণকারী বা দল মানববিহীন systems, augmented reality এবং digital tools দিয়ে প্রতিযোগিতার কাজ সম্পন্ন করে। ফল মানুষের, আর প্রচেষ্টার telemetry, ভিডিও ও event log তা নিশ্চিত করে।
অংশগ্রহণকারী স্থানটির বাইরে থেকে internet দিয়ে বাস্তব droid নিয়ন্ত্রণ করেন। Link quality ও latency প্রচেষ্টার মূল্যায়নে অন্তর্ভুক্ত; স্থানে একজন local observer থাকেন। Discipline-এর profiles ground, aerial, surface-water, underwater ও extreme environments জুড়ে।
এই discipline-এ KairOS remote operator, browser Mission Control, onboard Drone Agent ও droid-এর communication core হিসেবে পরিকল্পিত: control commands, ভিডিও, telemetry এবং system state monitoring।
ক্রীড়া ও বাস্তব খাতের কাজের জন্য এক উন্মুক্ত architecture: mapping, inspections, field systems, গবেষণা ও শিক্ষা।
KairOS মানববিহীন systems-এর universal software platform প্রকল্প। Target architecture browser ground station Mission Control, onboard Drone Agent এবং ground-side Ground Agent একত্র করে। প্রকল্প ধারণা ও উন্নয়নের পর্যায়ে।
Mission Control সেটআপ, telemetry, ভিডিও ও missions-এর target browser operator interface। Drone Agent Linux SBC-এর পরিকল্পিত onboard core। Ground Agent radio link গ্রহণ করে operator screen-এ data পাঠানোর ground profile।
না। Platform বাস্তব অর্থনীতির বিভিন্ন কাজে পরিকল্পিত: inspections, mapping, agriculture, monitoring ও training। Teleportation Droid (TPD, Teleportation Droid Sport) «মানববিহীন ক্রীড়া» ecosystem-এর একটি use case।
Teleportation Droid discipline-এর concept-এ KairOS পরিকল্পিত প্রধান software core: operator, telemetry, ভিডিও, missions ও agents যুক্ত করে। Sport ও discipline-এর বিস্তারিত bezpilota.msk.ru-তে।
Documentation ভবিষ্যৎ platform-এর target contracts বর্ণনা করে, confirmed flight software release নয়। Features-এর readiness code publication ও tests-এ নিশ্চিত হতে হবে। Interface illustrations বাস্তব flights-এর evidence নয়।
contact@kairosgo.dev-এ লিখুন। ওয়েবসাইটের contact form প্রস্তুত চিঠিসহ আপনার mail client খোলে।
বিপজ্জনক commands ও নতুন privileges-এর জন্য operator-এর স্পষ্ট সিদ্ধান্ত প্রয়োজন।
গুরুত্বপূর্ণ ব্যবস্থা বাধ্যতামূলক বাহ্যিক infrastructure ছাড়াই পরিকল্পিত।
Range, latency ও reliability শুধু KairOS পরীক্ষার পরে প্রকাশিত হবে।
Components-এর interfaces ও boundaries যাচাইযোগ্য এবং প্রতিস্থাপনযোগ্য থাকতে হবে।
না। লক্ষ্য architecture সমর্থিত flight controller-সহ বিদ্যমান যান এবং প্রয়োজনে Linux companion computer-এর জন্য।
না। সরাসরি USB connection এবং স্থানীয় field ব্যবস্থা cloud ছাড়াই পরিকল্পিত। Remote infrastructure পৃথক ঐচ্ছিক layer।
এখনও এর প্রকাশ্য নিশ্চয়তা নেই। প্রকল্প উন্নয়নাধীন; প্রাথমিক বৈশিষ্ট্য ও ব্যবহারের সীমা নিজস্ব bench এবং field পরীক্ষায় নিশ্চিত হতে হবে।
KairOS-এর license এখনও প্রকাশিত হয়নি। প্রথম public release-এর আগে repository-এর নিজস্ব LICENSE file-এ তা স্পষ্টভাবে ঘোষণা করতে হবে।
Flight controller, companion computer, communication link ও infrastructure বেছে নিন। KairOS সেগুলোকে একটি পরিকল্পিত stack-এ যুক্ত করে।
KairOS source code