KairOS Drone Agent #bezpiLOTa-এর উন্মুক্ত onboard companion layer হিসেবে পরিকল্পিত: এটি একটি Linux SBC-তে flight controller, ভিডিও, local API, communication, cloud telemetry, on-vehicle AI ও extensions যুক্ত করে।
লক্ষ্য architecture সম্পূর্ণ বর্ণিত; প্রতিটি KairOS সুবিধার readiness আলাদাভাবে নিশ্চিত হয়।
KairOS repository ↗এই পৃষ্ঠায় +
Stabilization ব্যবস্থার ওপরের সবকিছু
Motors, stabilization, GPS ও মূল sensors-এর দায়িত্ব flight controller-এর কাছেই থাকে। KairOS Drone Agent তার পাশে computing layer যোগ করে: MAVLink route করে, telemetry সংগ্রহ করে, ভিডিও process করে, local interfaces দেয়, radio ও network যুক্ত করে, extensions চালায় এবং applications-কে একক software ব্যবস্থা দেয়।
এটি horizontal architecture, বন্ধ vertical ecosystem নয়। একই agent কম শক্তির Raspberry Pi, যেখানে শুধু telemetry ও communication দরকার, থেকে Jetson Orin, যেখানে vision models ও autonomous workloads সম্ভব, পর্যন্ত scale করা উচিত। একই service boundaries ও API থাকায় উপরের স্তর আবার না লিখে board বদলানো যায়।
একটি প্ল্যাটফর্ম
Extension বা integration একবার তৈরি হয়ে সামঞ্জস্যপূর্ণ KairOS profiles-এ deploy হয়।
স্থানীয় ব্যবস্থার অগ্রাধিকার
Local MAVLink, ভিডিও, REST ও সেটআপের জন্য cloud account বাধ্যতামূলক নয়।
Fleet-এর জন্য প্রস্তুত
Remote observation ও commands-এর দ্বিতীয় পথ হিসেবে cloud MQTT/WebRTC ব্যবস্থা যোগ হয়।
নিরাপদ extensions
Signed packages, পৃথক processes এবং capability permissions ব্যর্থতার প্রভাব সীমিত করে।
Companion computer-এ এক installation ব্যবস্থা
লক্ষ্য installation SSH দিয়ে Raspberry Pi OS, Ubuntu, Armbian বা Debian-এ চলে। ভবিষ্যৎ installer board শনাক্ত করবে, dependencies install করবে, system user ও directories তৈরি করবে, configuration লিখবে, systemd services register করে agent চালু করবে। নিজস্ব KairOS installer প্রকাশ ও যাচাইয়ের পরেই command পণ্যের অংশ হবে।
git clone https://github.com/1kairosgo/KairOS_Drone-Agent.git
cd KairOS_Drone-Agent
# Следуйте README выбранной версииLinux ও operator-এর মধ্যে সাতটি সীমা
| স্তর | দায়িত্ব | স্থির সীমানা |
|---|---|---|
| L7 | Mission Control, dashboard অথবা application | WebSocket, MQTT, REST, WebRTC |
| L6 | নিয়ন্ত্রণ interface | Telemetry, parameters, মিশন, commands |
| L5 | সম্প্রসারণ | Signed .kairosplug, sandbox, capability IPC |
| L4 | উড্ডয়ন data transport | MAVLink router, video pipeline, MQTT, Wi‑Fi, radio |
| L3 | Hardware abstraction layer | Board detection, GPIO, I²C/SPI, cameras, modems |
| L2 | বিশ্বাস ও lifecycle | TLS, signed installers, OTA, enrollment |
| L1 | Orchestration | systemd, health monitoring, dependency order |
| L0 | Operating system | ARM64 বা সামঞ্জস্যপূর্ণ architecture-এ Linux |
Layers পরিবর্তনের পরিসর সীমিত করে। L5 plugin সরাসরি flight controller-এর UART খুলে L4 bypass করা উচিত নয়; L7 web panel verified L6 API ছাড়া systemd পরিচালনা করা উচিত নয়। এই বিভাজন আচরণ পর্যবেক্ষণযোগ্য করে এবং পৃথক services বদলাতে সাহায্য করে।
Rust-এ long-running services, Python-এ ecosystem
Rust / গুরুত্বপূর্ণ path
Supervisor, MAVLink router, ভিডিও pipeline, radio stack ও HTTP control interface। Flight data streams-এর জন্য memory safety, predictable behavior এবং সীমিত resource use গুরুত্বপূর্ণ।
Python / ecosystem layer
AI ও vision inference, hardware bootstrap, plugin runtime এবং Python ecosystem-এ ইতিমধ্যে বিকশিত libraries-এর integrations।
Services আলাদাভাবে চলে এবং systemd নিয়ন্ত্রণ করে। Vision module বা extension-এর ত্রুটিতে MAVLink router বন্ধ হওয়া উচিত নয়। Health layer অবস্থা সংগ্রহ করে একটি status object-এর মাধ্যমে terminal, setup webapp ও Mission Control-এ দেয়।
Agent কী কভার করে
উড্ডয়ন link
FC-এর একটি serial বা USB link WebSocket, TCP, UDP, local services ও cloud relay-তে বিতরণ হয়; MAVLink v2 signing স্বচ্ছভাবে পার হয়।
ভিডিও
CSI, USB UVC ও IP cameras শনাক্তকরণ, উপলব্ধ হলে hardware encoding, OSD, WHEP/WebRTC এবং WFB-ng ব্যবস্থা।
যানের fleet
দ্বিতীয় remote path-এর জন্য MQTT telemetry, HTTP status layer, pairing ও WebRTC signaling।
স্বায়ত্তশাসন
On-vehicle inference plugins, gimbal এবং ভবিষ্যৎ autonomous সুবিধার জন্য shared bus-এ detections প্রকাশ করে।
Extensions
Signed packages subprocess sandbox-এ চলে এবং শুধু operator-এর দেওয়া capabilities পায়।
পরিচালনা
Automatic board detection, local setup, read-only status, health, support summary এবং controlled update।
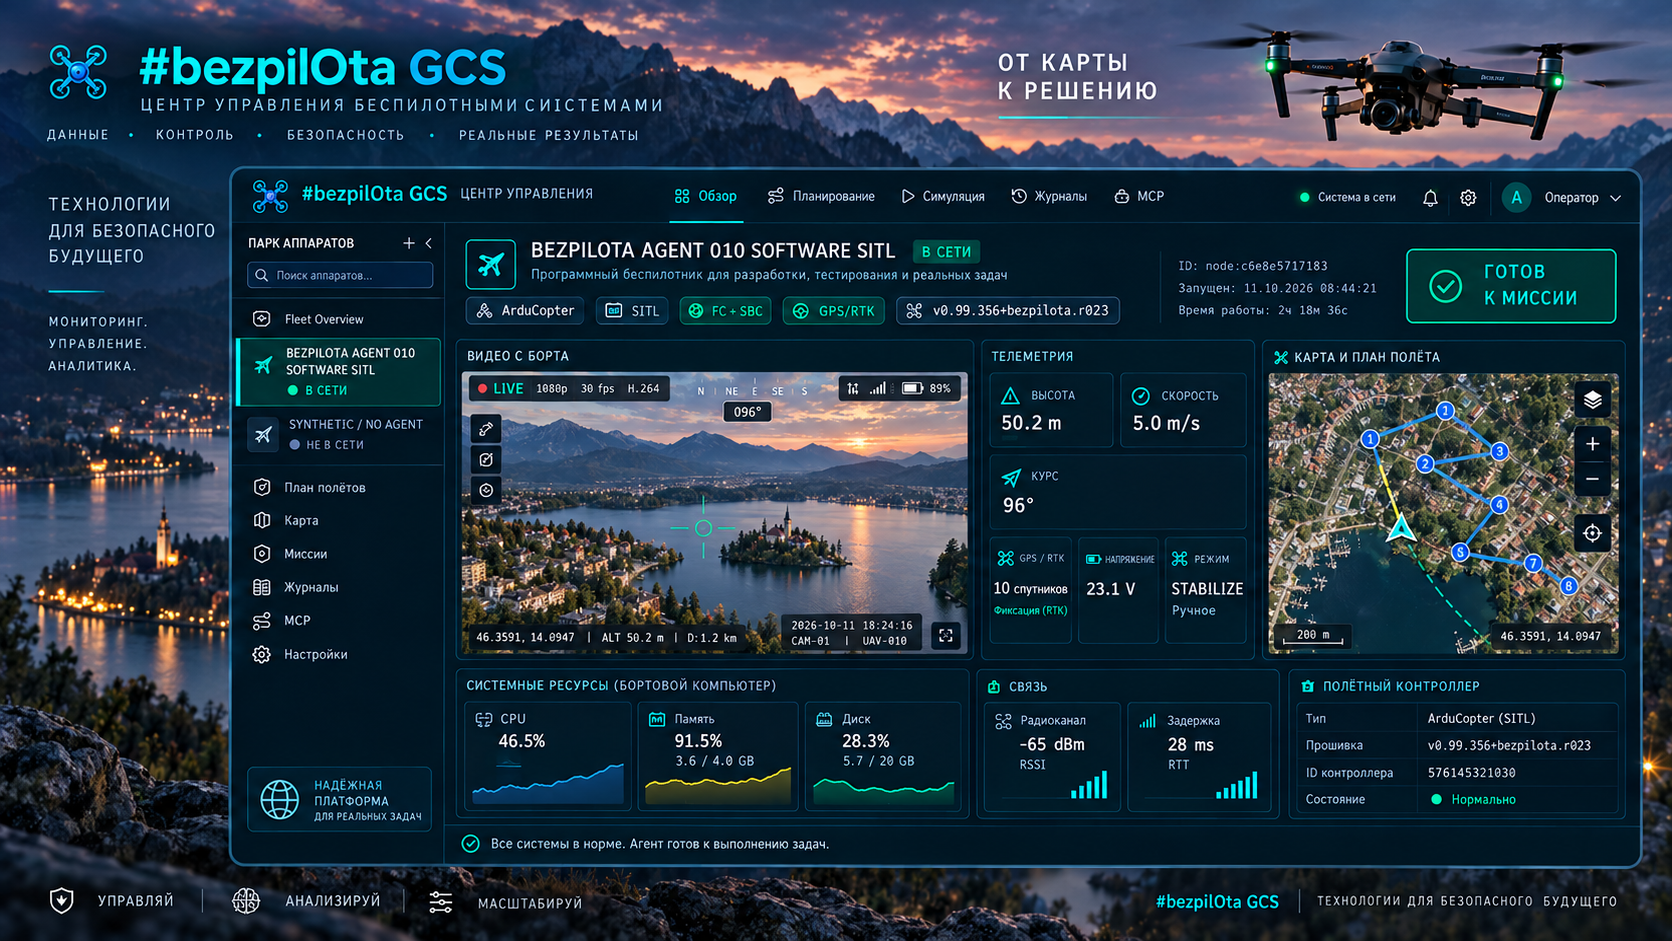
লক্ষ্য board profiles
Boot-এ KairOS board model শনাক্ত করে শুধু সেই SoC ও wiring সমর্থিত সুবিধা চালু করবে। নিচে লক্ষ্য profiles আছে; reproducible build ও বাস্তব hardware পরীক্ষার পরে প্রতিটির পৃথক status হবে।
| পরিবার | Profiles |
|---|---|
| Raspberry Pi | Pi 3, Pi 4B, Pi 5, CM3, CM4, CM5 |
| Radxa | CM3, CM4, Cubie A7Z, Rock 5C Lite |
| Orange Pi | Orange Pi 5 |
| Rockchip | RK3566, RK3576, RV1126B armv7l |
| NVIDIA | Jetson Nano, Jetson Orin Nano |
| বিকল্প পথ | সাধারণ ARM64 |
Telemetry থেকে group coordination
Tier 1 — communication
4G, Wi‑Fi বা local network-এর ওপর MAVLink ও telemetry।
Tier 2 — onboard computing
Companion computer-এ ভিডিও, extensions ও vision workloads।
Tier 3 — পূর্ণ integration
Autonomous সুবিধার জন্য অতিরিক্ত hardware ও sensors; নির্দিষ্ট KairOS validation প্রয়োজন।
Tier 4 — mesh ও swarm
Group coordination ও distributed logic। KairOS-এর জন্য এই স্তর গবেষণার বিষয়, প্রস্তুত সুবিধা হিসেবে ঘোষিত নয়।