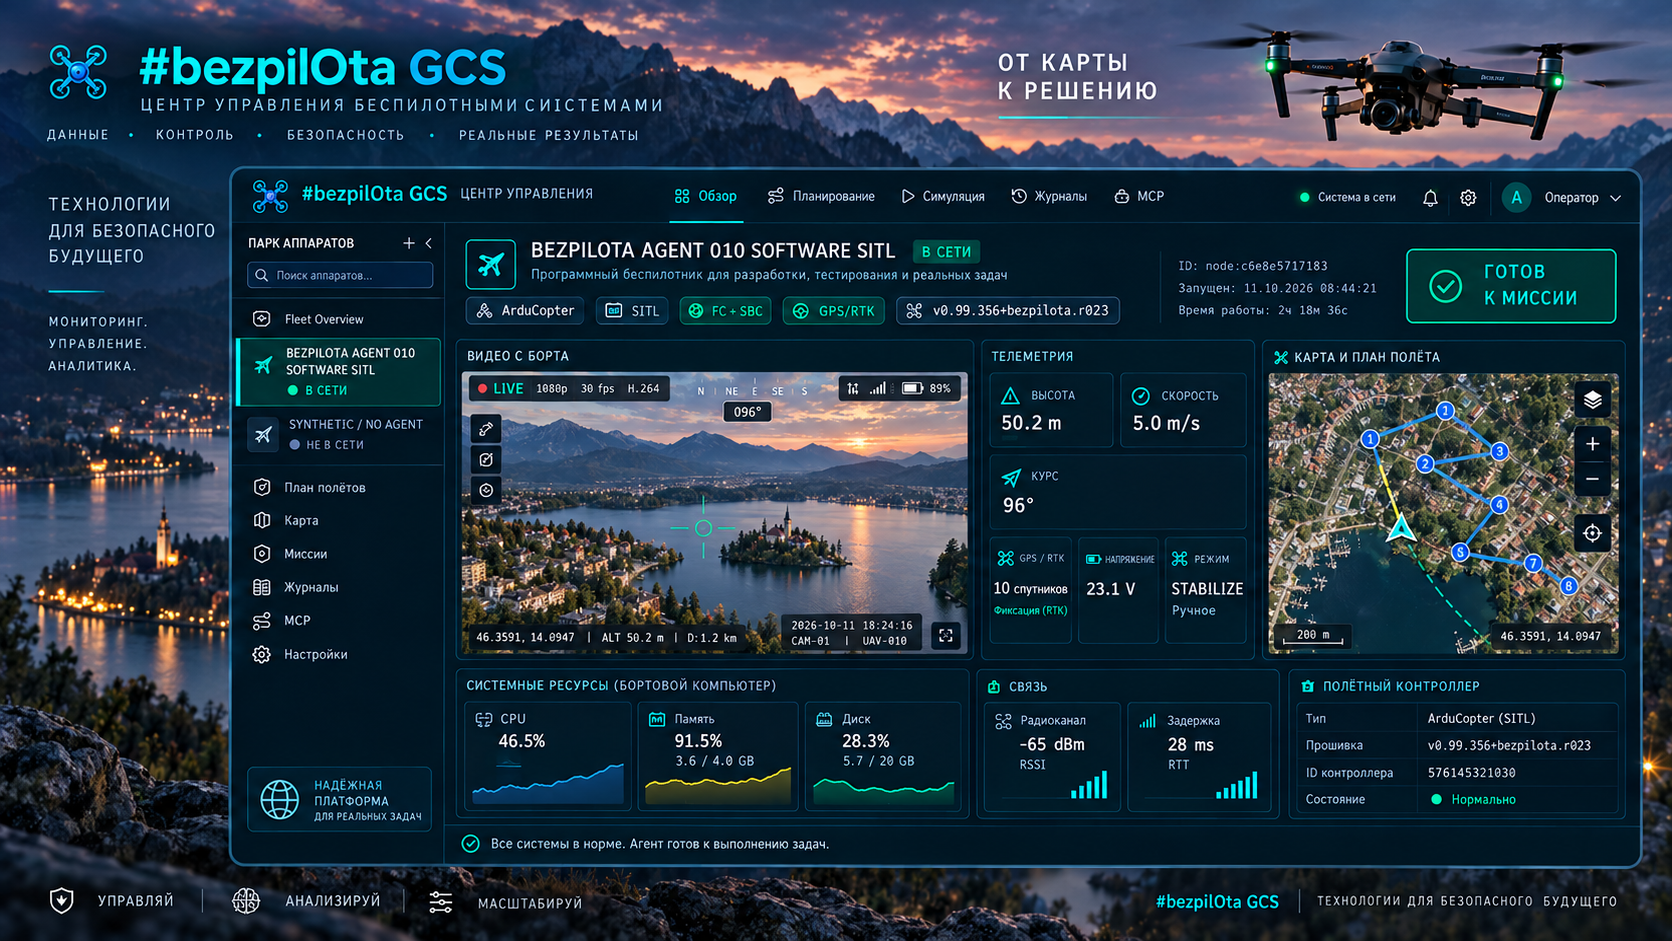
Konfigurasi dan kalibrasi
Antarmuka yang ditargetkan mencakup parameter, failsafe, PID, daya, port, sensor, OSD, kamera, dan kalibrasi terpandu.
≈60 PANEL YANG DITARGETKANKairOS sedang dikembangkan sebagai Drone Agent terbuka untuk ekosistem Olahraga Tanpa Awak dan merek #bezpiLOTa. Sistem ini menghubungkan pengendali penerbangan, Mission Control berbasis peramban, video, periferal, dan Ground Agent lapangan dalam satu arsitektur yang dapat dipantau.
Komponen bekerja bersama, tetapi tidak mewajibkan perangkat lengkap: Mission Control dapat terhubung langsung, lalu agen ditambahkan seiring berkembangnya kebutuhan.
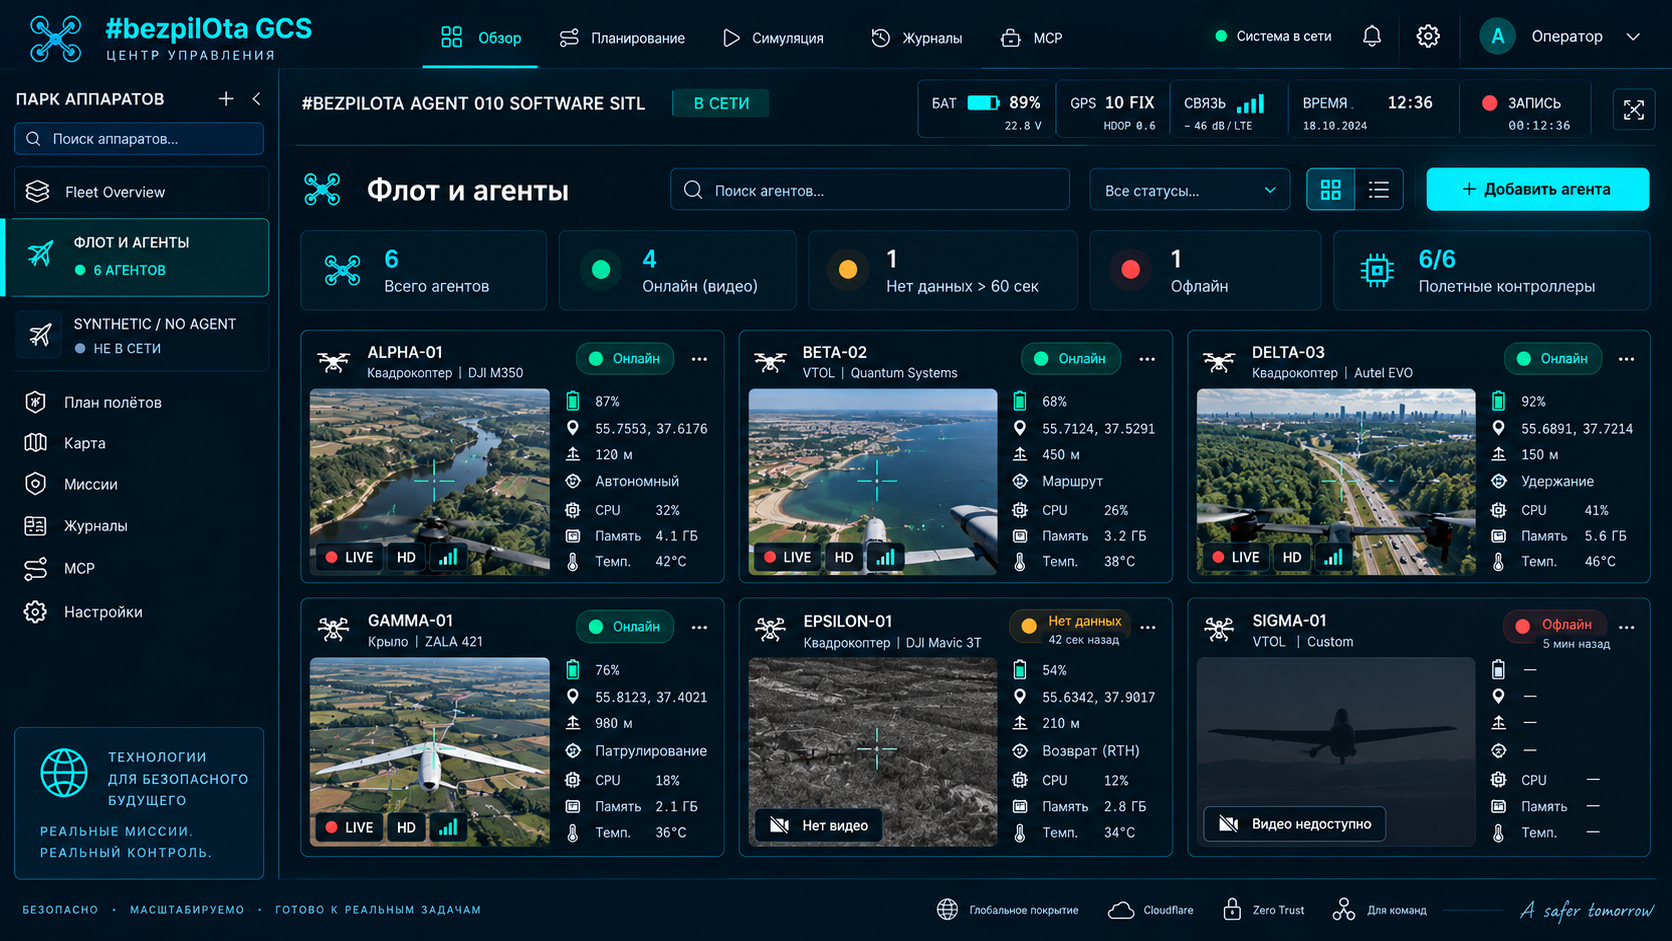
Antarmuka terpadu untuk koneksi, konfigurasi pengendali penerbangan, telemetri, video, misi, dan pengelolaan armada.
Buka bagian →Inti yang mengutamakan Rust pada SBC Linux untuk perutean MAVLink, streaming video, API lokal, dan modul AI/visi yang dapat diperluas.
Buka bagian →Profil agen darat yang menerima tautan radio dan meneruskan video serta telemetri ke laptop, ponsel, atau layar lapangan.
Buka bagian →KairOS dirancang berdasarkan pekerjaan nyata operator: konektivitas dan keterpantauan terlebih dahulu, kemudian otomatisasi—dengan batas yang jelas antara status terverifikasi dan kemampuan yang ditargetkan.
Antarmuka yang ditargetkan mencakup parameter, failsafe, PID, daya, port, sensor, OSD, kamera, dan kalibrasi terpandu.
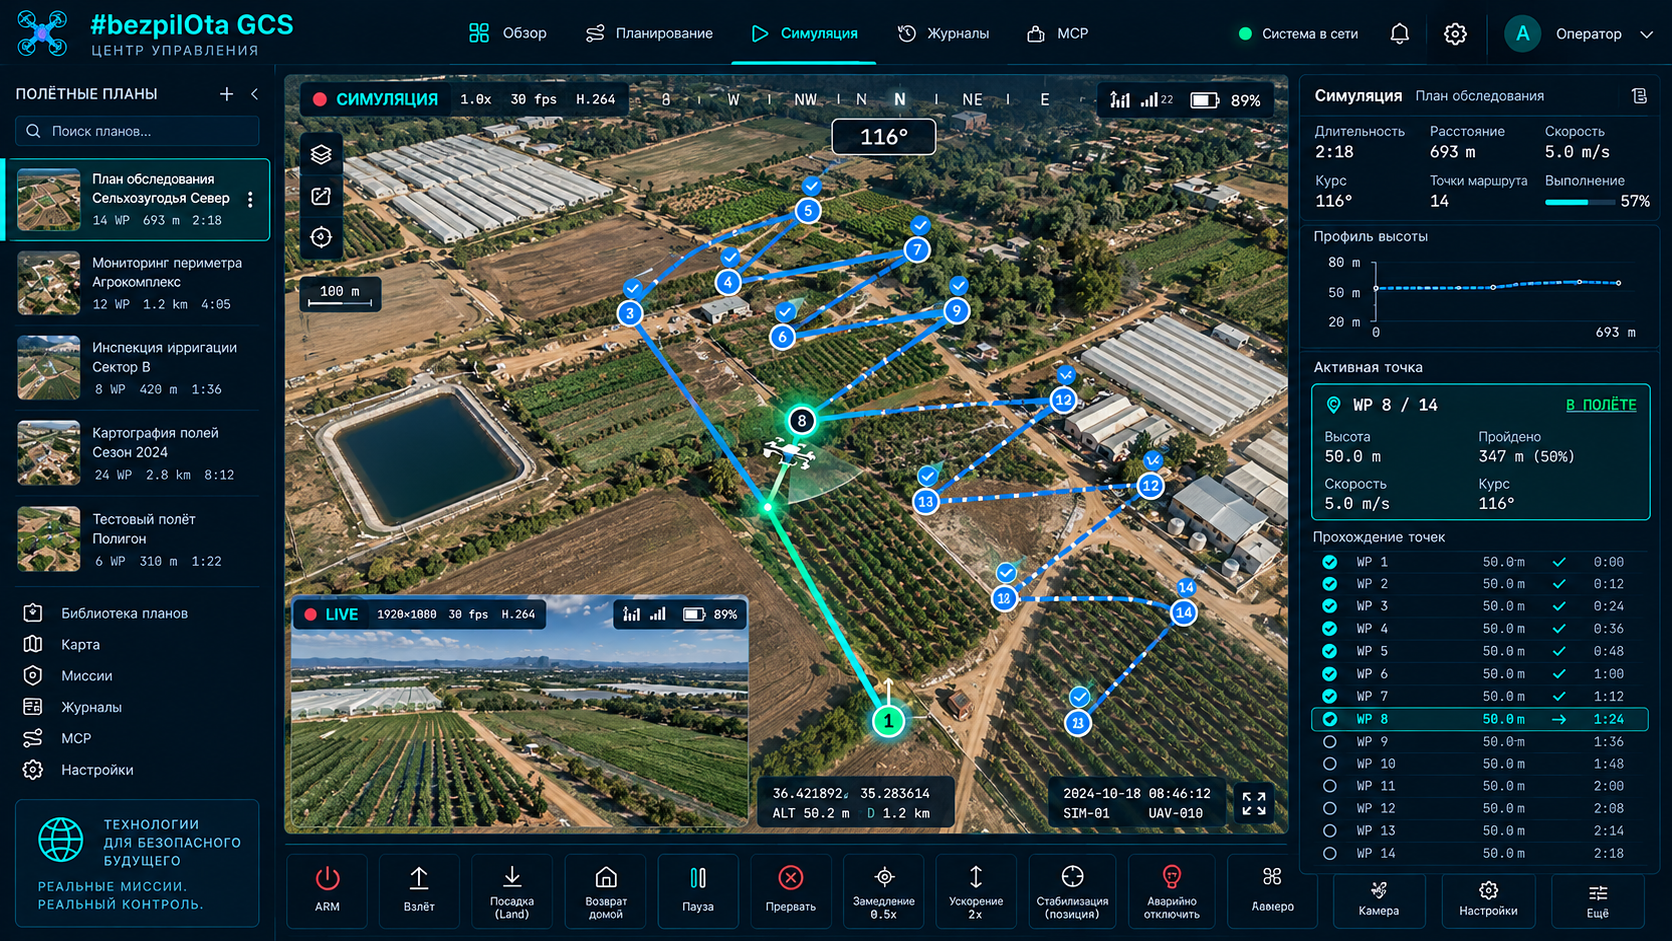
≈60 PANEL YANG DITARGETKANWaypoint, survei, orbit, koridor, pola pencarian, mengikuti medan, titik berkumpul, dan validasi rencana sebelum diunggah.
PLAN · VALIDATE · FLYPosisi, GPS, baterai, EKF, tautan radio, sensor, log, dan kesehatan layanan dalam satu tampilan operator.
MAVLINK V2 · MSPJalur media yang ditargetkan menggabungkan H.264, RTSP, WebRTC/WHEP, dan WFB-ng untuk operasi lokal dan lapangan.
CAMERA → BROWSERPeran direct, relay, dan receiver mendukung satu simpul darat atau jaringan penerimaan terdistribusi.
DIRECT · RELAY · RECEIVERREST API dan model ekstensi terisolasi menghubungkan panel, driver, sensor, dan algoritma tanpa membuat fork inti.
RUST · PYTHON · TYPESCRIPT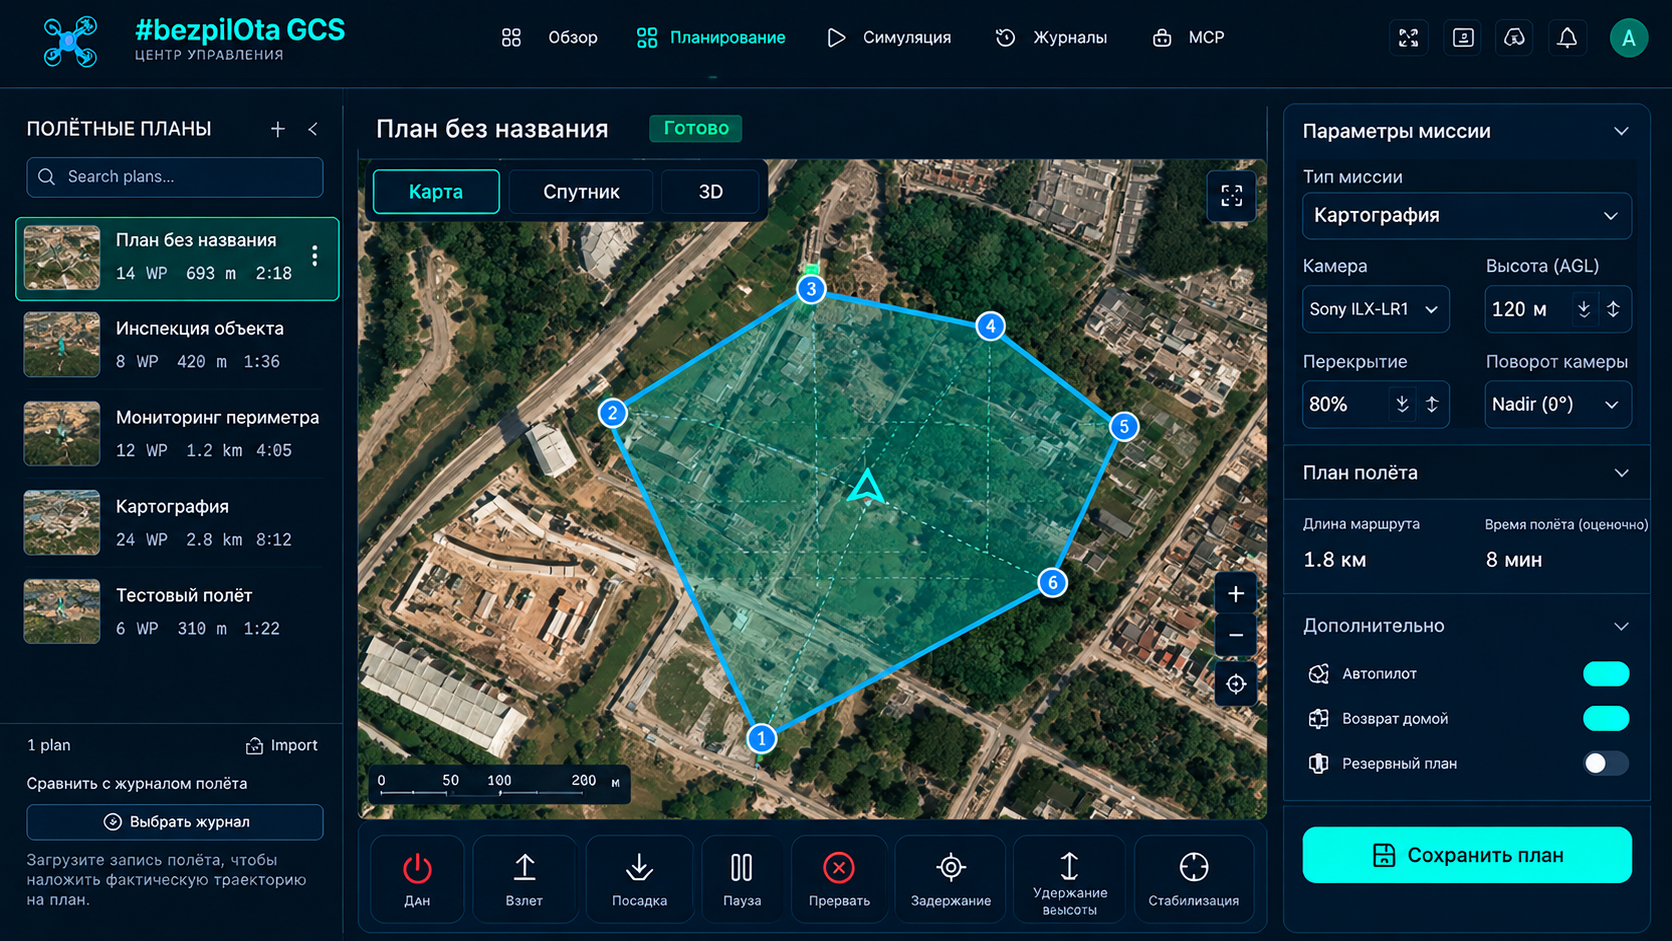
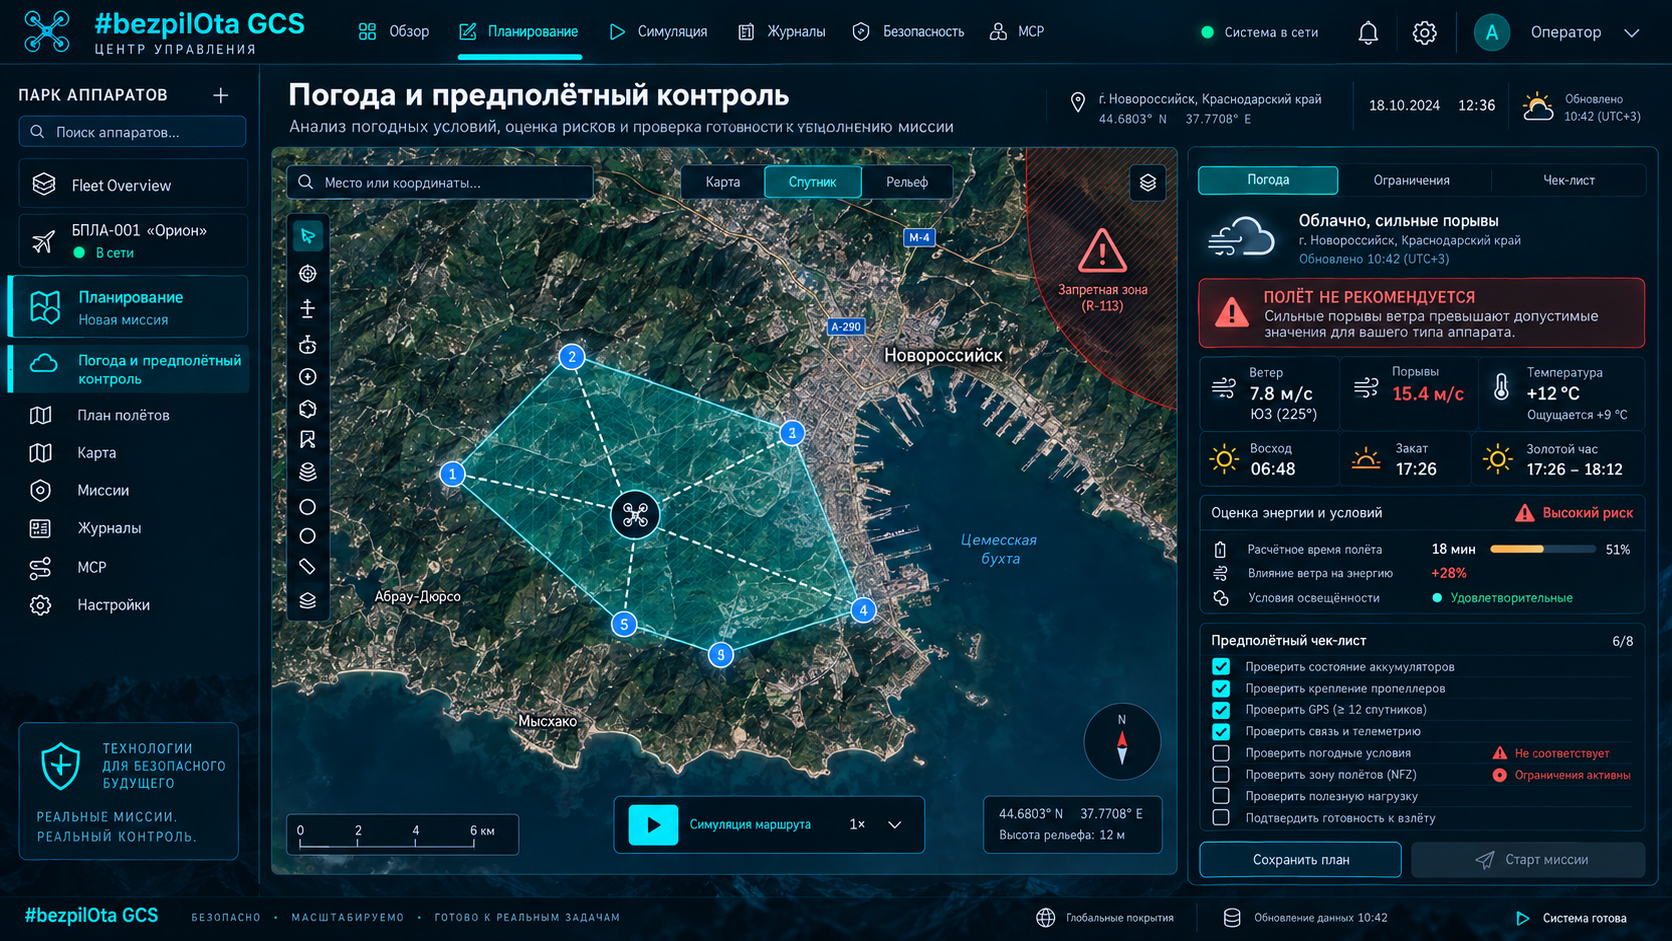
Poligon peta dihubungkan dengan ketinggian, tumpang tindih gambar, dan parameter kamera—konteks visual untuk pemetaan dan validasi rute.
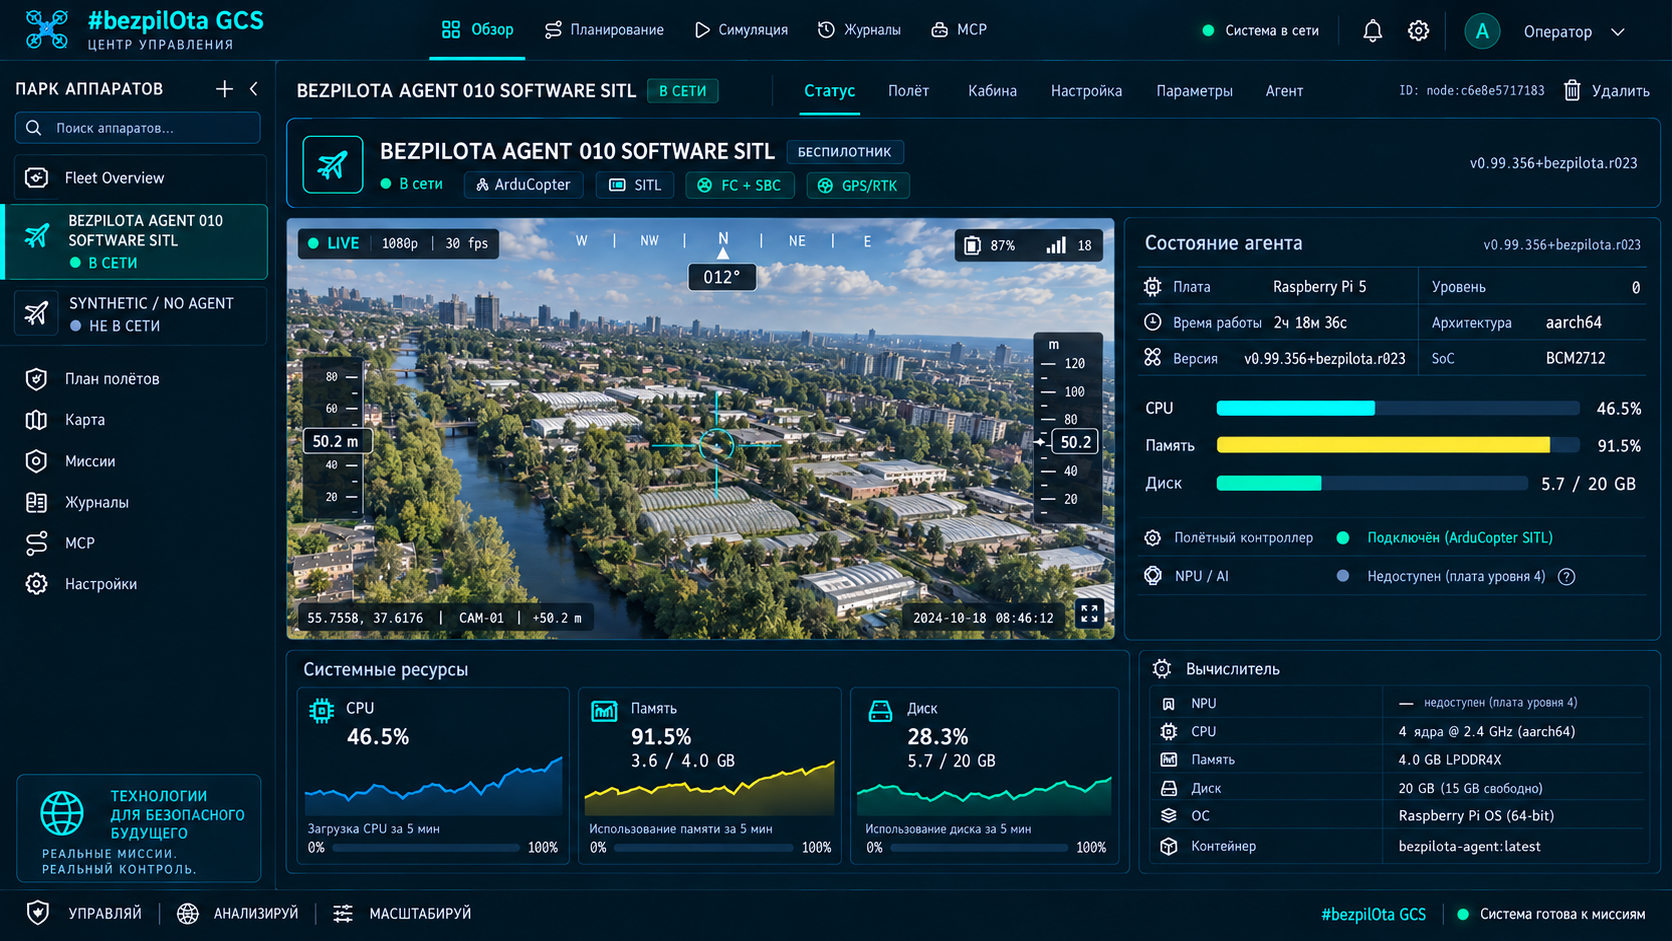
Tampilan kamera dilengkapi koneksi pengendali penerbangan, profil papan, serta penggunaan CPU, memori, dan disk.
Sistem lapangan yang kritis tidak bergantung pada cloud. Koneksi internet ditambahkan secara terpisah untuk pengamatan jarak jauh, perintah, dan sinkronisasi beberapa wahana.
Motor, stabilisasi, GPS, dan sensor.
ArduPilot · PX4 · BF · iNavPerutean, video, radio, API, dan ekstensi.
SBC Linux · Inti RustPenerimaan, jaringan mesh, relai, dan distribusi lokal.
Langsung · Relai · PenerimaKendali, perencanaan, video, dan keterpantauan.
Peramban ChromiumMQTT/TLS · pensinyalan · status armada · pengamat jarak jauh
Peramban terhubung langsung ke pengendali penerbangan. Cocok untuk pengujian di meja, konfigurasi, kalibrasi, dan pemrograman firmware.
BROWSER ↔ USB ↔ FCDrone Agent dan Ground Agent membentuk jalur telemetri dan video lokal tanpa memerlukan akses internet.
DRONE ↔ FIELD LINK ↔ GROUNDInfrastruktur opsional yang dihosting sendiri menambahkan pengamat jarak jauh dan sinkronisasi armada di atas sistem lokal.
EDGE ↔ OPTIONAL CLOUD ↔ GCSArsitektur yang ditargetkan tidak terikat pada satu produsen: komputer pendamping Linux ditambahkan ke wahana yang sudah ada dan dihubungkan ke pengendali penerbangannya.
Konfigurasi, misi, geofence, titik berkumpul, penandatanganan
TARGET LENGKAPMisi, konfigurasi rangka wahana dan aktuator
TARGET LENGKAPKonfigurasi dan kendali manual; tanpa unggahan misi
CAKUPAN TERBATASMisi, safehome, geozone; menargetkan iNav 7+
CAKUPAN TERBATASModel ekstensi yang ditargetkan memisahkan kode plugin dari host. Komponen agen berjalan sebagai proses terpisah, komponen GCS dalam iframe terisolasi, dan setiap hak akses diberikan secara eksplisit oleh operator.
Verifikasi tanda tangan sebelum instalasi dan dukungan pencabutan kunci.
Subproses terpisah dengan batas sumber daya dan status yang dapat dipantau.
Akses hanya ke data, perangkat, dan perintah yang disetujui secara eksplisit.
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredDari meja uji dan ruang kelas hingga pemetaan dan sistem lapangan—arsitektur dirangkai sesuai tugas, bukan ekosistem tertutup.
GCS modern, konfigurasi, video, dan telemetri untuk wahana dengan perangkat keras pilihan Anda.
API, simulasi, ekstensi, dan arsitektur yang dapat dipantau untuk eksperimen yang dapat direproduksi.
Perencanaan area, misi waypoint, dan jalur pengumpulan data yang sistematis.
Lapisan terbuka dari protokol hingga UI untuk belajar dan membangun produk Anda sendiri.
Peserta atau tim menyelesaikan tantangan kompetitif menggunakan sistem tanpa awak, realitas tertambah, dan alat digital. Hasil menjadi milik manusia dan diverifikasi melalui data percobaan: telemetri, video, dan log peristiwa.
Peserta mengendalikan droid fisik melalui internet dari luar lokasi. Kualitas koneksi dan latensi diperhitungkan dalam nilai percobaan, dengan pengamat lokal di lokasi. Profil disiplin mencakup lingkungan darat, udara, permukaan air, bawah air, dan ekstrem.
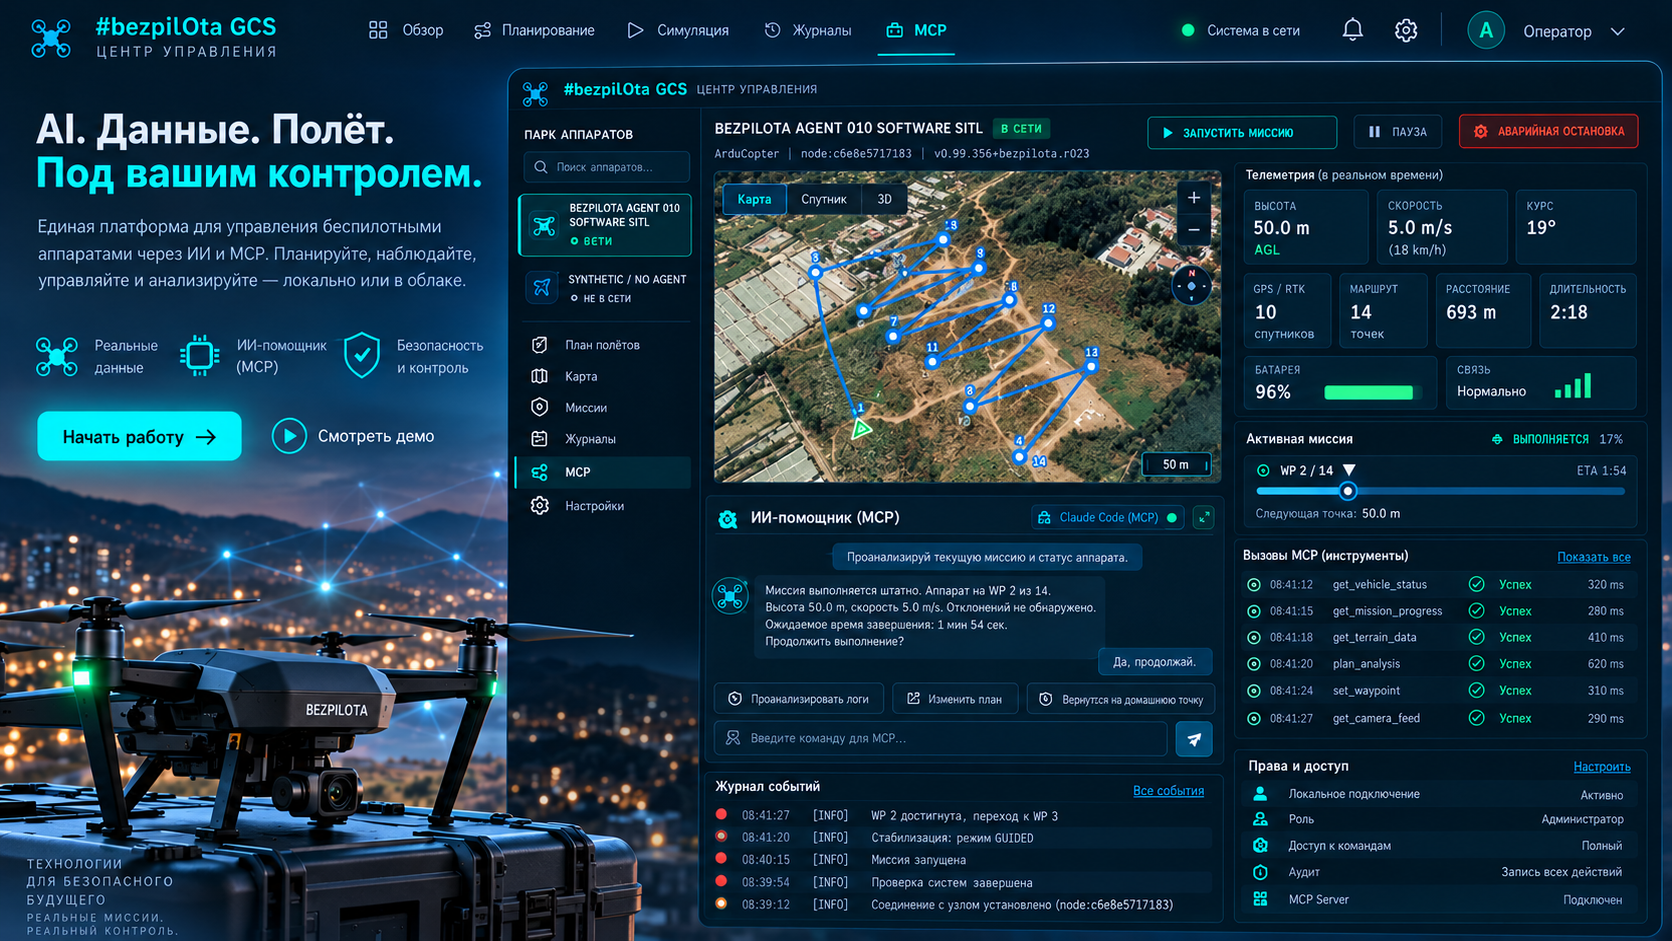
Untuk disiplin ini, KairOS dirancang sebagai inti komunikasi yang menghubungkan operator jarak jauh, Mission Control berbasis peramban, Drone Agent di wahana, dan droid: perintah kendali, video, telemetri, serta pemantauan kesehatan sistem.
Satu arsitektur terbuka untuk olahraga dan aplikasi sektor riil: pemetaan, inspeksi, sistem lapangan, penelitian, dan pendidikan.
KairOS adalah proyek platform perangkat lunak universal untuk sistem tanpa awak. Arsitektur yang ditargetkan menggabungkan stasiun darat Mission Control berbasis peramban, Drone Agent di wahana, dan Ground Agent di darat. Proyek berada pada tahap konsep dan pengembangan.
Mission Control adalah antarmuka operator berbasis peramban yang ditargetkan untuk konfigurasi, telemetri, video, dan misi. Drone Agent adalah inti di wahana yang direncanakan pada SBC Linux. Ground Agent adalah profil agen darat untuk menerima tautan radio dan mengirimkan data ke layar operator.
Tidak. Platform dirancang untuk beragam tugas sektor riil, termasuk inspeksi, pemetaan, pertanian, pemantauan, dan pendidikan. Droid Teleportasi (TPD, Teleportation Droid Sport) merupakan salah satu kasus penggunaan dalam ekosistem Olahraga Tanpa Awak.
Dalam konsep disiplin Droid Teleportasi, KairOS adalah inti perangkat lunak utama yang direncanakan untuk menghubungkan operator, telemetri, video, misi, dan agen. Informasi terperinci tentang olahraga dan disiplin dipublikasikan di bezpilota.msk.ru.
Dokumentasi menjelaskan kontrak yang ditargetkan untuk platform mendatang, bukan rilis perangkat lunak penerbangan yang terverifikasi. Kesiapan fitur harus dikonfirmasi melalui publikasi kode dan pengujian. Ilustrasi antarmuka bukan bukti penerbangan nyata.
Kirim email ke contact@kairosgo.dev. Formulir kontak situs membuka aplikasi email Anda dengan pesan yang telah disiapkan.
Perintah berbahaya dan hak akses baru memerlukan keputusan eksplisit operator.
Sistem yang kritis dirancang tanpa infrastruktur eksternal wajib.
Jangkauan, latensi, dan keandalan dipublikasikan hanya setelah pengujian KairOS.
Antarmuka dan batas komponen harus tetap dapat diverifikasi dan diganti.
Tidak. Arsitektur yang ditargetkan dirancang untuk wahana yang sudah ada dengan pengendali penerbangan yang didukung dan, bila diperlukan, komputer pendamping Linux.
Tidak. Koneksi USB langsung dan sistem lapangan lokal dirancang untuk beroperasi tanpa cloud. Infrastruktur jarak jauh merupakan lapisan terpisah yang opsional.
Belum ada konfirmasi publik mengenai hal itu. Proyek sedang dikembangkan; kinerja awal dan batas operasinya harus divalidasi melalui pengujian meja dan lapangan milik proyek sendiri.
Lisensi KairOS belum dipublikasikan. Lisensi harus ditetapkan secara eksplisit dalam berkas LICENSE milik repositori proyek sebelum rilis publik pertama.
Pilih pengendali penerbangan, komputer pendamping, tautan komunikasi, dan infrastruktur Anda. KairOS menghubungkannya dalam satu tumpukan yang direncanakan.
Kode sumber KairOS