Alur yang ditargetkan dimulai dengan mode demo lokal: jelajahi Dashboard, Plan, Configure, Flight Control, dan Simulate menggunakan data sintetis. Hubungkan FC nyata hanya setelah komponen dipublikasikan dan konteks aman, alur serial, serta kondisi keselamatan diperiksa.
#bezpiLOTa Mission Control adalah komponen terkait dalam ekosistem, bukan bagian dari KairOS Drone Agent; repositori yang dapat dijalankannya belum dipublikasikan.
Repositori KairOS ↗Pada halaman ini +
Lingkungan pengembangan dan peramban
- Node.js 20 atau lebih baru.
- npm 9 atau lebih baru.
- Git untuk mengkloning dan memperbarui kode sumber setelah repositori dipublikasikan.
- Chrome, Edge, atau Firefox untuk UI standar; WebSerial/WebUSB memerlukan peramban Chromium.
- Kabel USB dengan jalur data jika FC nyata akan dihubungkan nanti.
node --version
npm --version
git --versionLingkungan demo yang aman tanpa FC
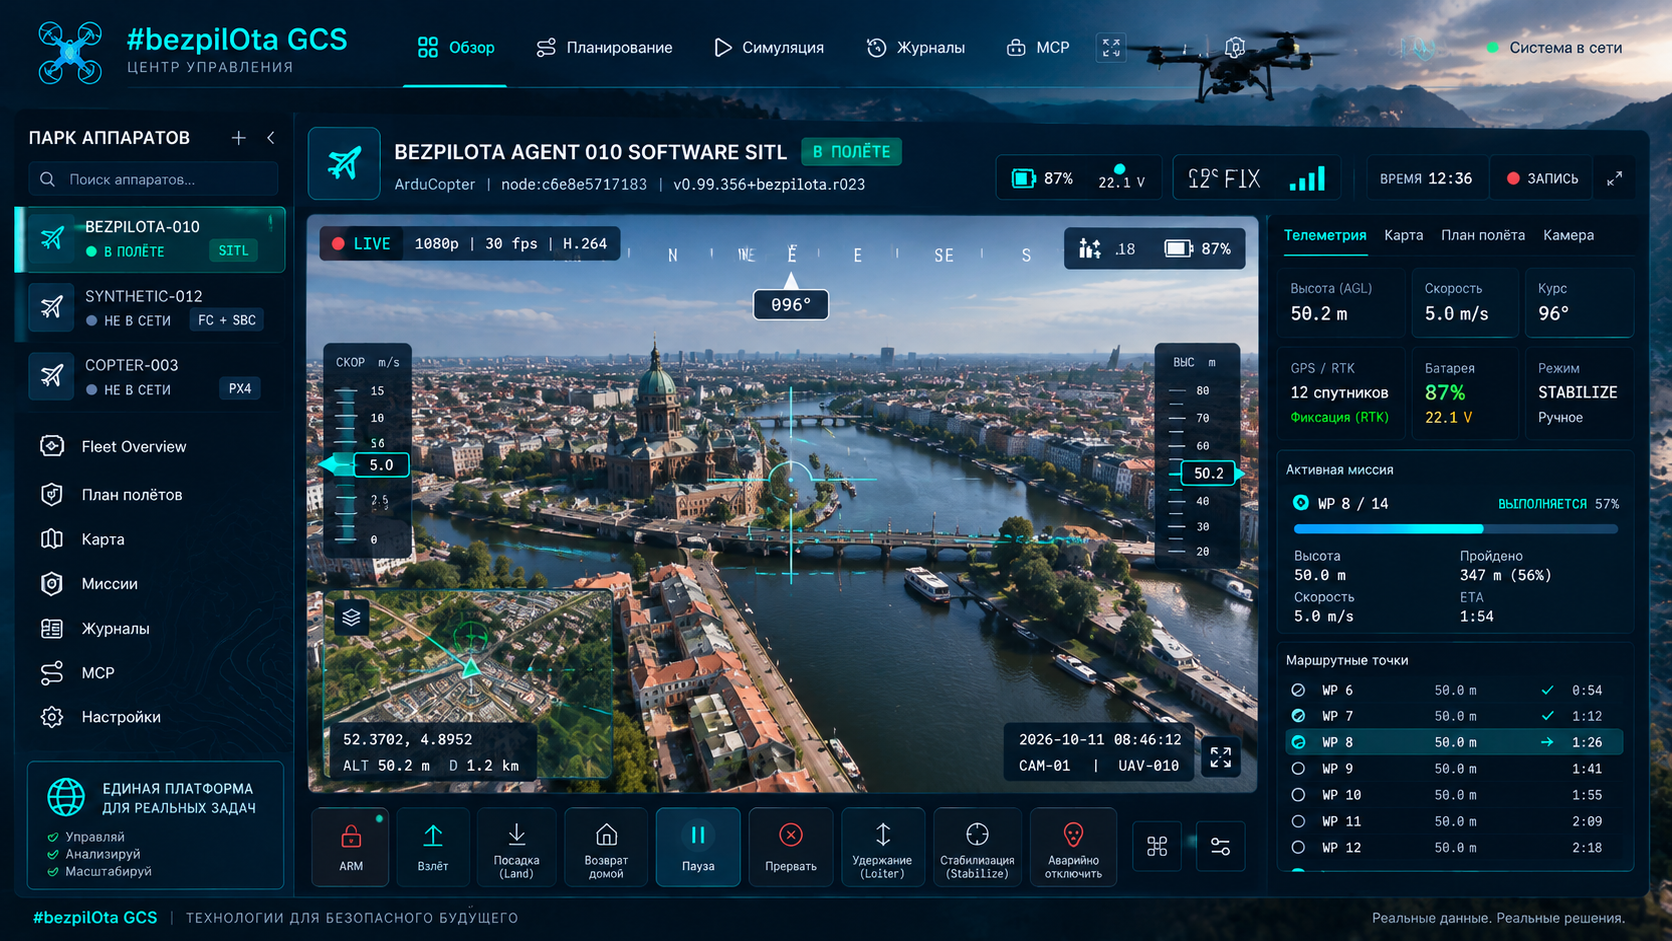
Mode demo dirancang agar pengguna dapat menjelajahi antarmuka dengan aman tanpa menghubungkan wahana nyata. Mode ini menggunakan telemetri simulasi dan tidak menggambarkan meja uji sebagai sistem penerbangan operasional.
Mode demo lokal
# Отдельный репозиторий #bezpiLOTa Mission Control ещё не опубликован
# После выпуска ожидаемый поток будет таким:
npm install
NEXT_PUBLIC_DEMO_MODE=true npm run devAntarmuka yang direncanakan seharusnya terbuka di http://localhost:4000. Dengan NEXT_PUBLIC_DEMO_MODE=true, tidak diperlukan basis data eksternal, SITL, atau perangkat keras fisik. Bagian ini menetapkan kontrak peluncuran, bukan klaim bahwa repositori KairOS Drone Agent saat ini memuat perintah tersebut.
Lima ruang kerja utama
Dasbor
Sikap, GPS/ketinggian, baterai, mode penerbangan, jalur koneksi, dan peringatan sistem.
Rencana
Waypoint, tujuh pembangkit, ketinggian/kecepatan/pemicu kamera, geofence, titik berkumpul, QGC WPL/KML/CSV.
Konfigurasi
Failsafe, PID, daya, OSD, port, sensor, gimbal, dan panel khusus firmware.
Kendali Penerbangan
Arm/disarm, 25+ mode ArduPilot, gamepad/HOTAS pada 50 Hz, keyboard, dan waypoint terpandu.
Simulasi
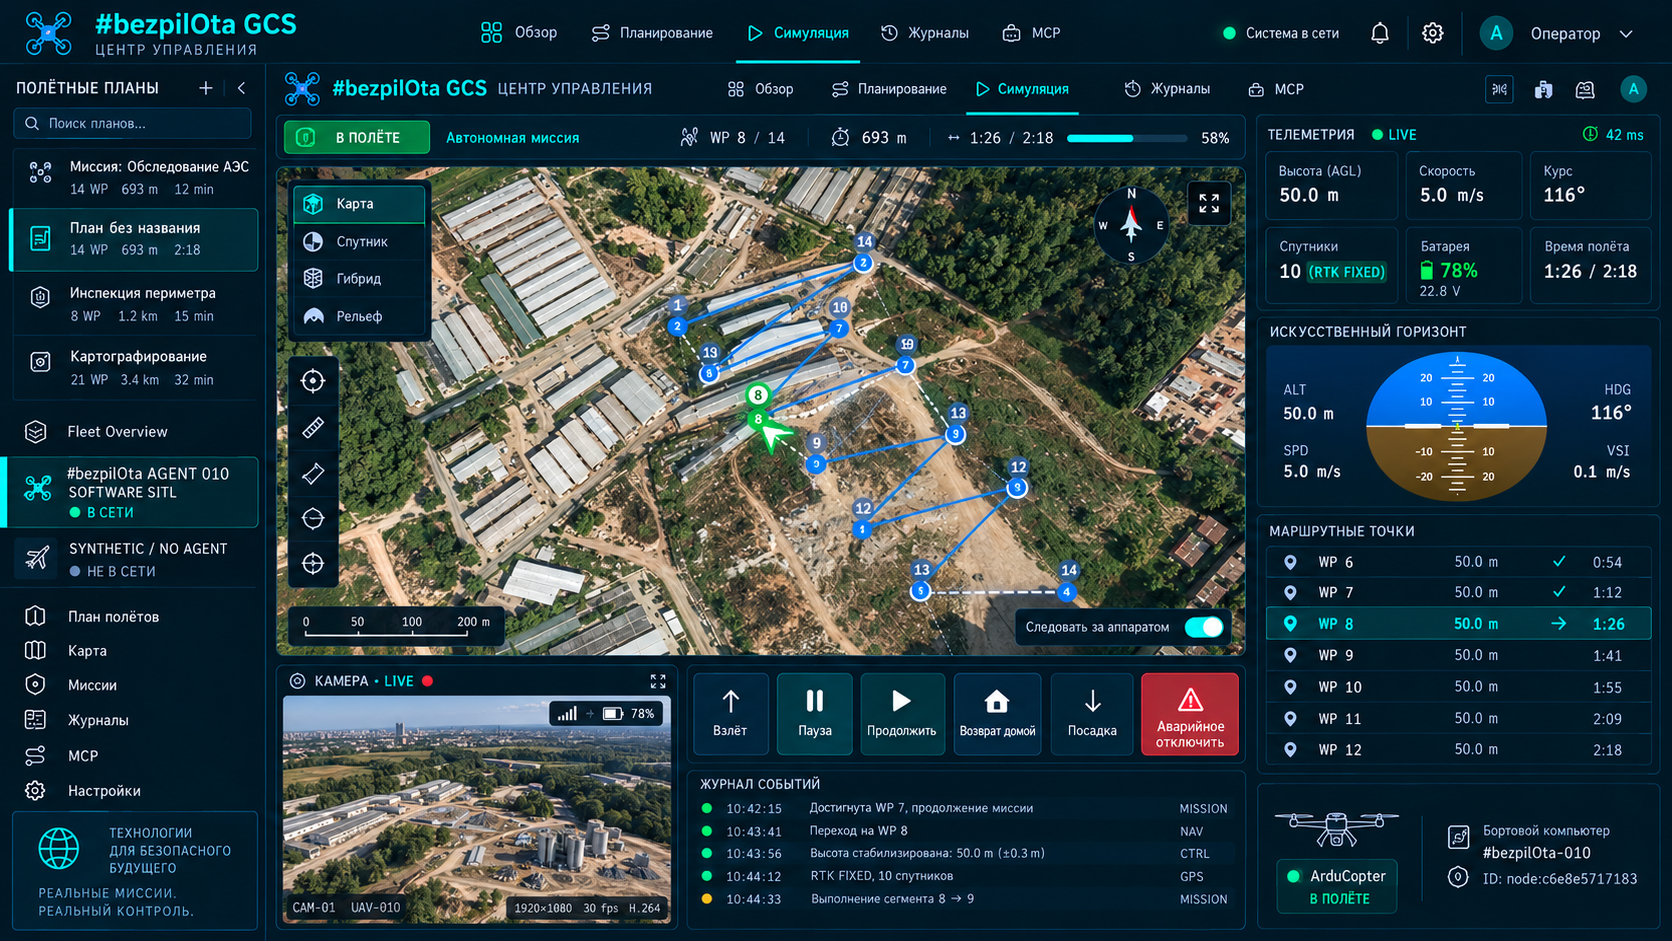
Jalur misi 3D, mengikuti medan, penanda kamera, waktu, dan profil ketinggian.
Alur WebSerial pada localhost
npm run devBuka localhost
Buka http://localhost:4000 di peramban Chromium.
Hubungkan FC
Gunakan kabel USB yang mendukung data, klik Connect, lalu pilih port serial pada dialog peramban.
Buka serial
Peramban memperoleh izin melalui tindakan pengguna lalu membuka port.
Heartbeat
Mission Control menunggu heartbeat FC dan mengidentifikasi autopilot/wahana.
Kemampuan
Meminta AUTOPILOT_VERSION dan kemampuan protokol.
Aliran + parameter
Meminta aliran telemetri dan mengunduh parameter; target waktu handshake adalah 2–5 detik.
WebSerial hanya bekerja dalam konteks aman
WebSerial, WebUSB, dan Web Bluetooth memerlukan HTTPS atau kepercayaan khusus yang diberikan kepada localhost. Dengan demikian http://localhost:4000 diizinkan, tetapi http://<lan-ip>:4000 dari perangkat lain tidak mendapatkan API tersebut. Akses perangkat keras dari perangkat lain memerlukan HTTPS atau build desktop/Electron.
Koneksi ke Drone Agent melalui WebSocket dan REST biasa tidak menggunakan izin WebSerial, tetapi aturan konten campuran peramban tetap berlaku: halaman HTTPS dapat memblokir Agent HTTP/WS biasa. Untuk mode HTTP biasa yang sepenuhnya lokal, GCS dan Agent harus tersedia dalam konteks yang kompatibel.
Server lokal dan Agent pada jaringan yang sama
npm run dev

# GCS on this machine
http://localhost:4000

# GCS from another LAN client
http://<your-lan-ip>:4000

# Example KairOS Agent address
http://kairos.local:8080
http://192.168.1.50:8080Fisika dan protokol tanpa wahana nyata
cd KairOS_Drone-Agent/tools/sitl
npm install
npm start
ArduPilot SITL harus dipasang secara terpisah; binernya biasanya berada di ~/.ardupilot/. Jembatan menghubungkan telemetri simulator ke transportasi peramban. Ini lebih aman daripada eksperimen protokol pertama pada wahana, tetapi tetap memerlukan pemeriksaan versi, parameter, dan perilaku misi.
Electron untuk API perangkat keras dan paket mandiri
npm run desktop:dev
npm run desktop:demo
npm run desktop:build:mac
npm run desktop:buildPerencanaan mengasumsikan sekitar 200 MB ruang disk dan 200–300 MB RAM. Persyaratan sebenarnya bergantung pada versi platform/runtime dan akan dipublikasikan bersama build Mission Control.
Variabel mode dan infrastruktur eksternal
| Variabel | Bawaan | Tujuan |
|---|---|---|
| NEXT_PUBLIC_DEMO_MODE | false | Tujuh drone simulasi sebagai pengganti sumber nyata |
| PORT | 4000 | Port server pengembangan |
| NEXT_PUBLIC_CONVEX_URL | none | Backend Convex opsional |
| NEXT_PUBLIC_MQTT_URL | none | Broker MQTT opsional |
Variabel cloud tidak diperlukan dalam mode lokal/langsung. Ketiadaan Convex atau MQTT tidak boleh memblokir USB langsung, penemuan Agent lokal, atau perencanaan misi luring.
Struktur GCS terpisah yang ditargetkan
KairOS_Drone-Agent/
├── agent/                onboard runtime
├── api/                  local control surface
├── protocols/            MAVLink and MSP adapters
├── media/                video transports
├── extensions/           sandbox runtime and SDK
├── tools/sitl/           simulator bridge
├── deploy/systemd/       Linux services
├── docs/                 project documentation
└── tests/                contracts and hardware profiles