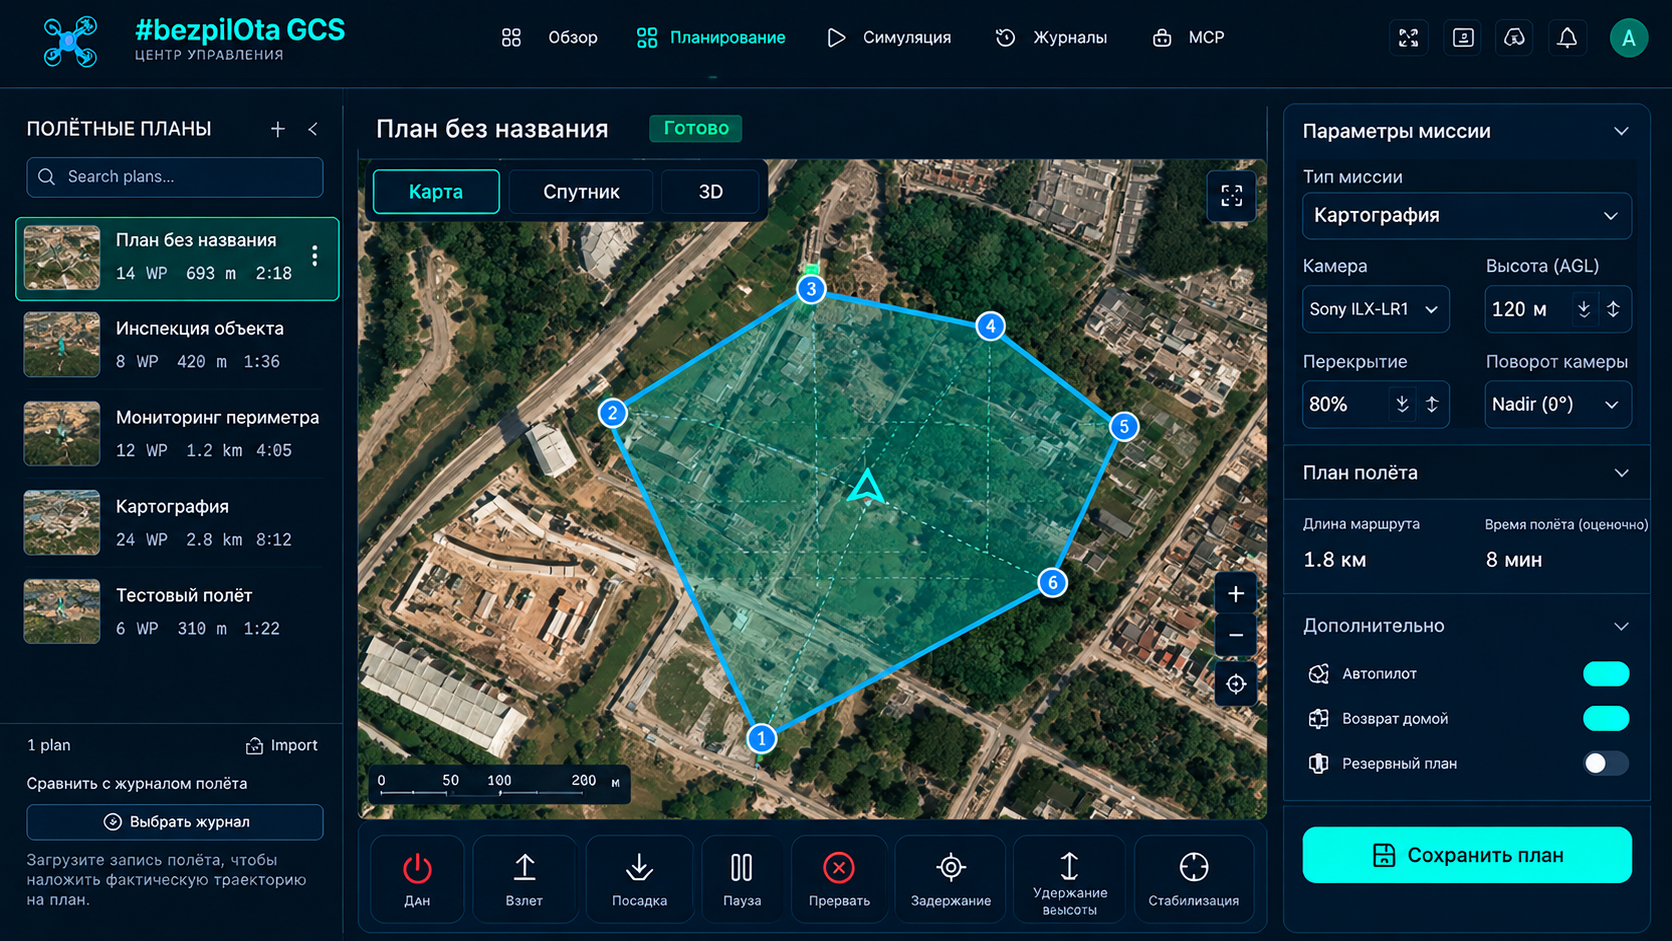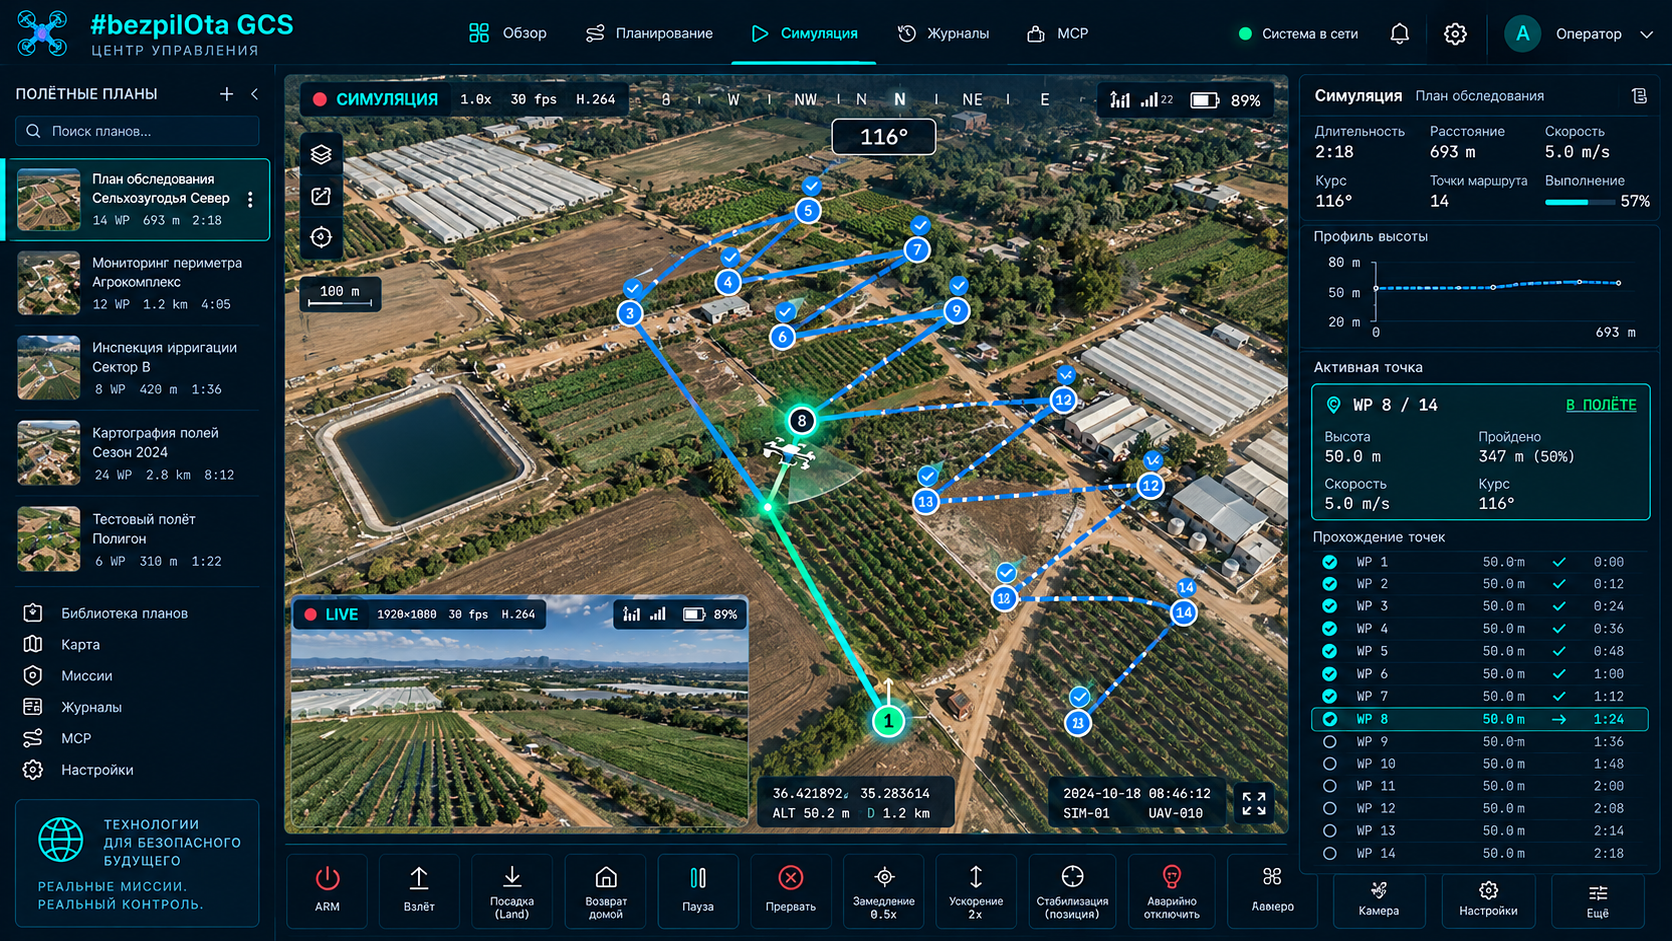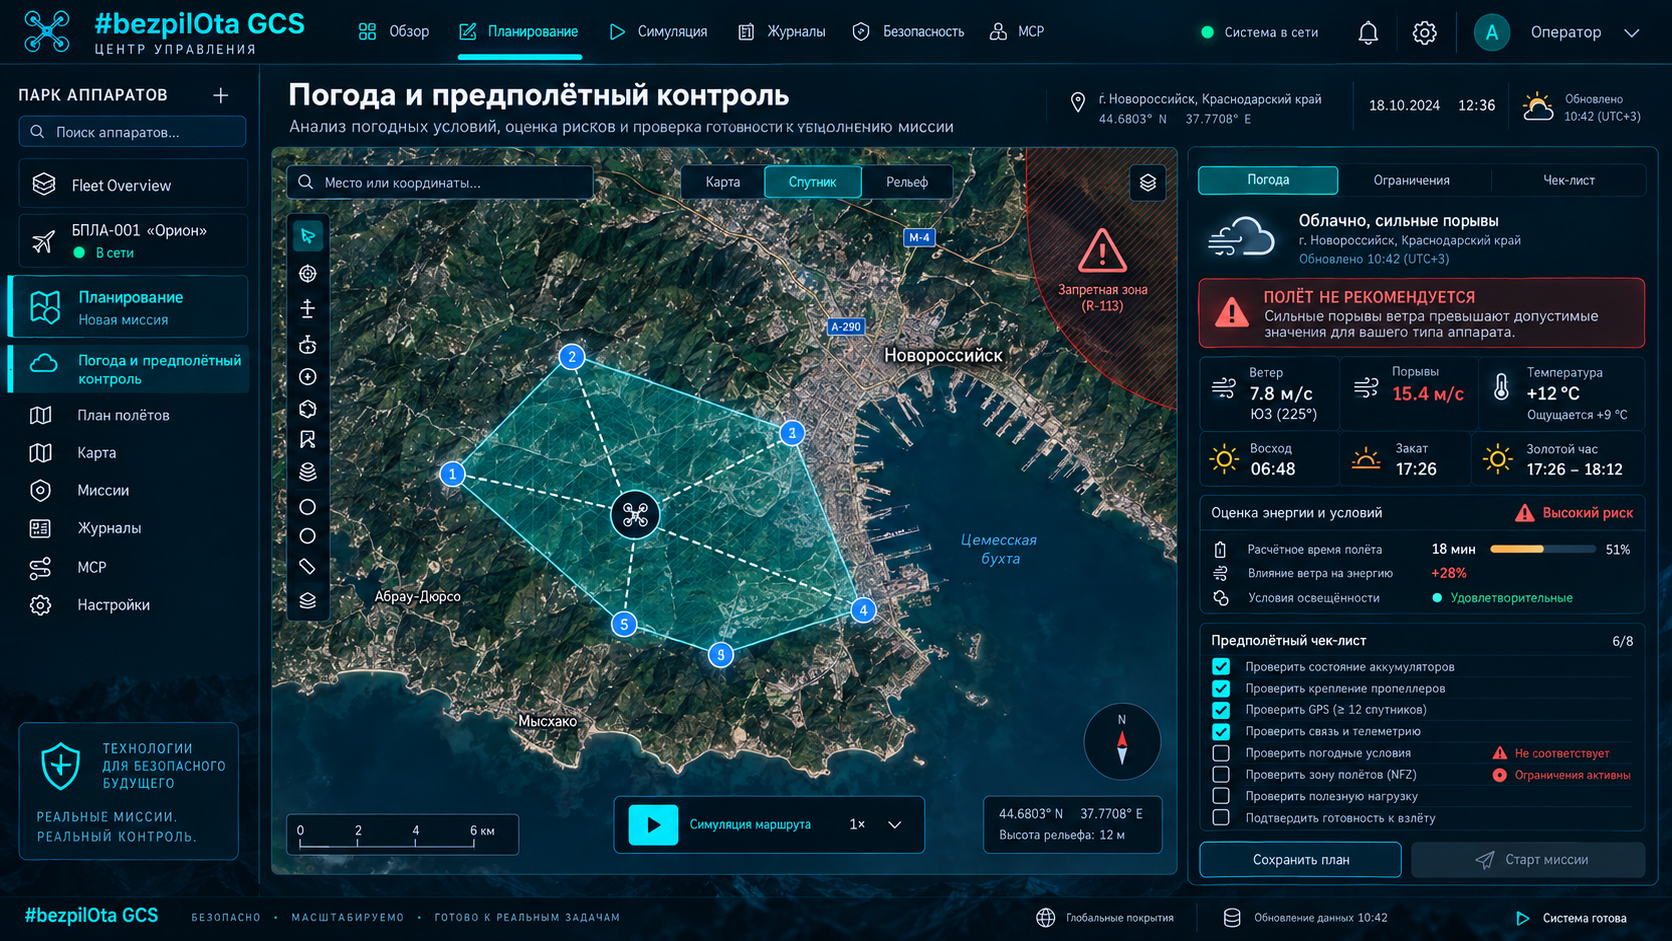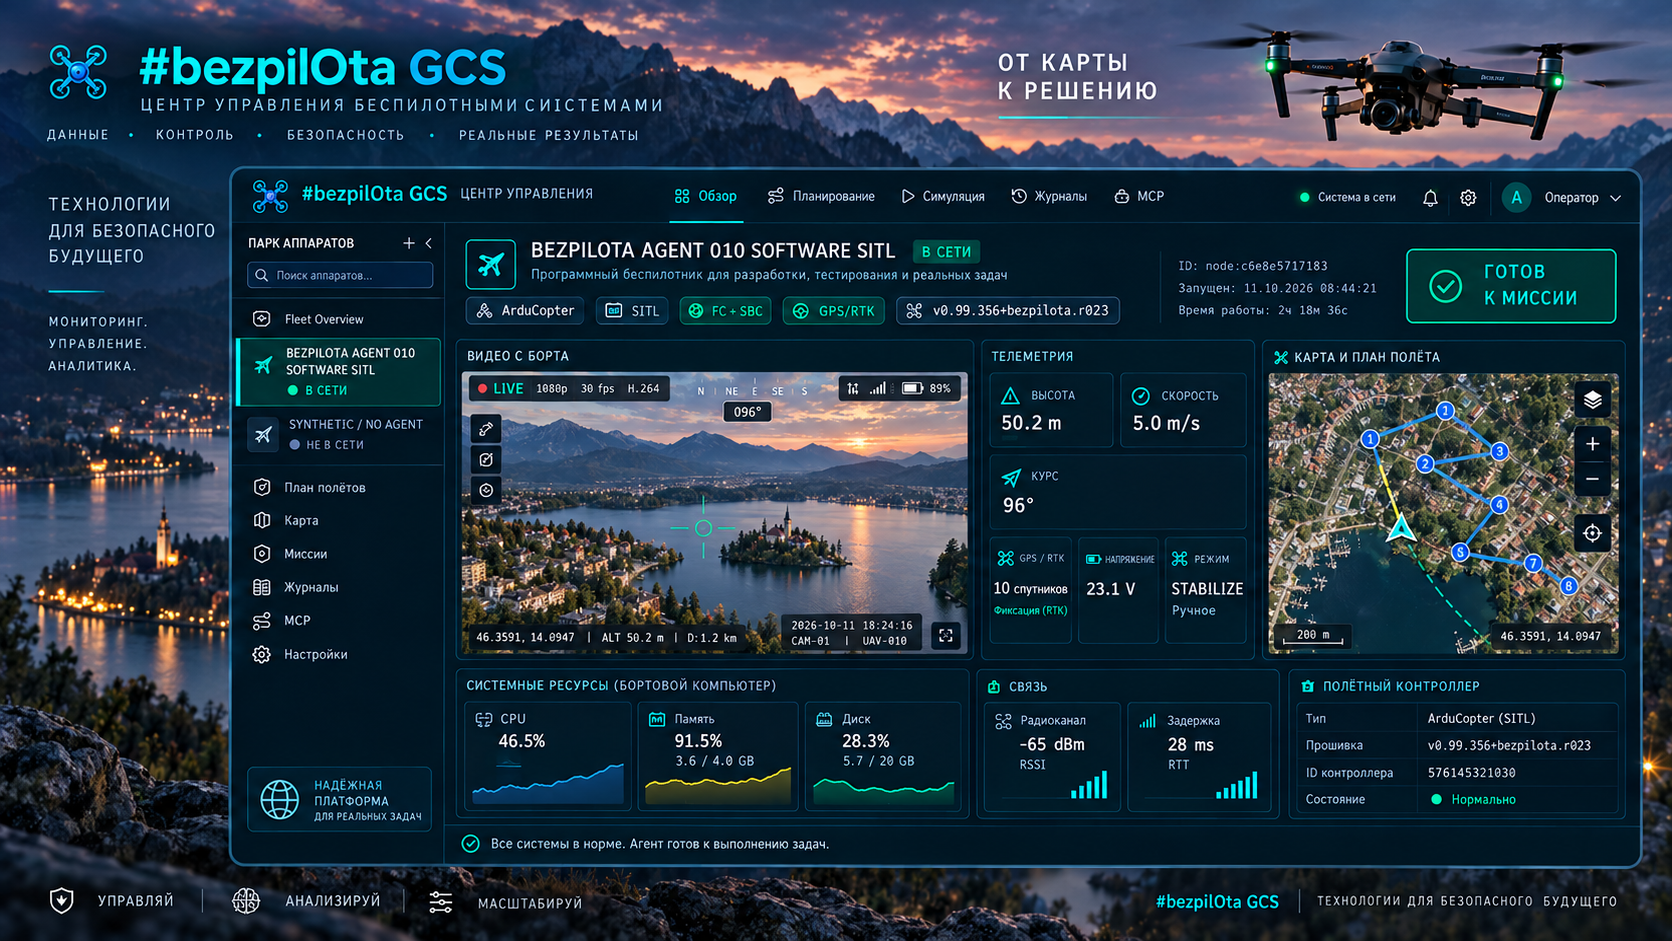
配置与校准
目标界面涵盖参数、失控保护、PID、电源、端口、传感器、OSD、相机和分步校准。
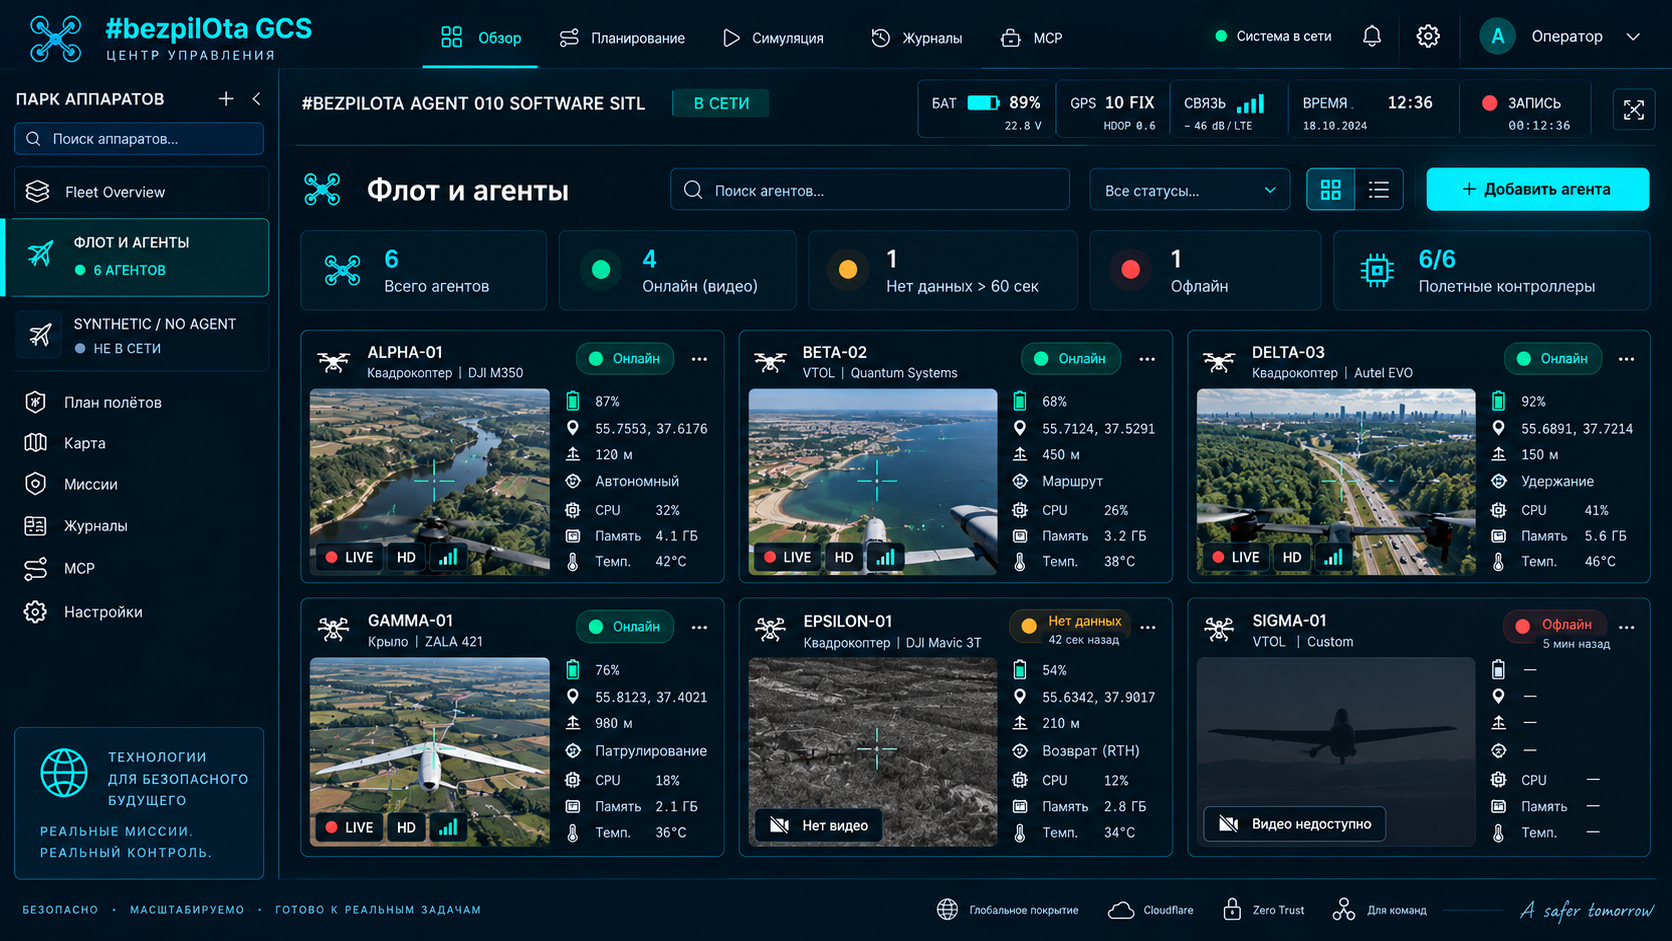
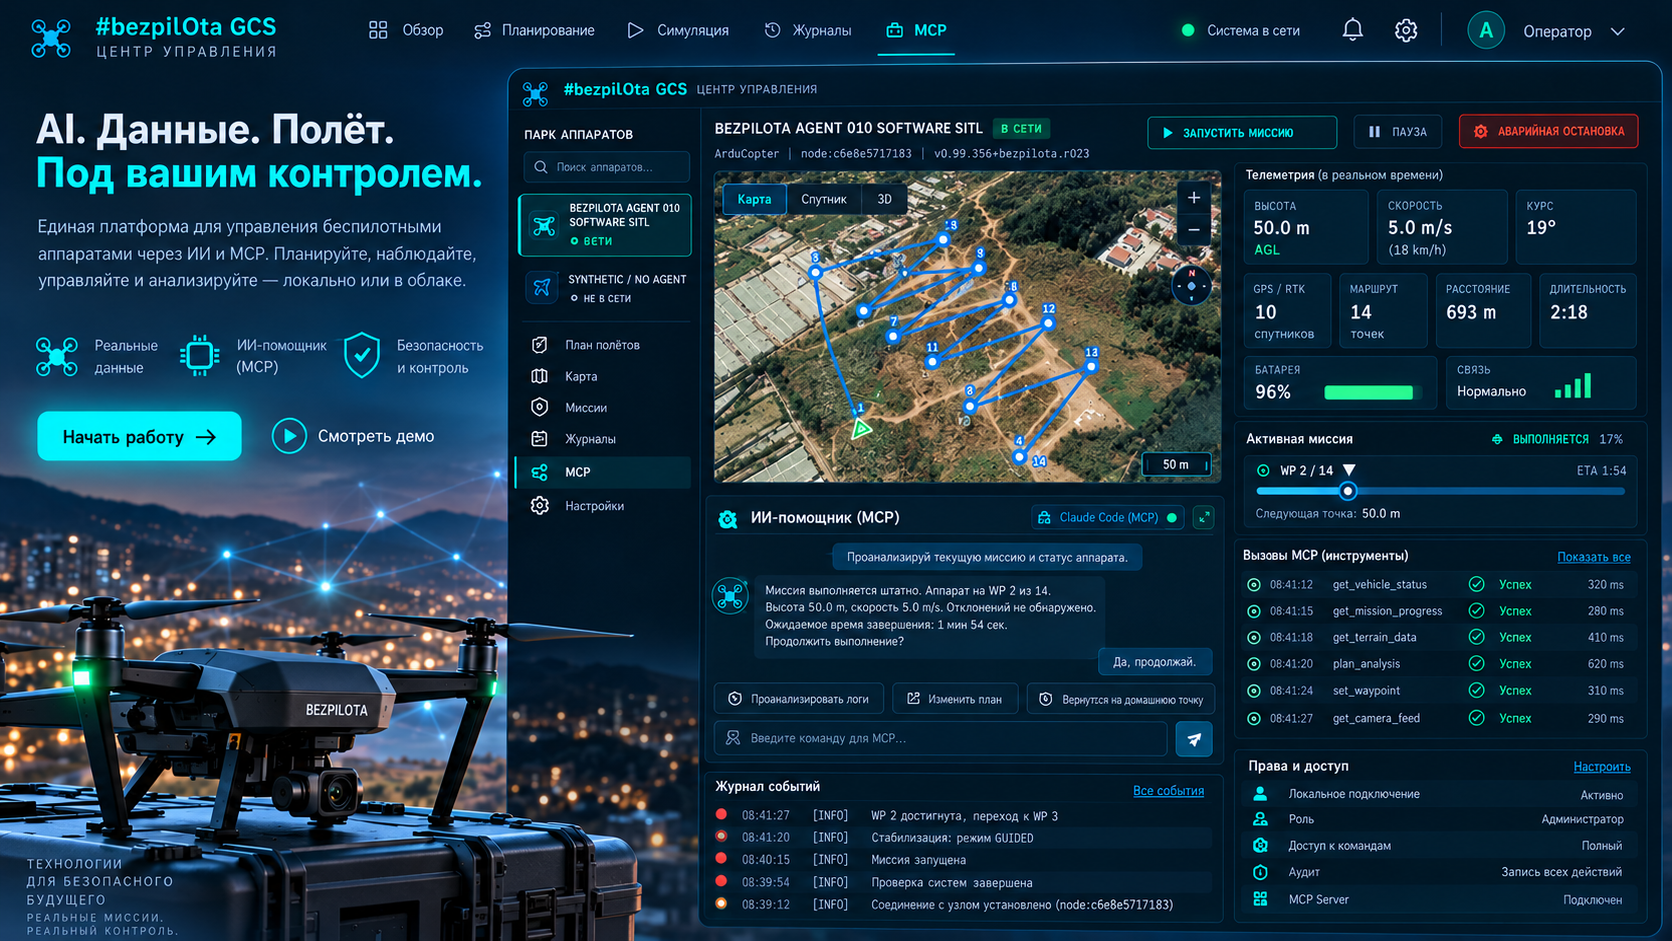
约 60 个目标面板KairOS 正在开发为“无人系统运动”生态和 #bezpiLOTa 品牌的开放式 Drone Agent。它以可观测的统一架构连接飞控、浏览器端 Mission Control、视频、外设和现场 Ground Agent。
各组件协同运行,但不要求整套部署:Mission Control 可以直接连接,代理可随任务需求增长逐步添加。
KairOS 围绕操作员的实际工作设计:先保障连接和可观测性,再实现自动化,并明确区分已确认状态与目标能力。
目标界面涵盖参数、失控保护、PID、电源、端口、传感器、OSD、相机和分步校准。
约 60 个目标面板航点、测绘、环绕、走廊、搜索模式、地形跟随、集结点及上传前计划检查。
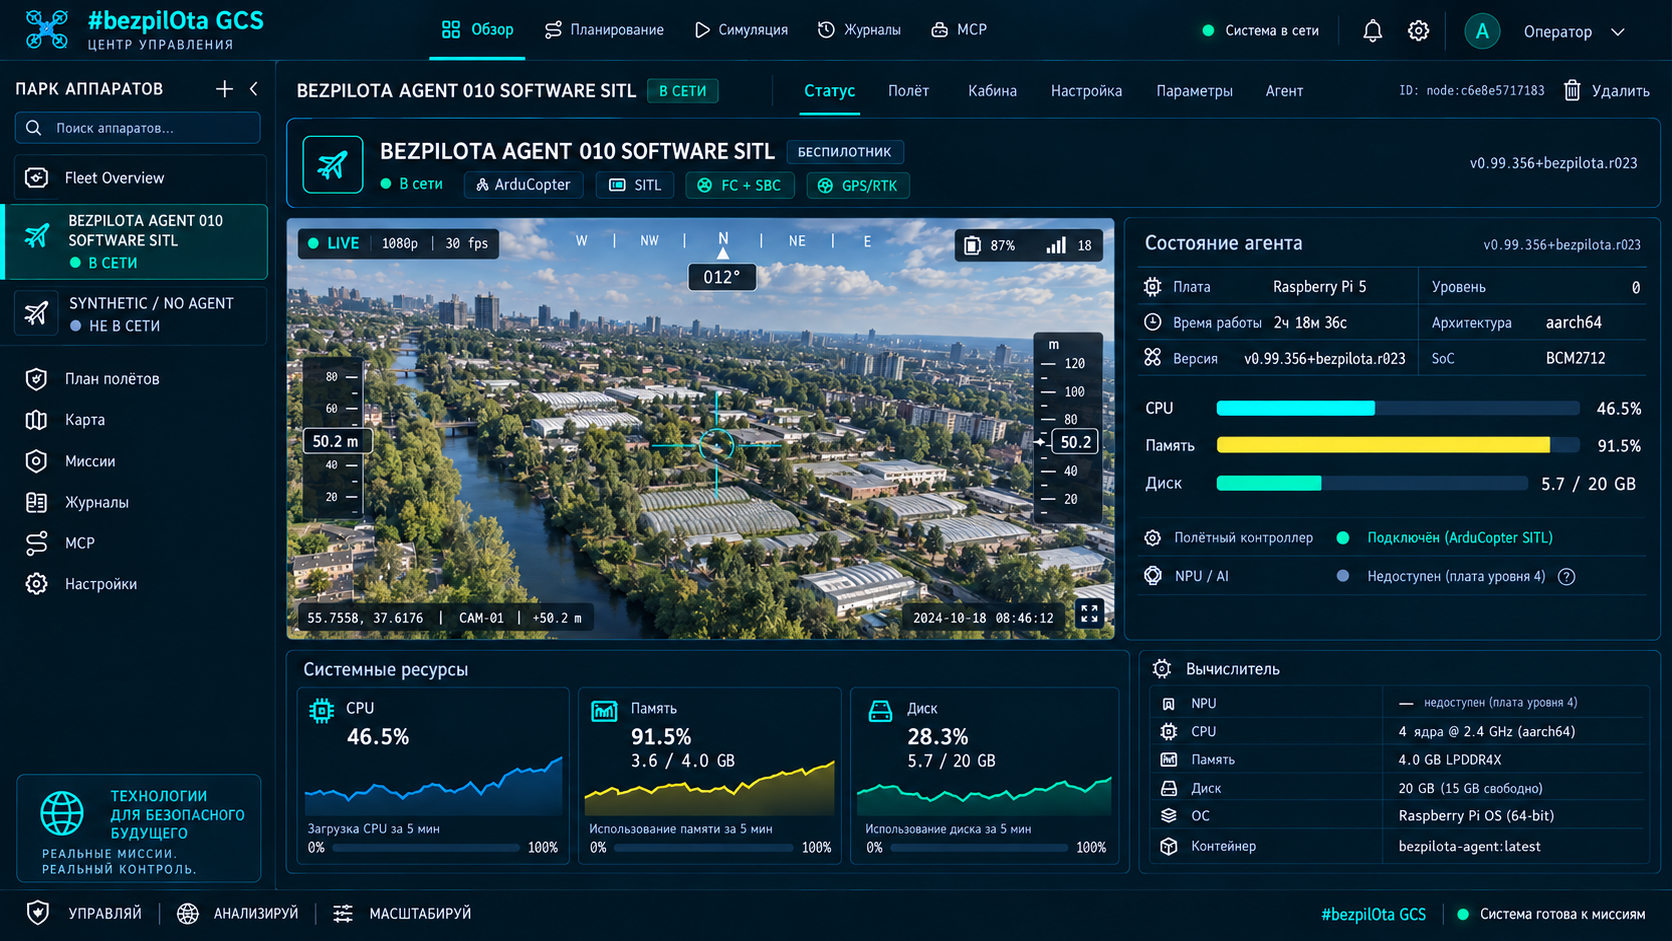
PLAN · VALIDATE · FLY在统一的操作环境中呈现位置、GPS、电池、EKF、无线链路、传感器、日志和服务状态。
MAVLINK V2 · MSP目标媒体链路整合 H.264、RTSP、WebRTC/WHEP 和 WFB-ng,支持本地和现场场景。
CAMERA → BROWSER直连、中继和接收端角色支持设计单个地面节点或分布式接收链路。
DIRECT · RELAY · RECEIVERREST API 和隔离式扩展模型连接面板、驱动、传感器和算法,无需分叉核心代码。
RUST · PYTHON · TYPESCRIPT关键现场链路不依赖云端。互联网作为独立补充,用于远程观察、指令和多机同步。
电机、稳定控制、GPS 和传感器。
ArduPilot · PX4 · BF · iNav路由、视频、无线电、API 和扩展。
Linux 单板计算机 · Rust 核心接收、Mesh、中继和本地分发。
直连 · 中继 · 接收端控制、规划、视频和可观测性。
Chromium 浏览器MQTT/TLS · 信令 · 机队状态 · 远程观察者
浏览器直接连接飞控,适用于台架、配置、校准和固件烧录。
BROWSER ↔ USB ↔ FCDrone Agent 和 Ground Agent 构建本地遥测与视频链路,无需强制连接互联网。
DRONE ↔ FIELD LINK ↔ GROUND可选的自托管基础设施在本地链路之上增加远程观察和机队同步。
EDGE ↔ OPTIONAL CLOUD ↔ GCS目标架构不绑定单一厂商:为现有飞行器增加 Linux 伴随计算机,并将其连接到飞控。
配置、任务、地理围栏、集结点、签名
完整支持目标任务、机架与执行器配置
完整支持目标配置和手动控制;不支持任务上传
限定范围任务、安全返航点、地理区域;目标为 iNav 7+
限定范围目标扩展模型将插件代码与主机分离。代理部分在独立进程中运行,GCS 部分在沙箱 iframe 中运行,每项权限均由操作员明确授予。
安装前验证签名,并支持撤销密钥。
独立子进程,具有资源限制和可观测状态。
仅可访问明确批准的数据、设备和命令。
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: required从台架、教室到测绘和现场系统,架构围绕任务构建,而非封闭生态。
为您所选硬件构建的飞行器提供现代化 GCS、配置、视频和遥测。
通过 API、仿真、扩展和可观测架构支持可复现的实验。
区域规划、航点任务和系统化的数据采集轨迹。
从协议到 UI 的开放分层,用于学习和创建自主产品。
参赛者或团队借助无人系统、增强现实和数字工具完成竞技任务。成绩属于人,并由该次尝试的遥测、视频和事件日志佐证。
参赛者在场地之外通过互联网操控实体机器人。通信质量和延迟纳入成绩评估,现场配备本地观察员。项目配置涵盖地面、空中、水面、水下和极端环境。
在此项目中,KairOS 被设计为远程操作员、浏览器端 Mission Control、机载 Drone Agent 和机器人之间的通信核心,涵盖控制指令、视频、遥测和系统状态监控。
同一开放架构面向运动以及实体经济任务:测绘、巡检、现场系统、科研和教育。
KairOS 是通用无人系统软件平台项目。目标架构整合浏览器地面站 Mission Control、机载 Drone Agent 和地面 Ground Agent。项目处于概念与开发阶段。
Mission Control 是面向配置、遥测、视频和任务的目标浏览器操作员界面。Drone Agent 是规划中的 Linux SBC 机载核心。Ground Agent 是接收无线链路并向操作员屏幕传输数据的地面代理配置。
不是。平台面向实体经济的多种任务,包括巡检、测绘、农业、监控和培训。远程临场机器人(TPD,Teleportation Droid Sport)是“无人系统运动”生态中的一种应用场景。
在远程临场机器人项目概念中,KairOS 是规划中的主要软件核心,连接操作员、遥测、视频、任务和代理。有关该运动和项目的详细信息已发布于 bezpilota.msk.ru。
文档描述未来平台的目标契约,而非已确认的飞行软件版本。功能就绪程度须由代码发布和测试确认。界面插图不能作为真实飞行证据。
请发送邮件至 contact@kairosgo.dev。网站反馈表单将在邮件客户端中打开预填邮件。
不需要。目标架构面向配备受支持飞控的现有飞行器,并可根据需要增加 Linux 伴随计算机。
不需要。USB 直连和本地现场链路均按无云端方式设计。远程基础设施是独立的可选层。
目前尚无此类公开确认。项目仍在开发中,首批性能参数和使用边界须通过自主台架与现场测试确认。
KairOS 的许可证尚未公布。首次公开发布前,应在项目仓库中以独立 LICENSE 文件明确规定。