Este es un protocolo de validación futura: conexión del FC, lista previa al vuelo, verificación de entradas y failsafe, vuelo manual breve, aterrizaje y análisis de telemetría. En la etapa actual, KairOS solo admite SITL y banco sin hélices.
KairOS no ha superado la validación de vuelo y, en su etapa actual, no está destinado a controlar un vehículo real.
Repositorio de KairOS ↗En esta página +
Qué hará y qué no garantiza esta guía
El objetivo es definir el ciclo completo del operador: conexión, comprobación previa, verificación de entradas, armado, despegue, vuelo manual breve, aterrizaje y análisis posterior. Hasta superar la validación propia de hardware y vuelo, la secuencia solo se ejecuta en SITL o banco sin hélices.
Vehículo, calibraciones y equipamiento
- Estructura mecánicamente correcta y previamente verificada; fijaciones, brazos, tren de aterrizaje y carga útil asegurados.
- Controlador de vuelo con ArduPilot, PX4, Betaflight o iNav; firmware y versión exactos verificados.
- Acelerómetro, brújula, giróscopo y asignaciones RC/mando calibrados; orientación del FC coherente con su montaje.
- Hélices del tipo y sentido correctos instaladas solo después de pruebas de banco sin hélices.
- Batería de vuelo completamente cargada y alimentación estable independiente para la electrónica auxiliar.
- USB directo o Wi-Fi/4G/enlace de campo mediante Drone Agent; Mission Control abierto y comprendido por el operador.
- Mando o teclado; un controlador tipo Xbox es el perfil previsto para Web Gamepad API.
- Zona abierta autorizada, sin personas, animales, vehículos, cables, aeropuertos ni zonas restringidas.
Conecte el FC y espere una negociación inicial confirmada
USB directo
Conecte el cable de datos, abra http://localhost:4000, pulse Conectar, seleccione el puerto serie y espere heartbeat, capacidades y parámetros.
Red de campo
Encienda el vehículo; el agente debe iniciarse automáticamente. Conecte el portátil a la misma LAN, conexión compartida USB o punto de acceso de Ground Agent y seleccione el nodo detectado o introduzca IP/mDNS.
- La barra superior muestra familia de firmware, tipo de vehículo y versión.
- El estado de conexión solo pasa a verde al recibir telemetría en directo, no por la mera apertura de un socket.
- La negociación inicial prevista dura 2–5 segundos; un tiempo agotado se diagnostica, no se oculta repitiendo Armar.
- Antes de continuar, asegúrese de que el nodo seleccionado es realmente el vehículo actual.
Complete las comprobaciones previas sin errores rojos
| Comprobación | Resultado esperado |
|---|---|
| GPS | Posición 3D o mejor; 8 o más satélites como mínimo previsto para validación de campo; HDOP <2; estado RTK si se usa |
| Batería | Tensión correspondiente a un paquete cargado, por ejemplo unos 25,2 V para 6S; >80%; corriente cercana a 0 A en tierra |
| Actitud | Horizonte artificial nivelado; alabeo y cabeceo responden en el sentido correcto |
| Entrada | Los canales RC/mando se mueven correctamente; acelerador al mínimo; ajustes centrados |
| Modo | Stabilize o Altitude Hold para el primer vuelo; no comenzar con modos desconocidos Auto, Guided o Loiter |
| PreArm | Todos los fallos resueltos; no omitir comprobaciones solo para despegar |
Se prevén 2–3 minutos para calibrar RC y brújula, pero importa el resultado correcto, no el cronómetro. Si el horizonte está inclinado, la brújula muestra variación, el GPS no fija posición o la telemetría de batería es dudosa, se aplaza la prueba.
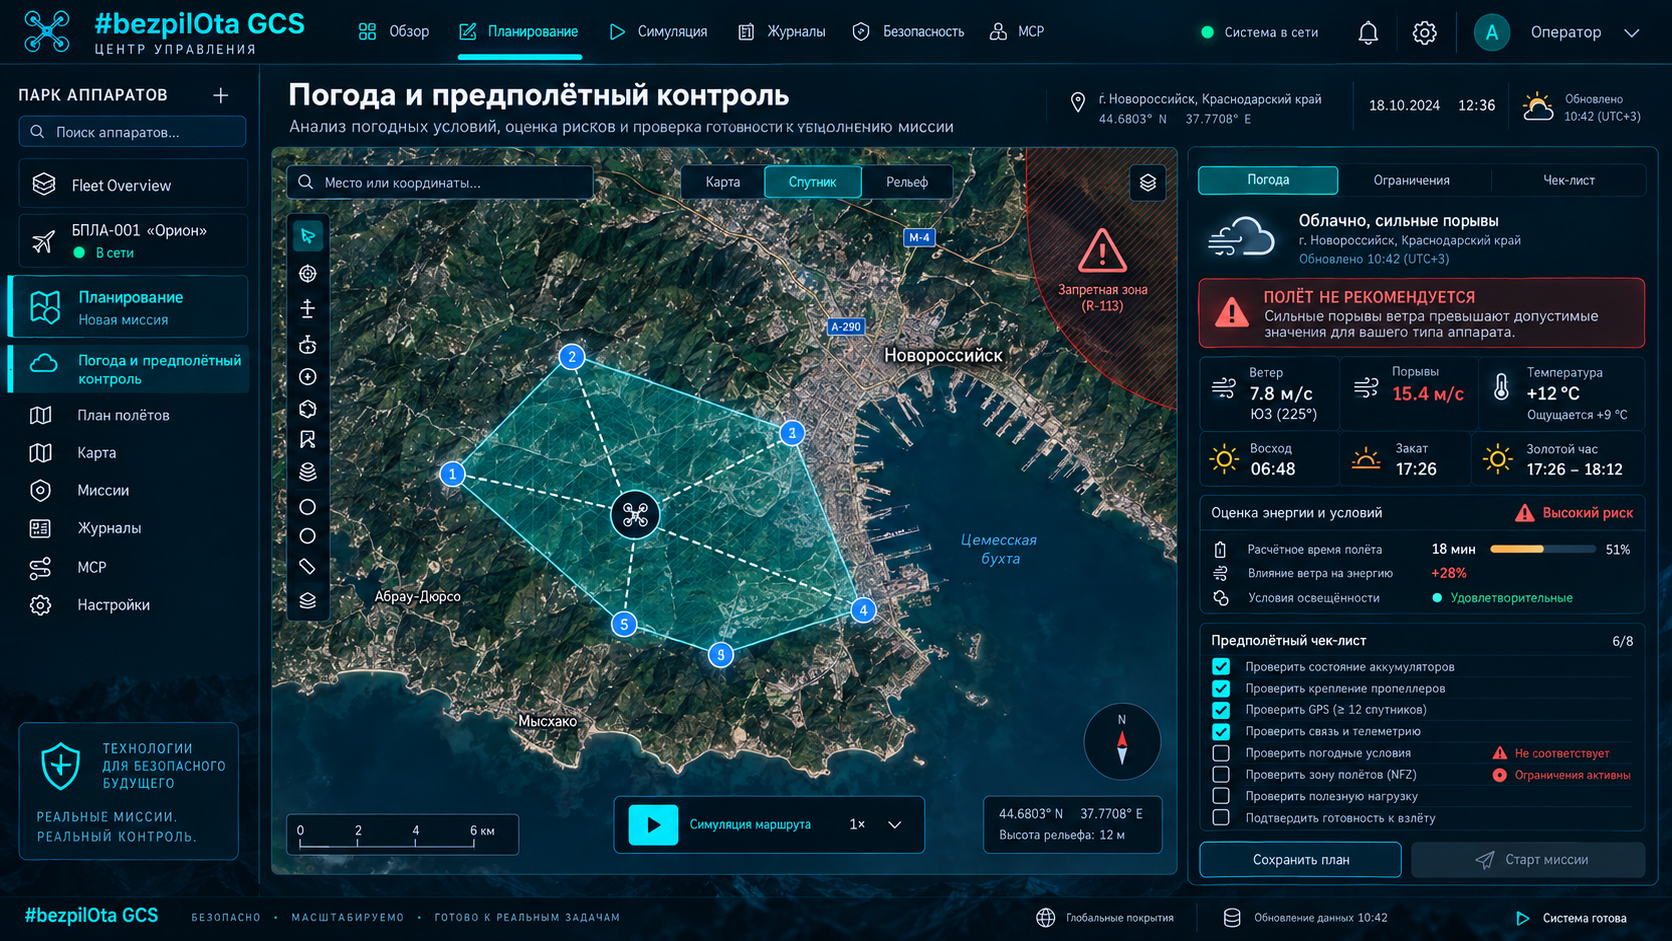
Compruebe el control antes de armar
| Entrada | Acción |
|---|---|
| Palanca izquierda vertical | Acelerador |
| Palanca izquierda horizontal | Guiñada |
| Palanca derecha vertical | Cabeceo |
| Palanca derecha horizontal | Alabeo |
| Teclado W / S | Cabeceo |
| Teclado A / D | Alabeo |
| Flecha arriba / abajo | Acelerador |
| Flecha izquierda / derecha | Guiñada |
El mando debe detectarse en la pestaña Control de vuelo; a veces hay que activarlo pulsando un botón. El sistema previsto de KairOS envía MANUAL_CONTROL MAVLink a 50 Hz. Compruebe PILOT_THR_BHV, política de anulación RC, zonas muertas y sentido de cada eje. Bluetooth puede añadir latencia; se prefiere USB para la primera prueba.
Arme solo a distancia segura y con confirmación explícita
Despejar la zona
Todas las personas están fuera del límite de seguridad; el vehículo está orientado de forma previsible y el operador lo ve por completo.
Confirmar modo y acelerador
Stabilize/AltHold elegido conscientemente, acelerador al mínimo y palancas neutras.
Armar
Pulse Armar y confirme. La interfaz espera ACK/heartbeat y muestra ARMED.
Observar motores
El giro en ralentí depende de MOT_SPIN_ARM. Cualquier sentido incorrecto de motor, vibración o aceleración inesperada exige desarmado inmediato.
| Rechazo habitual | Qué corregir |
|---|---|
| Se necesita posición 3D | Esperar al GPS en un lugar abierto o elegir una prueba autorizada sin GPS solo si se comprende completamente el modo |
| Failsafe de batería | Comprobar carga, sensor de tensión/corriente, número de celdas y umbral |
| Variación de brújula | Eliminar interferencias, calibrar y verificar orientación |
| Giróscopos inconsistentes | Dejar el vehículo inmóvil y permitir que los sensores se calienten unos 30 segundos |
Suba a 2–3 metros y deténgase
En la futura validación de campo, el acelerador aumenta despacio; el punto de vuelo estacionario suele estar entre 40–60%, pero depende del vehículo. En Altitude Hold/Loiter, el acelerador centrado mantiene altitud, por encima manda ascenso y por debajo descenso. El modo se elige según la especificación del firmware y los resultados de las pruebas previas.
Despegue limpio
No arrastre el vehículo por el suelo; atraviese suavemente el efecto suelo y ascienda.
Mantener 2–3 m
Detenga el ascenso y compruebe deriva, oscilaciones, vibración y respuesta.
Interrumpir pronto
Ante cualquier comportamiento imprevisible, aterrice suavemente; no continúe solo por completar la guía.
Comandos breves, supervisión continua
- Cabeceo: avance/retroceso; alabeo: izquierda/derecha; guiñada: giro; acelerador: control vertical según el modo.
- Vigile altitud, velocidad sobre el suelo, tensión y caída de batería, distancia al punto de origen, modo de vuelo y estado del enlace.
- Aplique una sola entrada pequeña cada vez y vuelva al estacionario para verificar la respuesta.
- Loiter puede mantener posición y altitud, pero solo con GPS/EKF saludables y cambio de modo verificado previamente.
- No cambie a Auto/Guided ni pruebe geocercas o failsafe por primera vez en una zona pequeña.
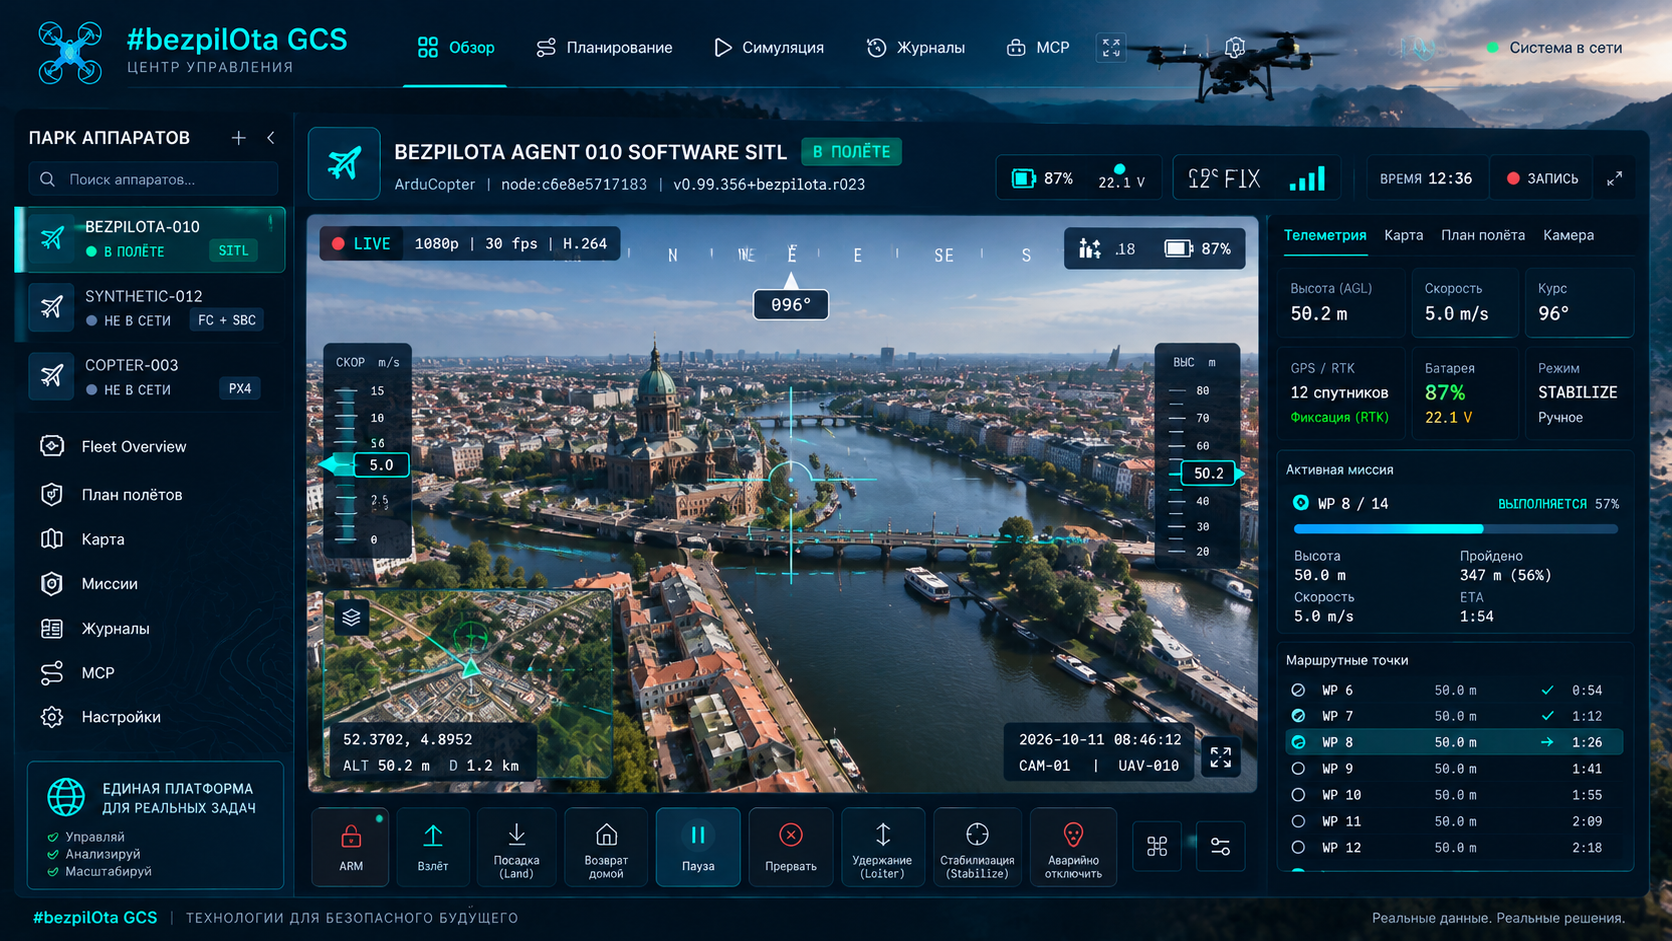
Comprenda qué mantiene cada modo
| Modo | Comportamiento previsto | Requisitos |
|---|---|---|
| Stabilize | Control manual completo con nivelación automática de actitud | Entrada de control conocida por el operador |
| Altitude Hold | Mantiene la altitud con el acelerador cerca del centro | Barómetro y comportamiento correcto del acelerador |
| Loiter | Mantiene posición y altitud | Buen estado de GPS/EKF |
| PosHold | Modo de mantenimiento dependiente del firmware, con control orientado al acelerómetro | No considerarlo universalmente seguro sin verificación específica del firmware |
Aterrice de forma previsible mediante el método elegido
| Método | Flujo completo |
|---|---|
| Descenso manual | Descender aproximadamente a 0,5–1 m/s; tras el contacto, acelerador al mínimo unos 2 s; el desarmado automático depende de DISARM_DELAY |
| Modo Land | El FC realiza descenso controlado y desarmado tras tocar tierra; el operador permanece listo para cambiar de modo |
| RTL | Ascenso a la altitud configurada, regreso al origen y aterrizaje; exige GPS, origen, altitud y ruta verificados |
Tras detenerse las hélices, la interfaz debe mostrar DISARMED. Si no se ha desarmado automáticamente, use Desarmar solo después de tocar físicamente tierra y confirmar que el vehículo no intentará recuperar empuje.
Analice telemetría y registros antes del siguiente vuelo
- Abra la trayectoria en el mapa y compare el recorrido real con los comandos del operador.
- Compruebe altitud, cambios de modo, GPS, EKF, vibración, consumo de corriente, eventos de enlace y mensajes de failsafe.
- ArduPilot guarda registros .bin a bordo; descárguelos desde el explorador de registros o por USB y consérvelos con una instantánea de configuración.
- Para ArduPilot, use firmware.ardupilot.org y análisis específicos del firmware; KairOS no sustituye la documentación del fabricante del FC.
- Una batería por debajo de unos 3,5 V por celda bajo carga puede indicar envejecimiento o caída excesiva de tensión; compárelo con las especificaciones del paquete.
- Si aparece failsafe o advertencia, el siguiente vuelo se acorta o cancela hasta aclarar la causa.
Diagnosticar el síntoma, sin ocultarlo
| Síntoma | Comprobaciones |
|---|---|
| Deriva hacia un lado | Interferencias y calibración de brújula, orientación del FC, calibración de nivel y ajustes |
| Oscilación o vibración | Hélices, motores, estructura, registros de vibración y PID; Autotune solo en un escenario seguro independiente |
| Retraso del mando | Chrome/Edge, USB en vez de Bluetooth, frecuencia de fotogramas y foco de la pestaña |
| Vídeo congelado o negro | Servicio de vídeo del agente, selección de transporte, dispositivo y formato de cámara |
| Comprobar firmware | Mínimos previstos: ArduPilot 4.0+, PX4 1.12+, Betaflight 4.3+, iNav 7.0+; hay que verificar la compatibilidad real |
kairos status
journalctl -u kairos-video -n 20 --no-pagerMínimos que no deben omitirse
- Armar solo a distancia segura de personas y objetos.
- Primeros vuelos breves y bajos; aumentar la complejidad progresivamente.
- Mantenga línea de visión y conciencia situacional.
- Sepa qué ocurre ante pérdida de RC, pérdida de GCS, batería baja y fallo de GPS/EKF.
- Vuele en una zona abierta autorizada lejos de aeropuertos, espacio aéreo restringido y multitudes.
- Revise la normativa local vigente antes de cada sesión de vuelo.
- El operador sigue siendo responsable incluso al usar modos automáticos y la interfaz de KairOS.