Este es un protocolo de validación futura: polígono de levantamiento, cuadrícula, altitud, velocidad, solapamiento, despegue, finalización segura, geocercas y puntos de reunión, carga por protocolo y comprobación mediante descarga. En la etapa actual, la ejecución solo se permite en simulador/SITL.
KairOS no ha superado la validación de misiones autónomas; esta página no afirma ni autoriza ejecución Auto real.
Repositorio de KairOS ↗En esta página +
Objetivo de la guía y límites transparentes
El escenario abarca levantamiento automatizado: polígono → cuadrícula → parámetros → validación → carga → ejecución Auto → registros. El planificador puede funcionar sin conexión y sin FC; hasta una validación de vuelo específica, la carga y ejecución se realizan únicamente en simulador/SITL.
Qué debe estar listo antes de planificar la ejecución
- Mission Control funciona y se conecta al FC; el planificador sin conexión puede abrirse antes.
- Posición GPS 3D y 8 o más satélites antes de cargar o ejecutar.
- ArduPilot, PX4 o iNav; misión MAVLink para ArduPilot/PX4 y vía MSP para iNav.
- Batería de al menos 80% antes de despegar.
- Zona exterior abierta y autorizada con margen suficiente alrededor del polígono.
- Origen, referencia de altitud, altitud RTL, acción de geocerca y cambio de modo verificados.
- Meteorología y viento dentro de los límites del vehículo, la carga útil y el plan.
Polígono, ajustes de cuadrícula y revisión detallada
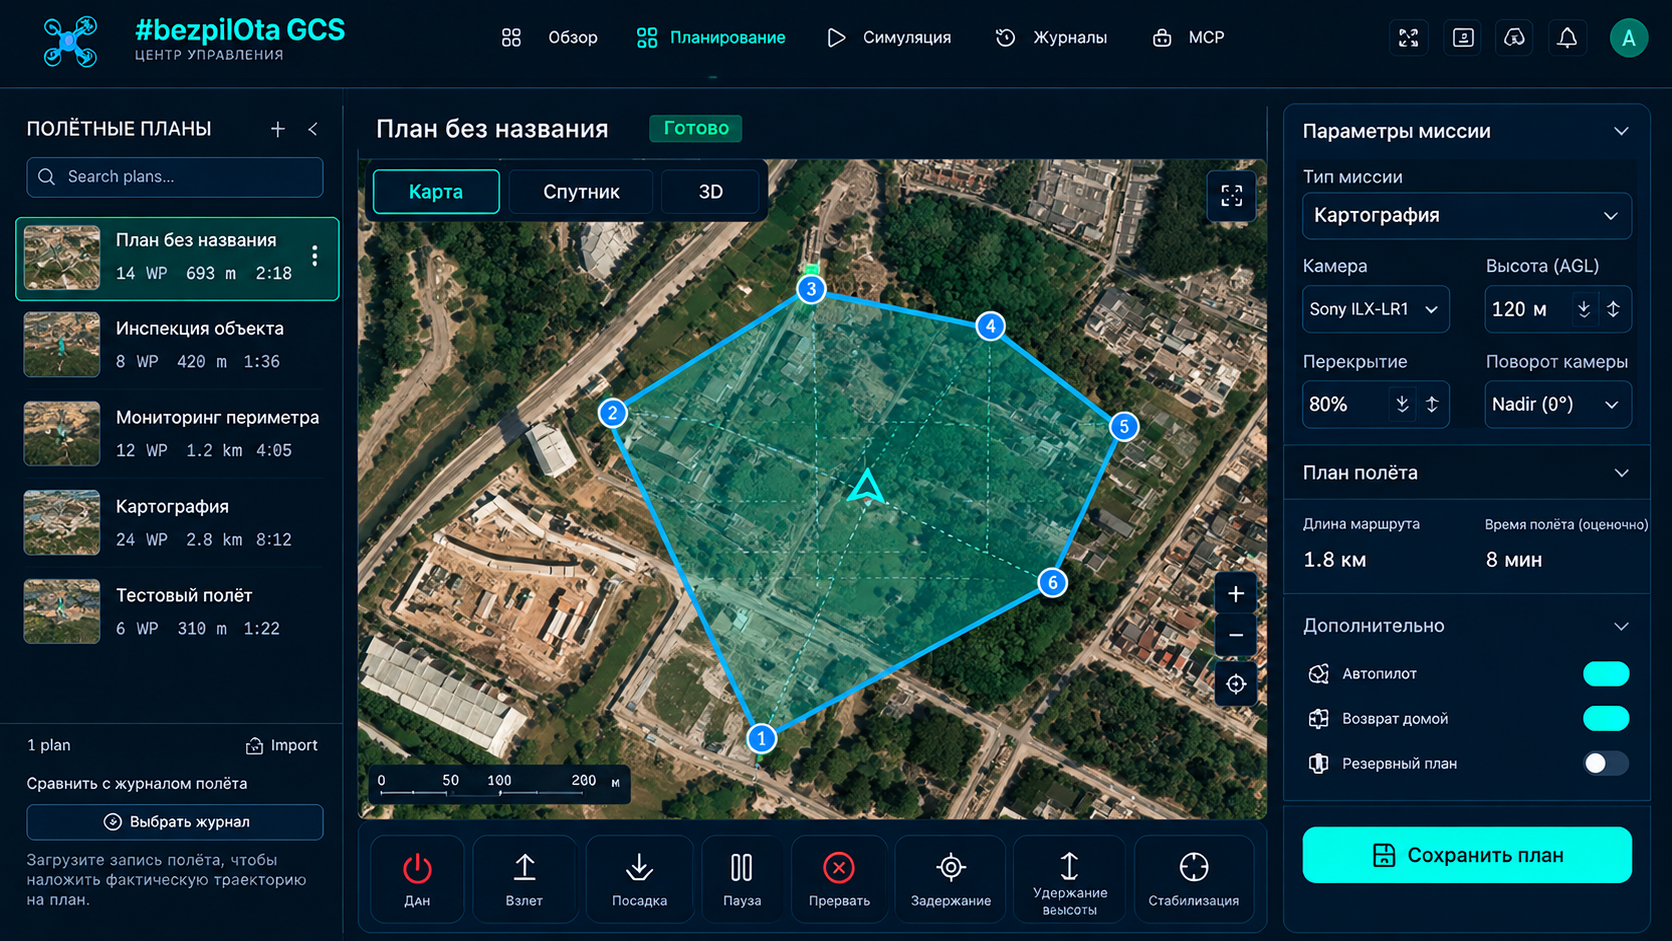
1. Abrir Planificación
Abra la pestaña Planificación. El mapa muestra la posición GPS actual si hay FC conectado o una zona predeterminada; a la izquierda aparecen lista de puntos de ruta, generadores de patrones, ajustes e importación/exportación.
2. Definir zona de levantamiento
Dibuje un polígono o importe KML, GeoJSON o CSV. Para cubrir los bordes, amplíe ligeramente el límite más allá del objeto real manteniendo un margen seguro.
3. Generar cuadrícula de levantamiento
Defina altitud, velocidad, solapamiento frontal/lateral, ángulo y disparo de cámara. La optimización automática puede reducir el número de giros.
4. Inspeccionar el plan
Compruebe total de puntos, distancia, tiempo, tramos, número de fotos y cada elemento: secuencia, coordenadas, altitud y comando.
| Ajuste | Punto de partida previsto | Qué modifica |
|---|---|---|
| Altitud | 50 m general; 30 m detalle | GSD, cobertura, obstáculos y límite legal |
| Velocidad | 5–8 m/s | Desenfoque por movimiento, tiempo de misión y margen de viento |
| Solapamiento frontal | 75% | Unión de imágenes a lo largo de la trayectoria |
| Solapamiento lateral | 65% | Unión de imágenes entre pasadas |
| Ángulo de cuadrícula | 0° u optimización automática | Giros, exposición al viento y dirección de líneas |
| Disparo de cámara | Por distancia o tiempo | Separación de fotografías |
Añada un inicio explícito y una finalización segura
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
El elemento de despegue establece el ascenso antes de entrar en la cuadrícula. El último elemento no debe dejar un comportamiento indefinido; RTL vuelve al origen y ejecuta el aterrizaje configurado. En un lugar concreto, aterrizar en la posición actual u otra finalización puede ser más seguro: la decisión se toma previamente, no cuando la batería ya está baja.
Geocerca y puntos de reunión como capas de seguridad independientes
Geocerca
Margen recomendado de 50–100 m alrededor de la zona de trabajo, ejemplo de altitud máxima de 100 m y acción RTL ante incumplimiento. Verifique FENCE_ENABLE, FENCE_TYPE y FENCE_ACTION para ArduPilot.
Puntos de reunión
Puntos seguros de aterrizaje elegidos previamente, con altitud de aproximación, para cuando el origen no sea accesible o el regreso sea inseguro.
Validar antes de cargar
- Despegue ausente o acción final indefinida.
- Punto de ruta fuera de la geocerca.
- Altitud superior al límite configurado/legal o inferior al margen sobre obstáculos/terreno.
- Velocidad fuera del intervalo establecido para vehículo/carga útil.
- Puntos duplicados y separación demasiado pequeña.
- Secuencia incorrecta o comando incompatible con el firmware.
- Tramo de cuadrícula que cruza una zona prohibida o carece de margen seguro para girar.
Los errores rojos deben corregirse. Los avisos amarillos se leen y aceptan conscientemente; no deben cerrarse como advertencias decorativas. Tras cualquier cambio de polígono, altitud, velocidad, geocerca o acción final, se repite la validación.
Carga, ACK y descarga obligatoria de comprobación
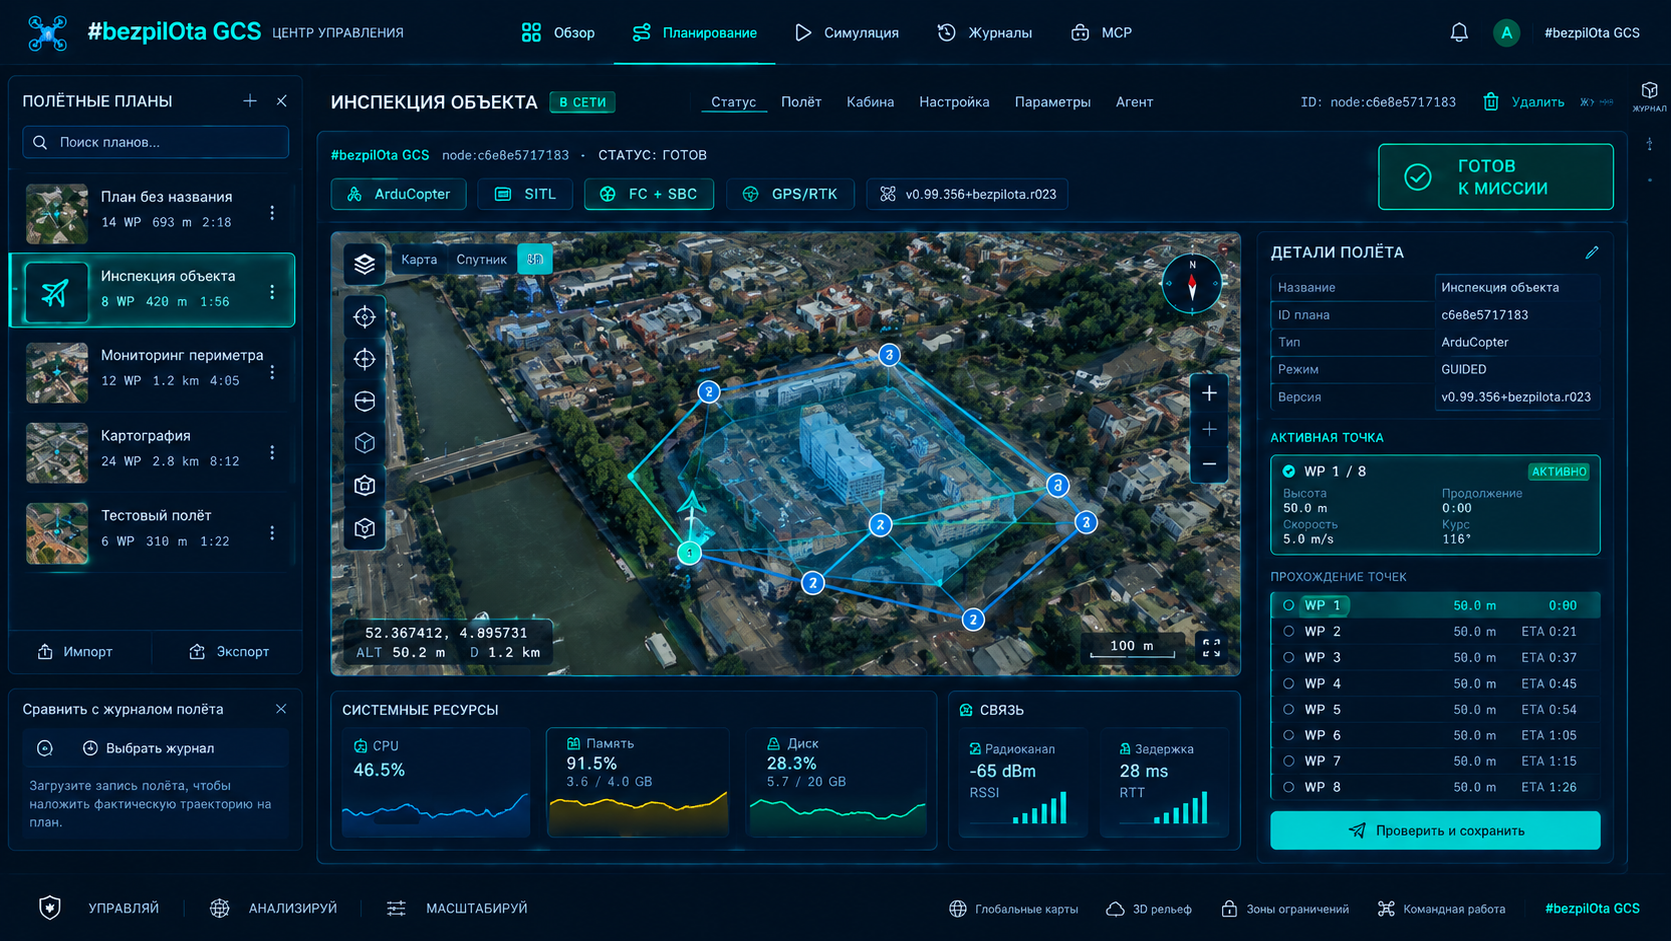
Comprobar FC conectado
Conexión verde, vehículo correcto seleccionado, parámetros y estado actual de misión disponibles.
Cargar misión
El GCS envía MISSION_COUNT; el FC solicita cada MISSION_ITEM_INT; el GCS responde; el FC finaliza con MISSION_ACK.
Esperar ACK
La ventana de respuesta prevista es de 1–5 segundos. Un tiempo agotado o NACK se conserva como error; no pase a Auto.
Descargar misión
Descargue la misión del FC y compare número exacto, coordenadas, altitudes y comandos con el plan.
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
El protocolo previsto acepta el mensaje heredado MISSION_ITEM 39 solo por compatibilidad de descarga, mientras la carga usa MISSION_ITEM_INT. Los detalles MAVLink siguen el estándar y no cambian por el espacio de nombres KairOS.
Armado y estacionario antes de Auto
1. Comprobación previa final
GPS, batería, PreArm, geocerca, viento, origen, almacenamiento de cámara y enlace/failsafe.
2. Armar en Stabilize/Loiter
No arme directamente en Auto en la primera prueba de misión.
3. Estacionario manual
Suba a 3–5 m y compruebe estabilidad, autoridad de control y telemetría.
4. Cambiar a Auto
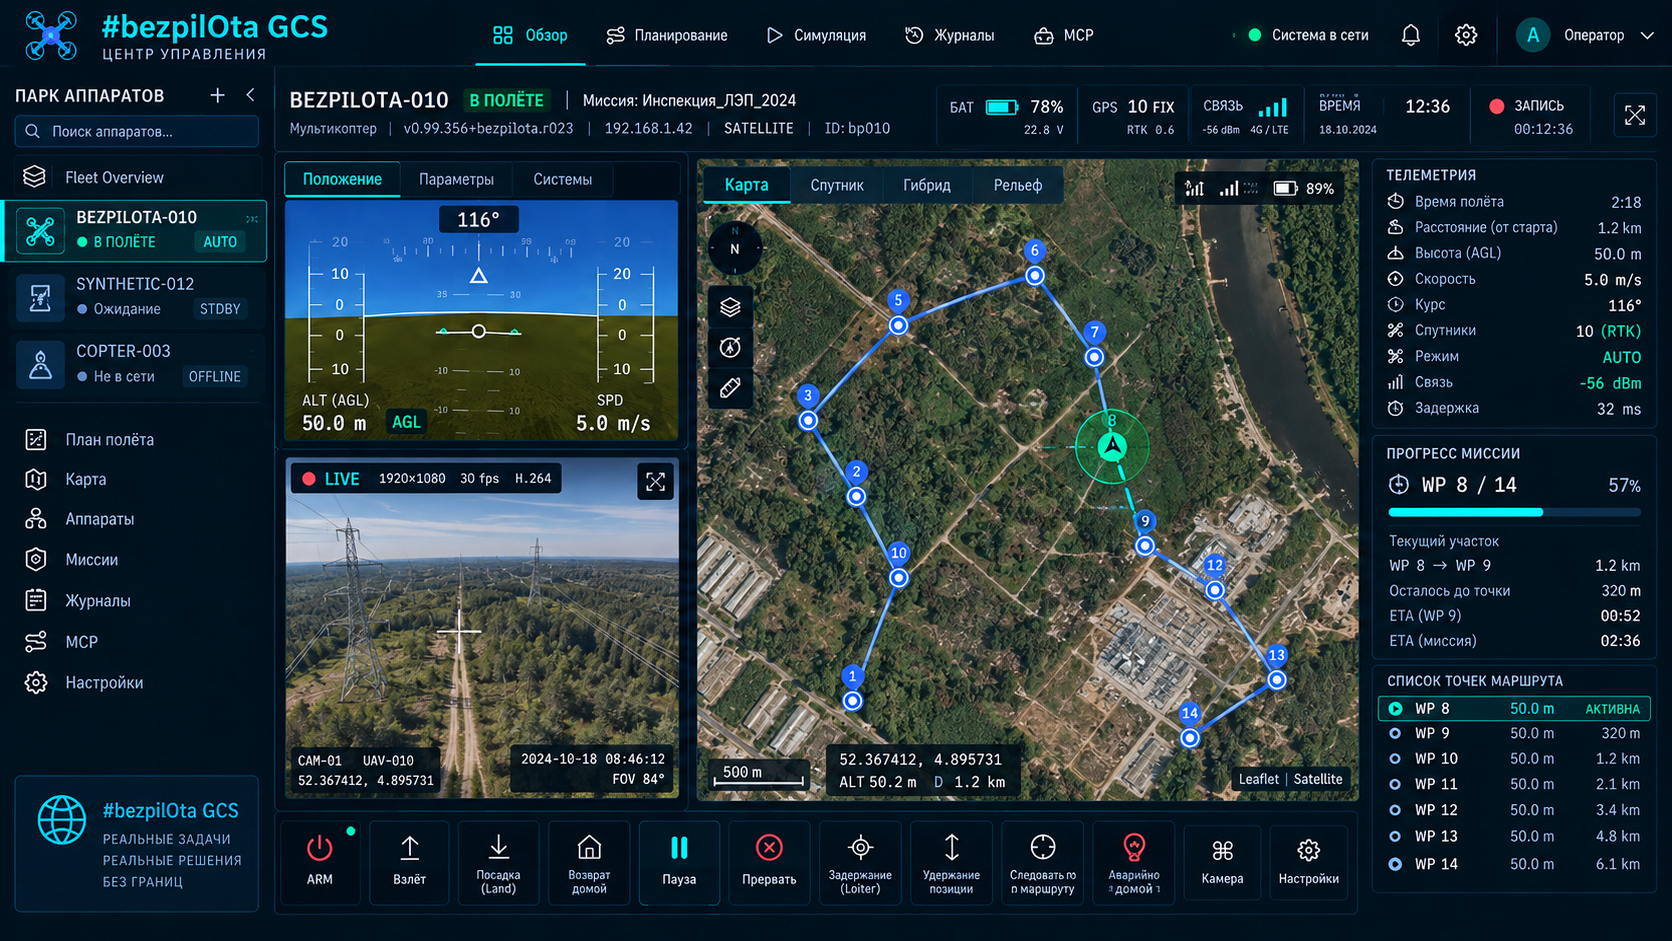
El FC asciende a la altitud de despegue, vuela al primer punto, ejecuta tramos de cuadrícula y disparos y después RTL/aterrizaje.
5. Supervisar
Vigile elemento actual, altitud, velocidad sobre el suelo, batería, GPS/EKF, disparos de cámara y tiempo restante.
6. Aterrizar y desarmar
Al terminar, confirme contacto con el suelo, desarmado automático y conservación de registros.
Tres formas de interrumpir la misión y una extrema
| Acción | Resultado | Cuándo |
|---|---|---|
| Loiter | Mantiene posición y altitud actuales | Pausa de evaluación con GPS/EKF saludables |
| RTL | Vuelve al origen y ejecuta la finalización configurada | Zona y ruta al origen seguras, origen correcto |
| Aterrizar | Desciende en la posición actual | La posición actual es más segura que el regreso |
| Desarmado de emergencia | Apaga instantáneamente los motores: el vehículo cae | Último recurso absoluto cuando mantener el empuje es más peligroso que la caída |
Siete generadores para distintas tareas
Cuadrícula de levantamiento
Líneas paralelas con solapamiento para ortomosaicos y cartografía.
Órbita
Círculo o arco alrededor de un punto o estructura con radio y orientación de cámara definidos.
Barrido de corredor
Franjas a lo largo de una carretera, línea, tubería u otro objeto alargado.
Cuadrado expansivo
Cuadrado de búsqueda que se amplía desde el punto inicial.
Búsqueda por sectores
Tramos radiales desde el centro para búsqueda sistemática.
Pasadas paralelas
Líneas de búsqueda paralelas con separación definida.
Barrido de estructura
Trayectoria alrededor de un objeto vertical; requiere evaluación especial de obstáculos y GNSS.
Archivos portátiles y biblioteca opcional en la nube
| Formato | Finalidad |
|---|---|
| QGC WPL 110 | Puntos de ruta y comandos de misión |
| KML | Intercambio de misiones y límites con herramientas GIS |
| CSV | Importación/exportación tabular |
| GeoJSON | Límites de polígonos y geometría GIS |
| Biblioteca de misiones en la nube | Guardado opcional con backend Convex activado |
Al cargar un archivo ajeno o antiguo, vuelva a verificar referencia de altitud, supuestos del origen, comandos del firmware, geocerca, disparo de cámara y coordenadas. En un despliegue solo local sin Convex no existe biblioteca en la nube; es un estado normal.
La vista previa geométrica y SITL físico son comprobaciones distintas
La pestaña Simulación de Mission Control muestra terreno 3D, trayectoria, marcadores de disparo, tiempos, perfil de altitud y advertencias de terreno. Es una vista previa geométrica: no modela aerodinámica, viento, límites de actuadores, caída de batería ni fallos del estimador.
Para validar física y protocolo, use SITL con la versión de firmware adecuada. Después de SITL sigue siendo necesaria una prueba de campo controlada con zona, altura y duración reducidas.
Referencias iniciales y margen de batería
| Tarea | Altitud prevista para simulación |
|---|---|
| Captura detallada | 25–30 m |
| Cartografía general | Unos 50 m |
| Resumen | 80–100 m, solo si lo permiten los límites legales y de obstáculos |
- Empiece con 75% de solapamiento frontal y 65% lateral; si la unión de imágenes es deficiente, el lateral puede aumentar a 70–75%.
- Oriente la cuadrícula teniendo en cuenta el viento; elija líneas que minimicen giros inseguros con viento lateral.
- Planifique utilizar como máximo aproximadamente el 70% de batería y conservar un 30% de reserva para viento, aproximación frustrada y degradación.
- Compruebe el intervalo entre fotos según velocidad, exposición y velocidad de escritura de la cámara.
- No amplíe el polígono hasta el límite físico sin margen para giros seguros y geocerca.