Este é um futuro protocolo de validação: ligação ao FC, lista pré-voo, verificações de comandos e failsafe, voo manual curto, aterragem e análise da telemetria. Nesta fase, KairOS permite apenas utilização em SITL e em bancada sem hélices.
KairOS não passou pela validação de voo e não se destina a controlar um aparelho real nesta fase.
Repositório KairOS ↗Nesta página +
O que vai fazer e o que este guia não garante
O objetivo é definir o ciclo completo do operador: ligação, pré-voo, verificação dos comandos, armamento, descolagem, voo manual curto, aterragem e análise pós-voo. Até à validação própria do hardware e do voo do KairOS, a sequência só é executada em SITL ou numa bancada com as hélices retiradas.
Aparelho, calibração e equipamento
- Estrutura mecanicamente íntegra e previamente verificada; fixações, braços, trem de aterragem e carga útil seguros.
- Controlador de voo com ArduPilot, PX4, Betaflight ou iNav; firmware/versão exatos verificados.
- Acelerómetro, bússola, giroscópio e mapeamento RC/comando de jogo calibrados; orientação do FC correspondente à instalação.
- Hélices do tipo e sentido corretos, montadas apenas após as verificações em bancada sem hélices.
- Bateria de voo totalmente carregada e alimentação separada e estável para a eletrónica companion.
- USB direto ou ligação Wi-Fi/4G/de campo através de Drone Agent; Mission Control aberto e compreendido pelo operador.
- Comando de jogo ou teclado; um comando do tipo Xbox é o perfil previsto para Web Gamepad API.
- Área aberta e autorizada, livre de pessoas, animais, veículos, fios, aeroportos e zonas restritas.
Ligue o FC e aguarde uma negociação verificada
USB direto
Ligue um cabo de dados, abra http://localhost:4000, clique em Connect, escolha a porta série e aguarde heartbeat/capacidades/parâmetros.
Rede de campo
Ligue o aparelho; o Agent deverá arrancar automaticamente. Ligue o portátil à mesma LAN, partilha USB ou AP do Ground Agent, depois selecione o nó descoberto ou introduza o respetivo endereço IP/mDNS.
- A barra superior apresenta a família de firmware, tipo de aparelho e versão.
- O estado da ligação só fica verde após receber telemetria em direto, não apenas após abrir um socket.
- A negociação prevista demora 2–5 segundos; diagnostique os tempos limite em vez de os ocultar voltando a premir Arm.
- Antes de continuar, confirme que o nó selecionado corresponde ao aparelho real em utilização.
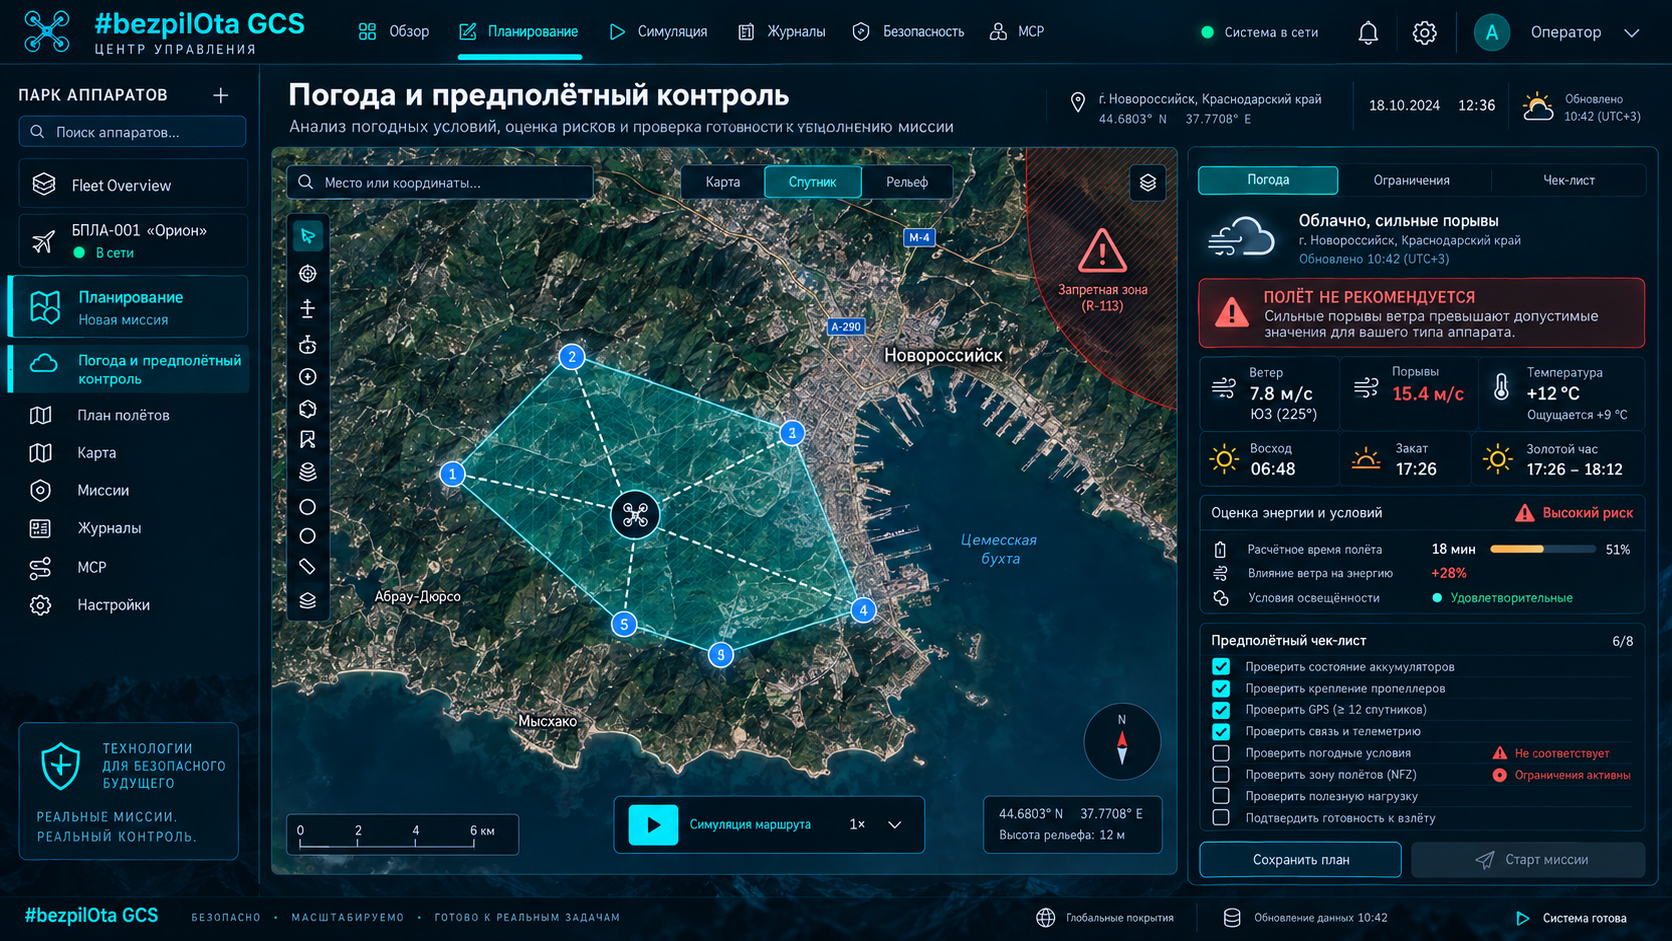
Conclua as verificações pré-voo sem erros a vermelho
| Verificação | Resultado esperado |
|---|---|
| GPS | 3D Fix ou superior; 8+ satélites como mínimo previsto para validação em campo; HDOP <2; estado RTK se utilizado |
| Bateria | Corresponde à tensão do conjunto totalmente carregado — por exemplo, cerca de 25,2 V para 6S; >80%; corrente próxima de 0 A em terra |
| Atitude | Horizonte artificial nivelado; roll/pitch respondem no sentido correto |
| Entrada | Canais RC/comando de jogo movem-se corretamente; acelerador no mínimo; compensações centradas |
| Modo | Stabilize ou Altitude Hold para o primeiro voo; não Auto, Guided ou Loiter como modo inicial desconhecido |
| PreArm | Todas as falhas resolvidas; não contorne verificações apenas para descolar |
O planeamento prevê 2–3 minutos para calibrar RC e bússola, mas os resultados corretos são mais importantes do que o cronómetro. Se o horizonte estiver inclinado, a bússola indicar variância, o GPS não tiver posição fixa ou a telemetria da bateria suscitar dúvidas, adie o teste.
Verifique os comandos antes de armar
| Entrada | Ação |
|---|---|
| Manípulo esquerdo vertical | Acelerador |
| Manípulo esquerdo horizontal | Guinada |
| Manípulo direito vertical | Inclinação longitudinal |
| Manípulo direito horizontal | Inclinação lateral |
| Teclado W / S | Inclinação longitudinal |
| Teclado A / D | Inclinação lateral |
| Seta Cima / Baixo | Acelerador |
| Seta Esquerda / Direita | Guinada |
O comando de jogo deverá aparecer no separador Flight Control; por vezes é necessário premir um botão para o ativar. O sistema KairOS previsto envia MANUAL_CONTROL MAVLink a 50 Hz. Verifique PILOT_THR_BHV, política de substituição RC, zonas mortas e o sentido de cada eixo. Bluetooth pode acrescentar latência; USB é preferível para o primeiro teste.
Arme apenas a uma distância segura e com confirmação explícita
Área livre
Todas as pessoas estão atrás do limite de segurança; a orientação do aparelho é previsível; o operador tem uma vista desimpedida do aparelho.
Confirme o modo + acelerador
Stabilize/AltHold escolhido deliberadamente, acelerador no mínimo, manípulos em posição neutra.
Armar
Clique em Arm e confirme. A interface aguarda ACK/heartbeat e apresenta ARMED.
Observe os motores
A rotação ao ralenti depende de MOT_SPIN_ARM. Qualquer sentido incorreto do motor, vibração ou aceleração inesperada exige desarmamento imediato.
| Rejeição típica | O que corrigir |
|---|---|
| Necessita de 3D Fix | Aguarde pelo GPS numa área aberta ou escolha um teste autorizado sem GPS apenas compreendendo integralmente o modo |
| Failsafe da bateria | Verifique carga, sensores de tensão/corrente, número de células e limiar |
| Variância da bússola | Elimine interferências, calibre e verifique a orientação |
| Giroscópios inconsistentes | Mantenha o aparelho imóvel e deixe os sensores aquecer durante cerca de 30 segundos |
Suba até 2–3 metros e pare
Na futura validação em campo, aumente lentamente o acelerador; o voo estacionário ocorre frequentemente entre 40–60%, dependendo do aparelho. Em Altitude Hold/Loiter, o acelerador centrado mantém a altitude; acima do centro comanda subida e abaixo comanda descida. Escolha o modo de acordo com as especificações do firmware e os resultados dos testes preliminares.
Descole de forma limpa
Não arraste o aparelho pelo chão; suba suavemente através do efeito de solo.
Mantenha 2–3 m
Pare a subida e verifique deriva, oscilações, vibração e resposta.
Interrompa cedo
Se o comportamento for imprevisível, aterre suavemente; não continue apenas para terminar o guia.
Comandos curtos, monitorização contínua
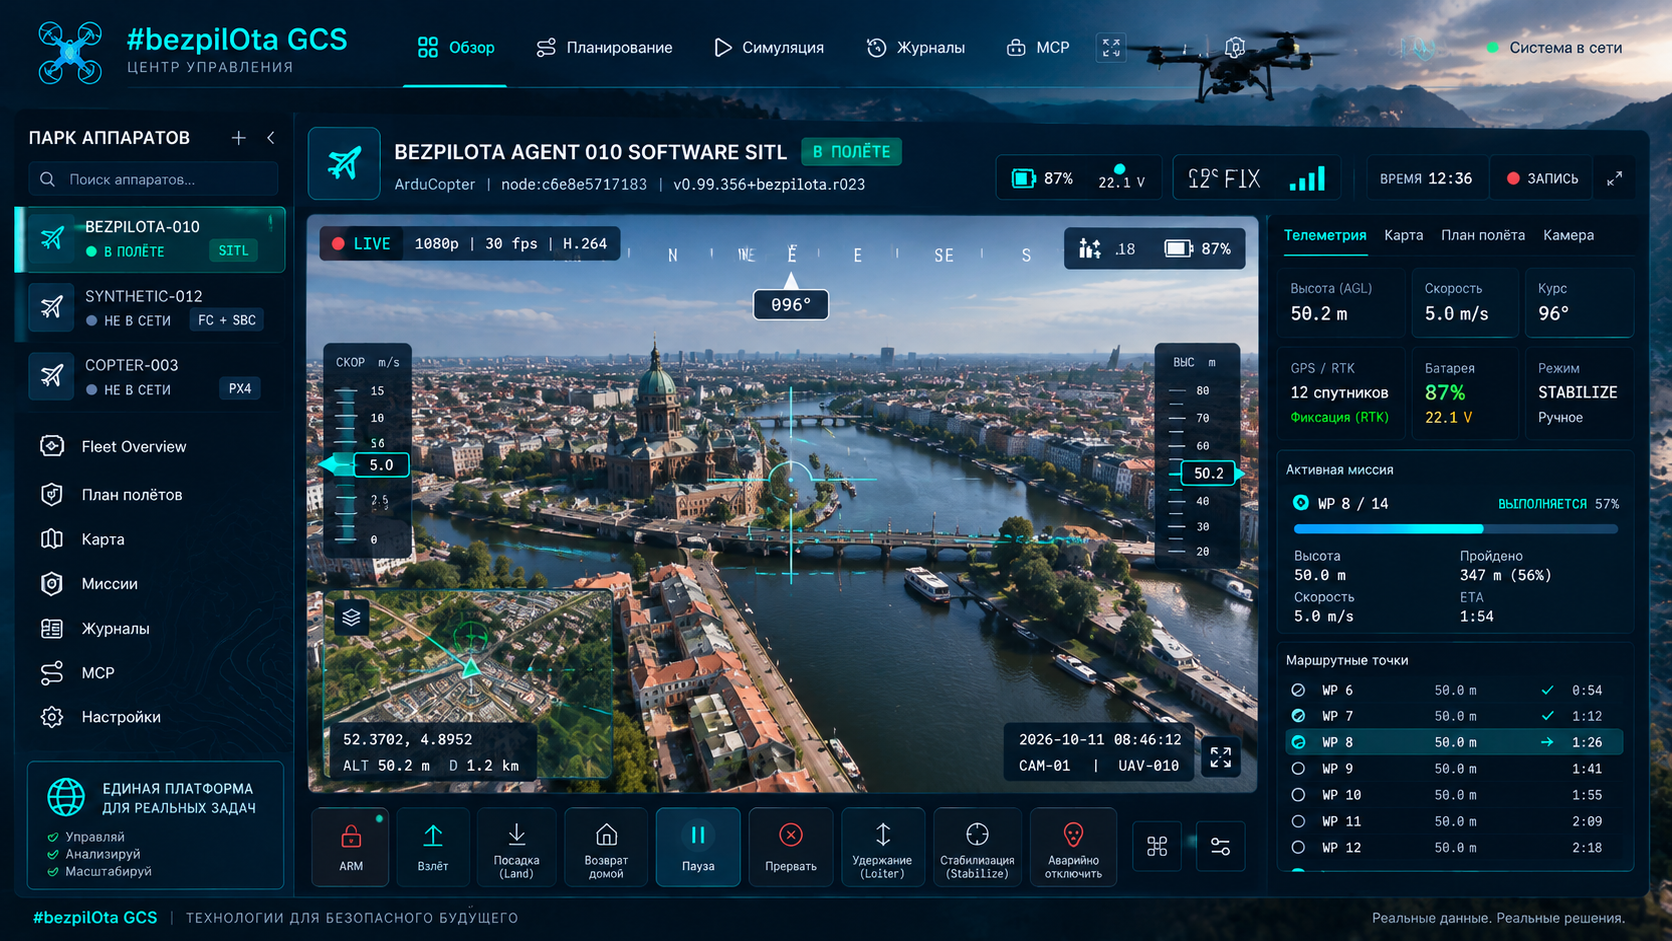
- Pitch — movimento para a frente/trás; Roll — esquerda/direita; Yaw — rotação; Throttle — controlo vertical conforme o modo.
- Monitorize altitude, velocidade em relação ao solo, tensão e queda de tensão da bateria, distância à origem, modo de voo e estado da ligação.
- Aplique um pequeno comando de cada vez e regresse ao voo estacionário para verificar a resposta.
- Loiter pode manter posição/altitude, mas apenas com GPS/EKF saudáveis e uma mudança de modo previamente verificada.
- Não mude para Auto/Guided nem teste geozonas/failsafe pela primeira vez numa área pequena.
Compreenda o que cada modo mantém
| Modo | Comportamento previsto | Requisitos |
|---|---|---|
| Stabilize | Controlo manual completo com nivelamento automático da atitude | Comandos familiares ao operador |
| Altitude Hold | Mantém a altitude com o acelerador próximo do centro | Barómetro e comportamento correto do acelerador |
| Loiter | Mantém posição e altitude | Estado saudável de GPS/EKF |
| PosHold | Modo de manutenção dependente do firmware, com controlo orientado pelo acelerómetro | Não presuma segurança universal sem verificação específica do firmware |
Aterre de forma previsível pelo método escolhido
| Método | Fluxo completo |
|---|---|
| Descida manual | Desça a cerca de 0,5–1 m/s; após tocar no solo, mantenha o acelerador no mínimo durante cerca de 2 s; o desarmamento automático depende de DISARM_DELAY configurado |
| Modo Land | O FC executa uma descida controlada e desarma após tocar no solo; o operador mantém-se pronto para mudar de modo |
| RTL | Suba à altitude configurada, regresse à origem e aterre; exige GPS, origem, altitude e trajeto verificados |
Depois de as hélices pararem, a interface deverá mostrar DISARMED. Se o desarmamento automático não ocorrer, utilize Disarm apenas após a aterragem física e depois de confirmar que o aparelho não tentará repor a propulsão.
Analise telemetria e registos antes do próximo voo
- Abra o trajeto no mapa e compare a trajetória real com os comandos do operador.
- Verifique altitude, mudanças de modo, GPS, EKF, vibração, consumo de corrente, eventos da ligação e mensagens de failsafe.
- ArduPilot guarda registos .bin a bordo; descarregue-os pelo navegador de registos ou USB e guarde-os com uma cópia da configuração.
- Para ArduPilot, utilize firmware.ardupilot.org e análises específicas do firmware; KairOS não substitui a documentação do fabricante do FC.
- Uma bateria abaixo de cerca de 3,5 V/célula sob carga pode indicar envelhecimento ou queda de tensão excessiva; compare com as especificações do conjunto.
- Se ocorrer um failsafe ou aviso, reduza ou cancele o próximo voo até compreender a causa.
Diagnostique os sintomas em vez de os ocultar
| Sintoma | Verificações |
|---|---|
| Deriva para um lado | Interferência/calibração da bússola, orientação do FC, calibração de nível, compensações |
| Oscilação ou vibração | Hélices/motores/estrutura, registos de vibração, PID; Autotune apenas num cenário seguro separado |
| Atraso do comando de jogo | Chrome/Edge, USB em vez de Bluetooth, taxa de fotogramas, foco do separador do navegador |
| Vídeo bloqueado/preto | Serviço de vídeo do Agent, seleção do transporte, dispositivo e formato da câmara |
| Verifique o firmware | Mínimos previstos: ArduPilot 4.0+, PX4 1.12+, Betaflight 4.3+, iNav 7.0+; o suporte real exige verificação |
kairos status
journalctl -u kairos-video -n 20 --no-pagerO essencial que não deve ignorar
- Arme apenas a uma distância segura de pessoas e objetos.
- Mantenha os primeiros voos curtos e baixos; aumente a complexidade gradualmente.
- Mantenha contacto visual e consciência da situação.
- Saiba o que acontece em caso de perda de RC, perda de GCS, bateria fraca e falha de GPS/EKF.
- Voe numa área aberta e autorizada, afastada de aeroportos, espaço aéreo restrito e multidões.
- Verifique as regras locais em vigor antes de cada sessão de voo.
- O operador mantém a responsabilidade mesmo ao utilizar modos automáticos e a interface KairOS.