Este é um futuro protocolo de validação: polígono de levantamento, grelha, altitude, velocidade, sobreposição, descolagem, conclusão segura, geozonas/pontos de reunião, carregamento pelo protocolo e comparação após releitura. Nesta fase, a execução só é permitida num simulador/SITL.
KairOS não passou pela validação de missões autónomas; esta página não afirma nem autoriza execução Auto real.
Repositório KairOS ↗Nesta página +
O objetivo do guia e o seu limite explícito
O fluxo abrange levantamento automatizado: polígono → grelha → parâmetros → validação → carregamento → execução Auto → registos. O planeador pode funcionar offline sem FC; até à validação de voo separada, carregamento e execução ocorrem apenas num simulador/SITL.
O que deve estar pronto antes de planear a execução
- Mission Control está em execução e liga-se ao FC; o planeador offline pode ser aberto previamente.
- GPS 3D Fix e 8+ satélites antes do carregamento/execução.
- ArduPilot, PX4 ou iNav; missões MAVLink para ArduPilot/PX4, caminho MSP para iNav.
- Bateria com pelo menos 80% antes da descolagem.
- Área exterior aberta e autorizada com espaço livre suficiente em redor do polígono.
- Home, referência de altitude, altitude RTL, ação da geozona e mudança de modos verificados.
- Meteorologia e vento dentro dos limites do aparelho, carga útil e plano.
Polígono, configurações da grelha e verificações detalhadas
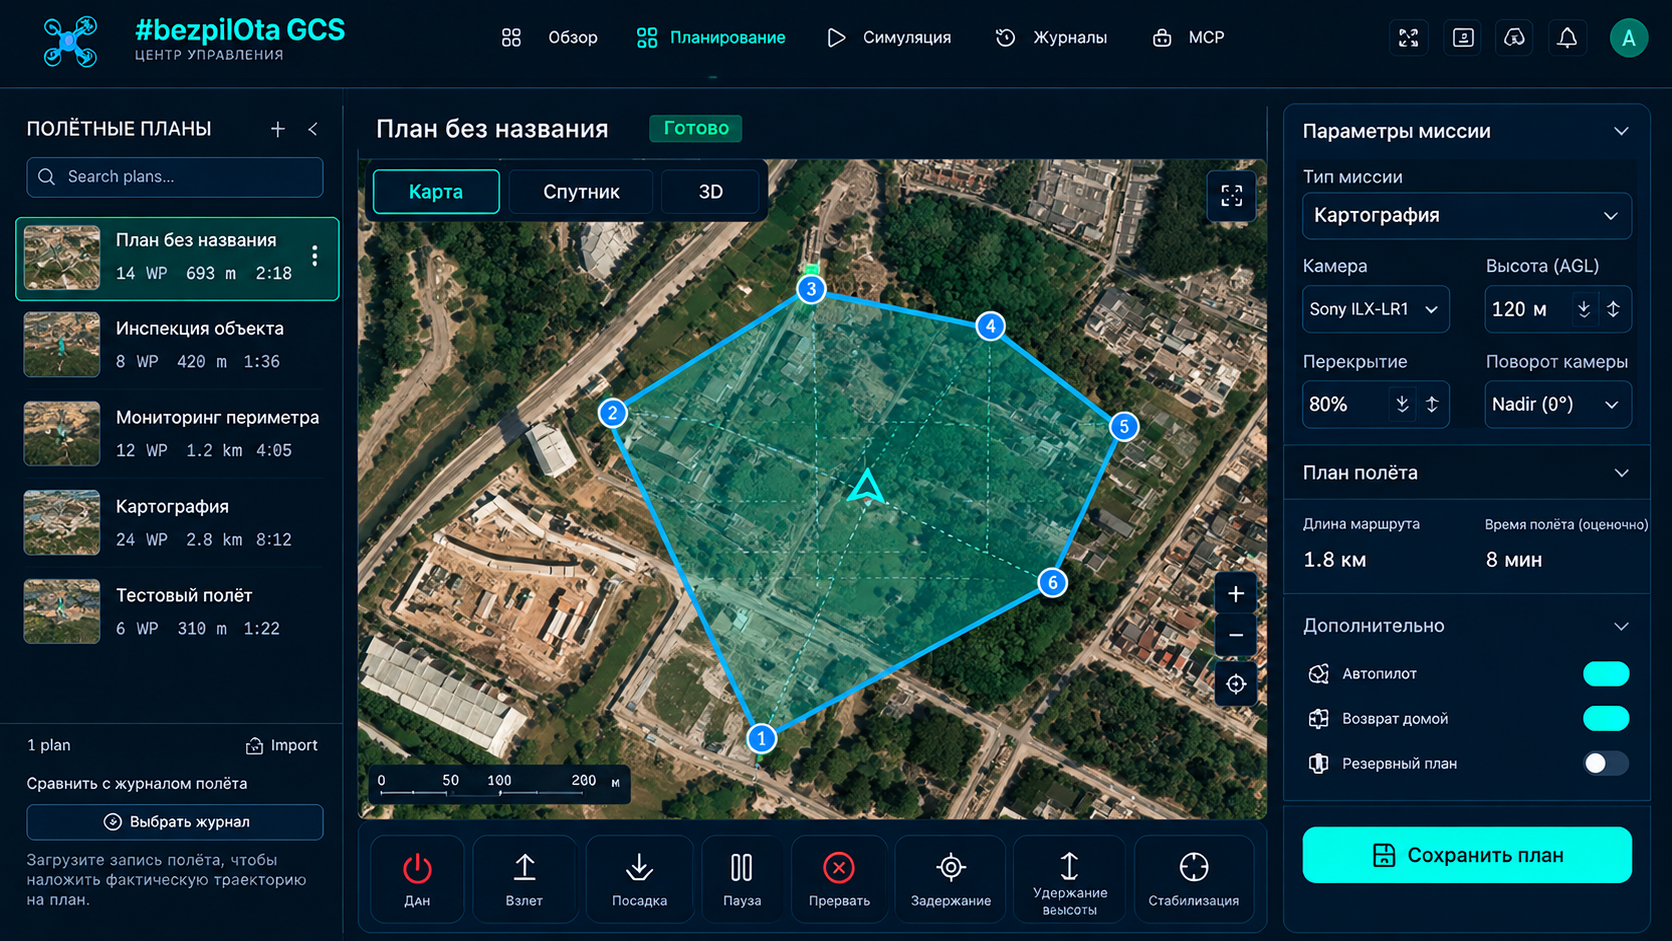
1. Abra Plan
Abra o separador Plan. O mapa mostra a posição GPS atual quando existe um FC ligado, ou a área predefinida; o painel esquerdo contém a lista de pontos de rota, geradores de padrões, configurações e importação/exportação.
2. Defina a área de levantamento
Desenhe um polígono ou importe KML, GeoJSON ou CSV. Para cobrir os limites, prolongue a fronteira ligeiramente para além do local real, mantendo uma margem segura.
3. Gere Survey Grid
Defina altitude, velocidade, sobreposição frontal/lateral, ângulo e disparo da câmara. A otimização automática pode reduzir o número de curvas.
4. Inspecione o plano
Verifique o total de pontos de rota, distância, tempo, segmentos, número de fotografias e cada item: sequência, coordenadas, altitude e comando.
| Configuração | Ponto de partida previsto | Efeito |
|---|---|---|
| Altitude | 50 m geral; 30 m detalhe | GSD, cobertura, obstáculos, limite legal |
| Velocidade | 5–8 m/s | Desfocagem por movimento, duração da missão, margem para vento |
| Sobreposição frontal | 75% | União de imagens ao longo do trajeto |
| Sobreposição lateral | 65% | União de imagens entre trajetos |
| Ângulo da grelha | 0° ou otimização automática | Curvas, exposição ao vento, direção das linhas |
| Disparo da câmara | Distância ou tempo | Espaçamento entre fotografias |
Adicione um início explícito e um final seguro
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
O item de descolagem define a subida antes da entrada na grelha. O último item não deve deixar o comportamento indefinido; RTL regressa a Home e executa a aterragem configurada. Num local específico, aterrar na posição atual ou outro final pode ser mais seguro — decida antecipadamente, não após um aviso de bateria fraca.
Geozonas e pontos de reunião como camadas de segurança separadas
Geozona
Margem recomendada de 50–100 m em redor da área de trabalho, altitude máxima de exemplo de 100 m e ação RTL em caso de violação. Verifique FENCE_ENABLE, FENCE_TYPE e FENCE_ACTION em ArduPilot.
Pontos de reunião
Pontos de aterragem seguros selecionados previamente, com altitudes de aproximação, para situações em que Home esteja indisponível ou o caminho de regresso seja inseguro.
Valide antes de carregar
- Descolagem em falta ou ação final indefinida.
- Ponto de rota fora da geozona.
- Altitude superior ao limite configurado/legal ou inferior à separação necessária de obstáculos/terreno.
- Velocidade fora da gama estabelecida para o aparelho/carga útil.
- Pontos duplicados ou espaçamento insuficiente.
- Sequência incorreta ou comando incompatível com o firmware.
- Segmento da grelha que atravessa uma área proibida ou não dispõe de margem segura para curvas.
Os erros a vermelho devem ser corrigidos. Os avisos a amarelo devem ser lidos e aceites conscientemente; não são avisos decorativos para ignorar. Após qualquer alteração ao polígono, altitude, velocidade, geozona ou ação final, volte a executar a validação.
Carregamento, ACK e releitura obrigatória
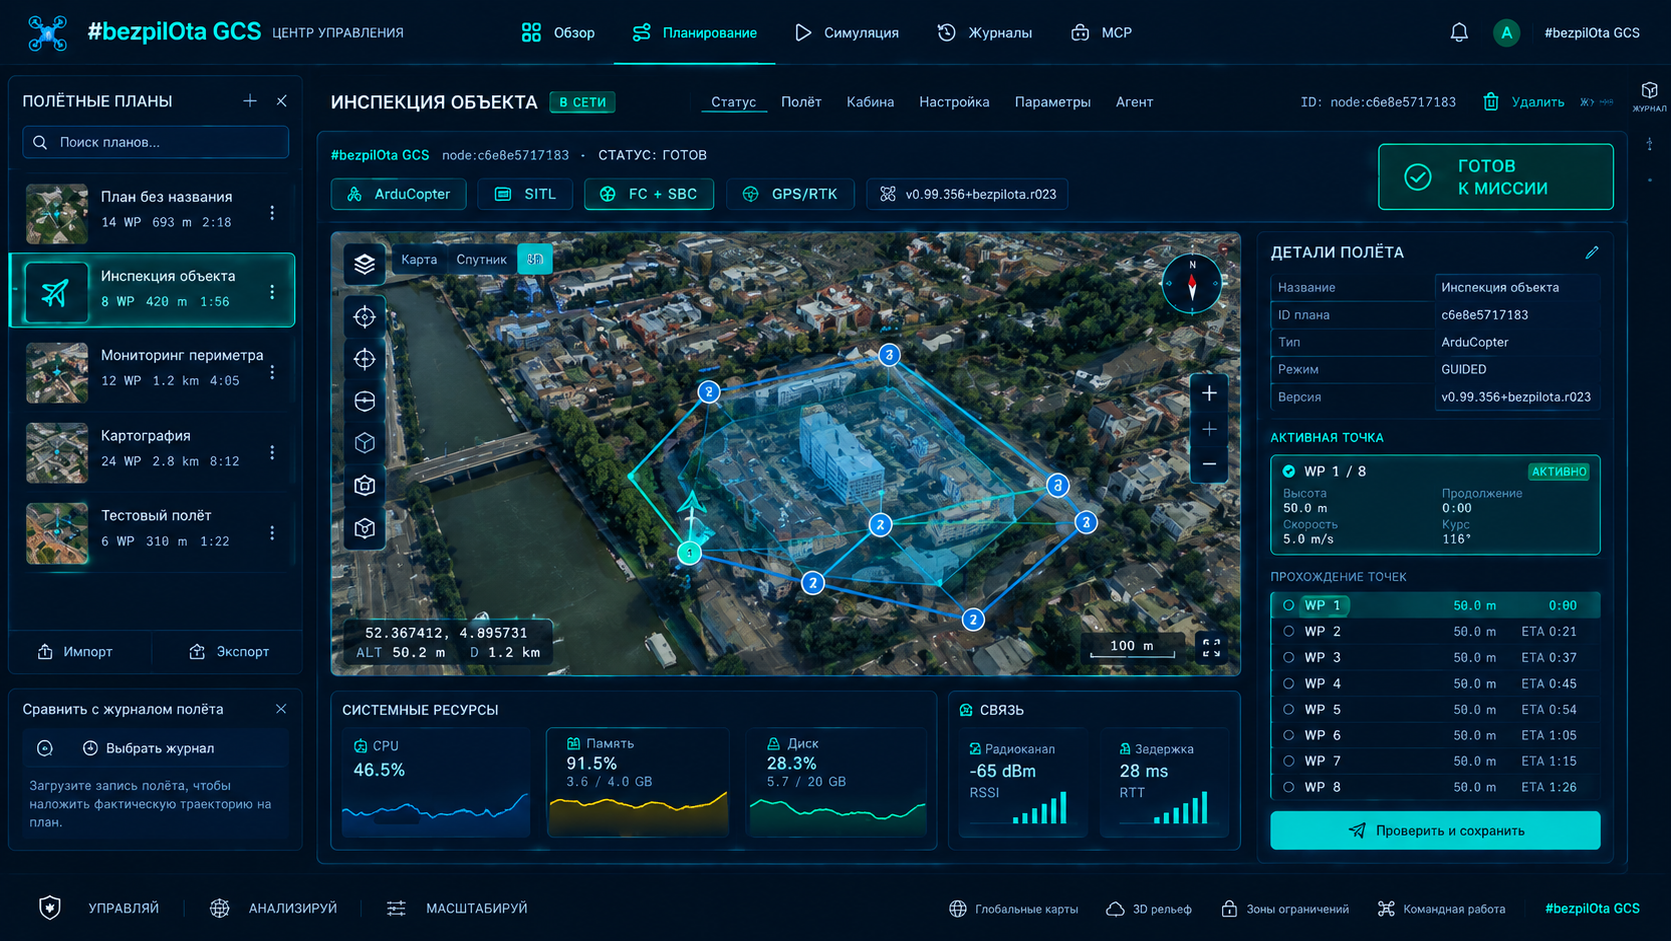
Verifique se o FC está online
Ligação verde, aparelho correto selecionado, parâmetros e estado atual da missão disponíveis.
Carregar missão
O GCS envia MISSION_COUNT; o FC solicita cada MISSION_ITEM_INT; o GCS responde; o FC conclui com MISSION_ACK.
Aguarde o ACK
A janela de resposta prevista é de 1–5 segundos. Tempos limite ou NACK continuam a ser erros; não mude para Auto.
Descarregar missão
Descarregue a missão do FC e compare o número exato de itens, coordenadas, altitudes e comandos com o plano.
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
O protocolo previsto aceita a mensagem antiga MISSION_ITEM 39 apenas para compatibilidade na descarga; o carregamento utiliza MISSION_ITEM_INT. Os detalhes MAVLink mantêm-se normalizados e não são alterados pelo espaço de nomes KairOS.
Arme e mantenha voo estacionário antes de Auto
1. Verificação pré-voo final
GPS, bateria, PreArm, geozona, vento, Home, armazenamento da câmara e ligação/failsafe.
2. Arme em Stabilize/Loiter
Não arme diretamente em Auto no primeiro teste de missão.
3. Voo estacionário manual
Suba a 3–5 m e verifique estabilidade, autoridade de controlo e telemetria.
4. Mude para Auto
O FC sobe à altitude de descolagem, voa até ao primeiro ponto de rota, completa os segmentos da grelha/disparos e depois executa RTL/aterragem.
5. Monitorize
Monitorize o item atual, altitude, velocidade em relação ao solo, bateria, GPS/EKF, disparos da câmara e tempo restante.
6. Aterre e desarme
Após a conclusão, verifique o contacto com o solo, desarmamento automático e registos guardados.
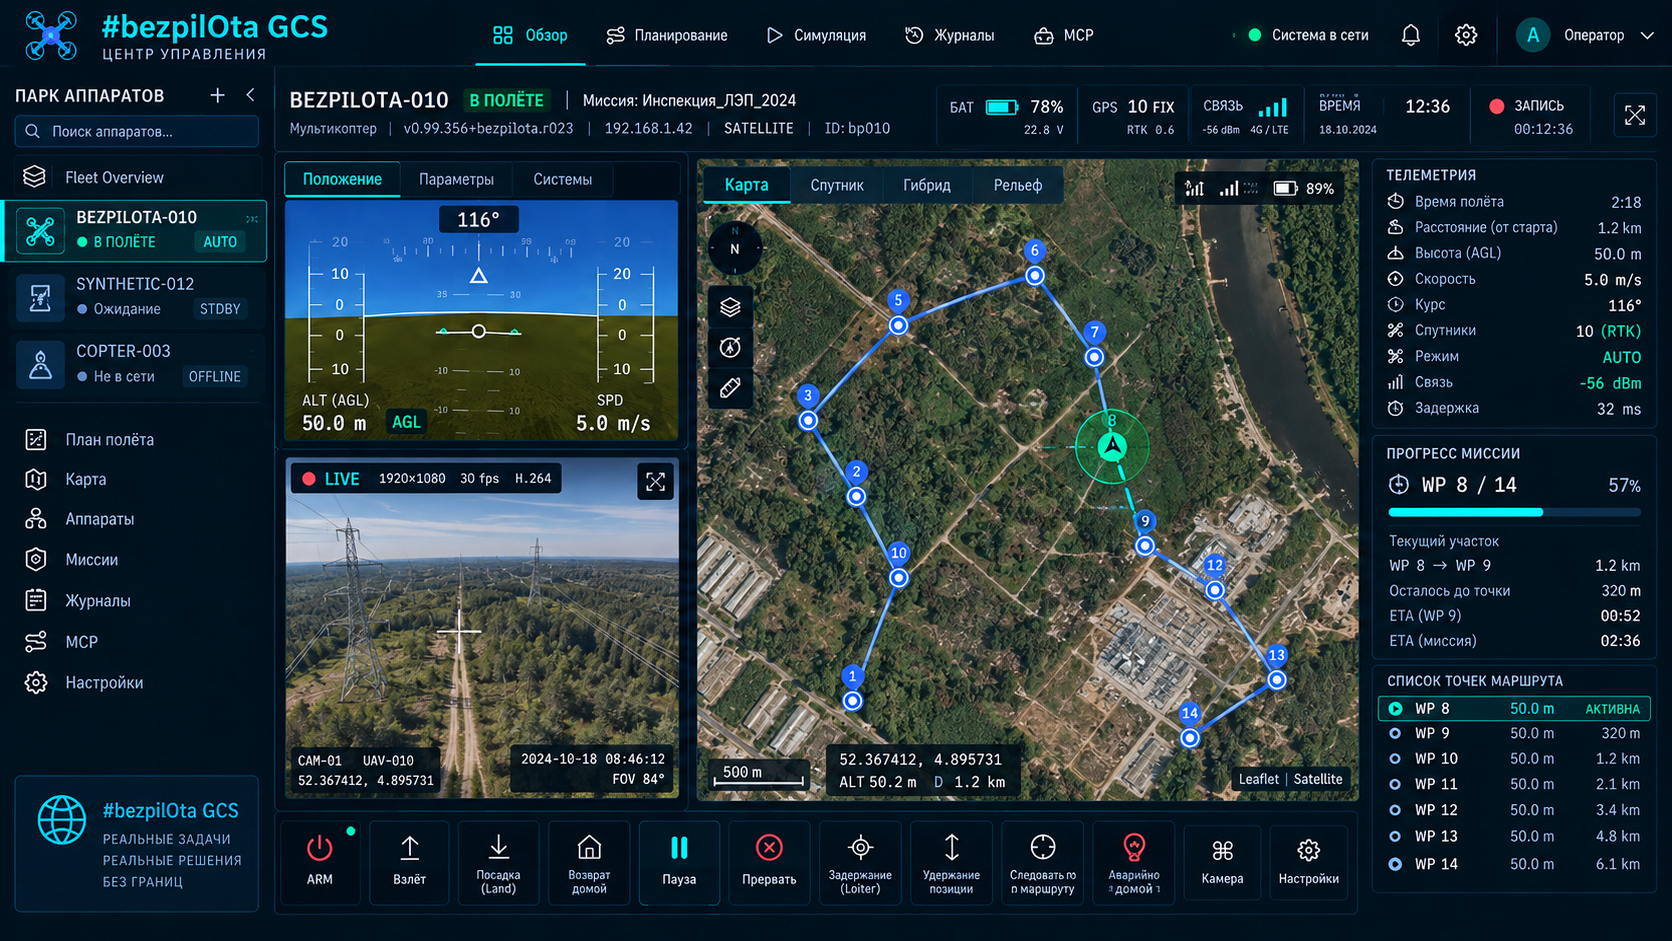
Três formas de interromper uma missão e um último recurso
| Ação | Resultado | Quando |
|---|---|---|
| Loiter | Mantém a posição/altitude atuais | Pausa para avaliar com GPS/EKF saudáveis |
| RTL | Regressa a Home e executa o final configurado | A área/caminho de regresso é segura e Home está correto |
| Land | Desce na posição atual | A posição atual é mais segura do que regressar |
| Desarmamento de emergência | Para imediatamente os motores — o aparelho cai | Último recurso absoluto quando continuar a gerar propulsão é mais perigoso do que cair |
Sete geradores para tarefas diferentes
Grelha de levantamento
Linhas paralelas com sobreposição para ortomosaicos/cartografia.
Órbita
Círculo ou arco em redor de um ponto/estrutura com raio e orientação da câmara definidos.
Levantamento de corredor
Faixas ao longo de uma estrada, linha, conduta ou outro objeto alongado.
Quadrado em expansão
Quadrado de busca que se expande a partir do ponto inicial.
Busca por setores
Segmentos radiais a partir do centro para busca sistemática.
Trajetos paralelos
Linhas de busca paralelas com espaçamento definido.
Levantamento de estrutura
Trajeto em redor de um objeto vertical; exige avaliação específica dos obstáculos e GNSS.
Ficheiros portáteis e biblioteca opcional na nuvem
| Formato | Finalidade |
|---|---|
| QGC WPL 110 | Pontos de rota e comandos da missão |
| KML | Troca de missões/limites com ferramentas SIG |
| CSV | Importação/exportação tabular |
| GeoJSON | Limites de polígonos e geometria SIG |
| Biblioteca de missões na nuvem | Armazenamento opcional quando o backend Convex está ativado |
Ao carregar um ficheiro de outra pessoa ou um ficheiro antigo, volte a verificar a referência de altitude, pressupostos de Home, comandos do firmware, geozona, disparo da câmara e coordenadas. Uma instalação apenas local, sem Convex, não tem biblioteca na nuvem — isto é normal.
Pré-visualização geométrica e SITL físico são verificações diferentes
O separador Simulation de Mission Control mostra terreno 3D, trajeto, marcadores de disparo da câmara, tempos, perfil de altitude e avisos de terreno. É uma pré-visualização geométrica: não modela aerodinâmica, vento, limites dos atuadores, queda de tensão da bateria ou falhas do estimador.
Para validar física/protocolo, utilize SITL com a versão adequada do firmware. Após SITL, continua a ser necessário um ensaio controlado em campo, com área, altitude e duração reduzidas.
Objetivos iniciais e margem de bateria
| Tarefa | Altitude prevista na simulação |
|---|---|
| Captura detalhada | 25–30 m |
| Cartografia geral | Cerca de 50 m |
| Visão geral | 80–100 m, apenas se os limites legais e de obstáculos o permitirem |
- Comece com 75% de sobreposição frontal e 65% lateral; se a união das imagens for fraca, a sobreposição lateral pode aumentar para 70–75%.
- Oriente a grelha em função do vento; escolha linhas que minimizem curvas inseguras com vento lateral.
- Planeie utilizar no máximo cerca de 70% da bateria e manter uma reserva de 30% para vento, novas aproximações e degradação.
- Verifique os intervalos entre fotografias em relação à velocidade, exposição e taxa de escrita da câmara.
- Não prolongue o polígono até ao limite físico sem margens seguras para curvas e geozonas.