ترتیب اور کیلیبریشن
مجوزہ انٹرفیس میں پیرامیٹرز، failsafe، PID، بجلی، پورٹس، سینسر، OSD، کیمرا اور مرحلہ وار کیلیبریشن شامل ہیں۔
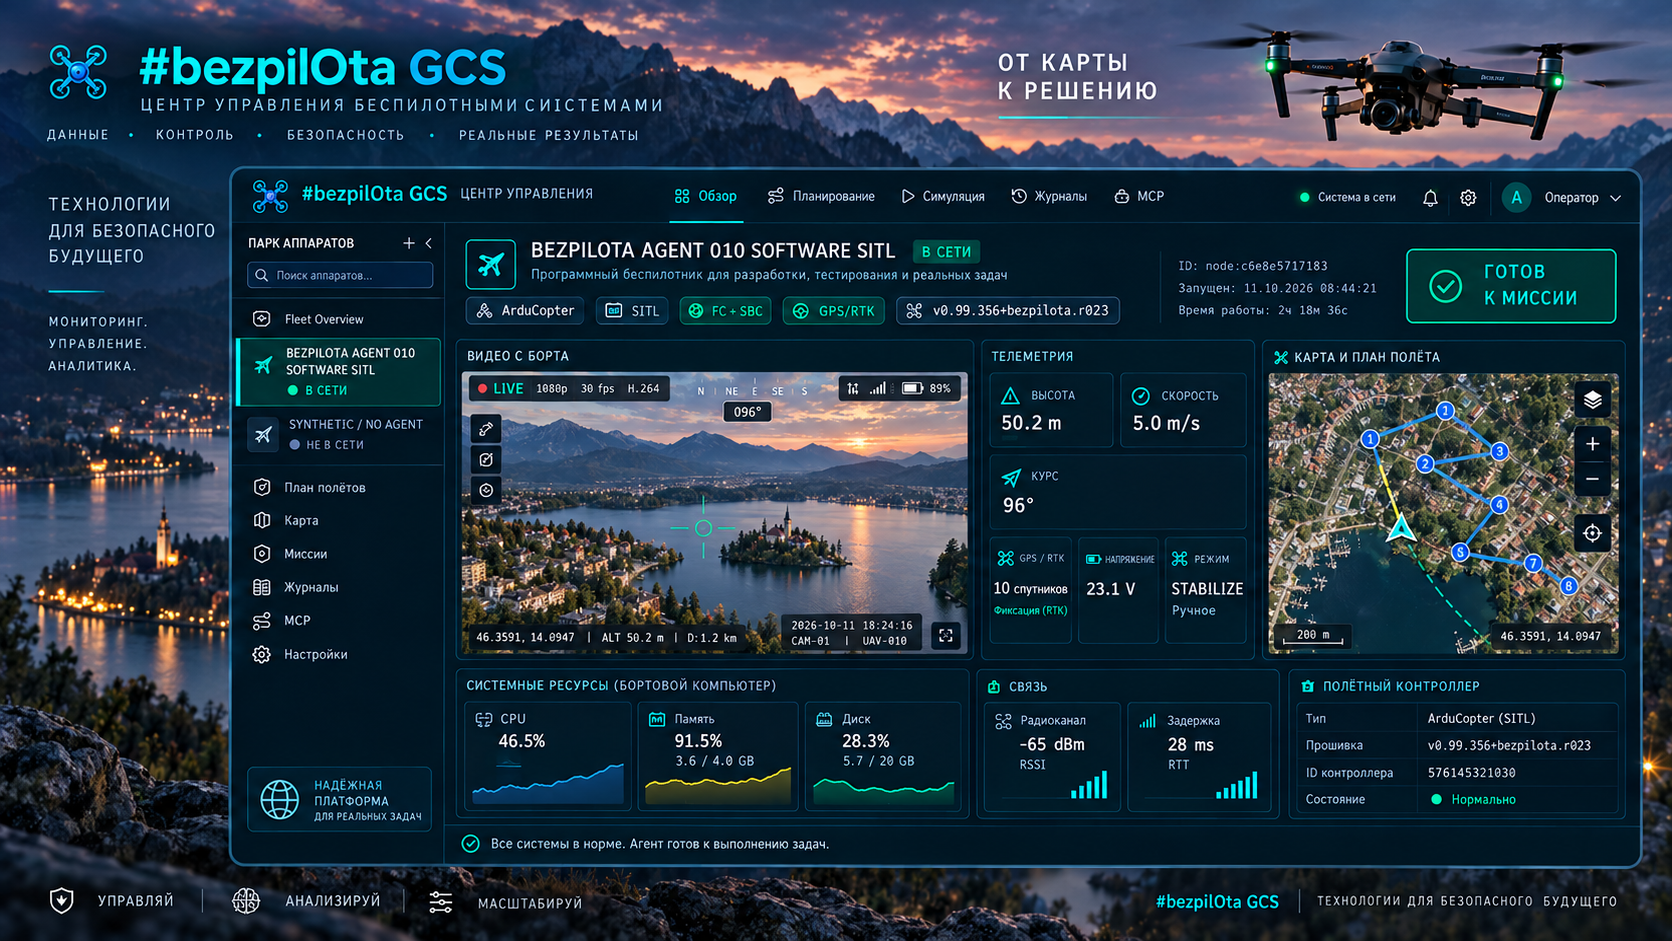
تقریباً 60 مجوزہ پینلKairOS کو «بے پائلٹ کھیل» کے ماحولیاتی نظام اور #bezpiLOTa برانڈ کے کھلے Drone Agent کے طور پر تیار کیا جا رہا ہے۔ یہ فلائٹ کنٹرولر، براؤزر Mission Control، ویڈیو، آلات اور میدانی Ground Agent کو ایک قابلِ مشاہدہ ساخت میں جوڑتا ہے۔
اجزا مل کر کام کرتے ہیں، مگر پورا مجموعہ ضروری نہیں: Mission Control براہِ راست جڑ سکتا ہے، اور ضرورت بڑھنے کے ساتھ ایجنٹ شامل کیے جاتے ہیں۔
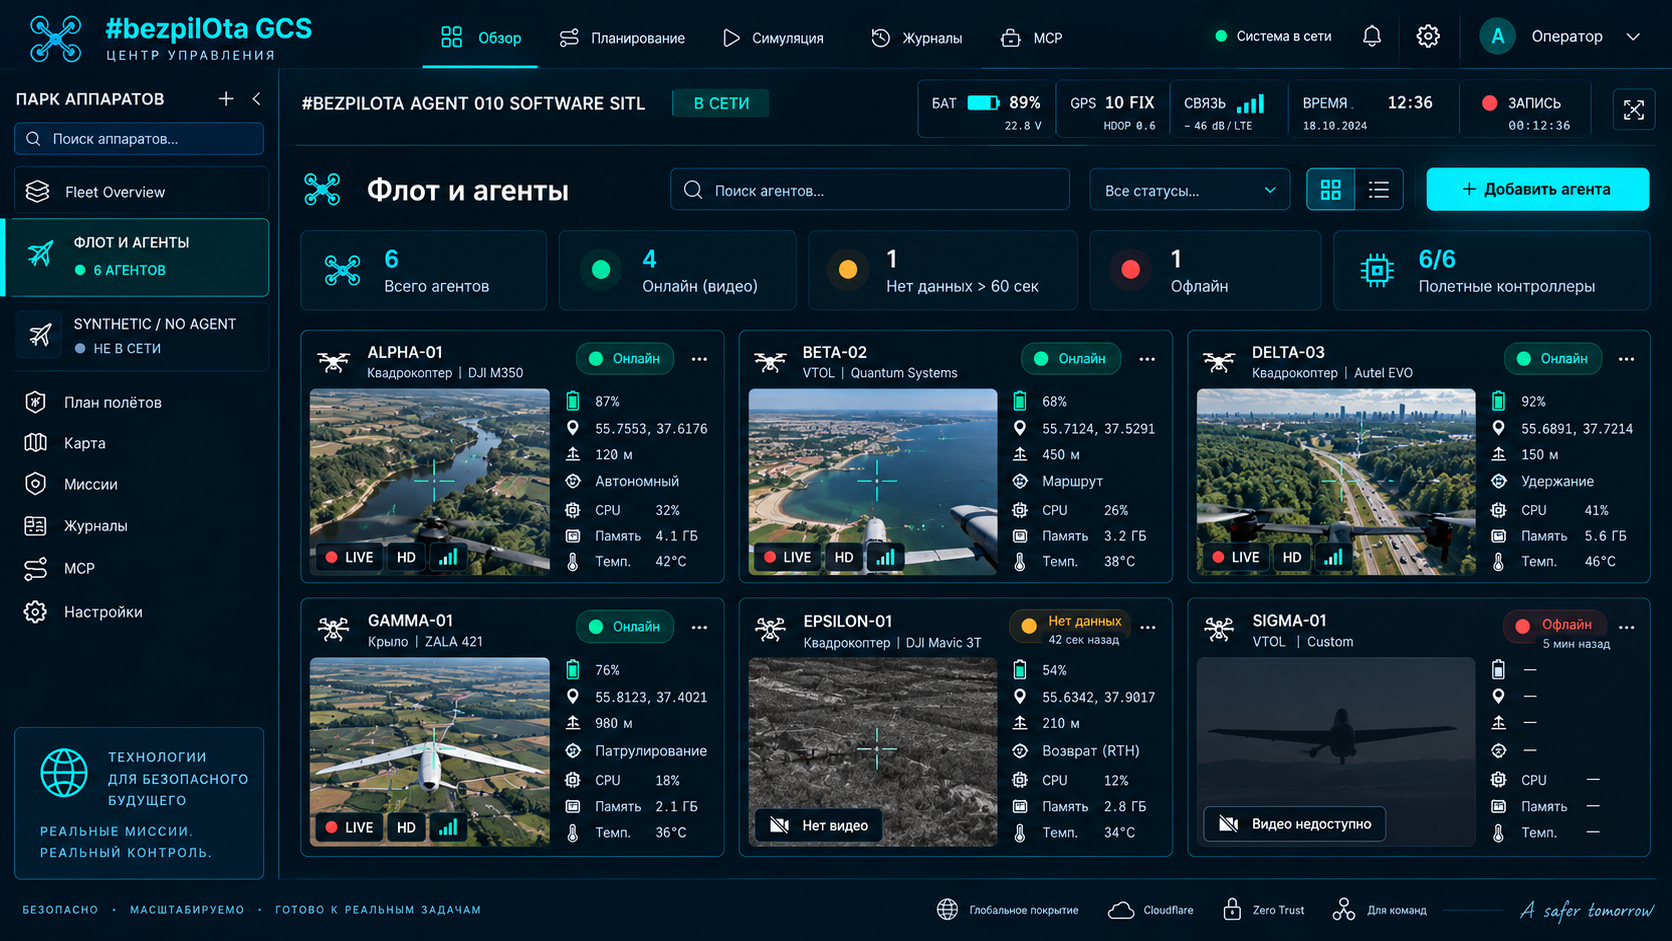
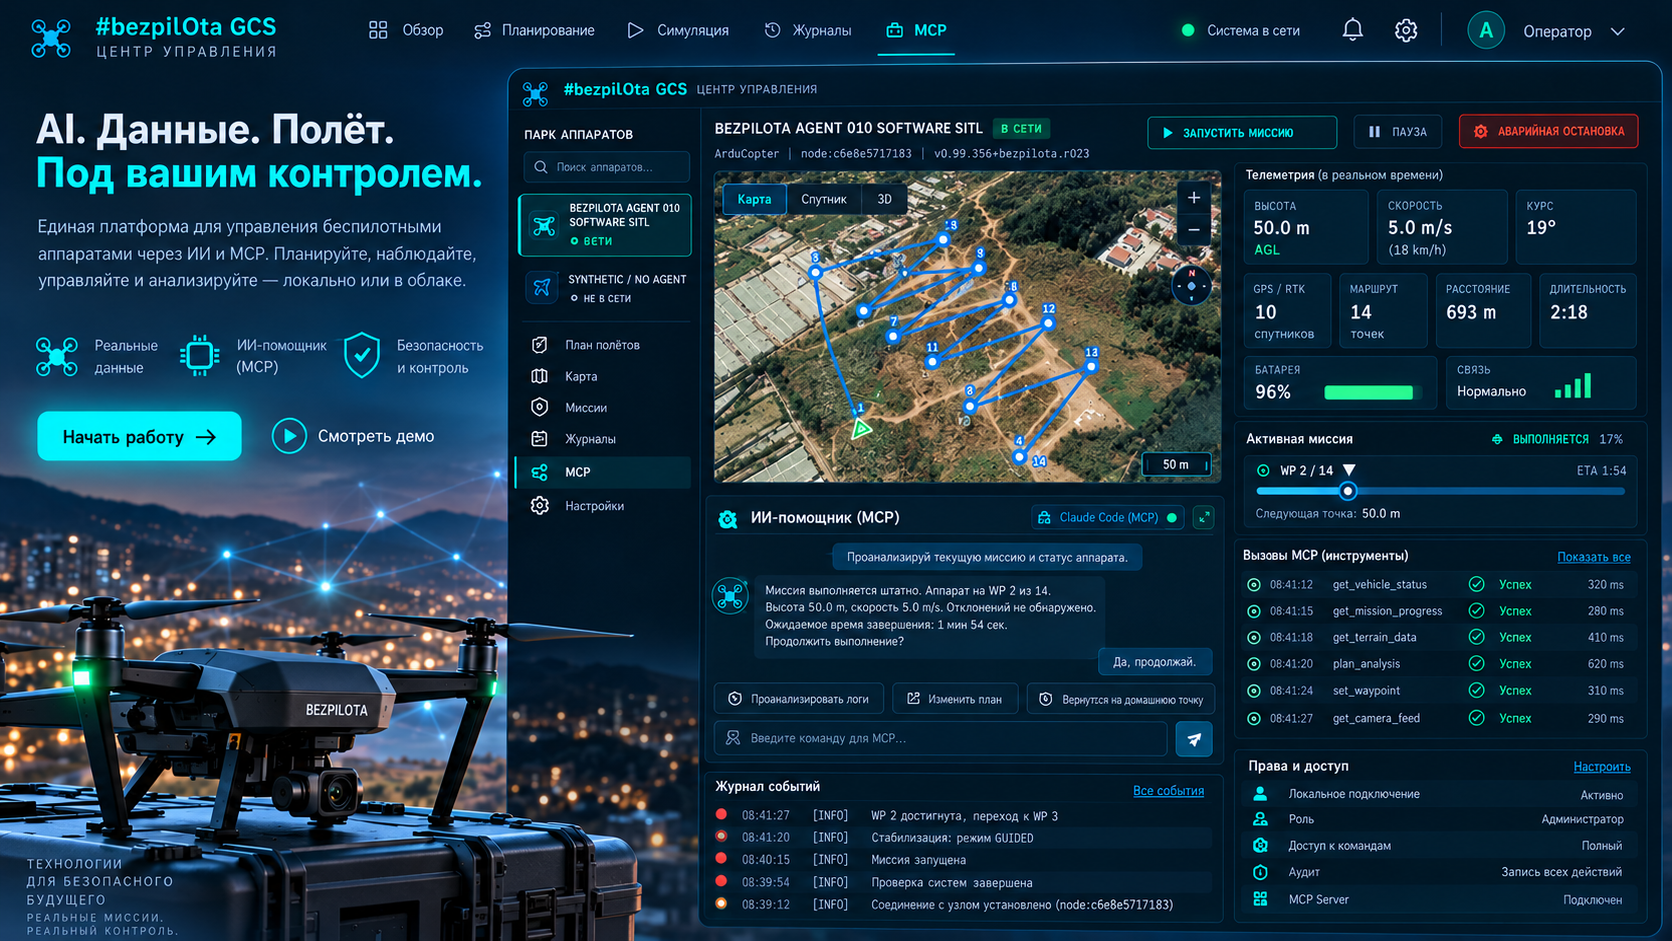
کنکشن، فلائٹ کنٹرولر کی ترتیب، ٹیلی میٹری، ویڈیو، مشن اور بیڑے کے انتظام کے لیے مشترکہ انٹرفیس۔
حصہ کھولیں →Linux SBC پر Rust کو ترجیح دینے والا بنیادی نظام، جو MAVLink روٹنگ، ویڈیو، مقامی API اور قابلِ توسیع AI/بصری ماڈیول فراہم کرتا ہے۔
حصہ کھولیں →ریڈیو لنک وصول کرنے اور لیپ ٹاپ، فون یا میدانی اسکرین تک ویڈیو اور ٹیلی میٹری پہنچانے کے لیے ایجنٹ کا زمینی پروفائل۔
حصہ کھولیں →KairOS آپریٹر کے حقیقی کام کے گرد ڈیزائن کیا جاتا ہے: پہلے رابطہ اور مشاہدہ، پھر خودکاری—تصدیق شدہ حالت اور مجوزہ صلاحیتوں کے درمیان واضح حد کے ساتھ۔
مجوزہ انٹرفیس میں پیرامیٹرز، failsafe، PID، بجلی، پورٹس، سینسر، OSD، کیمرا اور مرحلہ وار کیلیبریشن شامل ہیں۔
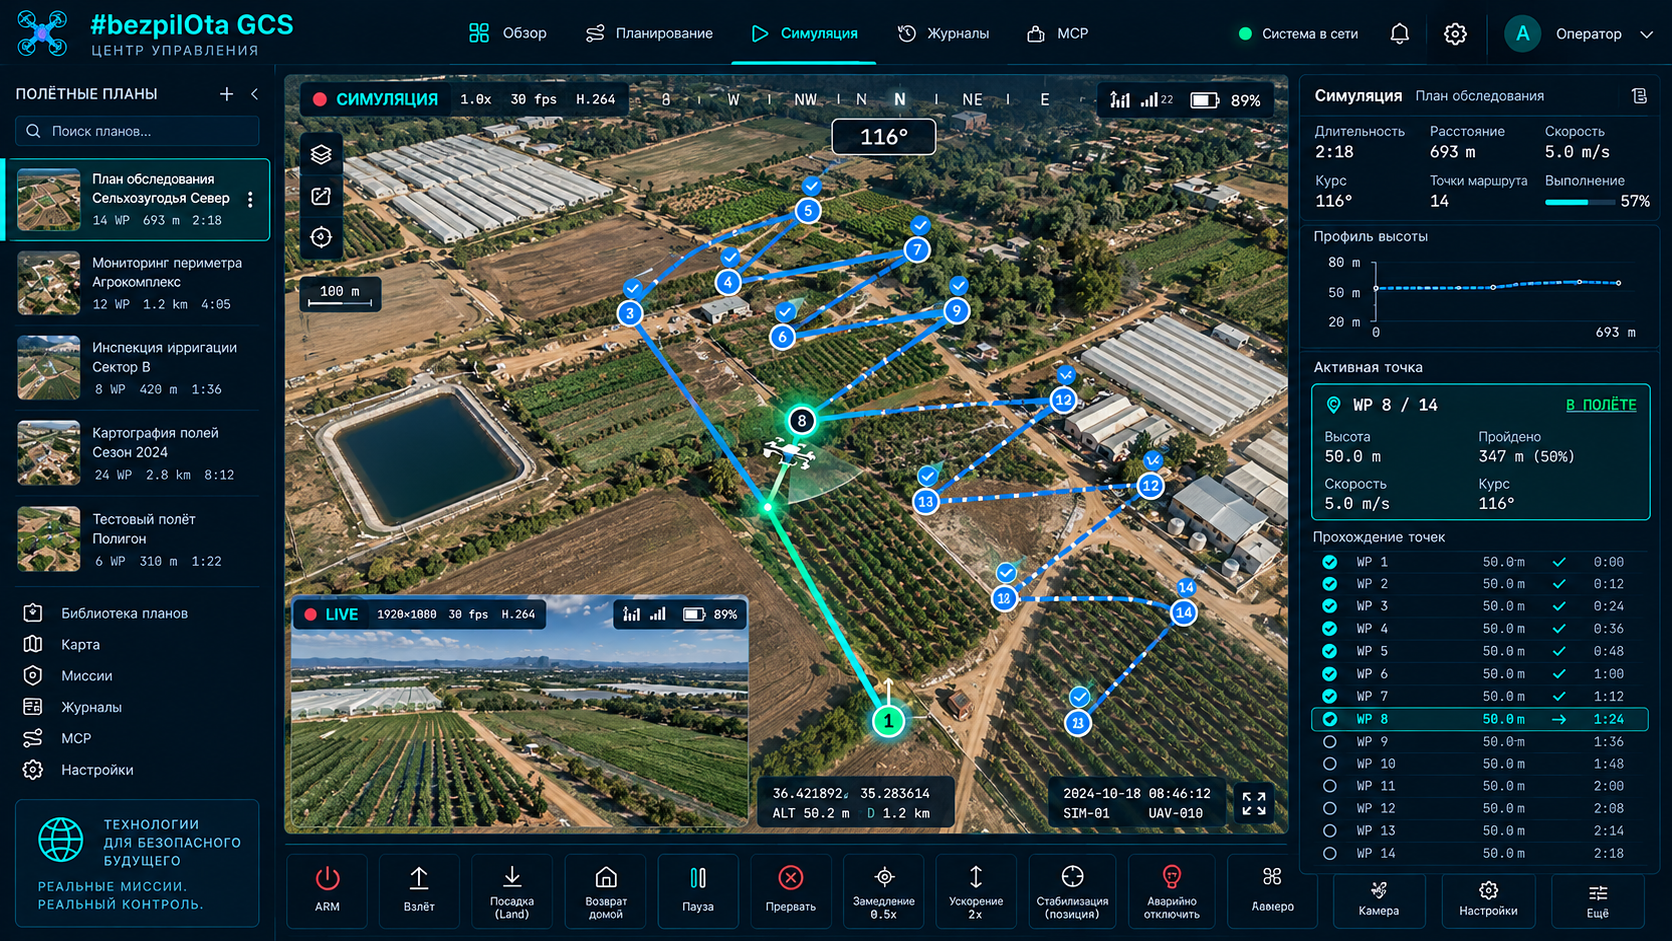
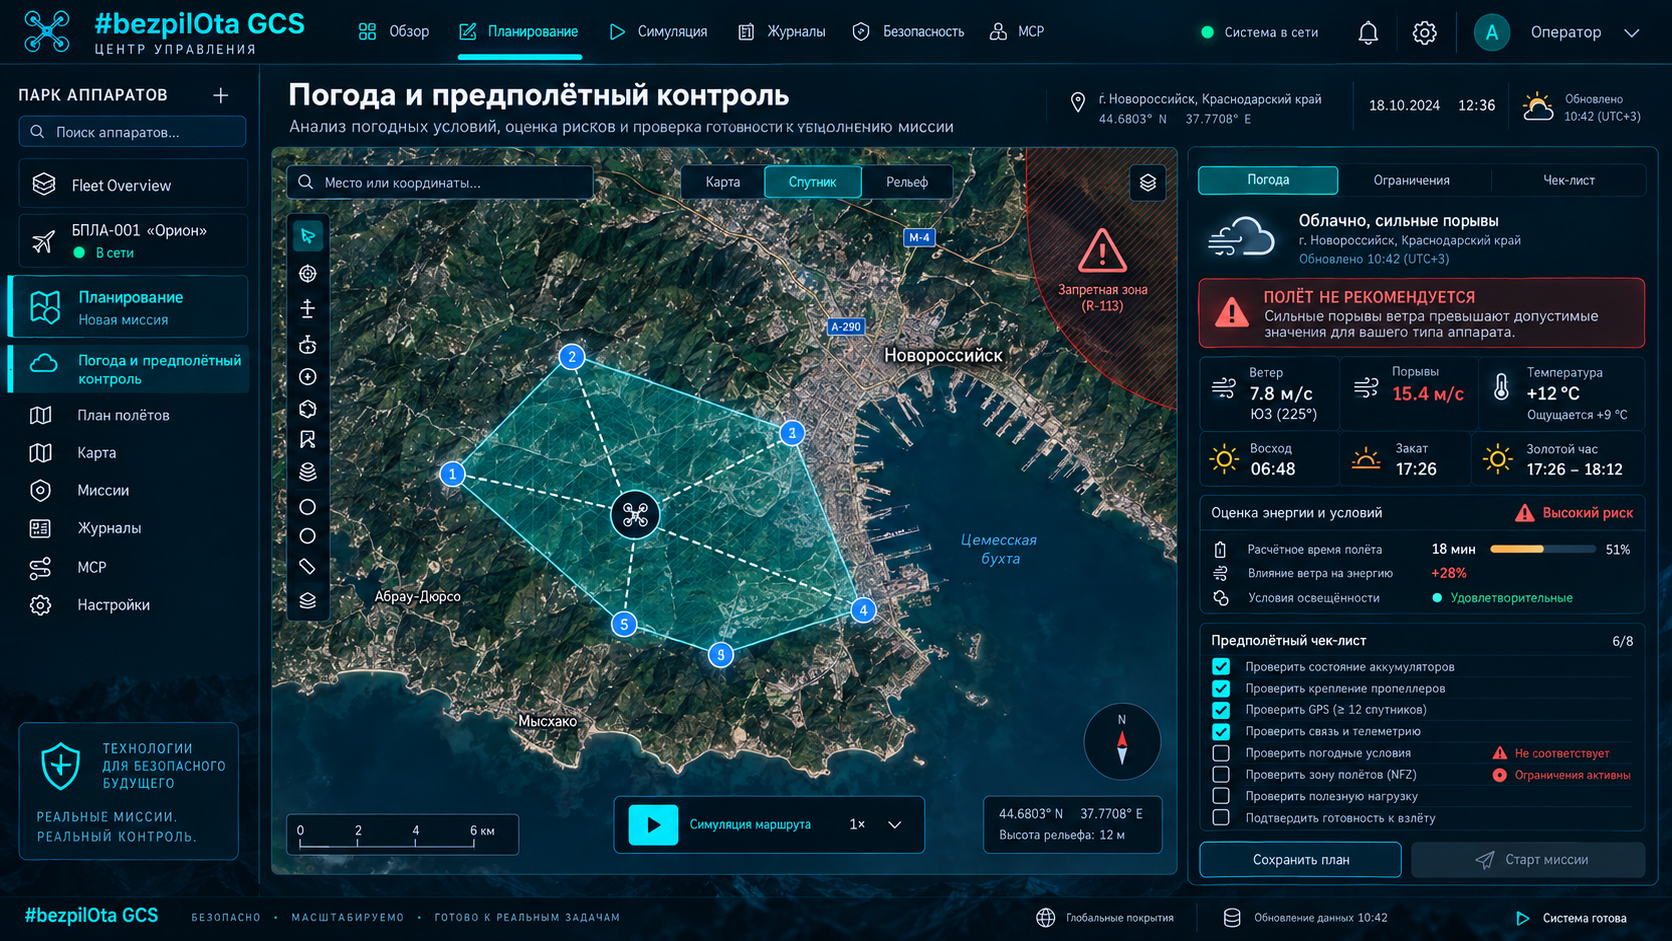
تقریباً 60 مجوزہ پینلWaypoints، سروے، مدار، راہداری، تلاش کے نمونے، زمین کی پیروی، rally points اور اپ لوڈ سے پہلے منصوبے کی جانچ۔
PLAN · VALIDATE · FLYمقام، GPS، بیٹری، EKF، ریڈیو لنک، سینسر، لاگز اور خدمات کی حالت ایک مشترکہ آپریٹر انٹرفیس میں۔
MAVLINK V2 · MSPمجوزہ میڈیا نظام مقامی اور میدانی استعمال کے لیے H.264، RTSP، WebRTC/WHEP اور WFB-ng کو یکجا کرتا ہے۔
CAMERA → BROWSERDirect، relay اور receiver کردار ایک زمینی نوڈ یا تقسیم شدہ وصولی نظام کی تشکیل کی اجازت دیتے ہیں۔
DIRECT · RELAY · RECEIVERREST API اور الگ تھلگ ایکسٹینشن ماڈل بنیادی نظام کو فورک کیے بغیر پینل، ڈرائیور، سینسر اور الگورتھم کو جوڑتے ہیں۔
RUST · PYTHON · TYPESCRIPT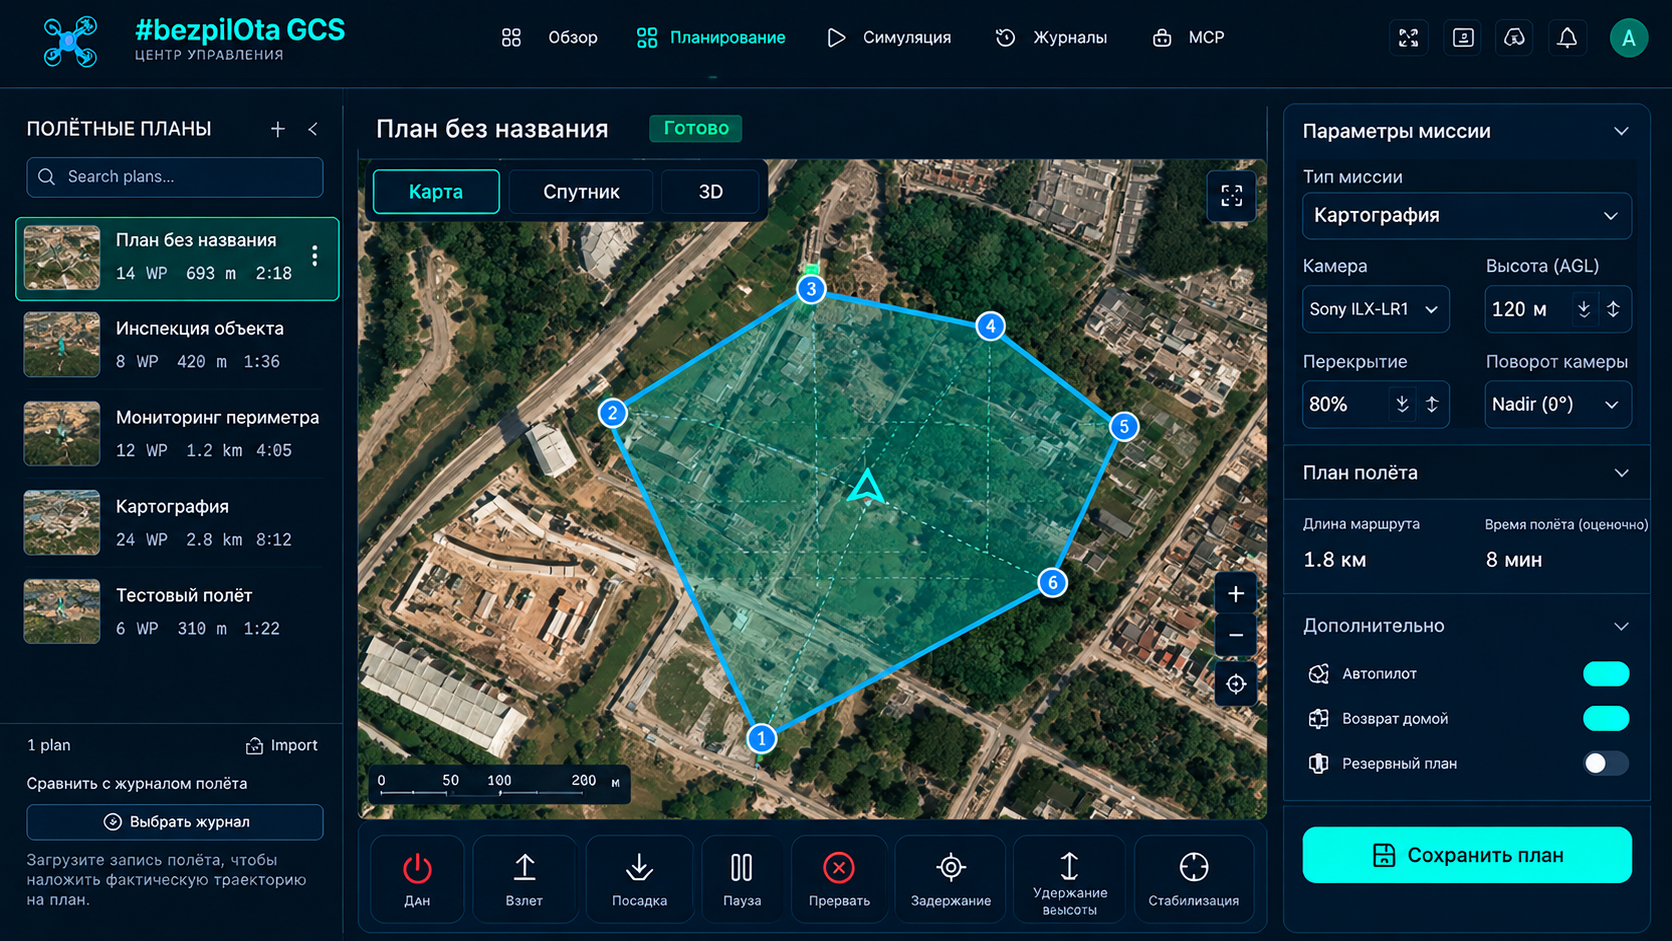
نقشے کا polygon، بلندی، تصاویر کے overlap اور کیمرا پیرامیٹر سے جڑا ہے—نقشہ سازی اور راستہ جانچ کا بصری سیاق۔
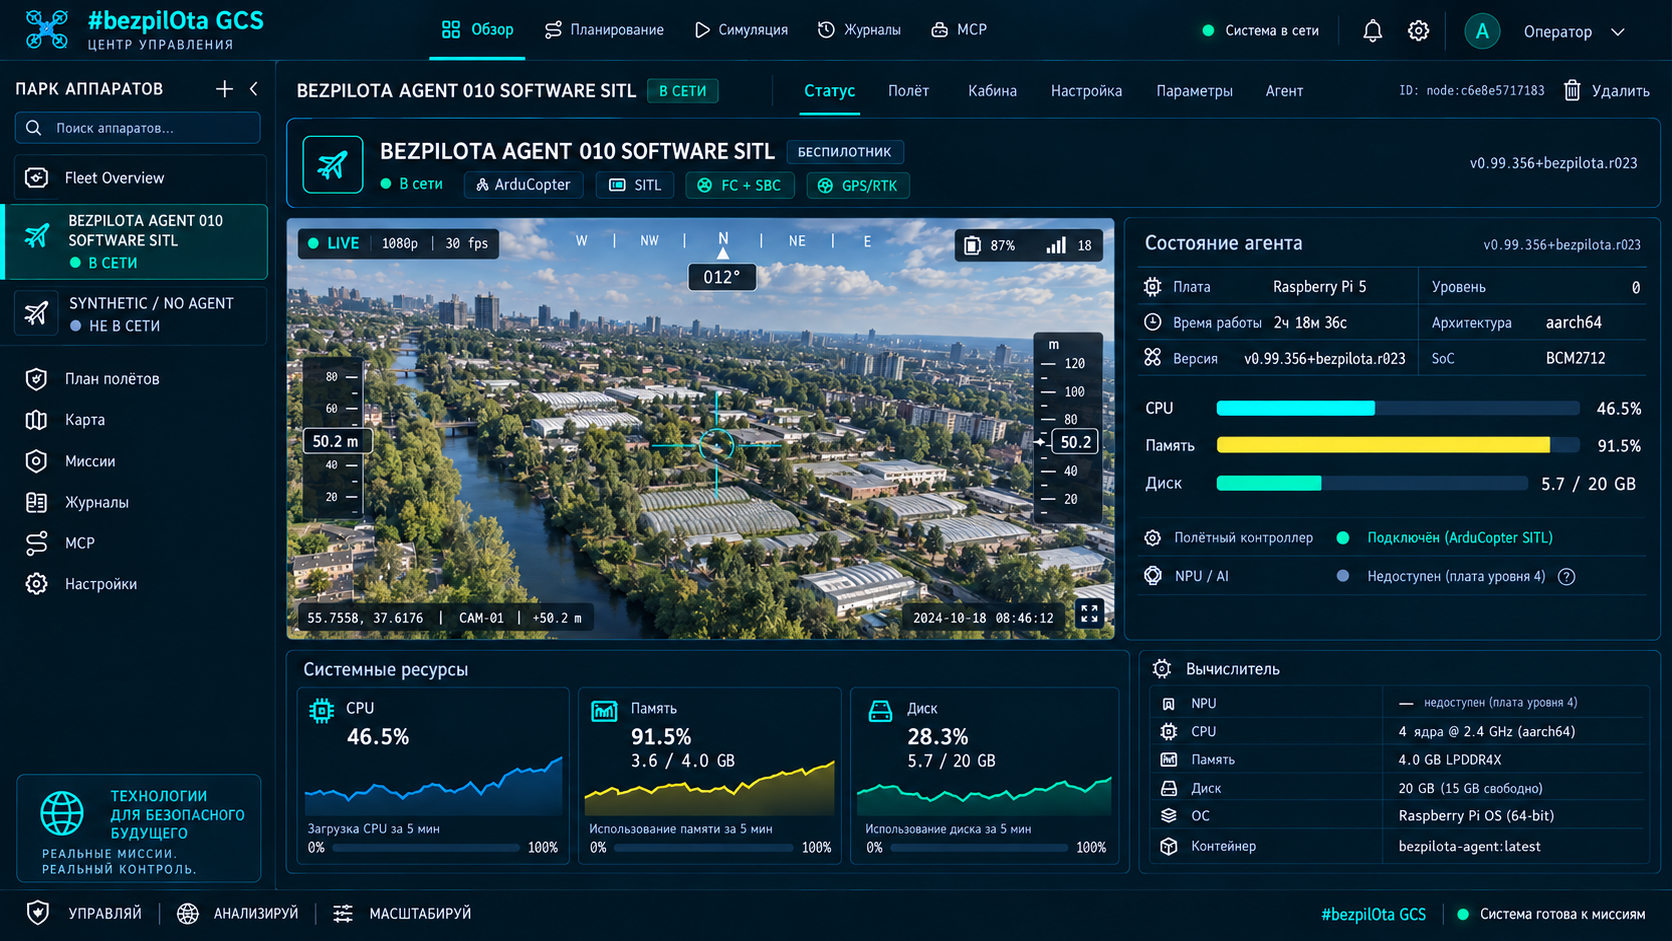
کیمرے کے ساتھ فلائٹ کنٹرولر رابطہ، بورڈ پروفائل اور CPU، میموری و ڈسک استعمال دکھائے گئے ہیں۔
اہم میدانی نظام کلاؤڈ پر منحصر نہیں۔ دور سے نگرانی، کمانڈ اور متعدد آلات کی ہم وقت سازی کے لیے انٹرنیٹ الگ شامل کیا جاتا ہے۔
موٹر، استحکام، GPS اور سینسر۔
ArduPilot · PX4 · BF · iNavروٹنگ، ویڈیو، ریڈیو، API اور ایکسٹینشن۔
Linux SBC · Rust بنیادی نظاموصولی، mesh، ری لے اور مقامی تقسیم۔
براہِ راست · ری لے · وصول کنندہکنٹرول، منصوبہ بندی، ویڈیو اور مشاہدہ۔
Chromium براؤزرMQTT/TLS · سگنلنگ · بیڑے کی حالت · دور دراز مبصرین
براؤزر براہِ راست فلائٹ کنٹرولر سے جڑتا ہے۔ بینچ، ترتیب، کیلیبریشن اور فرم ویئر کے لیے موزوں ہے۔
BROWSER ↔ USB ↔ FCDrone Agent اور Ground Agent لازمی انٹرنیٹ کے بغیر ٹیلی میٹری اور ویڈیو کا مقامی نظام بناتے ہیں۔
DRONE ↔ FIELD LINK ↔ GROUNDاختیاری خود میزبان انفراسٹرکچر مقامی نظام کے ساتھ دور دراز مبصرین اور بیڑے کی ہم وقت سازی شامل کرتا ہے۔
EDGE ↔ OPTIONAL CLOUD ↔ GCSمجوزہ ساخت کسی ایک سازندے سے وابستہ نہیں: موجودہ آلے میں Linux companion computer شامل کیا جاتا ہے اور اسے فلائٹ کنٹرولر سے جوڑا جاتا ہے۔
ترتیب، مشن، geofence، rally points، دستخط
مکمل معاونت ہدفمشن، ایئر فریم اور ایکچیویٹر کی ترتیب
مکمل معاونت ہدفترتیب اور دستی کنٹرول؛ مشن اپ لوڈ کے بغیر
متعین دائرہمشن، safehomes، جغرافیائی زون؛ ہدف — iNav 7+
متعین دائرہمجوزہ ایکسٹینشن ماڈل پلگ اِن کے کوڈ کو میزبان سے الگ کرتا ہے۔ ایجنٹ کا حصہ الگ عمل میں، GCS کا حصہ sandboxed iframe میں چلتا ہے، اور ہر اجازت آپریٹر واضح طور پر دیتا ہے۔
تنصیب سے پہلے دستخط کی تصدیق اور کلید منسوخ کرنے کی سہولت۔
وسائل کی حدود اور قابلِ مشاہدہ حالت کے ساتھ الگ ذیلی عمل۔
صرف واضح طور پر منظور شدہ ڈیٹا، آلات اور کمانڈ تک رسائی۔
extension:
  id: ru.msk.bezpilota.kairos.telemetry-panel
  version: 1.0.0

runtime:
  agent: rust
  gcs: typescript
  isolation: subprocess

permissions:
  - telemetry.read
  - ui.slot.dashboard

contributes:
  - dashboard.panel
  - alert.rule

distribution:
  signature: ed25519
operator_approval: requiredبینچ اور کلاس روم سے نقشہ سازی اور میدانی نظام تک—ساخت کام کے گرد بنتی ہے، کسی بند ماحولیاتی نظام کے گرد نہیں۔
آپ کے منتخب ہارڈ ویئر کے آلے کے لیے جدید GCS، ترتیب، ویڈیو اور ٹیلی میٹری۔
قابلِ تکرار تجربات کے لیے API، سیمولیشن، ایکسٹینشن اور قابلِ مشاہدہ ساخت۔
زون کی منصوبہ بندی، waypoint مشن اور ڈیٹا جمع کرنے کے منظم راستے۔
سیکھنے اور اپنی پروڈکٹ بنانے کے لیے پروٹوکول سے UI تک کھلی تہیں۔
شرکت کنندہ یا ٹیم بے پائلٹ نظام، افزوده حقیقت اور ڈیجیٹل آلات سے مقابلے کا کام حل کرتی ہے۔ نتیجہ انسان کا ہوتا ہے اور کوشش کے ڈیٹا—ٹیلی میٹری، ویڈیو اور واقعات کے لاگ—سے تصدیق پاتا ہے۔
شرکت کنندہ مقام سے باہر رہ کر انٹرنیٹ کے ذریعے حقیقی ڈرائڈ کو کنٹرول کرتا ہے۔ رابطے کا معیار اور تاخیر کوشش کے جائزے کا حصہ ہیں، جبکہ مقام پر مقامی مبصر موجود ہوتا ہے۔ اس صنف کے پروفائل زمینی، فضائی، سطحِ آب، زیرِ آب اور انتہائی ماحول کا احاطہ کرتے ہیں۔
اس صنف کے لیے KairOS دور دراز آپریٹر، براؤزر Mission Control، آن بورڈ Drone Agent اور ڈرائڈ کے درمیان رابطے کے بنیادی نظام کے طور پر ڈیزائن کیا جاتا ہے: کنٹرول کمانڈ، ویڈیو، ٹیلی میٹری اور نظام کی حالت کی نگرانی۔
کھیل اور حقیقی معیشت کے کاموں کے لیے ایک کھلی ساخت: نقشہ سازی، معائنہ، میدانی نظام، تحقیق اور تعلیم۔
KairOS بے پائلٹ نظاموں کے عمومی سافٹ ویئر پلیٹ فارم کا منصوبہ ہے۔ مجوزہ ساخت براؤزر گراؤنڈ اسٹیشن Mission Control، آن بورڈ Drone Agent اور زمینی Ground Agent جوڑتی ہے۔ منصوبہ تصور اور تیاری کے مرحلے میں ہے۔
Mission Control ترتیب، ٹیلی میٹری، ویڈیو اور مشن کے لیے مجوزہ براؤزر آپریٹر انٹرفیس ہے۔ Drone Agent، Linux SBC پر مجوزہ آن بورڈ بنیادی نظام ہے۔ Ground Agent ریڈیو لنک وصول کر کے آپریٹر کی اسکرین کو ڈیٹا دینے کا زمینی ایجنٹ پروفائل ہے۔
نہیں۔ پلیٹ فارم حقیقی معیشت کے مختلف کاموں، مثلاً معائنہ، نقشہ سازی، زراعت، نگرانی اور تربیت کے لیے ڈیزائن ہے۔ ٹیلی پورٹیشن ڈرائڈ (TPD، Teleportation Droid Sport)، «بے پائلٹ کھیل» ماحولیاتی نظام کا ایک استعمال ہے۔
ٹیلی پورٹیشن ڈرائڈ صنف کے تصور میں KairOS مرکزی مجوزہ سافٹ ویئر نظام ہے: آپریٹر، ٹیلی میٹری، ویڈیو، مشن اور ایجنٹ جوڑتا ہے۔ کھیل اور صنف کی تفصیل bezpilota.msk.ru پر شائع ہے۔
دستاویزات مستقبل کے پلیٹ فارم کے مجوزہ معاہدے بیان کرتی ہیں، تصدیق شدہ فلائٹ سافٹ ویئر ریلیز نہیں۔ صلاحیتوں کی تیاری کوڈ کی اشاعت اور آزمائش سے ثابت ہونی چاہیے۔ انٹرفیس کی تصاویر حقیقی پروازوں کا ثبوت نہیں۔
contact@kairosgo.dev پر لکھیں۔ ویب سائٹ کا رابطہ فارم آپ کی ای میل ایپ میں تیار پیغام کھولتا ہے۔
خطرناک کمانڈ اور نئی اجازتوں کے لیے آپریٹر کا واضح فیصلہ ضروری ہے۔
اہم نظام لازمی بیرونی انفراسٹرکچر کے بغیر ڈیزائن کیا جاتا ہے۔
رینج، تاخیر اور قابلِ اعتماد کارکردگی صرف KairOS کی آزمائش کے بعد شائع کی جاتی ہے۔
انٹرفیس اور اجزا کی حدود قابلِ جانچ اور قابلِ تبدیلی رہنی چاہییں۔
نہیں۔ مجوزہ ساخت معاون فلائٹ کنٹرولر والے موجودہ آلے اور ضرورت کے مطابق Linux companion computer کے لیے ہے۔
نہیں۔ براہِ راست USB کنکشن اور مقامی میدانی نظام کلاؤڈ کے بغیر ڈیزائن کیے جاتے ہیں۔ ریموٹ انفراسٹرکچر الگ، اختیاری تہہ ہے۔
ابھی اس کی عوامی تصدیق نہیں ہوئی۔ منصوبہ زیرِ تیاری ہے؛ ابتدائی خصوصیات اور استعمال کی حدود اپنی بینچ اور میدانی آزمائش سے ثابت کرنا ضروری ہیں۔
KairOS کا لائسنس ابھی شائع نہیں ہوا۔ پہلے عوامی ریلیز سے قبل اسے منصوبے کے ریپوزٹری میں الگ LICENSE فائل میں واضح کرنا ضروری ہے۔
فلائٹ کنٹرولر، companion computer، مواصلاتی لنک اور انفراسٹرکچر منتخب کریں۔ KairOS انہیں ایک مشترکہ مجوزہ اسٹیک میں جوڑتا ہے۔
KairOS کا ماخذ کوڈ