KairOS Drone Agent کو #bezpiLOTa کی کھلی آن بورڈ companion تہہ کے طور پر ڈیزائن کیا جاتا ہے: یہ فلائٹ کنٹرولر، ویڈیو، مقامی API، مواصلات، کلاؤڈ ٹیلی میٹری، آن وہیکل AI اور ایکسٹینشن کو ایک Linux SBC پر جوڑتا ہے۔
اس صفحے پر +
استحکام کے نظام سے اوپر کی ہر چیز
فلائٹ کنٹرولر موٹر، استحکام، GPS اور بنیادی سینسر کا ذمہ دار رہتا ہے۔ KairOS Drone Agent اس کے ساتھ کمپیوٹنگ تہہ شامل کرتا ہے: MAVLink کی روٹنگ، ٹیلی میٹری جمع کرنا، ویڈیو پروسیسنگ، مقامی انٹرفیس، ریڈیو اور نیٹ ورک کا رابطہ، ایکسٹینشن چلانا اور ایپس کے لیے مشترکہ سافٹ ویئر نظام۔
یہ افقی ساخت ہے، بند عمودی ماحولیاتی نظام نہیں۔ ایک ایجنٹ کم طاقت والے Raspberry Pi سے، جہاں صرف ٹیلی میٹری اور رابطہ درکار ہوں، Jetson Orin تک پھیلنا چاہیے، جہاں بصری ماڈل اور خودمختار کام ممکن ہوں۔ خدمات اور API کی یکساں حدود اوپری تہہ دوبارہ لکھے بغیر بورڈ بدلنے دیتی ہیں۔
ایک پلیٹ فارم
ایکسٹینشن یا انضمام ایک بار تیار ہوتا ہے اور KairOS کے ہم آہنگ پروفائل پر تعینات ہوتا ہے۔
مقامی نظام کو ترجیح
مقامی MAVLink، ویڈیو، REST اور ترتیب کے لیے کلاؤڈ اکاؤنٹ لازمی نہیں۔
بیڑے کے لیے تیار ڈیزائن
دور سے نگرانی اور کمانڈ کے لیے کلاؤڈ MQTT/WebRTC نظام دوسرے راستے کے طور پر شامل ہوتا ہے۔
محفوظ ایکسٹینشن
دستخط شدہ پیکیج، الگ عمل اور صلاحیتوں کی اجازت خرابی کے دائرے کو محدود کرتے ہیں۔
companion computer پر مشترکہ تنصیب کا عمل
مجوزہ تنصیب SSH کے ذریعے Raspberry Pi OS، Ubuntu، Armbian یا Debian پر ہوتی ہے۔ مستقبل کا انسٹالر بورڈ شناخت کرے گا، انحصارات نصب کرے گا، نظامی صارف اور ڈائریکٹریاں بنائے گا، ترتیب لکھے گا، systemd خدمات رجسٹر کرے گا اور ایجنٹ چلائے گا۔ کمانڈ KairOS کے اپنے انسٹالر کی اشاعت اور تصدیق کے بعد ہی پروڈکٹ کا حصہ ہوگی۔
git clone https://github.com/1kairosgo/KairOS_Drone-Agent.git
cd KairOS_Drone-Agent
# Следуйте README выбранной версииLinux اور آپریٹر کے درمیان سات حدود
| تہہ | ذمہ داری | مستحکم حد |
|---|---|---|
| L7 | Mission Control، ڈیش بورڈ یا ایپ | WebSocket, MQTT, REST, WebRTC |
| L6 | کنٹرول انٹرفیس | ٹیلی میٹری، پیرامیٹر، مشن، کمانڈ |
| L5 | ایکسٹینشن | دستخط شدہ .kairosplug، sandbox، capability IPC |
| L4 | پرواز کے ڈیٹا کی نقل و حمل | MAVLink روٹر، ویڈیو پائپ لائن، MQTT، Wi-Fi، ریڈیو |
| L3 | ہارڈ ویئر کی تجرید | بورڈ کی شناخت، GPIO، I²C/SPI، کیمرے، موڈیم |
| L2 | اعتماد اور حیاتی دور | TLS، دستخط شدہ انسٹالر، OTA، اندراج |
| L1 | آرکیسٹریشن | systemd، صحت کی نگرانی، انحصارات کی ترتیب |
| L0 | آپریٹنگ سسٹم | ARM64 یا ہم آہنگ ساخت پر Linux |
تہوں کا مقصد تبدیلی کا دائرہ محدود کرنا ہے۔ L5 پلگ اِن فلائٹ کنٹرولر کا UART براہِ راست کھول کر L4 کو نظرانداز نہیں کرے؛ L7 ویب پینل تصدیق شدہ L6 API کے بغیر systemd کا انتظام نہیں کرے۔ یہ تقسیم رویہ قابلِ مشاہدہ بناتی اور انفرادی خدمات بدلنے دیتی ہے۔
Rust میں طویل مدتی خدمات، Python میں ماحولیاتی نظام
Rust / اہم راستہ
Supervisor، MAVLink روٹر، ویڈیو پائپ لائن، ریڈیو اسٹیک اور HTTP کنٹرول انٹرفیس۔ پرواز کے ڈیٹا کے لیے میموری حفاظت، قابلِ پیش گوئی رویہ اور محدود وسائل کا استعمال اہم ہیں۔
Python / ماحولیاتی نظام
AI اور بصری inference، ہارڈ ویئر کا ابتدائی آغاز، پلگ اِن runtime اور Python ماحولیاتی نظام میں تیار ہونے والی لائبریریوں سے انضمام۔
خدمات الگ چلتی ہیں اور systemd ان کی نگرانی کرتا ہے۔ بصری ماڈیول یا ایکسٹینشن کی خرابی MAVLink روٹر کو بند نہیں کرے۔ صحت کی تہہ حالت جمع کر کے مشترکہ status object کے ذریعے ٹرمینل، setup webapp اور Mission Control کو دیتی ہے۔
ایجنٹ کس چیز کا احاطہ کرتا ہے
فلائٹ لنک
FC کا ایک serial یا USB چینل WebSocket، TCP، UDP، مقامی خدمات اور کلاؤڈ relay میں تقسیم ہوتا ہے؛ MAVLink v2 دستخط بغیر تبدیلی گزرتے ہیں۔
ویڈیو
CSI، USB UVC اور IP کیمروں کی شناخت، دستیاب ہونے پر ہارڈ ویئر انکوڈنگ، OSD، WHEP/WebRTC اور WFB-ng نظام۔
بیڑا
دوسرے، ریموٹ راستے کے لیے MQTT ٹیلی میٹری، HTTP حالت کی تہہ، pairing اور WebRTC سگنلنگ۔
خودمختاری
آن وہیکل inference، پلگ اِن، گمبل اور مستقبل کی خودمختار صلاحیتوں کے لیے شناخت کے نتائج مشترکہ bus پر شائع کرتا ہے۔
ایکسٹینشن
دستخط شدہ پیکیج subprocess sandbox میں چلتے ہیں اور صرف آپریٹر کی دی ہوئی صلاحیتیں پاتے ہیں۔
عملی استعمال
بورڈ کی خودکار شناخت، مقامی setup، صرف پڑھنے کی حالت، صحت، معاونت کا خلاصہ اور زیرِ کنٹرول اپ ڈیٹ۔
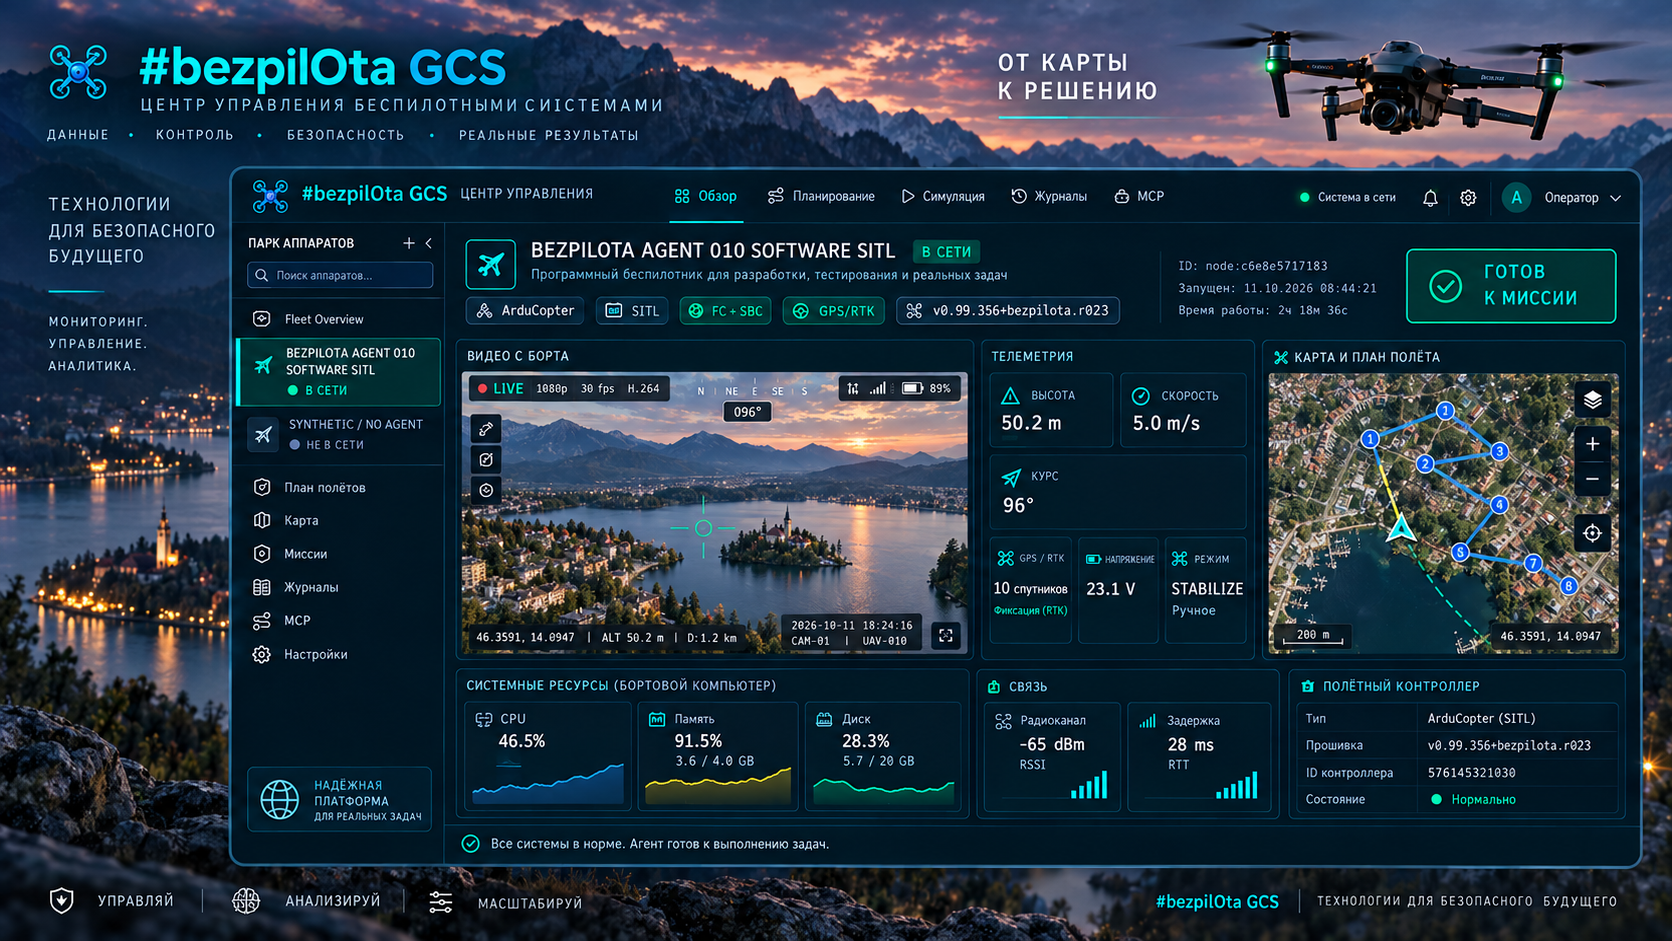
مجوزہ بورڈ پروفائل
KairOS کو آغاز کے وقت بورڈ کا ماڈل پہچان کر صرف وہ صلاحیتیں فعال کرنی چاہییں جو مخصوص SoC اور وائرنگ میں موجود ہوں۔ ذیل کے پروفائل مجوزہ ہیں؛ قابلِ تکرار بلڈ اور حقیقی ہارڈ ویئر کی جانچ کے بعد ہر ایک کی الگ حالت مقرر ہوگی۔
| خاندان | پروفائل |
|---|---|
| Raspberry Pi | Pi 3, Pi 4B, Pi 5, CM3, CM4, CM5 |
| Radxa | CM3, CM4, Cubie A7Z, Rock 5C Lite |
| Orange Pi | Orange Pi 5 |
| Rockchip | RK3566, RK3576, RV1126B armv7l |
| NVIDIA | Jetson Nano, Jetson Orin Nano |
| متبادل | عام ARM64 |
ٹیلی میٹری سے گروہ کی ہم آہنگی تک
سطح 1 — رابطہ
4G، Wi-Fi یا مقامی نیٹ ورک پر MAVLink اور ٹیلی میٹری۔
سطح 2 — آن بورڈ کمپیوٹنگ
companion computer پر ویڈیو، ایکسٹینشن اور بصری کام۔
سطح 3 — مکمل انضمام
خودمختار صلاحیتوں کے لیے اضافی ہارڈ ویئر اور سینسر؛ KairOS کی مخصوص تصدیق درکار ہے۔
سطح 4 — mesh اور swarm
گروہ کی ہم آہنگی اور تقسیم شدہ منطق۔ KairOS میں یہ سطح تحقیق کی سمت ہے اور اسے تیار صلاحیت نہیں کہا گیا۔