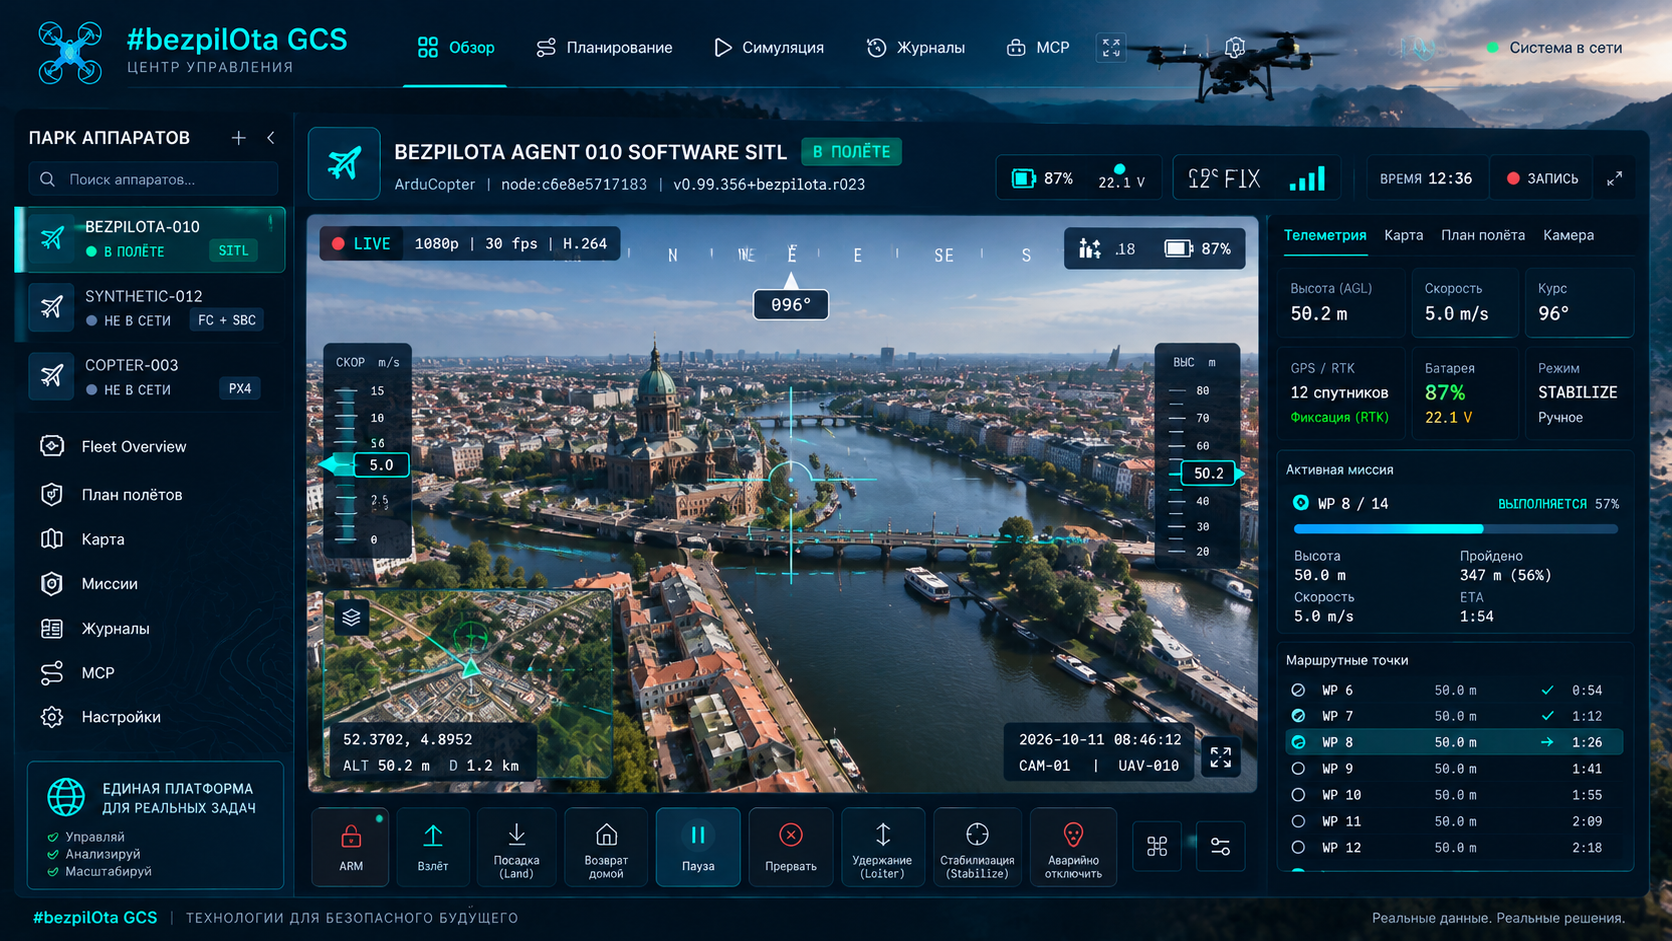
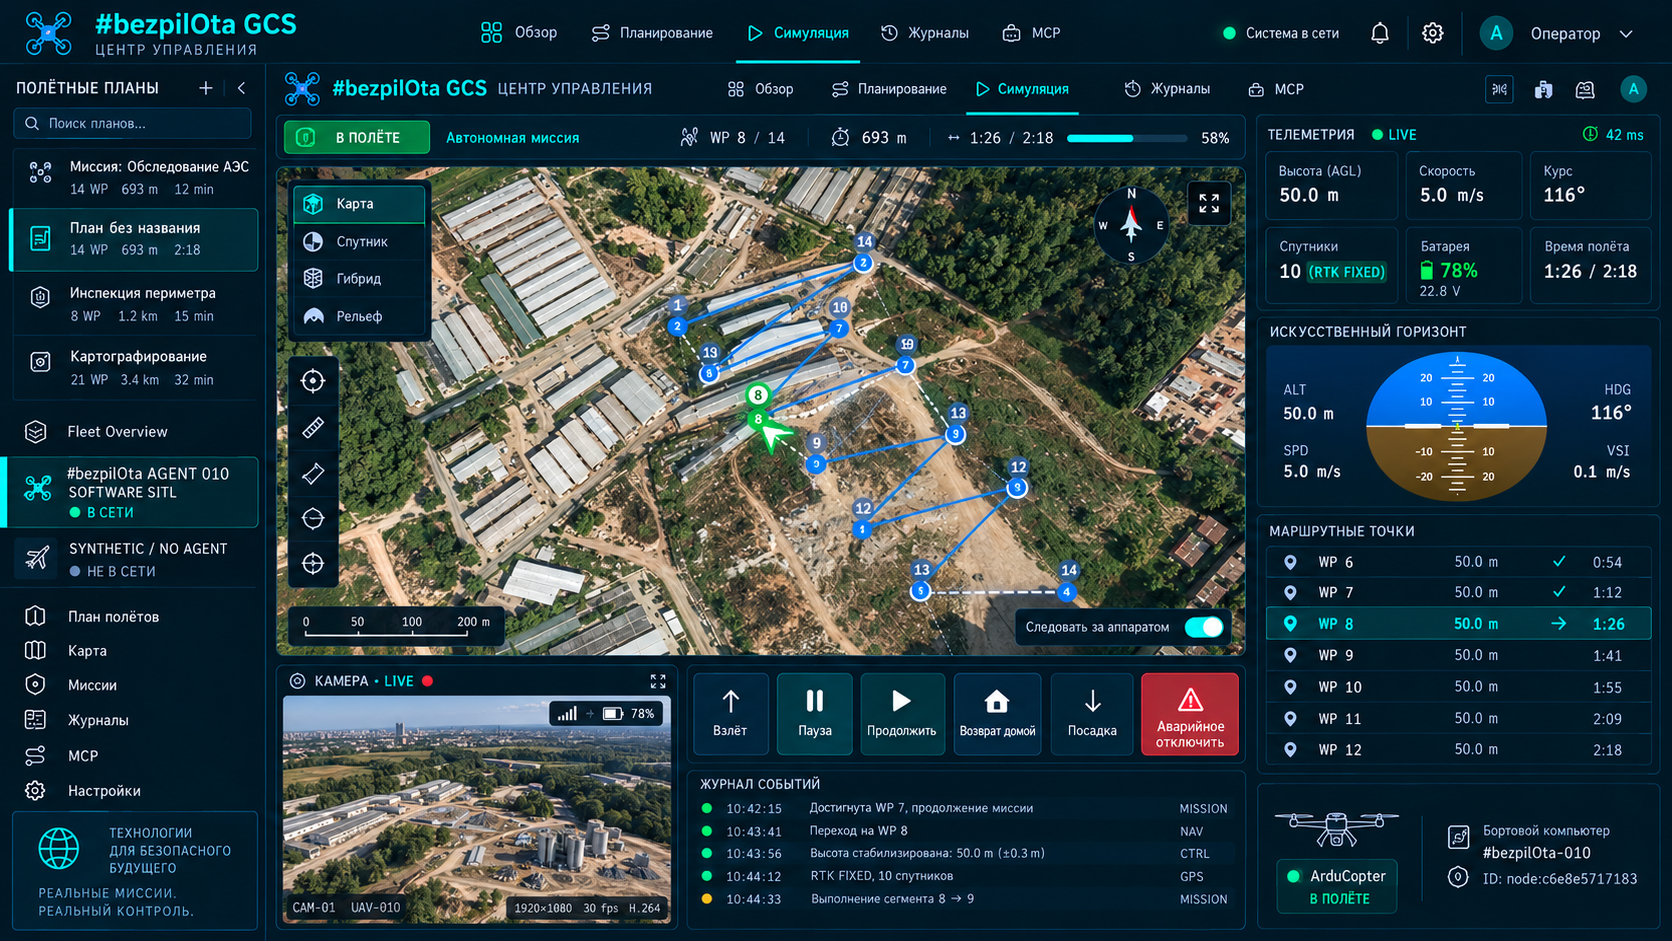
مجوزہ منظرنامہ مقامی demo mode سے شروع ہوتا ہے: Dashboard، Plan، Configure، Flight Control اور Simulate مصنوعی ڈیٹا سے سیکھے جاتے ہیں۔ حقیقی FC صرف جزو کی اشاعت اور secure context، serial flow اور حفاظتی شرائط کی جانچ کے بعد جوڑا جاتا ہے۔
#bezpiLOTa Mission Control ماحولیاتی نظام کا ساتھی جزو ہے، KairOS Drone Agent کا حصہ نہیں؛ قابلِ عمل ریپوزٹری ابھی شائع نہیں ہوا۔
KairOS ریپوزٹری ↗اس صفحے پر +
ترقیاتی ماحول اور براؤزر
- Node.js 20 یا جدید۔
- npm 9 یا جدید۔
- ریپوزٹری کی اشاعت کے بعد ماخذ clone اور اپ ڈیٹ کرنے کے لیے Git۔
- عام UI کے لیے Chrome، Edge یا Firefox؛ WebSerial/WebUSB کے لیے Chromium براؤزر ضروری ہے۔
- بعد میں حقیقی FC جوڑنے کی صورت میں ڈیٹا لائن والی USB کیبل۔
node --version
npm --version
git --versionFC کے بغیر محفوظ demo نظام
نمائشی موڈ حقیقی آلہ جوڑے بغیر انٹرفیس سے محفوظ واقفیت کے لیے ڈیزائن ہے۔ یہ سیمولیٹڈ ٹیلی میٹری استعمال کرتا ہے اور ٹیسٹ بینچ کو حقیقی فلائٹ نظام ظاہر نہیں کرتا۔
مقامی demo mode
# Отдельный репозиторий #bezpiLOTa Mission Control ещё не опубликован
# После выпуска ожидаемый поток будет таким:
npm install
NEXT_PUBLIC_DEMO_MODE=true npm run devمجوزہ انٹرفیس http://localhost:4000 پر کھلنا چاہیے۔ NEXT_PUBLIC_DEMO_MODE=true پر بیرونی ڈیٹابیس، SITL اور حقیقی ہارڈ ویئر ضروری نہیں۔ یہ حصہ آغاز کا معاہدہ درج کرتا ہے، موجودہ KairOS Drone Agent ریپوزٹری میں کمانڈ کی موجودگی کا دعویٰ نہیں۔
پانچ بنیادی کام کے انٹرفیس
ڈیش بورڈ
زاویائی حالت، GPS/بلندی، بیٹری، فلائٹ موڈ، کنکشن راستہ اور نظامی انتباہات۔
منصوبہ
Waypoints، سات جنریٹر، بلندی/رفتار/کیمرا ٹرگر، geofences، rally، QGC WPL/KML/CSV۔
ترتیب
Failsafe، PID، بجلی، OSD، پورٹس، سینسر، گمبل اور فرم ویئر کے مخصوص پینل۔
فلائٹ کنٹرول
Arm/disarm، 25+ ArduPilot موڈ، 50 Hz گیم پیڈ/HOTAS، کی بورڈ اور guided waypoint۔
سیمولیشن
3D مشن راستہ، زمین کی پیروی، کیمرا نشان، اوقات اور بلندی کا پروفائل۔
localhost پر WebSerial عمل
npm run devlocalhost کھولیں
Chromium براؤزر میں http://localhost:4000 کھولیں۔
FC جوڑیں
ڈیٹا USB کیبل استعمال کریں، Connect دبائیں اور براؤزر کے سوال میں serial port منتخب کریں۔
سیریل کھولنا
براؤزر صارف کے عمل کی اجازت لے کر پورٹ کھولتا ہے۔
ہارٹ بیٹ
Mission Control، FC heartbeat کا انتظار کر کے autopilot/vehicle شناخت کرتا ہے۔
صلاحیتیں
AUTOPILOT_VERSION اور پروٹوکول کی صلاحیتیں مانگتا ہے۔
بہاؤ اور پیرامیٹر
ٹیلی میٹری بہاؤ مانگ کر پیرامیٹر ڈاؤن لوڈ کرتا ہے؛ handshake کا مجوزہ وقت 2–5 سیکنڈ ہے۔
WebSerial صرف secure context میں کام کرتا ہے
WebSerial، WebUSB اور Web Bluetooth کو HTTPS یا localhost پر خاص اعتماد درکار ہے۔ اس لیے http://localhost:4000 جائز ہے مگر دوسرے آلے کا http://<lan-ip>:4000 یہ APIs نہیں پاتا۔ دوسرے آلے پر ہارڈ ویئر رسائی کے لیے HTTPS یا desktop/Electron بلڈ چاہیے۔
عام WebSocket اور REST سے Drone Agent کا رابطہ WebSerial اجازت استعمال نہیں کرتا، مگر براؤزر کے mixed-content قواعد اہم ہیں: HTTPS صفحہ plain HTTP/WS ایجنٹ روک سکتا ہے۔ مکمل مقامی plain-HTTP موڈ میں GCS اور ایجنٹ ہم آہنگ context میں دستیاب ہوں۔
مقامی سرور اور ایجنٹ ایک نیٹ ورک میں
npm run dev

# GCS on this machine
http://localhost:4000

# GCS from another LAN client
http://<your-lan-ip>:4000

# Example KairOS Agent address
http://kairos.local:8080
http://192.168.1.50:8080حقیقی آلے کے بغیر طبیعیات اور پروٹوکول
cd KairOS_Drone-Agent/tools/sitl
npm install
npm start
ArduPilot SITL الگ نصب ہونا چاہیے؛ binary عموماً ~/.ardupilot/ میں ہے۔ پل سیمولیٹر ٹیلی میٹری کو براؤزر transport سے جوڑتا ہے۔ یہ حقیقی آلے پر پہلے پروٹوکول تجربے سے محفوظ ہے، مگر ورژن، پیرامیٹر اور مشن رویے کی جانچ پھر بھی ضروری ہے۔
ہارڈ ویئر APIs اور خودکفیل پیکیج کے لیے Electron
npm run desktop:dev
npm run desktop:demo
npm run desktop:build:mac
npm run desktop:buildمنصوبہ بندی کے لیے ڈسک پر تقریباً 200 MB اور 200–300 MB RAM ہدف ہے۔ حقیقی ضرورت platform/runtime ورژن پر منحصر ہے اور Mission Control بلڈ کے ساتھ شائع ہوگی۔
موڈ اور بیرونی انفراسٹرکچر کے متغیرات
| متغیر | ابتدائی قدر | مقصد |
|---|---|---|
| NEXT_PUBLIC_DEMO_MODE | false | حقیقی ماخذ کے بجائے سات سیمولیٹڈ ڈرون |
| PORT | 4000 | ترقیاتی سرور کا پورٹ |
| NEXT_PUBLIC_CONVEX_URL | کوئی نہیں | اختیاری Convex بیک اینڈ |
| NEXT_PUBLIC_MQTT_URL | کوئی نہیں | اختیاری MQTT بروکر |
مقامی/direct موڈ میں کلاؤڈ متغیر ضروری نہیں۔ Convex یا MQTT کی عدم موجودگی براہِ راست USB، مقامی ایجنٹ تلاش یا آف لائن مشن منصوبہ بندی کو نہ روکے۔
الگ GCS کی مجوزہ ساخت
KairOS_Drone-Agent/
├── agent/                onboard runtime
├── api/                  local control surface
├── protocols/            MAVLink and MSP adapters
├── media/                video transports
├── extensions/           sandbox runtime and SDK
├── tools/sitl/           simulator bridge
├── deploy/systemd/       Linux services
├── docs/                 project documentation
└── tests/                contracts and hardware profiles