هذا بروتوكول تحقق مستقبلي: اتصال FC وقائمة ما قبل الطيران وفحص المدخلات وإجراءات الإخفاق ورحلة يدوية قصيرة وهبوط ومراجعة القياس عن بُعد. في المرحلة الحالية، يسمح KairOS باستخدام SITL ومنصة بلا مراوح فقط.
لم يخضع KairOS للتحقق بالطيران، وليس مخصصًا للتحكم بمركبة فعلية في المرحلة الحالية.
مستودع KairOS ↗في هذه الصفحة +
ما ستفعله وما لا يضمنه هذا الدليل
الهدف تحديد دورة المشغّل كاملة: الاتصال وفحوص ما قبل الطيران والتحقق من المدخلات والتسليح والإقلاع ورحلة يدوية قصيرة والهبوط والمراجعة بعد الطيران. إلى حين التحقق الخاص بالأجهزة والطيران، تُنفَّذ الخطوات في SITL أو على منصة دون مراوح فقط.
المركبة والمعايرة والمعدات
- هيكل سليم ميكانيكيًا ومُختبر سابقًا؛ مع تثبيت الوصلات والأذرع ومعدات الهبوط والحمولة.
- وحدة تحكم بالطيران مع ArduPilot أو PX4 أو Betaflight أو iNav؛ والتحقق من البرنامج الثابت وإصداره بدقة.
- معايرة مقياس التسارع والبوصلة والجيروسكوب وتوزيع RC/ذراع الألعاب؛ وتطابق اتجاه FC مع تركيبها.
- لا تُركَّب المراوح ذات النوع والاتجاه الصحيحين إلا بعد اختبارات المنصة دون مراوح.
- بطارية طيران مشحونة بالكامل ومصدر طاقة مستقل ومستقر لإلكترونيات الحاسوب المرافق.
- USB مباشر أو Wi‑Fi/4G/وصلة ميدانية عبر Drone Agent؛ وMission Control مفتوح ومفهوم للمشغّل.
- ذراع ألعاب أو لوحة مفاتيح؛ واختيرت وحدة تحكم بنمط Xbox ملفًا مستهدفًا لـWeb Gamepad API.
- ميدان مفتوح ومسموح به وخالٍ من الأشخاص والحيوانات والمركبات والأسلاك والمطارات والمناطق المقيدة.
وصّل FC وانتظر مصافحة مؤكدة
USB مباشر
وصّل كابل البيانات وافتح http://localhost:4000 واضغط «اتصال» واختر المنفذ التسلسلي وانتظر heartbeat والقدرات والمعلمات.
الشبكة الميدانية
شغّل المركبة؛ ينبغي أن يبدأ الوكيل تلقائيًا. وصّل الحاسوب المحمول بالشبكة المحلية نفسها أو مشاركة USB أو نقطة Ground Agent، واختر العقدة المكتشفة أو أدخل IP/mDNS.
- يعرض الشريط العلوي عائلة البرنامج الثابت ونوع المركبة والإصدار.
- لا تصبح حالة الاتصال خضراء إلا بعد قياس عن بُعد مباشر، لا بمجرد فتح المقبس.
- زمن المصافحة المستهدف 2–5 ثوانٍ؛ يُشخَّص انتهاء المهلة ولا يُخفى بتكرار التسليح.
- قبل المتابعة، تأكد من أن العقدة المحددة هي المركبة الحالية نفسها.
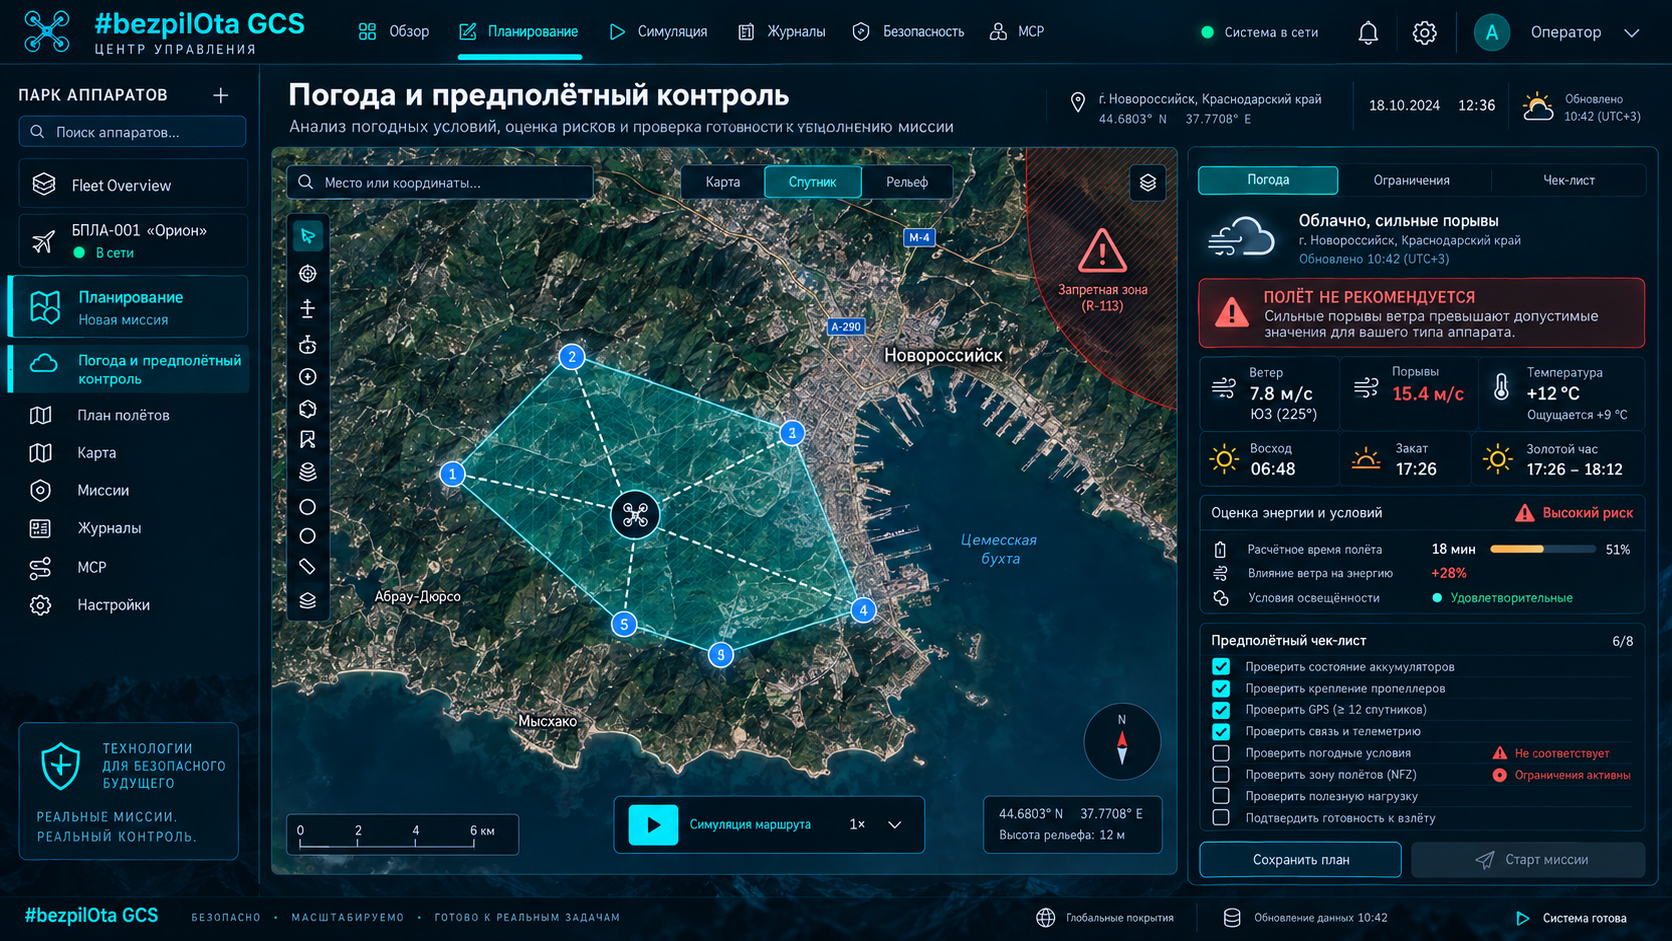
أكمل فحوص ما قبل الطيران دون أي خطأ أحمر
| الفحص | المتوقع |
|---|---|
| GPS | تثبيت ثلاثي الأبعاد أو أفضل؛ و8 أقمار فأكثر كحد مستهدف للتحقق الميداني؛ وHDOP <2؛ وحالة RTK إن استُخدمت |
| البطارية | تطابق جهد الحزمة المشحونة بالكامل، مثل نحو 25.2 V لحزمة 6S؛ وشحن >80%؛ وتيار يقارب 0 A على الأرض |
| الاتجاه | الأفق الاصطناعي مستوٍ، ويستجيب الدوران والميل في الاتجاه الصحيح |
| المدخلات | تتحرك قنوات RC/ذراع الألعاب بصورة صحيحة؛ والخانق عند الحد الأدنى؛ وأدوات الضبط الدقيق في الوسط |
| الوضع | Stabilize أو Altitude Hold للرحلة الأولى؛ وليس Auto أو Guided أو Loiter كوضع بدء غير مألوف |
| PreArm | معالجة جميع الإخفاقات؛ وعدم تجاوز الفحوص لمجرد الإقلاع |
تُخصص للتخطيط 2–3 دقائق لمعايرة RC والبوصلة، لكن المهم النتيجة الصحيحة لا المؤقت. إذا كان الأفق مائلًا أو أظهرت البوصلة تباينًا أو لم يثبت GPS الموقع أو كانت بيانات البطارية مشكوكًا فيها، يؤجَّل الاختبار.
تحقق من التحكم قبل التسليح
| المدخلات | الإجراء |
|---|---|
| العصا اليسرى رأسيًا | الخانق |
| العصا اليسرى أفقيًا | الانحراف |
| العصا اليمنى رأسيًا | الميل |
| العصا اليمنى أفقيًا | الدوران |
| لوحة المفاتيح W / S | الميل |
| لوحة المفاتيح A / D | الدوران |
| السهم لأعلى / لأسفل | الخانق |
| السهم لليسار / لليمين | الانحراف |
يجب اكتشاف ذراع الألعاب في تبويب التحكم بالطيران؛ وقد يلزم تنشيطها بزر. ترسل منظومة KairOS المستهدفة MANUAL_CONTROL عبر MAVLink بتردد 50 Hz. تحقق من PILOT_THR_BHV وسياسة تجاوز RC والمناطق الميتة واتجاه كل محور. قد يضيف Bluetooth تأخرًا؛ ويُفضَّل USB للاختبار الأول.
التسليح من مسافة آمنة وبتأكيد صريح فقط
أخلِ المنطقة
يقف جميع الأشخاص خلف الحد الآمن؛ وتتجه المركبة بصورة متوقعة؛ ويراها المشغّل كاملة.
أكد الوضع والخانق
اختير Stabilize/AltHold عن وعي، والخانق عند الحد الأدنى، والعصي في الوضع المحايد.
التسليح
اضغط «تسليح» وأكد الإجراء. تنتظر الواجهة ACK وheartbeat وتعرض ARMED.
راقب المحركات
يعتمد الدوران الخامل على MOT_SPIN_ARM. يستدعي أي اتجاه محرك خاطئ أو اهتزاز أو دفع غير متوقع إلغاء التسليح فورًا.
| رفض شائع | ما يجب إصلاحه |
|---|---|
| يلزم تثبيت ثلاثي الأبعاد | انتظر GPS في مكان مفتوح، أو اختر اختبارًا مسموحًا دون GPS فقط مع فهم كامل للوضع |
| إجراء أمان البطارية | تحقق من الشحن ومستشعر الجهد/التيار وعدد الخلايا والعتبة |
| تباين البوصلة | أزل التداخل وأجرِ المعايرة وتحقق من الاتجاه |
| عدم اتساق الجيروسكوبات | أبقِ المركبة ساكنة ودع المستشعرات تستقر حراريًا نحو 30 ثانية |
اصعد إلى 2–3 أمتار ثم توقف
في التحقق الميداني المستقبلي، يُزاد الخانق ببطء؛ وغالبًا تقع نقطة التحويم ضمن 40–60%، لكنها تعتمد على المركبة. في Altitude Hold/Loiter يحافظ الخانق المركزي على الارتفاع، وفوق الوسط يطلب الصعود وتحته الهبوط. يُختار الوضع بحسب مواصفات البرنامج الثابت ونتائج الاختبارات المسبقة.
أقلع بسلاسة
لا تجرّ المركبة على الأرض؛ تجاوز تأثير الأرض بسلاسة واصعد.
اثبت عند 2–3 m
أوقف الصعود وتحقق من الانجراف والتذبذب والاهتزاز والاستجابة.
أوقف الاختبار مبكرًا
عند أي سلوك غير متوقع، اهبط برفق؛ ولا تواصل لمجرد إتمام الدليل.
أوامر قصيرة ومراقبة مستمرة
- الميل للحركة أمامًا وخلفًا؛ والدوران للحركة يمينًا ويسارًا؛ والانحراف لتغيير الاتجاه؛ والخانق للتحكم الرأسي بحسب الوضع.
- راقب الارتفاع والسرعة الأرضية وجهد البطارية وهبوطه والمسافة عن نقطة المنزل ووضع الطيران وحالة الوصلة.
- نفّذ مدخلًا صغيرًا واحدًا كل مرة، ثم عُد إلى التحويم للتحقق من الاستجابة.
- يمكن أن يحافظ Loiter على الموقع والارتفاع، لكن فقط مع سلامة GPS/EKF ومفتاح وضع مُختبر مسبقًا.
- لا تنتقل إلى Auto/Guided، ولا تختبر السياج الجغرافي أو إجراءات الإخفاق لأول مرة في ميدان صغير.
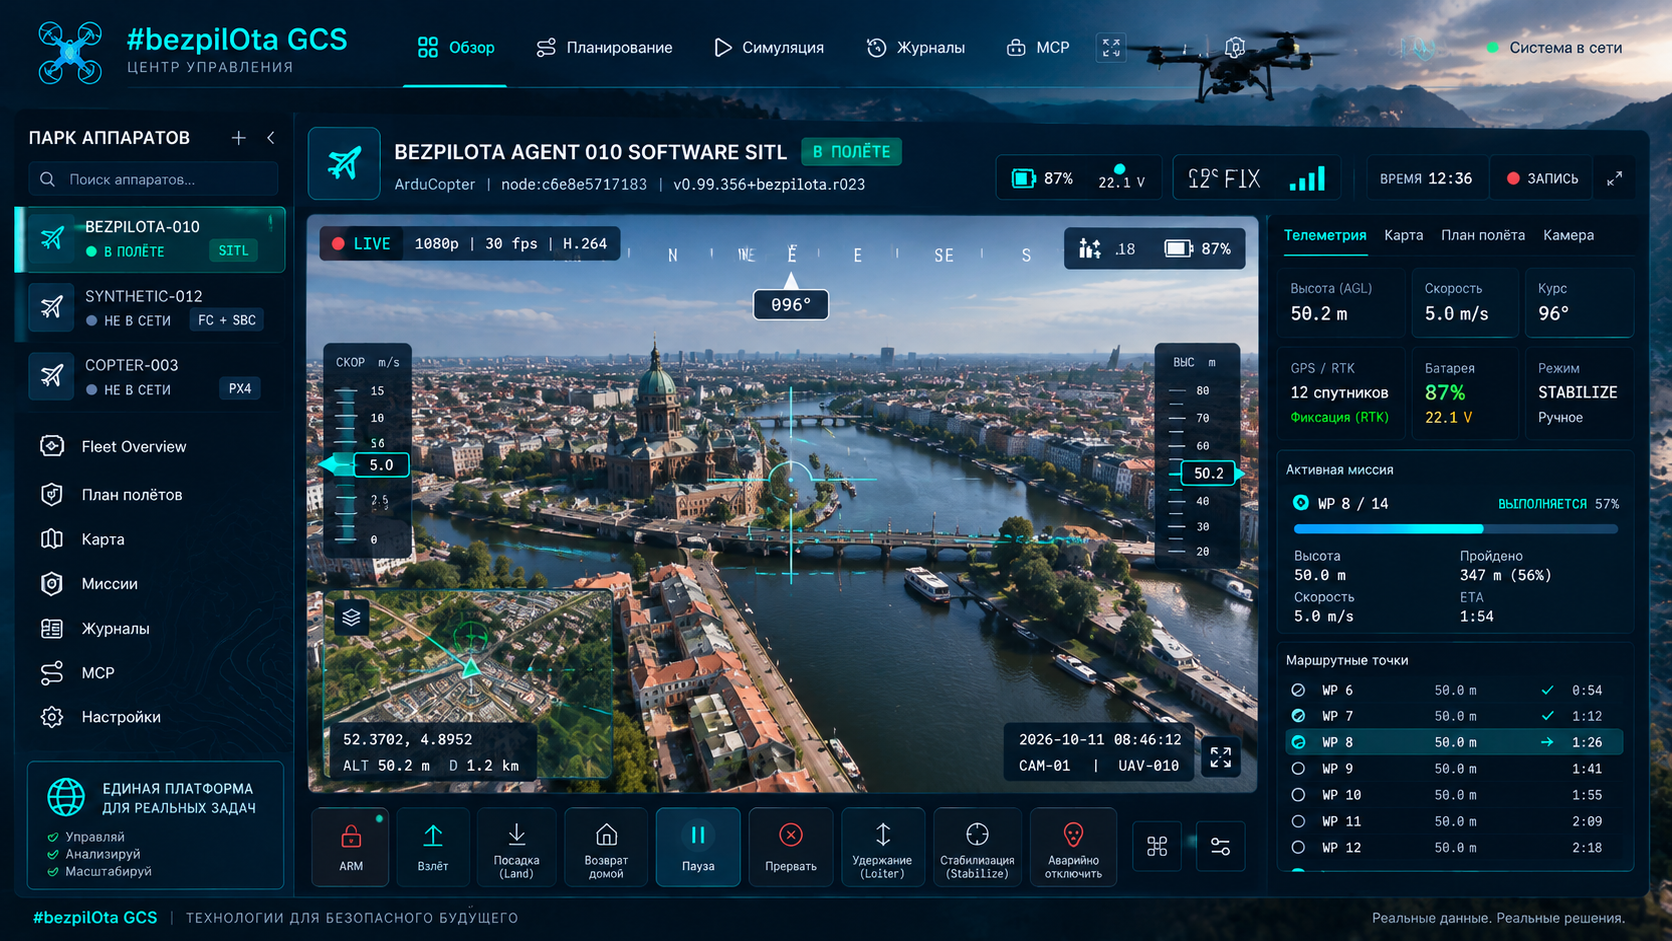
افهم ما الذي يحافظ عليه كل وضع
| الوضع | السلوك المستهدف | المتطلبات |
|---|---|---|
| Stabilize | تحكم يدوي كامل مع تسوية تلقائية للاتجاه | مدخلات مألوفة للمشغّل |
| Altitude Hold | يحافظ على الارتفاع قرب موضع الخانق المركزي | مقياس ضغط وسلوك صحيح للخانق |
| Loiter | يحافظ على الموقع والارتفاع | سلامة GPS/EKF |
| PosHold | وضع تثبيت يعتمد على البرنامج الثابت، مع تحكم قائم على مقياس التسارع | لا يُعد آمنًا بصورة عامة دون تحقق خاص بالبرنامج الثابت |
اهبط بطريقة محددة ومتوقعة
| الطريقة | المسار الكامل |
|---|---|
| هبوط يدوي | اخفض الارتفاع بنحو 0.5–1 m/s؛ وبعد ملامسة الأرض ضع الخانق عند الحد الأدنى نحو 2 s؛ ويعتمد إلغاء التسليح التلقائي على DISARM_DELAY المضبوط |
| وضع Land | تنفذ FC هبوطًا متحكمًا فيه وتلغي التسليح بعد ملامسة الأرض؛ ويبقى المشغّل مستعدًا لتبديل الوضع |
| RTL | الصعود إلى الارتفاع المضبوط ثم العودة إلى المنزل والهبوط؛ ويتطلب GPS ونقطة منزل وارتفاعًا ومسارًا مُختبرة |
بعد توقف المراوح يجب أن تعرض الواجهة DISARMED. إذا لم يحدث إلغاء التسليح تلقائيًا، فلا تستخدم Disarm إلا بعد ملامسة الأرض فعليًا والتأكد من أن المركبة لن تحاول استعادة الدفع.
راجع القياس عن بُعد والسجلات قبل الرحلة التالية
- افتح أثر المسار على الخريطة وقارن المسار الفعلي بأوامر المشغّل.
- تحقق من الارتفاع وتغييرات الوضع وGPS وEKF والاهتزاز وسحب التيار وأحداث الوصلة ورسائل إجراءات الإخفاق.
- يحفظ ArduPilot سجلات .bin على متن المركبة؛ نزّلها عبر متصفح السجلات أو USB واحفظها مع لقطة للإعدادات.
- استخدم لـArduPilot موقع firmware.ardupilot.org والتحليل الخاص بالبرنامج الثابت؛ لا يحل KairOS محل وثائق مصنّع FC.
- قد يشير جهد البطارية الأقل من نحو 3.5 V لكل خلية تحت الحمل إلى التقادم أو هبوط مفرط؛ قارنه بخصائص الحزمة.
- إذا وقع إجراء إخفاق أو تحذير، تُقصَّر الرحلة التالية أو تُلغى حتى تفسير السبب.
تشخيص العرَض لا إخفاؤه
| العرَض | الفحوص |
|---|---|
| انجراف في اتجاه واحد | تداخل البوصلة ومعايرتها واتجاه FC ومعايرة الاستواء والضبط الدقيق |
| تذبذب أو اهتزاز | المراوح والمحركات والهيكل وسجلات الاهتزاز وPID؛ ولا يُستخدم Autotune إلا في سيناريو آمن مستقل |
| تأخر ذراع الألعاب | Chrome/Edge وUSB بدلًا من Bluetooth ومعدل الإطارات وتركيز تبويب المتصفح |
| فيديو متجمد أو أسود | خدمة فيديو الوكيل واختيار وسيلة النقل وجهاز الكاميرا وتنسيقها |
| تحقق من البرنامج الثابت | الحدود الدنيا المستهدفة: ArduPilot 4.0+ وPX4 1.12+ وBetaflight 4.3+ وiNav 7.0+؛ ويجب التحقق من الدعم الفعلي |
kairos status
journalctl -u kairos-video -n 20 --no-pagerالحد الأدنى الذي لا يجوز تجاوزه
- سلّح المركبة فقط من مسافة آمنة عن الأشخاص والأشياء.
- اجعل الرحلات الأولى قصيرة ومنخفضة؛ وزد التعقيد تدريجيًا.
- حافظ على خط الرؤية البصرية والوعي بالموقف.
- اعرف ما يحدث عند فقدان RC أو GCS أو انخفاض البطارية أو إخفاق GPS/EKF.
- طر في منطقة مفتوحة ومسموح بها بعيدًا عن المطارات والمجال الجوي المقيد والتجمعات.
- تحقق من القواعد المحلية السارية قبل كل جلسة طيران.
- يبقى المشغّل مسؤولًا حتى عند استخدام الأوضاع المؤتمتة وواجهة KairOS.