هذا بروتوكول تحقق مستقبلي: مضلع مسح وشبكة وارتفاع وسرعة وتداخل وإقلاع وإنهاء آمن وسياج جغرافي ونقاط تجمع وتحميل عبر البروتوكول ومقارنة عكسية. في المرحلة الحالية، لا يُسمح بالتنفيذ إلا في المحاكي/SITL.
لم يخضع KairOS للتحقق من المهمات المستقلة؛ ولا يُعلن تنفيذ Auto الفعلي ولا تجيزه هذه الصفحة.
مستودع KairOS ↗في هذه الصفحة +
هدف الدليل وحدوده الصريحة
يشمل السيناريو المسح المؤتمت: مضلع → شبكة → معلمات → تحقق → تحميل → تنفيذ Auto → سجلات. يمكن للمخطط العمل دون اتصال ودون FC؛ وحتى تحقق مستقل بالطيران، لا يُجرى التحميل والتنفيذ إلا في المحاكي/SITL.
ما يجب تجهيزه قبل التخطيط للتنفيذ
- Mission Control يعمل ويتصل بـFC؛ ويمكن فتح مخطط العمل دون اتصال مسبقًا.
- تثبيت GPS ثلاثي الأبعاد و8 أقمار فأكثر قبل التحميل والتنفيذ.
- ArduPilot أو PX4 أو iNav؛ ومهمات MAVLink لـArduPilot/PX4، ومسار MSP لـiNav.
- شحن بطارية لا يقل عن 80% قبل الإقلاع.
- منطقة خارجية مفتوحة ومسموح بها مع هامش كافٍ حول المضلع.
- نقطة منزل وإطار ارتفاع وارتفاع RTL وإجراء سياج جغرافي ومفتاح وضع مُختبرة.
- الطقس والرياح ضمن حدود المركبة والحمولة والخطة.
المضلع وإعدادات الشبكة والفحص التفصيلي
1. افتح التخطيط
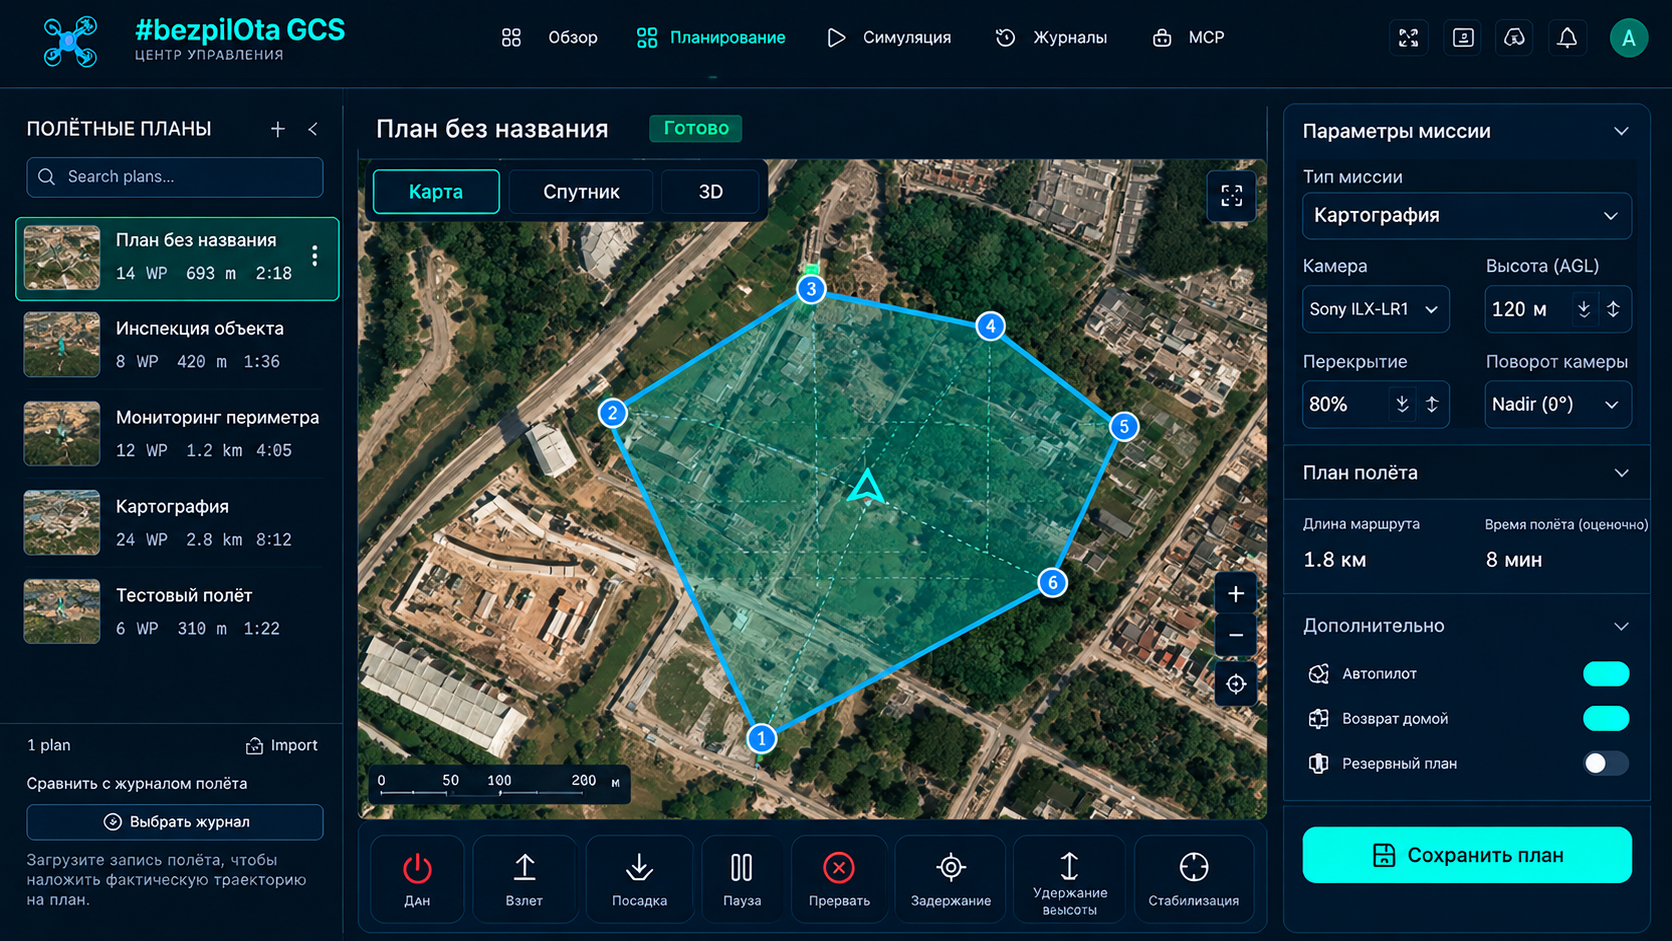
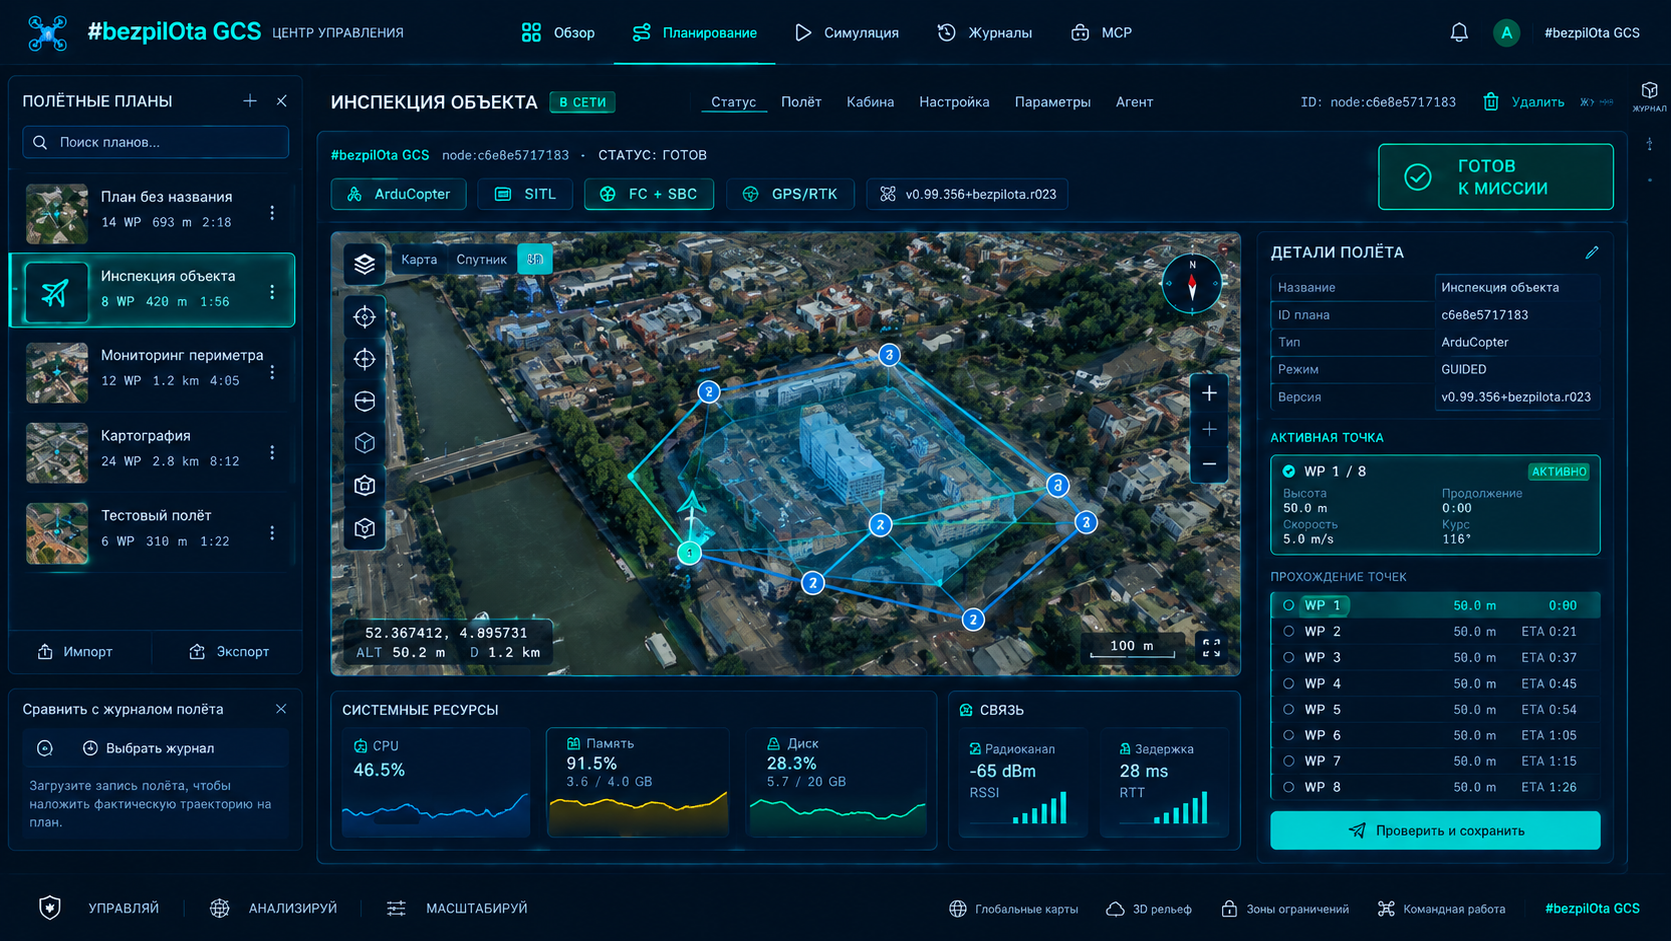
افتح تبويب التخطيط. تعرض الخريطة موقع GPS الحالي عند اتصال FC أو منطقة افتراضية؛ وعلى الجانب قائمة نقاط المسار ومولدات الأنماط والإعدادات والاستيراد والتصدير.
2. حدد منطقة المسح
ارسم مضلعًا أو استورد KML أو GeoJSON أو CSV. لتغطية الحواف، وسّع الحدود قليلًا عن الجسم الفعلي مع الحفاظ على هامش آمن.
3. ولّد شبكة المسح
حدد الارتفاع والسرعة والتداخل الأمامي والجانبي والزاوية وتشغيل الكاميرا. قد يقلل التحسين التلقائي عدد الانعطافات.
4. افحص الخطة
تحقق من مجموع نقاط المسار والمسافة والزمن والمقاطع وعدد الصور وكل عنصر: الترتيب والإحداثيات والارتفاع والأمر.
| الإعداد | نقطة البداية المستهدفة | ما الذي يغيّره |
|---|---|---|
| الارتفاع | 50 m عام؛ 30 m للتفاصيل | GSD والتغطية والعوائق والحد القانوني |
| السرعة | 5–8 m/s | ضبابية الحركة وزمن المهمة وهامش الرياح |
| التداخل الأمامي | 75% | دمج الصور على طول المسار |
| التداخل الجانبي | 65% | دمج الصور عبر المسارات |
| زاوية الشبكة | 0° أو تحسين تلقائي | الانعطافات والتعرض للرياح واتجاه الخطوط |
| تشغيل الكاميرا | بالمسافة أو الزمن | التباعد بين الصور |
أضف بداية صريحة وإنهاءً آمنًا
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
يحدد عنصر Takeoff الصعود قبل دخول الشبكة. يجب ألا يترك العنصر الأخير سلوكًا غير محدد؛ يعيد RTL المركبة إلى المنزل وينفذ الهبوط المضبوط. قد يكون الهبوط في الموقع الحالي أو إنهاء آخر أكثر أمانًا لميدان معين؛ ويُتخذ القرار مسبقًا لا بعد انخفاض البطارية.
السياج الجغرافي ونقاط التجمع طبقات سلامة مستقلة
السياج الجغرافي
هامش موصى به 50–100 m حول منطقة العمل، وارتفاع أقصى 100 m على سبيل المثال، وإجراء RTL عند الاختراق. تحقق من FENCE_ENABLE وFENCE_TYPE وFENCE_ACTION في ArduPilot.
نقاط التجمع
نقاط هبوط آمنة مختارة مسبقًا مع ارتفاع اقتراب، عندما تتعذر نقطة المنزل أو يصبح مسار العودة غير آمن.
تحقق قبل التحميل
- غياب الإقلاع أو عدم تحديد الإجراء النهائي.
- نقطة مسار خارج السياج الجغرافي.
- ارتفاع فوق الحد المضبوط أو القانوني، أو دون هامش العوائق والتضاريس.
- سرعة خارج نطاق المركبة أو الحمولة المحدد.
- نقاط مكررة أو تباعد صغير جدًا.
- ترتيب خاطئ أو أمر غير متوافق مع البرنامج الثابت.
- مقطع شبكة يعبر منطقة محظورة أو يفتقر إلى هامش انعطاف آمن.
يجب إصلاح الأخطاء الحمراء. تُقرأ التنبيهات الصفراء وتُقبل عن وعي؛ ولا تُغلق بوصفها تحذيرات شكلية. يُعاد التحقق بعد أي تغيير في المضلع أو الارتفاع أو السرعة أو السياج أو إجراء الإنهاء.
التحميل وACK والتنزيل العكسي الإلزامي
تحقق من اتصال FC
الاتصال أخضر والمركبة الصحيحة محددة والمعلمات وحالة المهمة الحالية متاحة.
حمّل المهمة
ترسل GCS رسالة MISSION_COUNT؛ وتطلب FC كل MISSION_ITEM_INT؛ وتجيب GCS؛ وتختتم FC برسالة MISSION_ACK.
انتظر ACK
نافذة الاستجابة المستهدفة 1–5 ثوانٍ. يُحتفظ بانتهاء المهلة أو NACK بوصفه خطأ؛ ولا تنتقل إلى Auto.
نزّل المهمة
نزّل المهمة من FC وقارن العدد الدقيق والإحداثيات والارتفاعات والأوامر بالخطة.
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
يقبل البروتوكول المستهدف رسالة MISSION_ITEM القديمة رقم 39 لتوافق التنزيل فقط، بينما يستخدم التحميل MISSION_ITEM_INT. تظل تفاصيل MAVLink قياسية ولا يغيّرها نطاق أسماء KairOS.
يُجرى التسليح والتحويم قبل Auto
1. الفحص النهائي قبل الطيران
GPS والبطارية وPreArm والسياج الجغرافي والرياح والمنزل وتخزين الكاميرا والوصلة وإجراءات الإخفاق.
2. سلّح في Stabilize/Loiter
لا تسلّح مباشرة في Auto في اختبار المهمة الأول.
3. تحويم يدوي
اصعد إلى 3–5 m وتأكد من الاستقرار وصلاحية التحكم والقياس عن بُعد.
4. انتقل إلى Auto
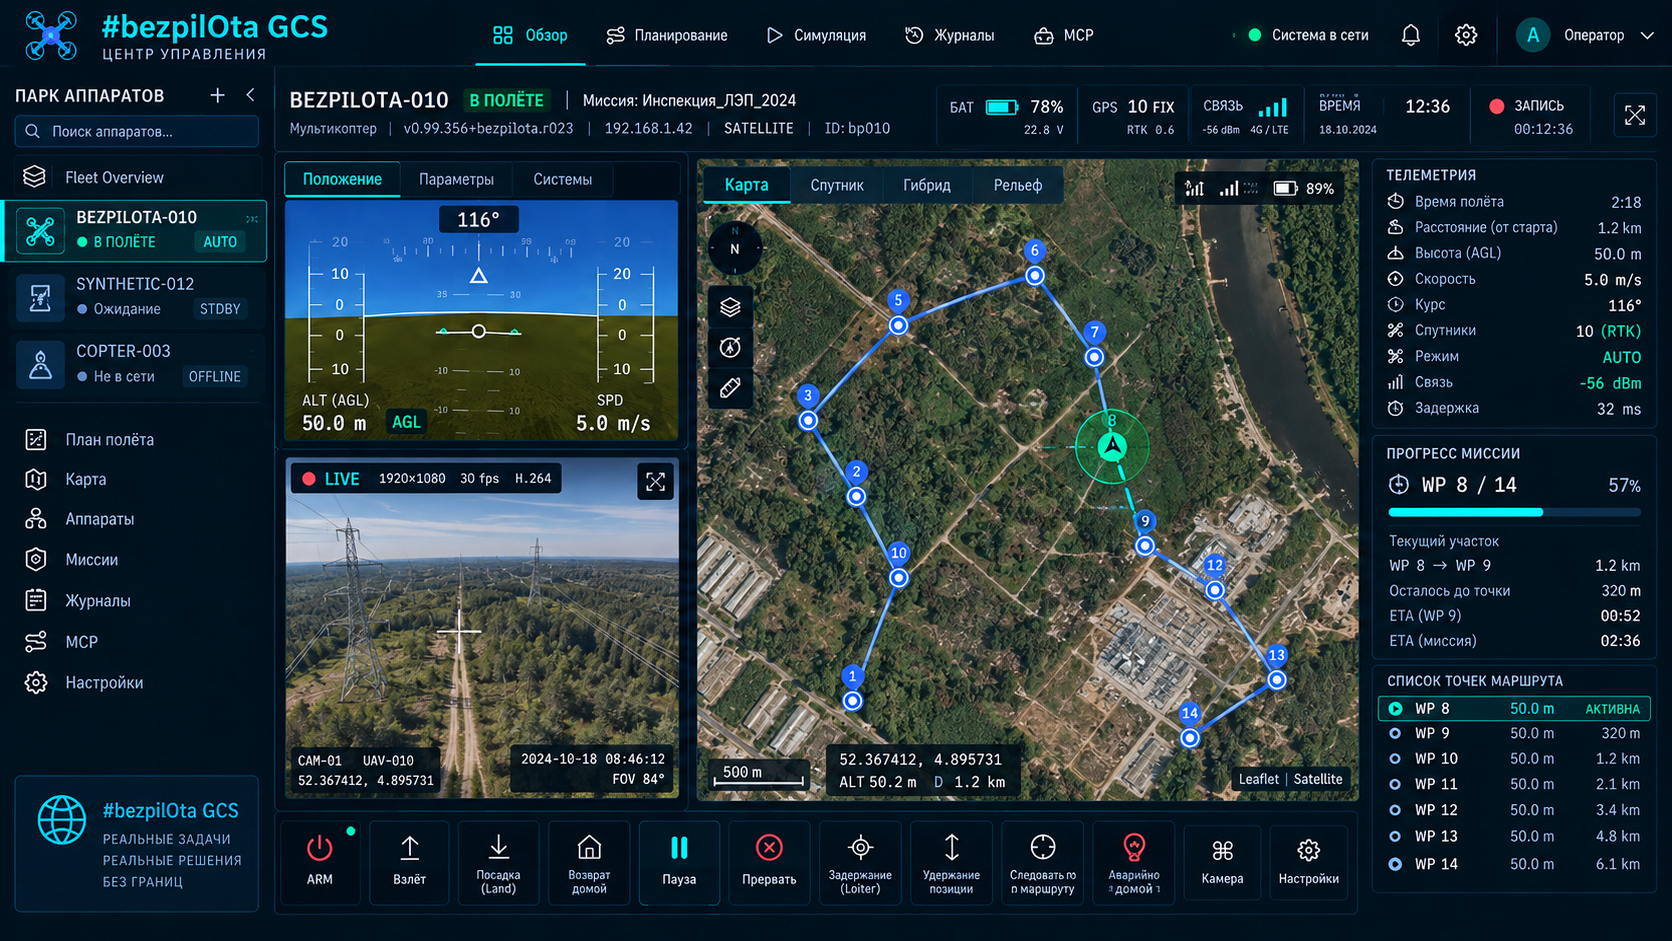
تصعد FC إلى ارتفاع الإقلاع وتطير إلى نقطة المسار الأولى وتنفذ مقاطع الشبكة وتشغيل الكاميرا ثم RTL/الهبوط.
5. راقب
راقب العنصر الحالي والارتفاع والسرعة الأرضية والبطارية وGPS/EKF وتشغيل الكاميرا والزمن المتبقي.
6. اهبط وألغِ التسليح
بعد الانتهاء، تأكد من ملامسة الأرض وإلغاء التسليح تلقائيًا وحفظ السجلات.
ثلاث طرق لقطع المهمة وطريقة قصوى
| الإجراء | النتيجة | متى |
|---|---|---|
| Loiter | يحافظ على الموقع والارتفاع الحاليين | توقف مؤقت للتقييم مع سلامة GPS/EKF |
| RTL | يعود إلى المنزل وينفذ الإنهاء المضبوط | المنطقة ومسار العودة آمنان ونقطة المنزل صحيحة |
| Land | يهبط في الموقع الحالي | الموقع الحالي أكثر أمانًا من العودة |
| إلغاء التسليح الطارئ | يوقف المحركات فورًا — فتسقط المركبة | حالة قصوى فقط حين يكون استمرار الدفع أخطر من السقوط |
سبعة مولدات لمهام مختلفة
شبكة المسح
خطوط متوازية ذات تداخل للصور المتعامدة المجمعة ورسم الخرائط.
الدوران
دائرة أو قوس حول نقطة أو منشأة بنصف قطر واتجاه كاميرا محددين.
مسح الممرات
شرائط على طول طريق أو خط أو أنبوب أو جسم طويل آخر.
المربع المتسع
مربع بحث يتسع انطلاقًا من نقطة البداية.
بحث القطاعات
مقاطع شعاعية من المركز للبحث المنهجي.
المسارات المتوازية
خطوط بحث متوازية بتباعد محدد.
مسح المنشآت
مسار حول جسم رأسي؛ ويتطلب تقييمًا خاصًا للعوائق وGNSS.
ملفات قابلة للنقل ومكتبة سحابية اختيارية
| التنسيق | الغرض |
|---|---|
| QGC WPL 110 | نقاط مسار المهمة وأوامرها |
| KML | تبادل المهمات والحدود مع أدوات GIS |
| CSV | استيراد وتصدير جدولي |
| GeoJSON | حدود المضلعات وهندسة GIS |
| مكتبة المهمات السحابية | حفظ اختياري عند تفعيل خلفية Convex |
عند تحميل ملف خارجي أو قديم، أعد التحقق من إطار الارتفاع وافتراضات المنزل وأوامر البرنامج الثابت والسياج وتشغيل الكاميرا والإحداثيات. لا توجد المكتبة السحابية في نشر محلي فقط دون Convex، وهذه حالة طبيعية.
المعاينة الهندسية وSITL الفيزيائي فحصان مختلفان
يعرض تبويب المحاكاة في Mission Control التضاريس ثلاثية الأبعاد والمسار وعلامات تشغيل الكاميرا والتوقيت وملف الارتفاع وتحذيرات التضاريس. هذه معاينة هندسية لا تحاكي الديناميكا الهوائية أو الرياح أو حدود المشغّلات أو هبوط جهد البطارية أو أعطال مقدّر الحالة.
استخدم SITL بإصدار البرنامج الثابت المناسب للتحقق من الفيزياء والبروتوكول. حتى بعد SITL، يبقى الاختبار الميداني المضبوط ضروريًا مع تقليل المساحة والارتفاع والمدة.
القيم الأولية وهامش البطارية
| المهمة | ارتفاع المحاكاة المستهدف |
|---|---|
| تصوير تفصيلي | 25–30 m |
| رسم خرائط عام | نحو 50 m |
| نظرة عامة | 80–100 m، فقط إذا سمحت الحدود القانونية والعوائق |
- ابدأ بتداخل أمامي 75% وجانبي 65%؛ وعند ضعف دمج الصور يمكن زيادة التداخل الجانبي إلى 70–75%.
- وجّه الشبكة مع مراعاة الرياح؛ واختر خطوطًا تقلل الانعطافات الخطرة مع الرياح العرضية.
- خطط لاستخدام نحو 70% من البطارية كحد أقصى، واحتفظ باحتياطي 30% للرياح ومحاولة الهبوط مجددًا والتدهور.
- تحقق من فاصل التصوير بالنسبة إلى السرعة والتعريض ومعدل كتابة الكاميرا.
- لا تمد المضلع حتى الحافة المادية دون هامش آمن للانعطاف والسياج الجغرافي.