लक्षित Agent UART या USB से flight controller जुड़े Linux SBC पर install होता है। Release के बाद status cockpit स्थानीय URL दिखाएगा और browser checklist MAVLink, वीडियो, network तथा Mission Control handoff की पुष्टि करेगी।
KairOS का अपना installer अभी प्रकाशित नहीं है; यह पृष्ठ गलत URL दिए बिना verified install contract बताता है।
KairOS repository ↗इस पृष्ठ पर +
Flight controller के साथ Rust-first Agent
लक्षित Agent companion SBC पर चलेगा, FC heartbeat प्राप्त करेगा और port 8080 पर REST, MAVLink routing, वीडियो, radio तथा optional cloud देगा। Python परत AI/vision, hardware bootstrap और plugin runtime के लिए है। systemd हर service और उसकी dependencies नियंत्रित करता है।
Installation से पहले hardware और software
- समर्थित Linux single-board computer।
- UART या USB से जुड़ा ArduPilot, PX4, Betaflight या iNav flight controller।
- वीडियो आवश्यक हो तभी USB UVC या CSI camera।
- Dependencies install करते समय SBC पर internet access।
- Raspberry Pi OS Bookworm, Ubuntu 22.04+, Armbian, Debian 12+ या संगत Linux।
- SSH access और curl।
- Camera, radios और peak load के लिए उपयुक्त SBC की अलग stable power supply।
लक्षित Flash Tool board चुनकर command बनाता है
Stock OS boot करें
निर्माता का समर्थित OS flash और boot करें, SSH चालू करें तथा base system update करें।
Flash Tool खोलें
Mission Control publication के बाद air-side Drone Agent और exact board model चुनें।
Generated command कॉपी करें
Tool मौजूदा installer और चुने profile के लिए one-line curl बनाता है।
SSH से चलाएँ
Script को sudo चाहिए; यह dependencies install करके user/directories, config और systemd units बनाता है।
Health की प्रतीक्षा करें
Board detection, service start और पहला status failed units के बिना पूरे होने चाहिए।
Planning का अनुमान 3–8 minutes है, लेकिन यह KairOS SLA नहीं है। Static URL जानबूझकर नहीं दिया गया: सही command released Flash Tool से आनी चाहिए। अस्तित्वहीन kairos/install.sh गलत और संभावित रूप से खतरनाक निर्देश होगा।
पहले status, फिर URL
kairos| मार्ग | URL |
|---|---|
| उसी machine पर | http://127.0.0.1:8080 |
| mDNS | http://kairos.local:8080 |
| Agent का hotspot | http://192.168.4.1 |
| USB tether | http://10.55.0.1:8080 |
| LAN | http://<sbc-ip>:8080 |
kairos status
kairos status --jsonMission Control handoff से पहले सात screens
पहचान
नाम, भूमिका, board profile, version और time zone।
MAVLink
FC heartbeat, firmware, serial port, baud, system/component IDs और router URL।
वीडियो
Camera detection, resolution, codec, local WHEP और recording state; camera न हो तो छोड़ सकते हैं।
नेटवर्क
Hotspot/LAN, Wi‑Fi client, Ethernet, USB tether, modem और mDNS।
दूरस्थ पहुँच
Optional tunnel/cloud; local mode पूरी तरह वैध स्थिति है।
Mission Control
GCS खोलकर hostname/IP से node जोड़ें या auto-discover करें।
समाप्त करें
Support summary बचाएँ, services जाँचें और onboarding से बाहर आएँ।
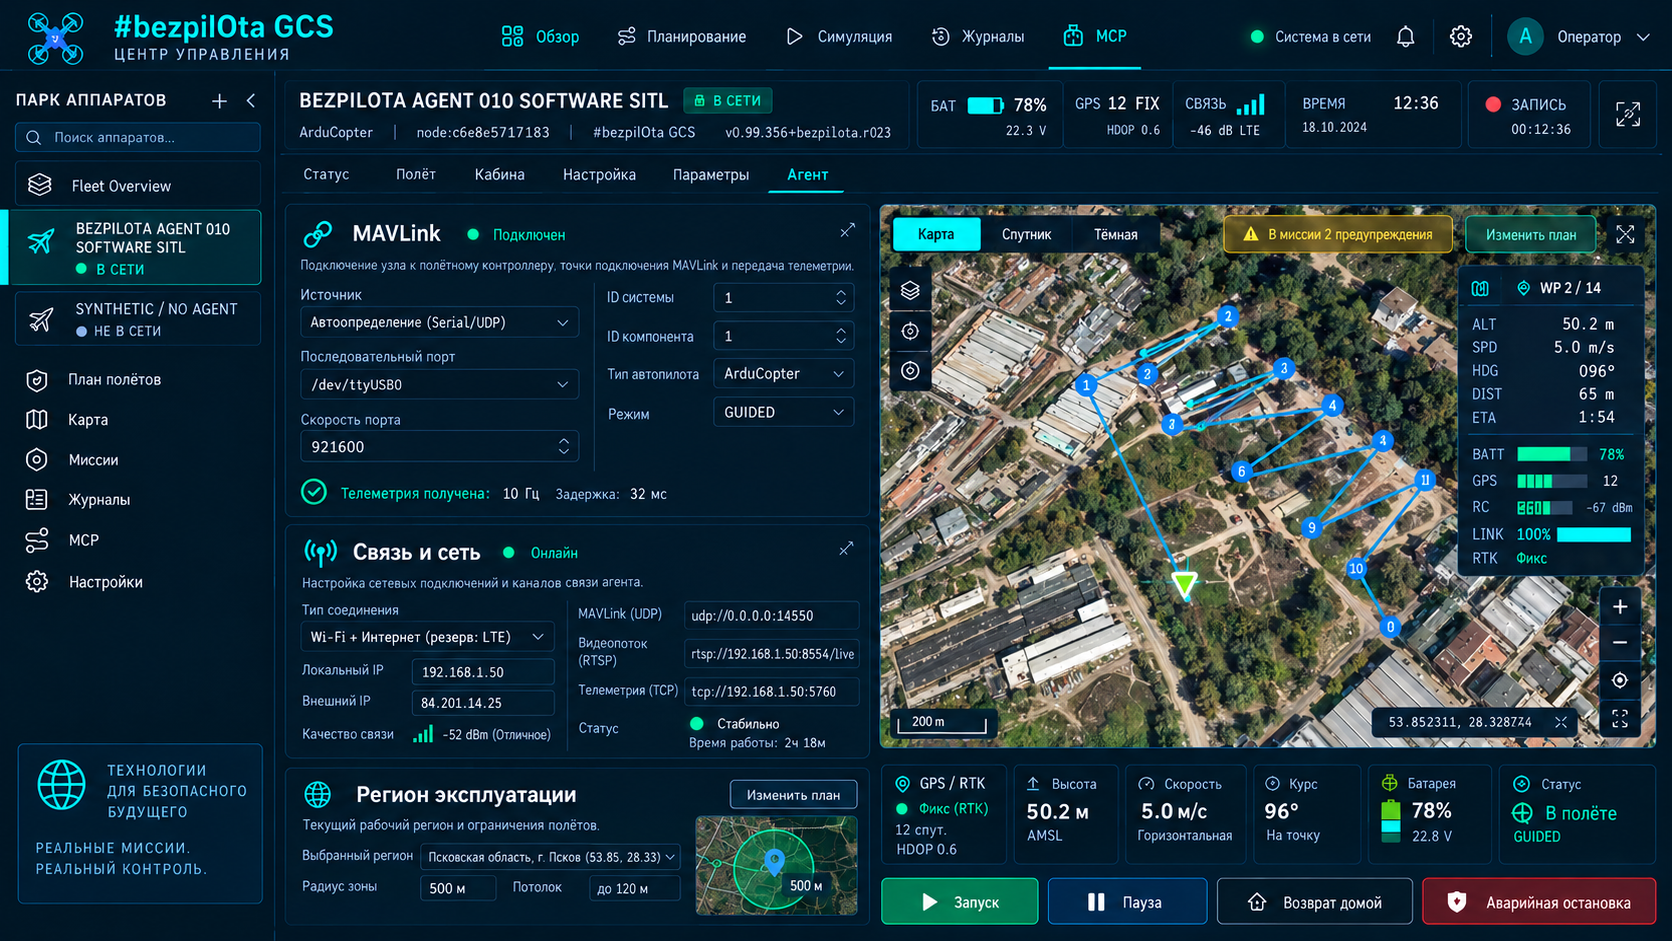
State और lifecycle के लिए न्यूनतम CLI
kairos
kairos status
kairos status --json
kairos update
kairos uninstallStatus operations state पढ़ते हैं। Update और uninstall system बदलते हैं तथा operator के अलग निर्णय, saved configuration और recovery plan की आवश्यकता होती है। उड़ान की तैयारी या संचालन के दौरान lifecycle command न चलाएँ।
Supervisor, MAVLink और camera अलग जाँचें
journalctl -u kairos-supervisor -n 50 --no-pager
ss -tlnp | grep 8080ls -la /dev/ttyUSB* /dev/ttyAMA* /dev/ttyACM* 2>/dev/null
journalctl -u kairos-mavlink -n 50 --no-pagerls -la /dev/video*
v4l2-ctl --list-devices- यदि :8080 नहीं सुनता, पहले supervisor/service state जाँचें, browser cache नहीं।
- Serial device न हो तो cable, FC power, USB enumeration और permissions जाँचें।
- Heartbeat न आए तो baud और FC telemetry port settings मिलाएँ।
- /dev/video* मौजूद हो लेकिन stream शुरू न हो तो formats और दूसरे process द्वारा device उपयोग जाँचें।
- API keys, Wi‑Fi credentials या pairing state वाला journal प्रकाशित न करें।