यह भविष्य के validation का protocol है: survey polygon, grid, altitude, speed, overlap, takeoff, सुरक्षित completion, geofence/rally, protocol upload और read-back तुलना। मौजूदा चरण में execution केवल simulator/SITL में अनुमत है।
KairOS की autonomous mission validation नहीं हुई; यह पृष्ठ वास्तविक Auto execution का दावा या अनुमति नहीं देता।
KairOS repository ↗इस पृष्ठ पर +
Guide का उद्देश्य और स्पष्ट सीमा
प्रक्रिया automated survey को कवर करती है: polygon → grid → parameters → validation → upload → Auto execution → logs। Planner offline और FC के बिना काम कर सकता है; अलग flight validation तक upload तथा execution केवल simulator/SITL में होते हैं।
Execution planning से पहले क्या तैयार होना चाहिए
- Mission Control चलता हो और FC से जुड़ता हो; offline planner पहले खोला जा सकता है।
- Upload/execution से पहले GPS 3D Fix और 8+ satellites।
- ArduPilot, PX4 या iNav; ArduPilot/PX4 के लिए MAVLink mission, iNav के लिए MSP path।
- Takeoff से पहले कम से कम 80% battery।
- Polygon के आसपास पर्याप्त margin वाला खुला अनुमत outdoor area।
- Verified Home, altitude frame, RTL altitude, geofence action और mode switch।
- Weather और wind वाहन, payload तथा plan की limits में हों।
Polygon, grid settings और विस्तृत जाँच
1. Plan खोलें
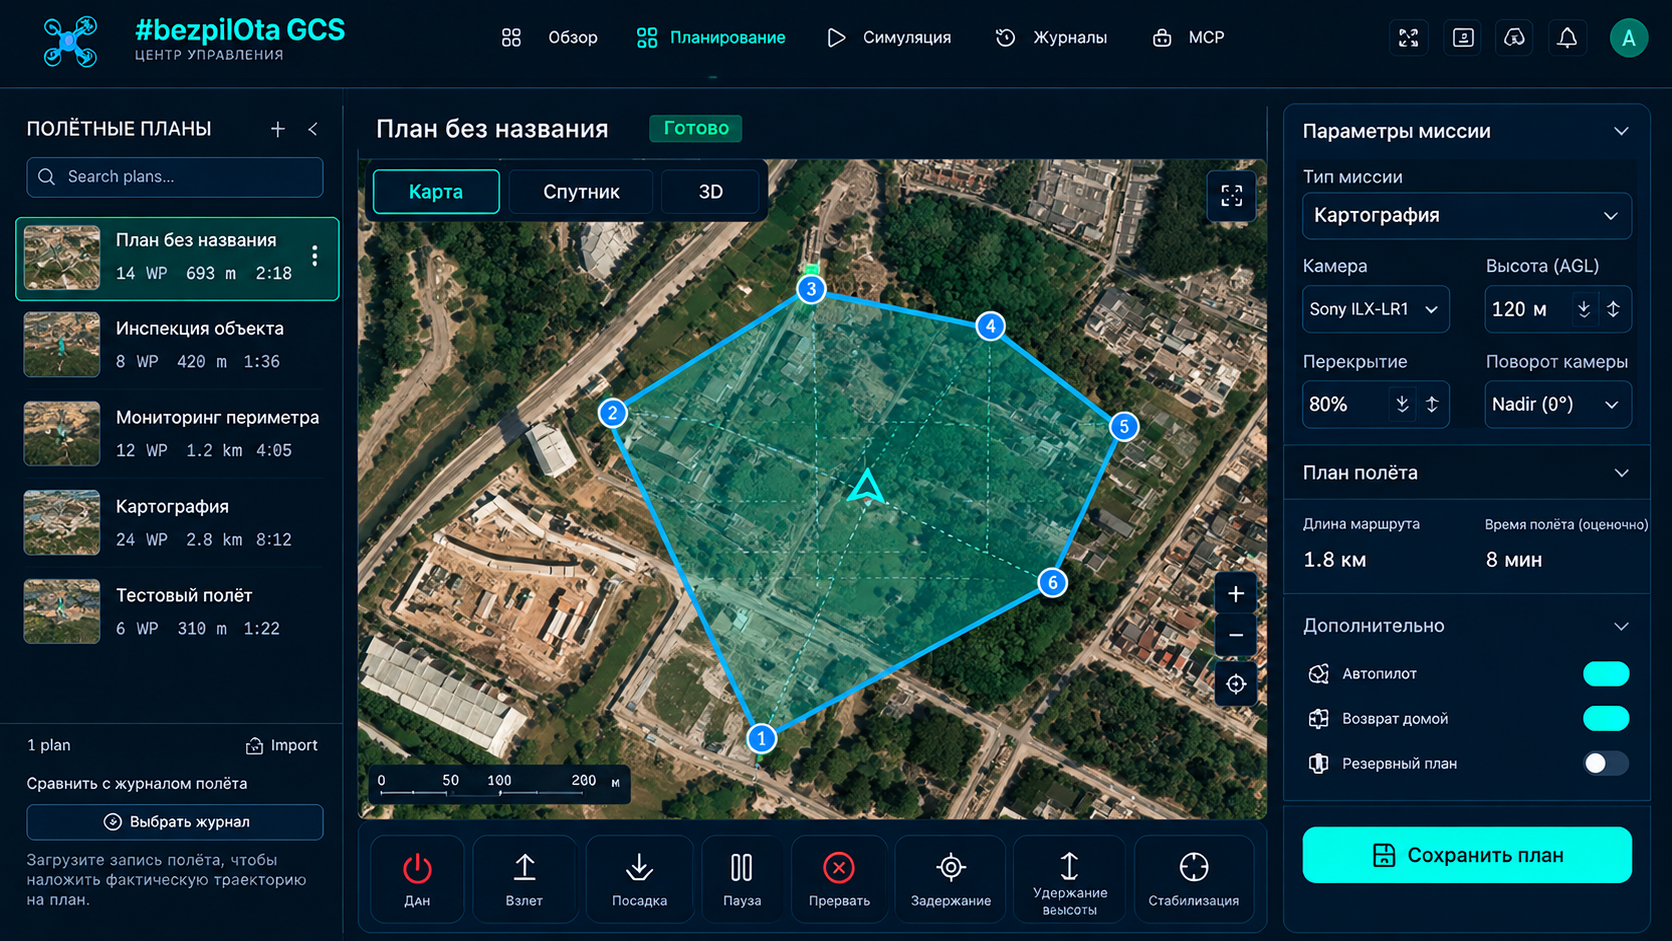
Plan tab खोलें। FC जुड़ा हो तो map current GPS position, अन्यथा default area दिखाता है; बाईं ओर waypoint list, pattern generators, settings और import/export हैं।
2. Survey area तय करें
Polygon बनाएँ या KML, GeoJSON अथवा CSV import करें। Edge coverage के लिए safe buffer बनाए रखते हुए boundary वास्तविक object से थोड़ी चौड़ी रखें।
3. Survey Grid बनाएँ
Altitude, speed, front/side overlap, angle और camera trigger तय करें। Auto-optimize turns कम कर सकता है।
4. Plan जाँचें
Total waypoints, distance, time, legs, photo count और हर item की sequence, coordinates, altitude तथा command जाँचें।
| सेटिंग | लक्षित starting point | क्या बदलता है |
|---|---|---|
| ऊँचाई | सामान्य 50 m; detail 30 m | GSD, coverage, बाधाएँ, कानूनी सीमा |
| गति | 5–8 m/s | Motion blur, mission का समय, wind margin |
| आगे का overlap | 75% | Along-track चित्र संयोजन |
| पार्श्व overlap | 65% | Cross-track चित्र संयोजन |
| Grid का कोण | 0° या auto-optimize | Turns, wind exposure और line direction |
| Camera trigger | Distance या time | Photos के बीच दूरी |
स्पष्ट शुरुआत और सुरक्षित समापन जोड़ें
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
Takeoff item grid में प्रवेश से पहले climb तय करता है। अंतिम item का behavior अनिश्चित नहीं होना चाहिए; RTL Home लौटकर configured landing करता है। किसी specific स्थल पर Land at current location या अन्य completion सुरक्षित हो सकता है — निर्णय पहले लें, low battery के बाद नहीं।
अलग safety layers के रूप में geofence और rally points
Geofence
कार्य क्षेत्र के आसपास सुझाया buffer 50–100 m, उदाहरण max altitude 100 m और breach action RTL। ArduPilot में FENCE_ENABLE, FENCE_TYPE और FENCE_ACTION जाँचें।
Rally बिंदु
Home अनुपलब्ध हो या home path unsafe हो तो approach altitude सहित पहले चुने सुरक्षित landing points।
Upload से पहले validate करें
- Takeoff अनुपस्थित या final action अस्पष्ट।
- Geofence के बाहर waypoint।
- Configured/legal limit से अधिक या obstacle/terrain margin से कम altitude।
- वाहन/payload की निर्धारित सीमा से बाहर speed।
- Duplicate points और बहुत कम spacing।
- गलत sequence या firmware से असंगत command।
- Restricted zone पार करने वाला या safe turn buffer से रहित grid leg।
Red errors अवश्य ठीक करें। Yellow advisories पढ़कर समझदारी से स्वीकार करें; उन्हें सजावटी warnings मानकर बंद न करें। Polygon, altitude, speed, fence या end action में हर बदलाव के बाद validation दोहराएँ।
Upload, ACK और अनिवार्य read-back
FC online जाँचें
Connection green, सही vehicle चुना हो, parameters और current mission state उपलब्ध हों।
Mission upload करें
GCS MISSION_COUNT भेजता है; FC हर MISSION_ITEM_INT माँगता है; GCS उत्तर देता है; FC MISSION_ACK से समाप्त करता है।
ACK की प्रतीक्षा करें
Target response window 1–5 seconds है। Timeout या NACK error बने रहते हैं; Auto में न जाएँ।
Mission डाउनलोड करें
FC से mission डाउनलोड करके exact count, coordinates, altitudes और commands plan से मिलाएँ।
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
Target protocol legacy MISSION_ITEM message 39 केवल download compatibility के लिए स्वीकार करता है, जबकि upload MISSION_ITEM_INT उपयोग करता है। MAVLink details standard रहती हैं और KairOS namespace से नहीं बदलतीं।
Auto से पहले Arm और hover
1. अंतिम pre-flight
GPS, battery, PreArm, geofence, wind, Home, camera storage और link/failsafe।
2. Stabilize/Loiter में Arm
पहले mission test में सीधे Auto में arm न करें।
3. Manual hover करें
3–5 m उठकर stability, control authority और telemetry सुनिश्चित करें।
4. Auto में बदलें
FC takeoff altitude तक climb करता है, first waypoint जाता है, grid legs/triggers पूरे करके RTL/land करता है।
5. Monitor करें
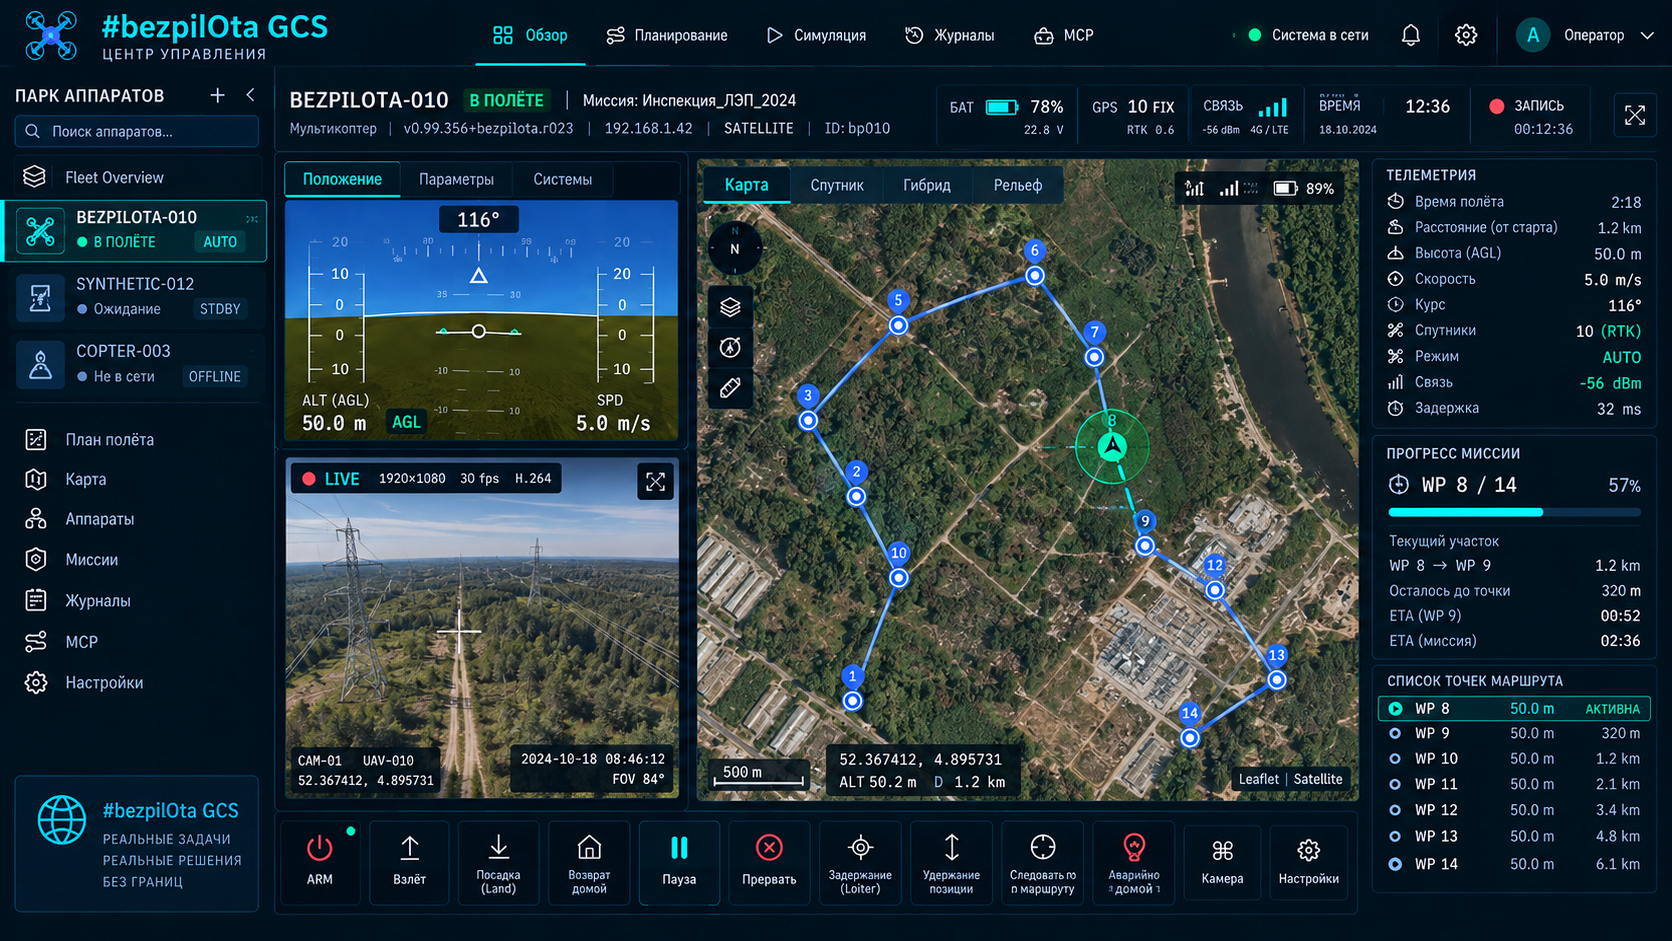
Current item, altitude, ground speed, battery, GPS/EKF, camera triggers और remaining time देखें।
6. Land और disarm
Completion के बाद touchdown, auto-disarm और logs saving सुनिश्चित करें।
Mission रोकने के तीन तरीके और एक अंतिम उपाय
| Action | परिणाम | कब |
|---|---|---|
| Loiter | Current position/altitude hold करता है | स्वस्थ GPS/EKF के साथ आकलन के लिए pause |
| RTL | Home लौटकर configured finish करता है | Home क्षेत्र/path सुरक्षित और Home सही हो |
| लैंडिंग | वर्तमान स्थान पर उतरता है | वर्तमान स्थान लौटने से अधिक सुरक्षित हो |
| आपातकालीन Disarm | Motors तुरंत बंद करता है — वाहन गिरता है | अत्यंत अंतिम उपाय, जब जारी thrust गिरने से अधिक खतरनाक हो |
अलग कार्यों के लिए सात generators
Survey grid
Orthomosaic/mapping के लिए overlap वाली parallel lines।
परिक्रमा
निर्धारित radius और camera orientation के साथ point/structure के आसपास circle या arc।
Corridor scan
सड़क, line, pipeline या अन्य लंबे object के साथ strips।
बढ़ता वर्ग
Start point से बढ़ता हुआ search square।
Sector खोज
Systematic search के लिए केंद्र से radial legs।
समानांतर track
निर्धारित spacing वाली parallel search lines।
Structure scan
Vertical object के आसपास trajectory; विशेष obstacle और GNSS assessment चाहिए।
Portable files और optional cloud library
| Format | उद्देश्य |
|---|---|
| QGC WPL 110 | Mission waypoints और commands |
| KML | GIS tools के साथ mission/boundary exchange |
| CSV | Tabular import/export |
| GeoJSON | Polygon boundaries और GIS geometry |
| Cloud mission संग्रह | Convex backend enabled होने पर optional saving |
दूसरे का या पुराना file load करने पर altitude frame, Home assumptions, firmware commands, fence, camera trigger और coordinates फिर जाँचें। Convex के बिना local-only deployment में cloud library नहीं होती — यह सामान्य है।
Geometric preview और physics SITL अलग checks हैं
Mission Control Simulation tab 3D terrain, path, camera trigger markers, timing, altitude profile और terrain warnings दिखाता है। यह geometric preview है: aerodynamics, wind, actuator limits, battery sag या estimator faults model नहीं करता।
Physics/protocol validation के लिए सही firmware version वाला SITL उपयोग करें। SITL के बाद भी छोटे क्षेत्र, कम ऊँचाई और अवधि वाला controlled field test आवश्यक है।
प्रारंभिक लक्ष्य और battery margin
| कार्य | Simulation के लिए लक्षित altitude |
|---|---|
| विस्तृत capture | 25–30 m |
| सामान्य mapping | लगभग 50 m |
| परिचय | 80–100 m, केवल legal/obstacle limits अनुमति दें तो |
- 75% front और 65% side overlap से शुरू करें; कमजोर stitching पर side overlap 70–75% तक बढ़ा सकते हैं।
- Wind के अनुसार grid orient करें; unsafe crosswind turns कम करने वाली lines चुनें।
- लगभग 70% से अधिक battery उपयोग न करने की plan बनाएँ और wind, go-around तथा degradation के लिए 30% reserve रखें।
- Speed, exposure और camera write rate के अनुसार photo interval जाँचें।
- Safe turn और geofence buffer के बिना polygon physical edge तक न बढ़ाएँ।