এটি ভবিষ্যৎ validation protocol: survey polygon, grid, altitude, speed, overlap, takeoff, safe finish, geofence/rally, protocol upload ও read-back comparison। এখন execution শুধু simulator/SITL-এ অনুমোদিত।
KairOS autonomous mission validation পাস করেনি; real Auto execution দাবি করা বা এই পৃষ্ঠায় অনুমোদন দেওয়া হয়নি।
KairOS repository ↗এই পৃষ্ঠায় +
Guide-এর লক্ষ্য ও সৎ সীমা
প্রক্রিয়ায় automated survey আছে: polygon → grid → parameters → validation → upload → Auto execution → logs। Planner offline ও FC ছাড়া চলতে পারে; পৃথক flight validation পর্যন্ত upload ও execution শুধু simulator/SITL-এ।
Execution planning-এর আগে কী প্রস্তুত চাই
- Mission Control চলে ও FC-তে যুক্ত হয়; offline planner আগে খোলা যায়।
- Upload/execution-এর আগে GPS 3D Fix ও 8+ satellites।
- ArduPilot, PX4 বা iNav; ArduPilot/PX4-এর MAVLink mission, iNav-এর MSP path।
- Takeoff-এর আগে battery অন্তত 80%।
- Polygon ঘিরে যথেষ্ট margin-সহ খোলা permitted outdoor area।
- Verified Home, altitude frame, RTL altitude, geofence action ও mode switch।
- Weather ও wind যান, payload ও plan-এর limits-এর মধ্যে।
Polygon, grid settings ও বিস্তারিত পরীক্ষা
1. Plan খুলুন
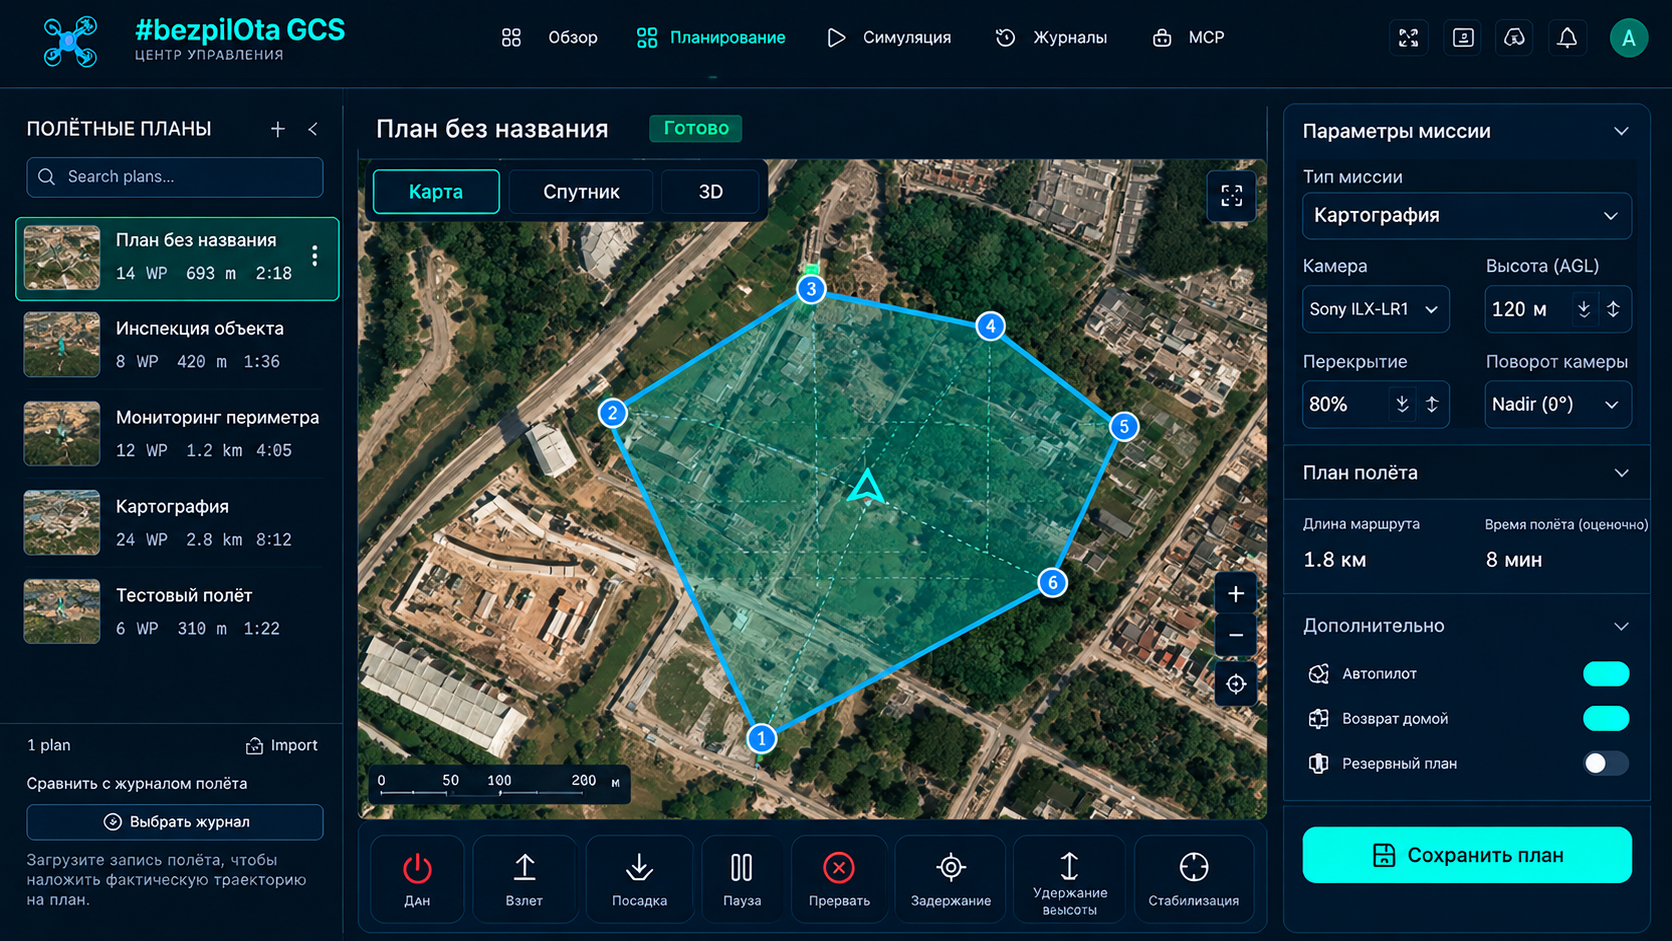
Plan tab খুলুন। FC যুক্ত হলে map current GPS position, অন্যথায় default area দেখায়; বামে waypoint list, pattern generators, settings ও import/export।
2. Survey area নির্ধারণ
Polygon আঁকুন বা KML, GeoJSON কিংবা CSV import করুন। Edge coverage-এর জন্য safe buffer রেখে boundary actual object-এর একটু বাইরে বাড়ান।
3. Survey Grid তৈরি
Altitude, speed, front/side overlap, angle ও camera trigger দিন। Auto-optimize turns কমাতে পারে।
4. Plan পরীক্ষা
Total waypoints, distance, time, legs, photo count এবং প্রতিটি item-এর sequence, coordinates, altitude ও command দেখুন।
| সেটিং | লক্ষ্য starting point | কী বদলায় |
|---|---|---|
| উচ্চতা | সাধারণ 50 m; detail 30 m | GSD, coverage, obstacles, legal limit |
| গতি | 5–8 m/s | Motion blur, mission time, wind margin |
| সামনের overlap | 75% | Along-track stitching |
| পাশের overlap | 65% | Cross-track stitching |
| Grid angle | 0° অথবা auto-optimize | Turns, wind exposure, line direction |
| Camera trigger | Distance অথবা time | Photos-এর ব্যবধান |
স্পষ্ট শুরু ও নিরাপদ শেষ যোগ করুন
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
Takeoff item grid-এ ঢোকার আগে climb ঠিক করে। Last item অনির্দিষ্ট behavior রাখবে না; RTL Home-এ ফিরে configured landing করে। নির্দিষ্ট স্থানে Land at current location বা অন্য finish নিরাপদ হতে পারে — আগে সিদ্ধান্ত নিন, low battery-এর পরে নয়।
পৃথক safety layers হিসেবে geofence ও rally points
Geofence
Work area-এর চারপাশে suggested buffer 50–100 m, example max altitude 100 m ও breach action RTL। ArduPilot-এ FENCE_ENABLE, FENCE_TYPE ও FENCE_ACTION যাচাই করুন।
Rally points
Home unavailable বা home path unsafe হলে approach altitude-সহ আগে নির্বাচিত safe landing points।
Upload-এর আগে validate
- Takeoff নেই বা final action অনির্দিষ্ট।
- Geofence-এর বাইরে waypoint।
- Configured/legal limit-এর ওপরে বা obstacle/terrain margin-এর নিচে altitude।
- যান/payload-এর নির্ধারিত range-এর বাইরে speed।
- Duplicate points ও খুব কম spacing।
- ভুল sequence বা firmware-incompatible command।
- Restricted zone পেরোনো বা safe turn buffer ছাড়া grid leg।
Red errors অবশ্যই ঠিক করতে হবে। Yellow advisories পড়ে সচেতনভাবে গ্রহণ করুন; decorative warning ভেবে বন্ধ করবেন না। Polygon, altitude, speed, fence বা end action বদলালে validation আবার চালান।
Upload, ACK ও বাধ্যতামূলক read-back
FC online দেখুন
Connection green, সঠিক vehicle selected, parameters ও current mission state উপলব্ধ।
Mission upload করুন
GCS MISSION_COUNT পাঠায়; FC প্রতিটি MISSION_ITEM_INT চায়; GCS উত্তর দেয়; FC MISSION_ACK দিয়ে শেষ করে।
ACK-এর অপেক্ষা
Target response window 1–5 seconds। Timeout বা NACK error হিসেবে থাকে; Auto-তে যাবেন না।
Mission download করুন
FC থেকে mission download করে exact count, coordinates, altitudes ও commands plan-এর সঙ্গে মিলিয়ে দেখুন।
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
Target protocol legacy MISSION_ITEM message 39 শুধু download compatibility-এর জন্য নেয়; upload-এ MISSION_ITEM_INT ব্যবহৃত। MAVLink details standard থাকে, KairOS namespace-এ বদলায় না।
Auto-এর আগে Arm ও hover
1. Final pre-flight
GPS, battery, PreArm, geofence, wind, Home, camera storage ও link/failsafe।
2. Stabilize/Loiter-এ Arm
প্রথম mission test-এ সরাসরি Auto-তে arm করবেন না।
3. Manual hover
3–5 m উঠে stability, control authority ও telemetry নিশ্চিত করুন।
4. Auto-তে যান
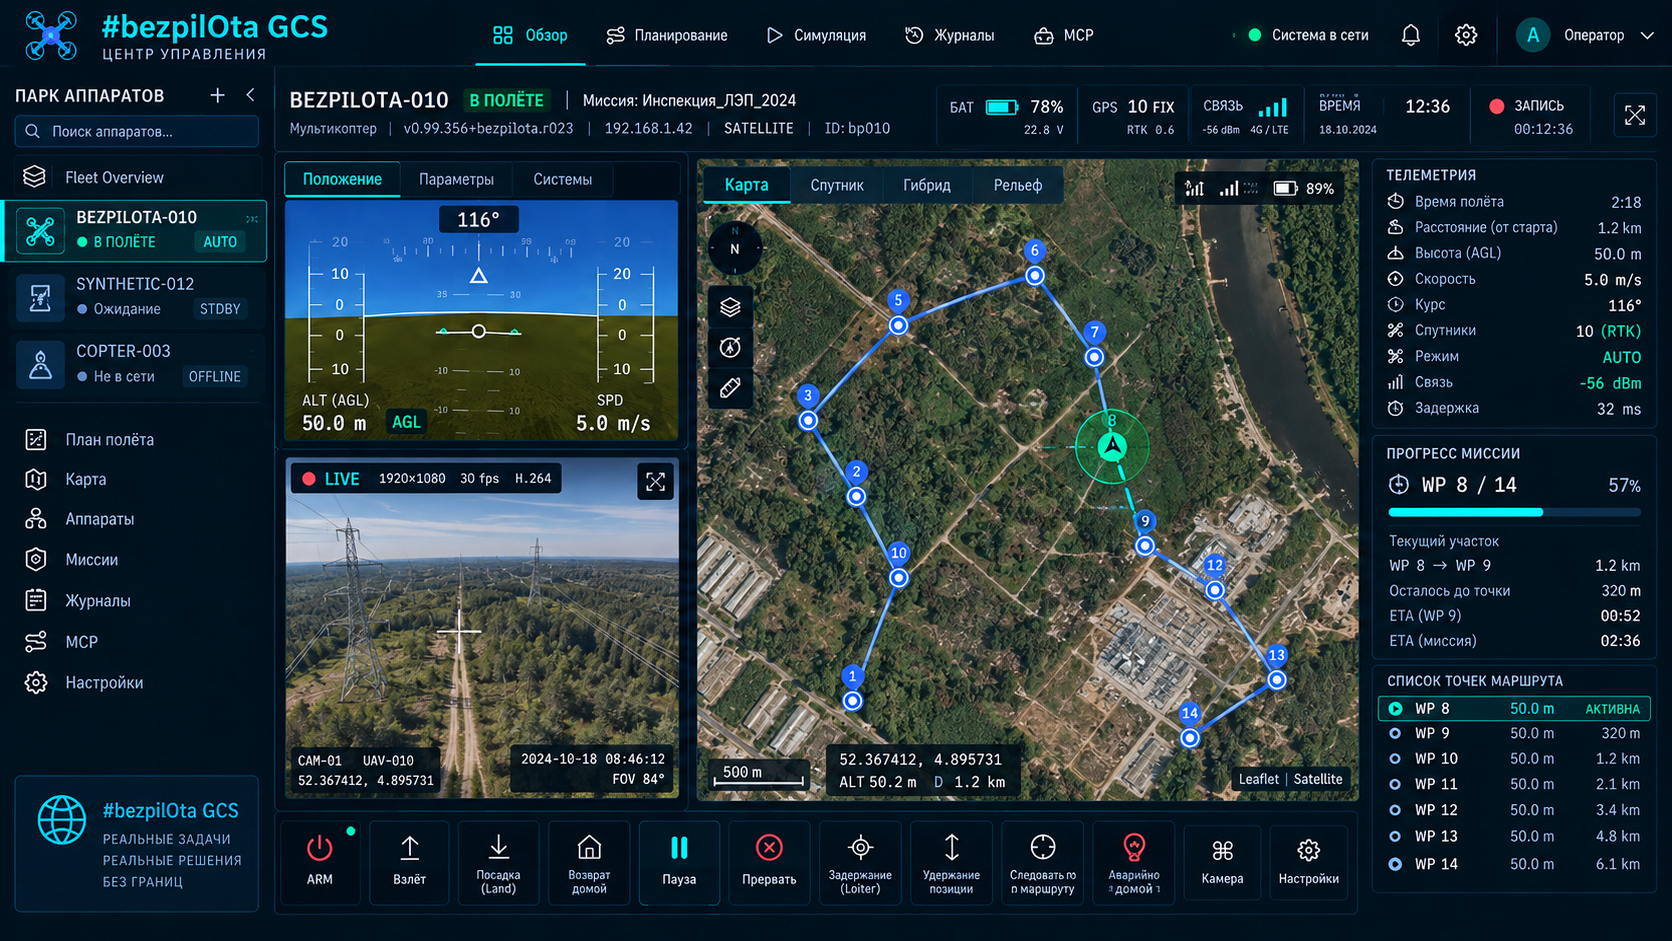
FC takeoff altitude-এ climb করে, first waypoint-এ যায়, grid legs/triggers শেষ করে RTL/land করে।
5. Monitor
Current item, altitude, ground speed, battery, GPS/EKF, camera triggers ও remaining time দেখুন।
6. Land ও disarm
শেষে touchdown, auto-disarm এবং logs saving নিশ্চিত করুন।
Mission থামানোর তিন উপায় ও এক চূড়ান্ত ব্যবস্থা
| Action | ফল | কখন |
|---|---|---|
| Loiter | Current position/altitude ধরে | সুস্থ GPS/EKF থাকলে মূল্যায়নের বিরতি |
| RTL | Home ফেরে ও configured finish করে | Home area/path নিরাপদ, Home সঠিক |
| Land | বর্তমান স্থানে নামে | বর্তমান স্থান ফেরার চেয়ে নিরাপদ |
| Emergency Disarm | সঙ্গে সঙ্গে motors বন্ধ — যান পড়ে যায় | চূড়ান্ত অবস্থা, যখন continued thrust পতনের চেয়ে বিপজ্জনক |
বিভিন্ন কাজের সাত generators
Survey Grid
Orthomosaic/mapping-এর overlap-সহ parallel lines।
Orbit
নির্ধারিত radius ও camera orientation-এ point/structure ঘিরে circle বা arc।
Corridor Scan
রাস্তা, line, pipeline বা অন্য দীর্ঘ object বরাবর strips।
Expanding Square
Start point থেকে বাড়তে থাকা search square।
Sector Search
Systematic search-এর কেন্দ্র থেকে radial legs।
Parallel Track
নির্ধারিত spacing-সহ parallel search lines।
Structure Scan
Vertical object ঘিরে trajectory; বিশেষ obstacle ও GNSS assessment দরকার।
Portable files ও optional cloud library
| বিন্যাস | উদ্দেশ্য |
|---|---|
| QGC WPL 110 | Mission waypoints ও commands |
| KML | GIS tools-এর সঙ্গে mission/boundary exchange |
| CSV | Tabular import/export |
| GeoJSON | Polygon boundaries ও GIS geometry |
| Cloud mission সংগ্রহ | Convex backend enabled থাকলে optional saving |
অন্যের বা পুরোনো file load করলে altitude frame, Home assumptions, firmware commands, fence, camera trigger ও coordinates আবার দেখুন। Convex ছাড়া local-only deployment-এ cloud library নেই — এটি স্বাভাবিক।
Geometric preview ও physics SITL আলাদা checks
Mission Control Simulation tab 3D terrain, path, camera trigger markers, timing, altitude profile ও terrain warnings দেখায়। এটি geometric preview: aerodynamics, wind, actuator limits, battery sag বা estimator faults model করে না।
Physics/protocol validation-এর সঠিক firmware version-সহ SITL ব্যবহার করুন। SITL-এর পরেও ছোট area, কম height ও duration নিয়ে controlled field test দরকার।
প্রাথমিক লক্ষ্য ও battery margin
| কাজ | Simulation-এর target altitude |
|---|---|
| বিস্তারিত capture | 25–30 m |
| সাধারণ mapping | প্রায় 50 m |
| পরিচিতি | 80–100 m, শুধু legal/obstacle limits অনুমতি দিলে |
- 75% front ও 65% side overlap দিয়ে শুরু করুন; দুর্বল stitching হলে side overlap 70–75% করা যায়।
- Wind বিবেচনা করে grid orient করুন; unsafe crosswind turns কমায় এমন lines বেছে নিন।
- প্রায় 70%-এর বেশি battery ব্যবহার না করে wind, go-around ও degradation-এর জন্য 30% reserve রাখুন।
- Speed, exposure ও camera write rate অনুযায়ী photo interval যাচাই করুন।
- Safe turn ও geofence buffer ছাড়া polygon physical edge পর্যন্ত বাড়াবেন না।