লক্ষ্য Agent UART বা USB দিয়ে flight controller-এ যুক্ত Linux SBC-তে install হয়। Release-এর পরে status cockpit local URL দেখাবে এবং browser checklist MAVLink, ভিডিও, network ও Mission Control handoff নিশ্চিত করবে।
KairOS-এর নিজস্ব installer এখনও প্রকাশিত নয়; পৃষ্ঠাটি মিথ্যা URL ছাড়া যাচাইযোগ্য install contract নির্ধারণ করে।
KairOS repository ↗এই পৃষ্ঠায় +
Flight controller-এর পাশে Rust-first Agent
লক্ষ্য Agent companion SBC-তে চলবে, FC heartbeat পাবে, port 8080-এ REST, MAVLink routing, ভিডিও, radio ও optional cloud দেবে। Python layer AI/vision, hardware bootstrap ও plugin runtime-এর জন্য। systemd প্রতিটি service ও dependencies নিয়ন্ত্রণ করে।
Installation-এর আগে hardware ও software
- সমর্থিত Linux single-board computer।
- UART বা USB-তে যুক্ত ArduPilot, PX4, Betaflight বা iNav flight controller।
- ভিডিও প্রয়োজন হলেই USB UVC বা CSI camera।
- Dependencies installation-এর সময় SBC-তে internet access।
- Raspberry Pi OS Bookworm, Ubuntu 22.04+, Armbian, Debian 12+ অথবা সামঞ্জস্যপূর্ণ Linux।
- SSH access ও curl।
- Camera, radios ও peak load অনুযায়ী SBC-এর পৃথক stable power supply।
লক্ষ্য Flash Tool board বেছে command তৈরি করে
Stock OS boot করুন
নির্মাতার supported OS flash ও boot করুন, SSH চালু করে base system update করুন।
Flash Tool খুলুন
Mission Control publication-এর পরে air-side Drone Agent ও exact board model বেছে নিন।
Generated command কপি করুন
Tool বর্তমান installer ও selected profile-এর one-line curl তৈরি করে।
SSH দিয়ে চালান
Script-এর sudo লাগে; dependencies install করে user/directories, config ও systemd units বানায়।
Health-এর জন্য অপেক্ষা করুন
Board detection, service start ও first status failed units ছাড়াই শেষ হতে হবে।
Planning estimate 3–8 minutes, KairOS SLA নয়। ইচ্ছাকৃতভাবে static URL দেওয়া হয়নি: released Flash Tool সঠিক command দেবে। অস্তিত্বহীন kairos/install.sh মিথ্যা ও সম্ভাব্য বিপজ্জনক নির্দেশ হবে।
আগে status, পরে URL
kairos| পথ | URL |
|---|---|
| একই machine | http://127.0.0.1:8080 |
| mDNS | http://kairos.local:8080 |
| Agent hotspot | http://192.168.4.1 |
| USB tether | http://10.55.0.1:8080 |
| LAN | http://<sbc-ip>:8080 |
kairos status
kairos status --jsonMission Control handoff-এর আগে সাত screens
পরিচয়
নাম, role, board profile, version ও time zone।
MAVLink
FC heartbeat, firmware, serial port, baud, system/component IDs ও router URL।
ভিডিও
Camera detection, resolution, codec, local WHEP ও recording state; camera না থাকলে বাদ দেওয়া যায়।
নেটওয়ার্ক
Hotspot/LAN, Wi‑Fi client, Ethernet, USB tether, modem ও mDNS।
দূরবর্তী access
Optional tunnel/cloud; local mode সম্পূর্ণ বৈধ অবস্থা।
Mission Control
GCS খুলে hostname/IP দিয়ে node যোগ করুন বা auto-discover করুন।
শেষ করুন
Support summary সংরক্ষণ করুন, services যাচাই করে onboarding থেকে বের হন।
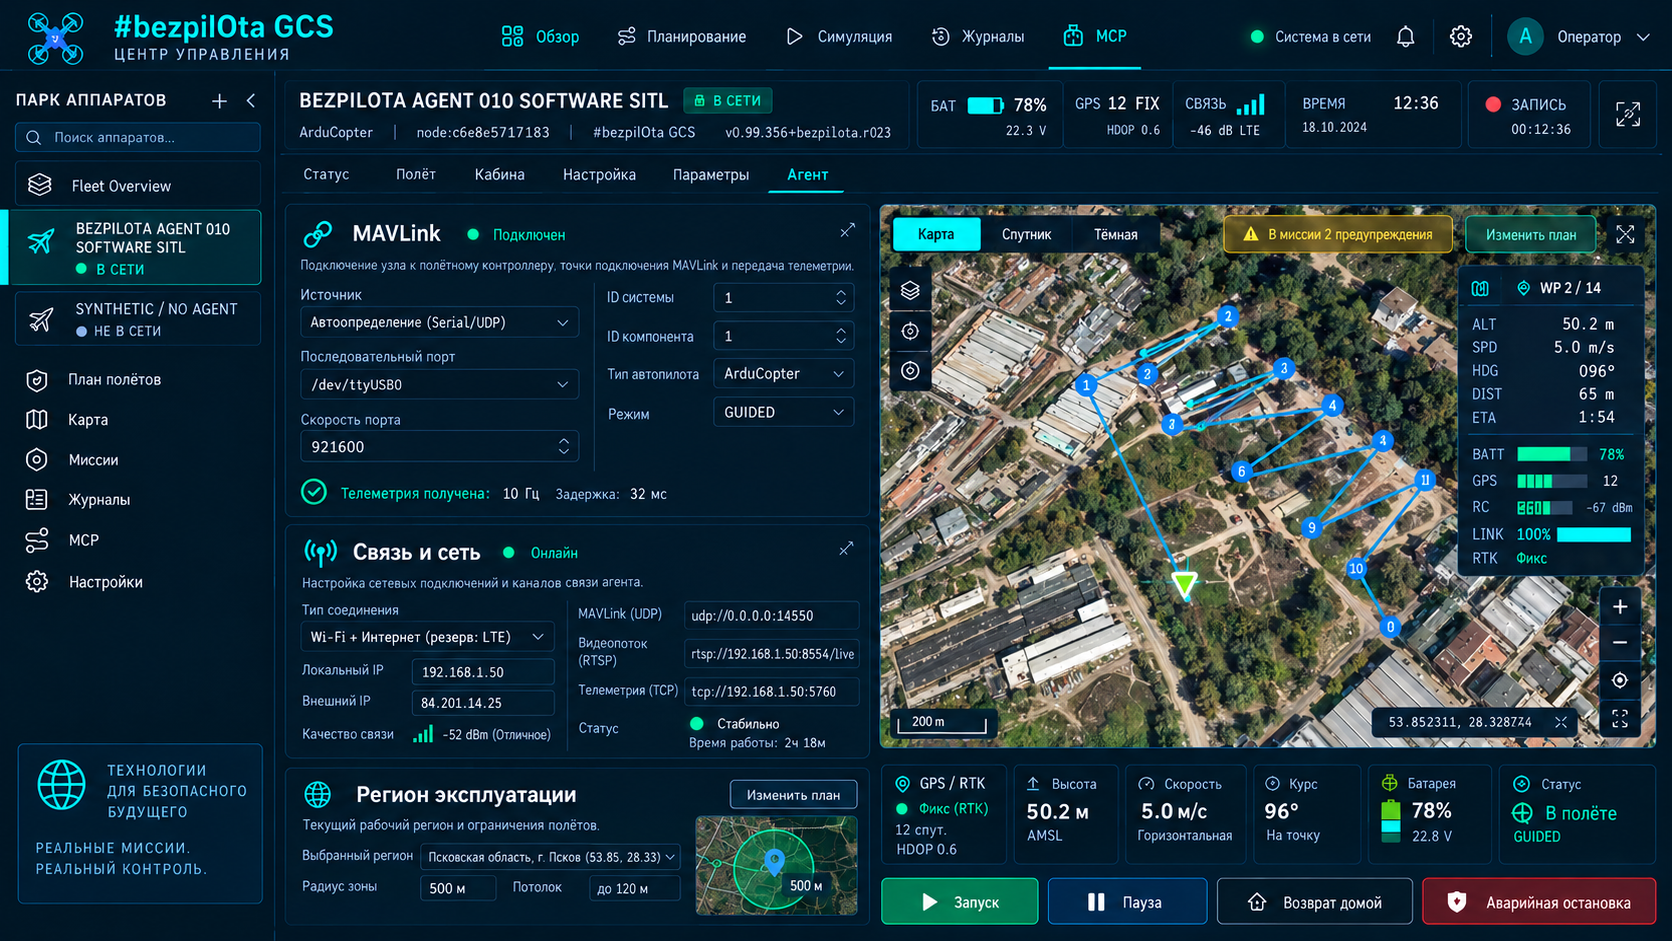
State ও lifecycle-এর ন্যূনতম CLI
kairos
kairos status
kairos status --json
kairos update
kairos uninstallStatus operations state পড়ে। Update ও uninstall system বদলায়; পৃথক operator সিদ্ধান্ত, saved configuration ও recovery plan দরকার। Flight preparation বা execution-এর সময় lifecycle command চালাবেন না।
Supervisor, MAVLink ও camera আলাদা করুন
journalctl -u kairos-supervisor -n 50 --no-pager
ss -tlnp | grep 8080ls -la /dev/ttyUSB* /dev/ttyAMA* /dev/ttyACM* 2>/dev/null
journalctl -u kairos-mavlink -n 50 --no-pagerls -la /dev/video*
v4l2-ctl --list-devices- :8080 না শুনলে প্রথমে supervisor/service state দেখুন, browser cache নয়।
- Serial device না থাকলে cable, FC power, USB enumeration ও permissions দেখুন।
- Heartbeat না এলে baud ও FC telemetry port settings মিলিয়ে দেখুন।
- /dev/video* থাকলেও stream না চললে formats এবং অন্য process device ব্যবহার করছে কি না দেখুন।
- API keys, Wi‑Fi credentials বা pairing state-সহ journal প্রকাশ করবেন না।