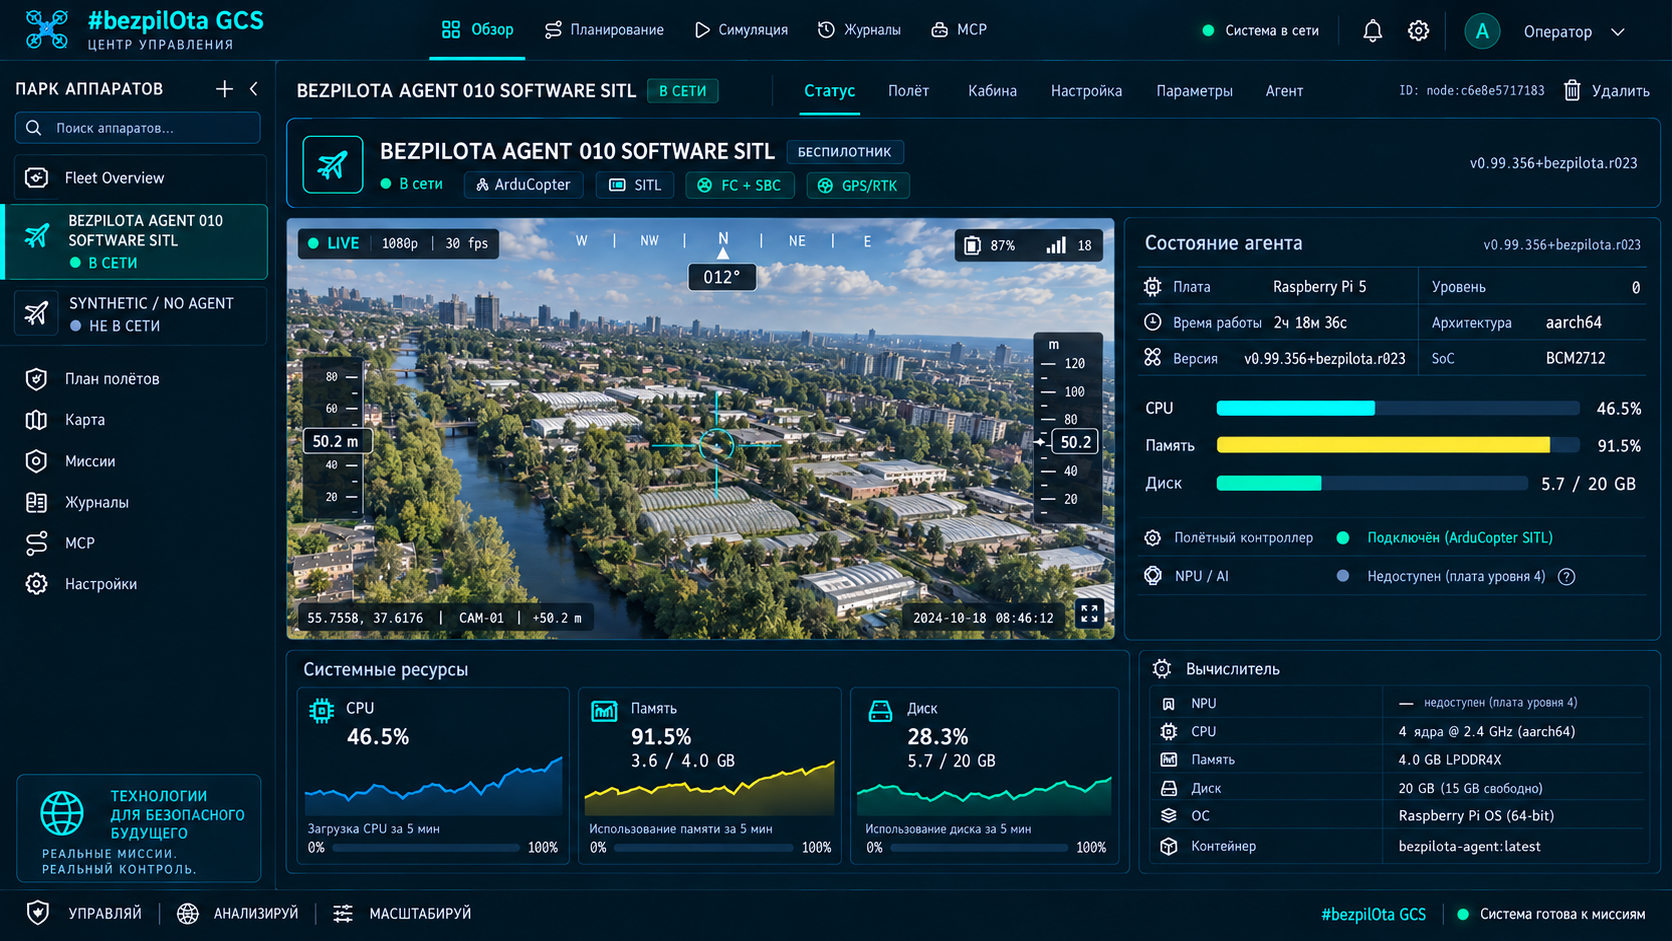
L’agent sert une application de configuration pensée pour le mobile sur le réseau local et un cockpit d’état en lecture seule par SSH. Ces interfaces, Mission Control et le transfert Android lisent le même objet d’état pour offrir une vue cohérente à l’opérateur.
Le modèle de configuration locale est défini comme un contrat cible ; la compilation KairOS et les adresses des services restent à vérifier.
Dépôt KairOS ↗Sur cette page +
Un parcours pensé pour le mobile
L’agent sert lui-même l’application, accessible depuis téléphone, tablette ou ordinateur. Le scénario local principal n’exige ni Internet ni compte cloud. L’assistant guide de l’identification de l’appareil au transfert de connexion vers Mission Control.
Identification
Nom d’appareil, rôle, profil de carte, version d’agent et progression globale de l’intégration.
MAVLink
État du FC, micrologiciel, chemin série, débit en bauds, heartbeat et URL WebSocket.
Vidéo
Caméra ou récepteur, URL WHEP, enregistrement, débit, format et état de liaison.
Réseau
Point d’accès, LAN, partage USB, mDNS, Ethernet, client Wi-Fi et modem cellulaire.
Accès distant
Jeton facultatif de tunnel cloud, état du tunnel et URL publiées.
Système
Services, journaux, version, synthèse d’assistance et actions de récupération à confirmer.
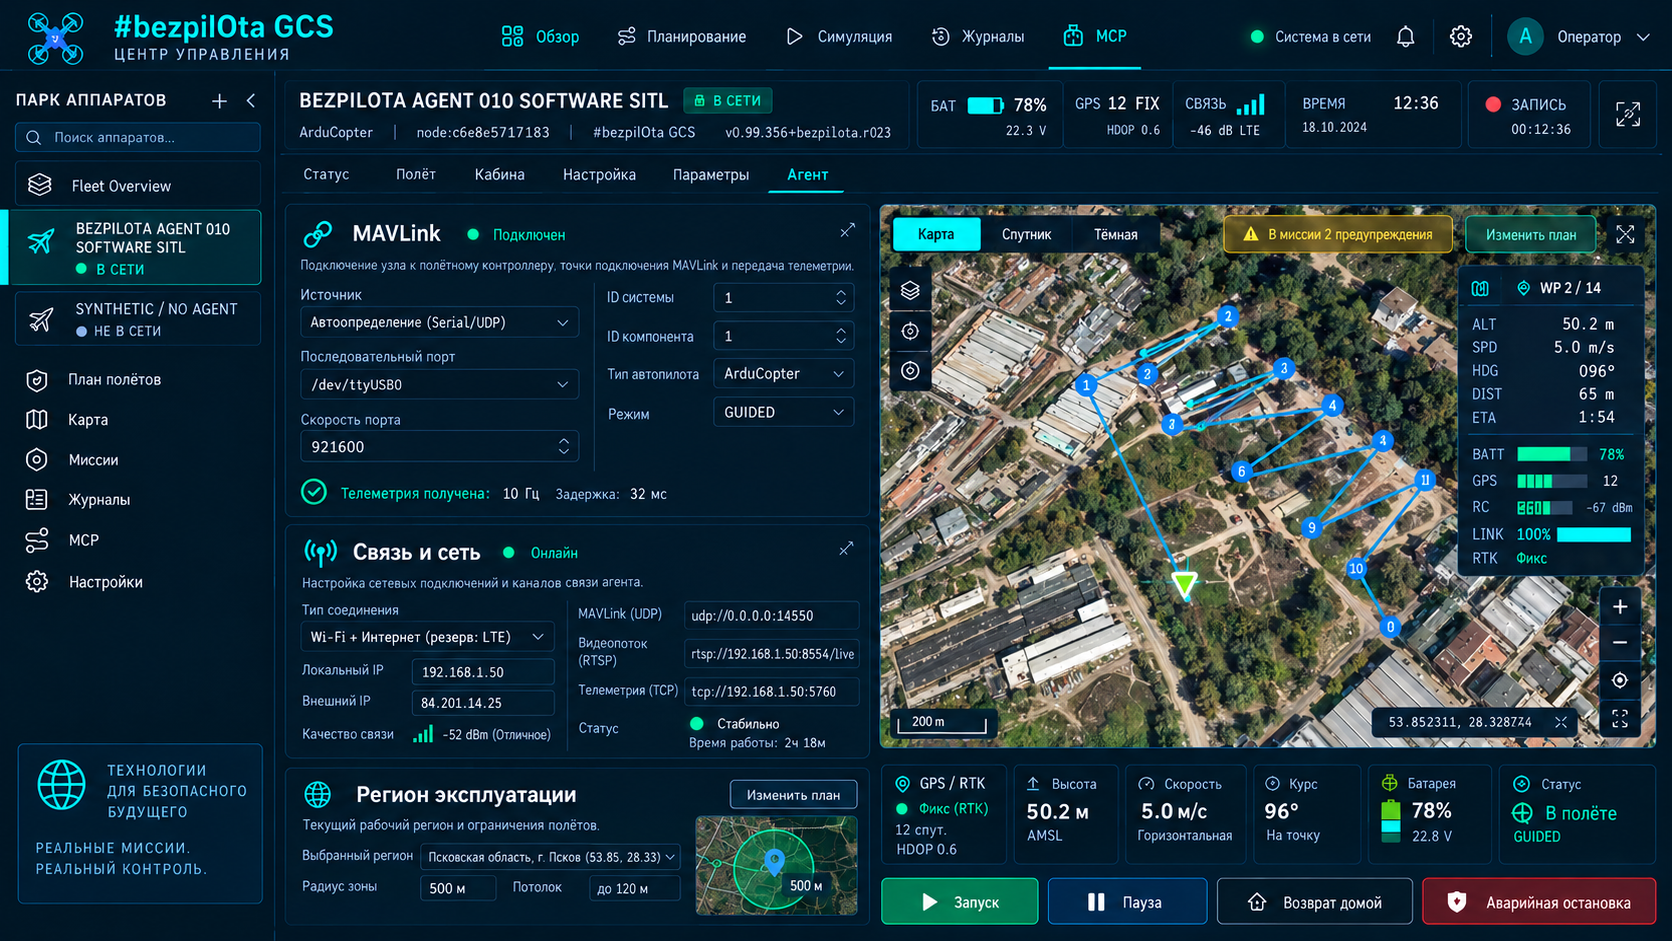
Le terminal laisse volontairement la configuration active inchangée
La commande kairos ouvre un cockpit compact affichant rôle, version, état du FC, vidéo, liaison et cloud, ainsi que l’URL locale de configuration. Les modifications passent par l’application web avec champs et confirmations explicites. Cette lecture seule réduit le risque de commandes accidentelles lors de l’assistance distante.
kairos

  KairOS Drone Agent  ·  drone  ·  v0.1.0-dev
  ─────────────────────────────────────
  FC      connected   ArduPilot 4.5
  Video   streaming   1080p30  H.264
  Link    healthy     -51 dBm
  Cloud   local mode  relay off
  ─────────────────────────────────────
Setup http://<board-ip>:8080| Commande | Fonction |
|---|---|
| kairos | Ouvrir le cockpit en lecture seule et afficher les URL locales |
| kairos status | Afficher une synthèse compacte de la configuration, de MAVLink, de la vidéo, du réseau et des services |
| kairos status --json | Renvoyer les données d’état pour les scripts et l’assistance |
| kairos update | Vérifier et installer une version KairOS publiée |
| kairos uninstall | Désinstaller l’agent KairOS du système |
Cinq chemins d’accès, le cloud ensuite
| Adresse | Fonction |
|---|---|
| http://<board-ip>:8080 | Application de configuration et état sur LAN |
| http://<hostname>.local:8080 | mDNS sur le même réseau |
| http://192.168.4.1:8080 | Point d’accès de l’agent avant configuration d’un réseau externe |
| ws://<board-ip>:8765 | Relais WebSocket MAVLink brut |
| http://<board-ip>:8889/<cam>/whep | Vidéo WebRTC via WHEP |
Le chemin prioritaire est l’IP de la carte, le partage USB ou le point d’accès. mDNS est pratique mais dépend du système client et du réseau local. Le tunnel cloud n’est activé que pour l’accès distant ; un relais désactivé en mode local est normal, pas une erreur.
Un objet d’état partagé pour toutes les surfaces
- L’application de configuration présente l’intégration complète et les modifications autorisées.
- La CLI fournit une synthèse sûre en lecture seule et du JSON pour l’assistance.
- Mission Control utilise les mêmes champs pour ajouter et diagnostiquer un nœud.
- Android ou un autre transfert ouvre la même URL locale sans créer de configuration distincte.
- La synthèse d’assistance rassemble version, profil, services, réseau, MAVLink et vidéo sans révéler de secrets.