Il s’agit d’un protocole de validation future : connexion FC, liste avant vol, vérification des entrées et du failsafe, court vol manuel, atterrissage et analyse télémétrique. À ce stade, KairOS autorise uniquement SITL et le banc sans hélices.
KairOS n’a pas passé la validation en vol et n’est pas destiné à commander un appareil réel à ce stade.
Dépôt KairOS ↗Sur cette page +
Ce que vous ferez et ce que ce guide ne garantit pas
L’objectif est de fixer le cycle complet : connexion, contrôles avant vol, entrées, armement, décollage, court vol manuel, atterrissage et analyse. Avant validation matérielle et en vol propre à KairOS, la séquence s’exécute uniquement en SITL ou au banc sans hélices.
Appareil, étalonnages et équipement
- Cellule mécaniquement saine et déjà vérifiée ; fixations, bras, train et charge utile sécurisés.
- Contrôleur ArduPilot, PX4, Betaflight ou iNav ; micrologiciel et version exacts vérifiés.
- Accéléromètre, compas, gyroscope et correspondance RC/manette étalonnés ; orientation FC conforme au montage.
- Hélices de type et sens corrects installées seulement après essais au banc sans hélices.
- Batterie de vol entièrement chargée et alimentation stable séparée pour l’électronique compagnon.
- USB direct ou Wi-Fi/4G/liaison de terrain via Drone Agent ; Mission Control ouvert et compris.
- Manette ou clavier ; contrôleur de type Xbox retenu comme profil cible de Web Gamepad API.
- Zone ouverte autorisée sans personnes, animaux, véhicules, câbles, aéroports ni zones restreintes.
Connecter le FC et attendre une négociation confirmée
USB direct
Branchez un câble de données, ouvrez http://localhost:4000, cliquez sur Connect, choisissez le port série et attendez heartbeat/capacités/paramètres.
Réseau de terrain
Allumez l’appareil ; l’agent doit démarrer seul. Connectez l’ordinateur au même LAN, partage USB ou AP Ground Agent, puis choisissez le nœud trouvé ou saisissez IP/mDNS.
- La barre supérieure indique famille de micrologiciel, type d’appareil et version.
- La connexion ne devient verte qu’après télémétrie vivante, pas à la seule ouverture du socket.
- La négociation cible dure 2–5 secondes ; diagnostiquez un délai dépassé plutôt que de rappuyer sur Arm.
- Avant de continuer, vérifiez que le nœud choisi correspond bien à l’appareil actuel.
Terminer les contrôles avant vol sans erreur rouge
| Vérification | Résultat attendu |
|---|---|
| GPS | Fix 3D ou mieux ; 8 satellites ou plus comme minimum cible de validation terrain ; HDOP <2 ; état RTK si utilisé |
| Batterie | Tension de pack plein, par exemple environ 25,2 V en 6S ; >80 % ; courant proche de 0 A au sol |
| Attitude | Horizon artificiel horizontal ; roulis/tangage réagissent dans le bon sens |
| Entrées | Canaux RC/manette corrects ; gaz minimum ; trims centrés |
| Mode | Stabilize ou Altitude Hold au premier vol ; pas Auto, Guided ou Loiter comme mode initial inconnu |
| PreArm | Tous les défauts résolus ; ne pas contourner les contrôles pour décoller |
Prévoyez 2–3 minutes pour RC et compas, mais le résultat correct prime sur le temps. Horizon incliné, variance du compas, GPS sans position ou télémétrie batterie douteuse imposent de reporter l’essai.
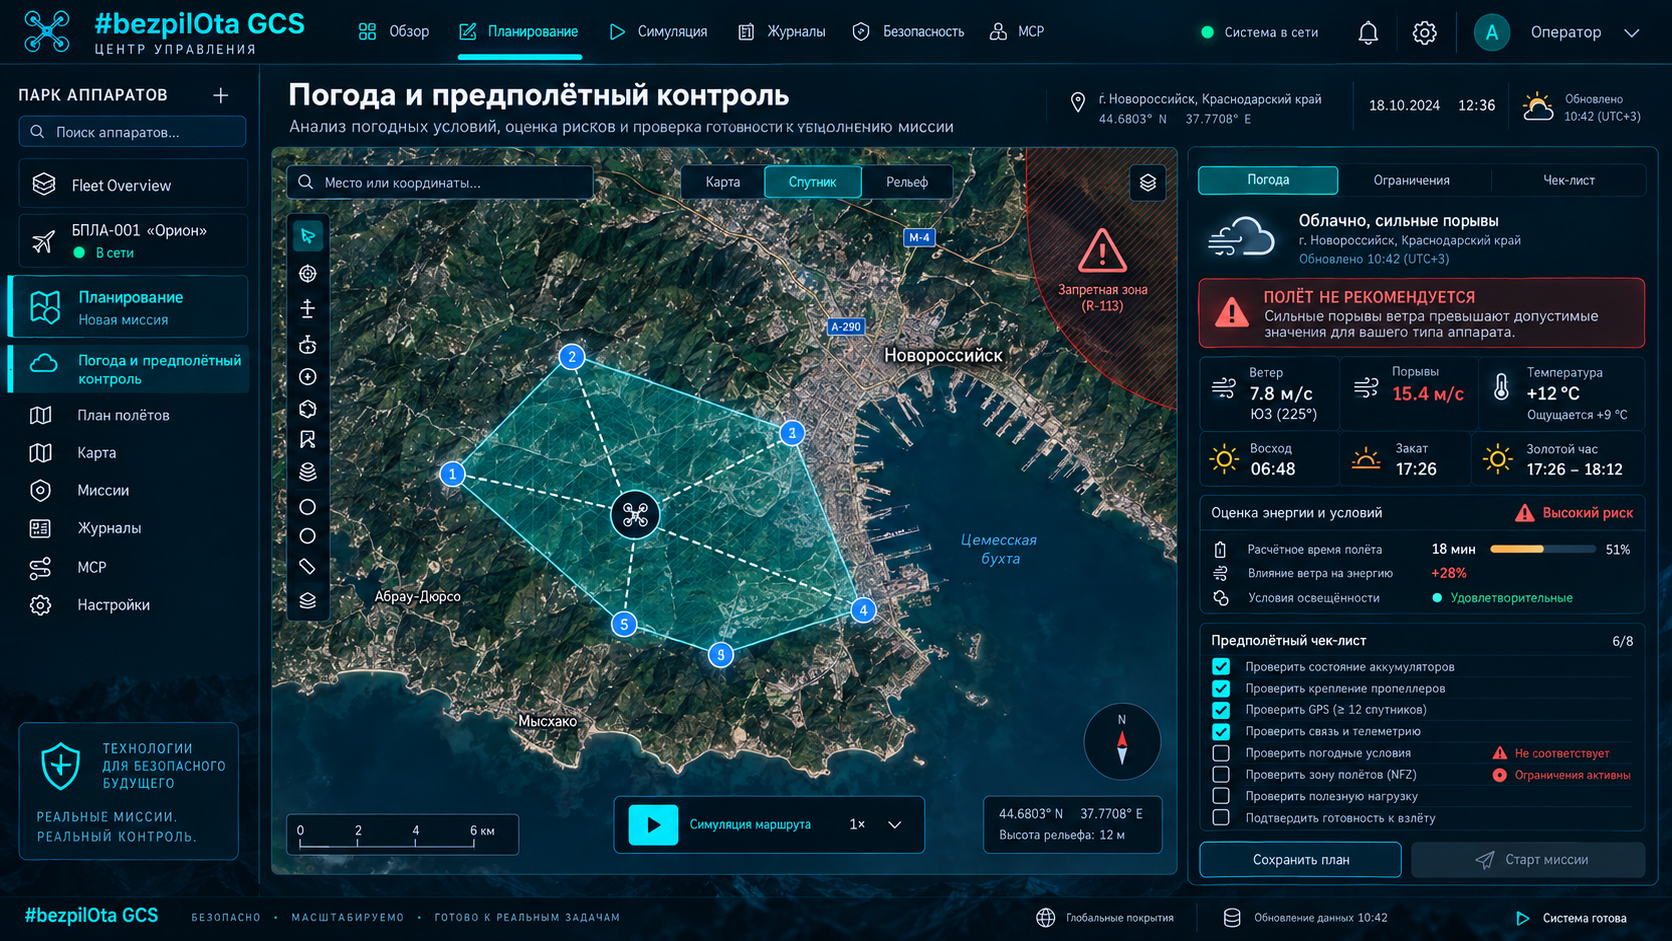
Vérifier les commandes avant armement
| Entrées | Action |
|---|---|
| Manche gauche vertical | Gaz |
| Manche gauche horizontal | Lacet |
| Manche droit vertical | Tangage |
| Manche droit horizontal | Roulis |
| Clavier W / S | Tangage |
| Clavier A / D | Roulis |
| Flèche haut / bas | Gaz |
| Flèche gauche / droite | Lacet |
La manette doit apparaître dans Commande de vol ; un bouton peut devoir la réveiller. La cible KairOS envoie MANUAL_CONTROL MAVLink à 50 Hz. Vérifiez PILOT_THR_BHV, politique RC override, zones mortes et sens de chaque axe. Bluetooth peut ajouter de la latence ; USB est préférable au premier essai.
Armer à distance sûre avec confirmation explicite
Dégager la zone
Toutes les personnes sont derrière la limite de sécurité ; l’appareil est orienté de manière prévisible et entièrement visible.
Confirmer mode et gaz
Stabilize/AltHold choisi consciemment, gaz minimum, manches au neutre.
Armer
Cliquez sur Arm et confirmez. L’interface attend ACK/heartbeat puis affiche ARMED.
Observer les moteurs
La rotation au ralenti dépend de MOT_SPIN_ARM. Sens incorrect, vibration ou gaz inattendus imposent un désarmement immédiat.
| Refus typique | Correction |
|---|---|
| Fix 3D nécessaire | Attendre le GPS en zone ouverte ou choisir un essai sans GPS autorisé en comprenant pleinement le mode |
| Failsafe batterie | Vérifier charge, capteurs tension/courant, nombre de cellules et seuil |
| Variance du compas | Éliminer les interférences, étalonner et vérifier l’orientation |
| Gyroscopes incohérents | Immobiliser l’appareil et laisser les capteurs chauffer environ 30 secondes |
Monter à 2–3 mètres et s’arrêter
Lors de la future validation terrain, augmentez lentement les gaz ; le stationnaire est souvent à 40–60 %, selon l’appareil. En Altitude Hold/Loiter, le centre maintient l’altitude, au-dessus commande la montée et au-dessous la descente. Choisissez le mode selon le micrologiciel et les essais préalables.
Décoller proprement
Ne traînez pas l’appareil au sol ; traversez progressivement l’effet de sol.
Tenir 2–3 m
Arrêtez la montée et vérifiez dérive, oscillation, vibration et réponse.
Interrompre tôt
Si le comportement devient imprévisible, posez-vous doucement ; ne poursuivez pas pour finir le guide.
Commandes brèves, surveillance continue
- Tangage : avant/arrière ; roulis : gauche/droite ; lacet : rotation ; gaz : commande verticale selon le mode.
- Surveillez altitude, vitesse sol, tension et chute de tension, distance au départ, mode et liaison.
- Appliquez une petite entrée à la fois et revenez au stationnaire pour vérifier la réponse.
- Loiter peut maintenir position/altitude, uniquement avec GPS/EKF sains et commutation de mode déjà vérifiée.
- Ne passez pas en Auto/Guided et ne testez pas geofence/failsafe pour la première fois sur une petite zone.
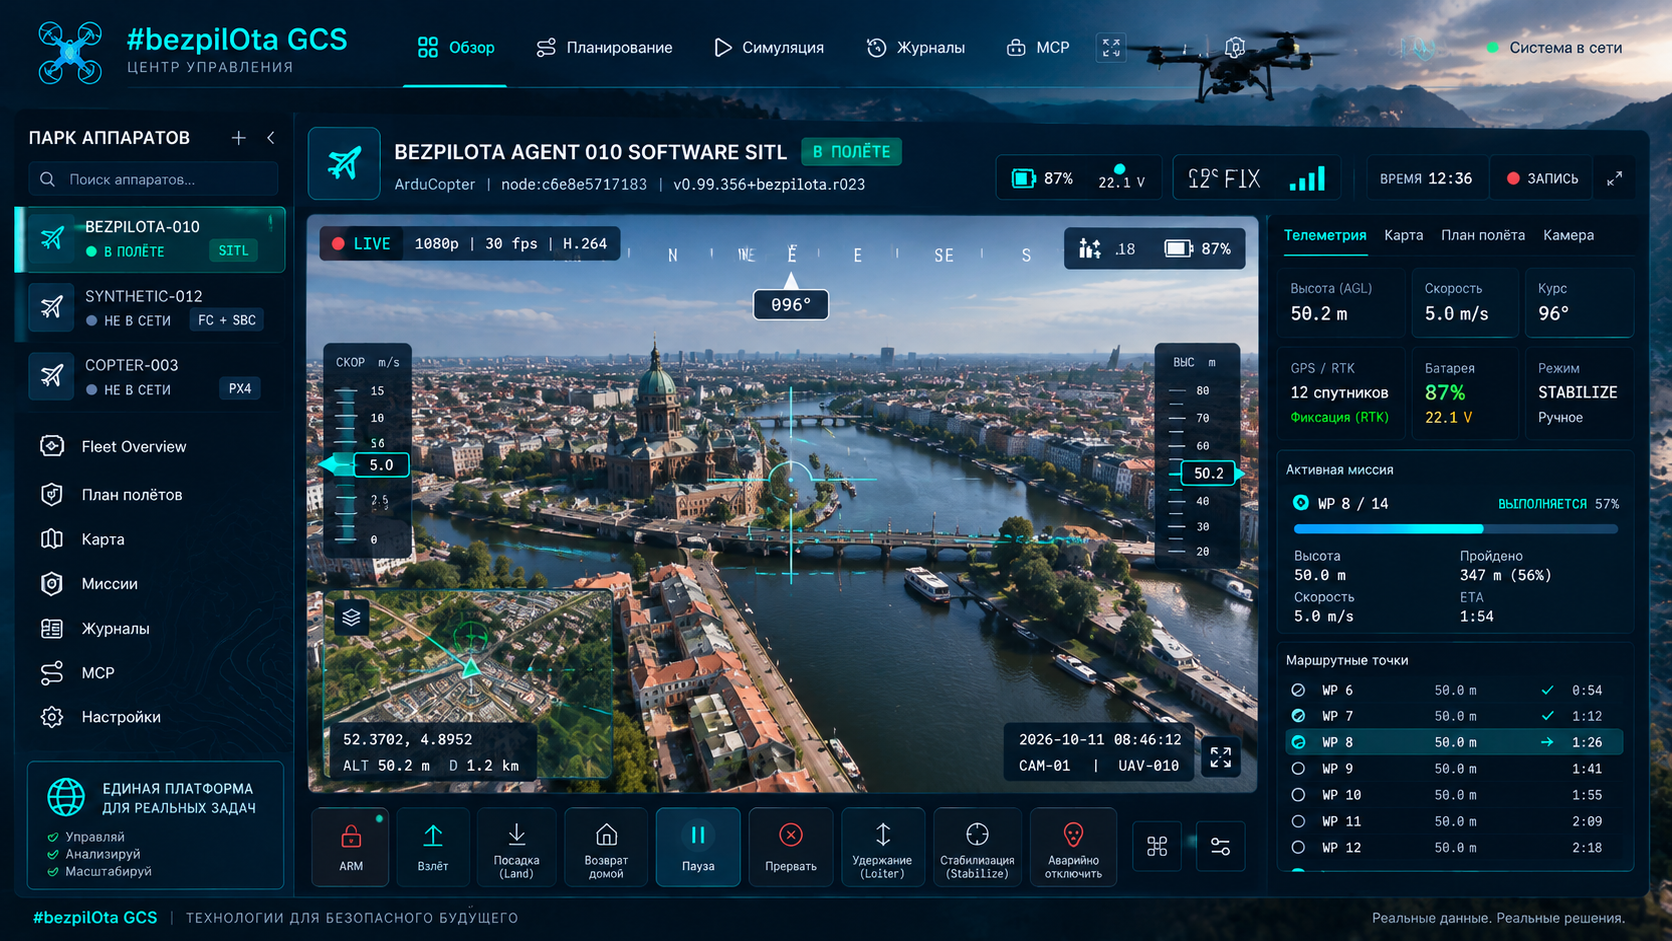
Comprendre ce que maintient chaque mode
| Mode | Comportement cible | Exigences |
|---|---|---|
| Stabilize | Commande manuelle complète avec remise à niveau automatique de l’attitude | Commande opérateur familière |
| Altitude Hold | Maintient l’altitude autour du centre des gaz | Baromètre et comportement correct des gaz |
| Loiter | Maintient position et altitude | Santé GPS/EKF |
| PosHold | Maintien dépendant du micrologiciel avec commande orientée accéléromètre | Ne pas supposer une sécurité universelle sans vérification propre au micrologiciel |
Atterrir de façon prévisible selon la méthode choisie
| Méthode | Parcours complet |
|---|---|
| Descente manuelle | Descendre à environ 0,5–1 m/s ; après contact, gaz minimum environ 2 s ; désarmement automatique selon DISARM_DELAY |
| Mode Land | Le FC descend de façon contrôlée et désarme après contact ; l’opérateur reste prêt à changer de mode |
| RTL | Monter à l’altitude configurée, rentrer et atterrir ; exige GPS, départ, altitude et trajet vérifiés |
Après arrêt des hélices, l’interface doit afficher DISARMED. Sans désarmement automatique, n’utilisez Disarm qu’après contact physique et certitude que l’appareil ne rétablira pas la poussée.
Analyser télémétrie et journaux avant le vol suivant
- Ouvrez la trace cartographique et comparez trajectoire réelle et commandes.
- Vérifiez altitude, changements de mode, GPS, EKF, vibrations, courant, événements de liaison et failsafe.
- ArduPilot conserve des journaux .bin embarqués ; téléchargez-les via navigateur de journaux ou USB avec un instantané de configuration.
- Pour ArduPilot, utilisez firmware.ardupilot.org et l’analyse propre au micrologiciel ; KairOS ne remplace pas la documentation du fabricant.
- Une batterie sous environ 3,5 V/cellule en charge peut indiquer vieillissement ou chute excessive ; comparez aux caractéristiques du pack.
- Après failsafe ou alerte, réduisez ou annulez le prochain vol jusqu’à comprendre la cause.
Diagnostiquer les symptômes sans les masquer
| Symptôme | Contrôles |
|---|---|
| Dérive d’un côté | Interférences/étalonnage du compas, orientation FC, mise à niveau, trim |
| Oscillation ou vibration | Hélices/moteurs/châssis, journaux de vibration, PID ; Autotune uniquement dans un essai sûr séparé |
| Retard de manette | Chrome/Edge, USB plutôt que Bluetooth, fréquence d’images, focus de l’onglet |
| Vidéo figée/noire | Service vidéo de l’agent, transport choisi, périphérique caméra et format |
| Vérifier le micrologiciel | Minimums cibles : ArduPilot 4.0+, PX4 1.12+, Betaflight 4.3+, iNav 7.0+ ; prise en charge réelle à vérifier |
kairos status
journalctl -u kairos-video -n 20 --no-pagerL’essentiel à ne pas oublier
- Armez seulement à distance sûre des personnes et objets.
- Gardez les premiers vols courts et bas ; augmentez progressivement la difficulté.
- Maintenez la vue directe et la conscience de la situation.
- Connaissez les conséquences de perte RC/GCS, batterie faible et panne GPS/EKF.
- Volez en zone ouverte autorisée loin des aéroports, espaces restreints et foules.
- Vérifiez les règles locales en vigueur avant chaque session.
- L’opérateur reste responsable même avec modes automatiques et interface KairOS.