L’agent cible s’installe sur un SBC Linux relié au contrôleur par UART ou USB. Après publication, le cockpit doit montrer l’URL locale et la liste navigateur doit confirmer MAVLink, vidéo, réseau et transfert vers Mission Control.
L’installateur propre à KairOS n’est pas publié ; cette page fixe un contrat vérifiable sans URL inventée.
Dépôt KairOS ↗Sur cette page +
Un agent principalement Rust à côté du contrôleur
L’agent cible doit fonctionner sur SBC compagnon, recevoir les heartbeats FC et assurer REST sur 8080, routage MAVLink, vidéo, radio et cloud facultatif. Python couvre IA/vision, initialisation matérielle et plugins. systemd supervise services et dépendances.
Matériel et logiciels avant installation
- Un ordinateur monocarte Linux pris en charge.
- Un contrôleur ArduPilot, PX4, Betaflight ou iNav relié par UART ou USB.
- Une caméra USB UVC ou CSI uniquement si la vidéo est nécessaire.
- Accès Internet sur le SBC pendant l’installation des dépendances.
- Raspberry Pi OS Bookworm, Ubuntu 22.04+, Armbian, Debian 12+ ou Linux compatible.
- Accès SSH et curl.
- Alimentation séparée stable du SBC dimensionnée pour caméra, radios et pointes de charge.
Le Flash Tool cible choisit la carte et génère la commande
Démarrer l’OS d’origine
Flashez et démarrez un OS constructeur compatible, activez SSH et actualisez le système de base.
Ouvrir Flash Tool
Après publication de Mission Control, choisissez Drone Agent embarqué et le modèle exact de carte.
Copier la commande générée
L’outil produit une commande curl en une ligne pour l’installateur courant et le profil choisi.
Exécuter par SSH
Le script exige sudo, installe les dépendances et crée utilisateur, dossiers, configuration et unités systemd.
Attendre un état sain
Détection de carte, démarrage des services et premier état doivent se terminer sans unité en échec.
La planification prévoit 3–8 minutes, sans constituer un SLA KairOS. Aucune URL statique n’est insérée : le Flash Tool publié doit fournir la bonne commande. Un kairos/install.sh inexistant serait une instruction trompeuse et potentiellement dangereuse.
L’état d’abord, puis l’URL
kairos| Chemin | URL |
|---|---|
| Même machine | http://127.0.0.1:8080 |
| mDNS | http://kairos.local:8080 |
| Point d’accès de l’agent | http://192.168.4.1 |
| Partage USB | http://10.55.0.1:8080 |
| LAN | http://<sbc-ip>:8080 |
kairos status
kairos status --jsonSept écrans avant Mission Control
Identification
Nom, rôle, profil de carte, version et fuseau horaire.
MAVLink
Heartbeat FC, micrologiciel, port série, bauds, identifiants système/composant et URL routeur.
Vidéo
Détection caméra, résolution, codec, WHEP local et état d’enregistrement ; étape facultative sans caméra.
Réseau
Point d’accès/LAN, client Wi-Fi, Ethernet, partage USB, modem et mDNS.
Accès distant
Tunnel/cloud facultatif ; le mode local est complet et valide.
Mission Control
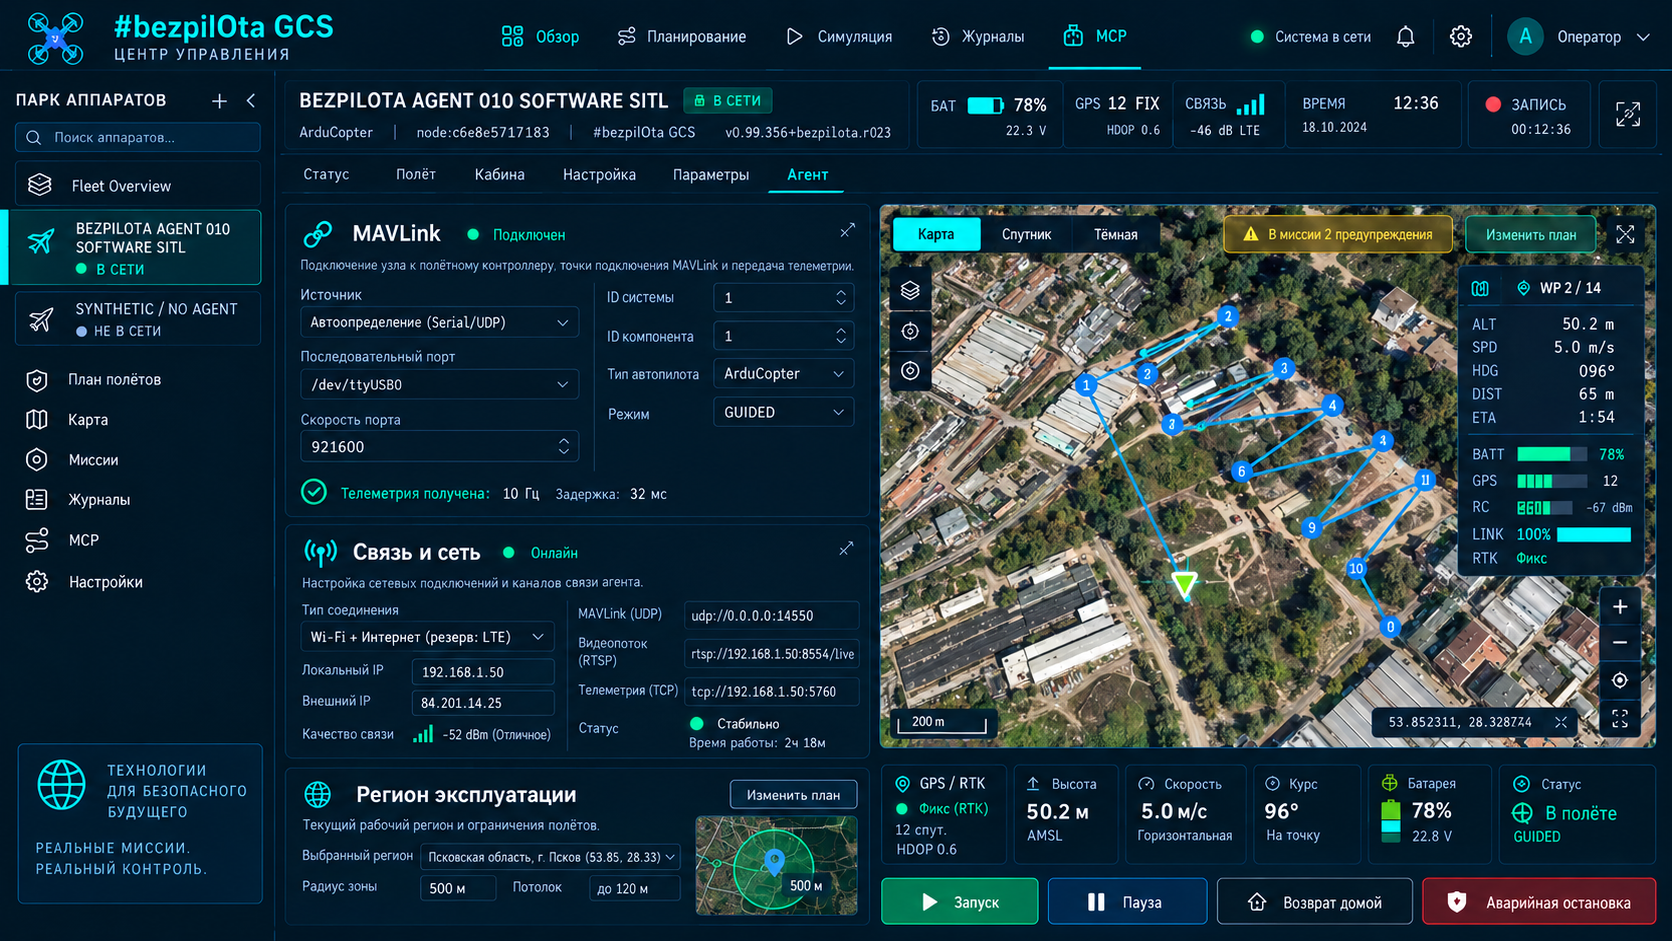
Ouvrir le GCS et ajouter un nœud par hôte/IP ou le découvrir automatiquement.
Terminer
Enregistrer une synthèse d’assistance, vérifier les services et quitter l’intégration.
CLI minimale d’état et de cycle de vie
kairos
kairos status
kairos status --json
kairos update
kairos uninstallLes opérations d’état lisent les données. Mise à jour et désinstallation modifient le système et exigent décision distincte, configuration sauvegardée et plan de récupération. N’exécutez pas ces commandes pendant préparation ou vol.
Diagnostiquer séparément superviseur, MAVLink et caméra
journalctl -u kairos-supervisor -n 50 --no-pager
ss -tlnp | grep 8080ls -la /dev/ttyUSB* /dev/ttyAMA* /dev/ttyACM* 2>/dev/null
journalctl -u kairos-mavlink -n 50 --no-pagerls -la /dev/video*
v4l2-ctl --list-devices- Si :8080 n’écoute pas, vérifiez superviseur et services avant le cache navigateur.
- Si le périphérique série manque, vérifiez câble, alimentation FC, énumération USB et droits.
- Sans heartbeat, comparez débit en bauds et réglages du port de télémétrie FC.
- Si /dev/video* existe sans flux, vérifiez formats et occupation du périphérique par un autre processus.
- Ne publiez pas de journaux contenant clés API, identifiants Wi-Fi ou état d’appairage.