目标代理安装在通过 UART 或 USB 连接飞控的 Linux SBC 上。发布后,状态面板应显示本地 URL,浏览器检查清单应确认 MAVLink、视频、网络,以及向 Mission Control 的交接。
本页内容 +
位于飞控旁的 Rust 优先代理
目标代理应在伴随 SBC 上运行,接收飞控心跳,并提供 8080 端口 REST、MAVLink 路由、视频、无线电和可选云服务。Python 层用于 AI/视觉、硬件引导和插件运行时。systemd 管理各服务及其依赖。
安装前的硬件与软件
- 受支持的 Linux 单板计算机。
- 运行 ArduPilot、PX4、Betaflight 或 iNav 的飞控,通过 UART 或 USB 连接。
- 仅在需要视频时配置 USB UVC 或 CSI 相机。
- 安装依赖期间,SBC 需要互联网访问。
- Raspberry Pi OS Bookworm、Ubuntu 22.04+、Armbian、Debian 12+ 或兼容 Linux。
- SSH 访问和 curl。
- 为 SBC 提供独立稳定电源,容量需覆盖相机、无线电和峰值负载。
目标 Flash Tool 选择板卡并生成命令
安装原厂操作系统
写入并启动受支持的厂商操作系统,启用 SSH 并更新基础系统。
打开 Flash Tool
Mission Control 发布后,选择机载 Drone Agent 和准确板卡型号。
复制生成的命令
工具为最新安装程序及所选配置生成单行 curl 命令。
通过 SSH 执行
脚本要求 sudo,安装依赖并创建用户/目录、配置和 systemd 单元。
等待健康状态
板卡识别、服务启动和首次状态检查应完成,且无失败单元。
规划参考时间为 3–8 分钟,但不构成 KairOS SLA。此处刻意不填入静态 URL:正确命令应由已发布的 Flash Tool 提供。不存在的 kairos/install.sh 会构成虚假且可能危险的指导。
先查状态,再打开 URL
kairos| 路径 | URL |
|---|---|
| 同一设备 | http://127.0.0.1:8080 |
| mDNS | http://kairos.local:8080 |
| 代理热点 | http://192.168.4.1 |
| USB 网络共享 | http://10.55.0.1:8080 |
| LAN | http://<sbc-ip>:8080 |
kairos status
kairos status --json交接到 Mission Control 前的七个界面
识别
名称、角色、板卡配置、版本和时区。
MAVLink
飞控心跳、固件、串口、波特率、系统/组件 ID 和路由器 URL。
视频
相机检测、分辨率、编码、本地 WHEP 和录制状态;无相机时可跳过。
网络
热点/LAN、Wi-Fi 客户端、以太网、USB 网络共享、调制解调器和 mDNS。
远程访问
可选隧道/云端;本地模式是完整且正确的状态。
Mission Control
打开 GCS,通过主机名/IP 添加节点,或自动发现。
完成
保存支持摘要、检查服务并退出接入流程。
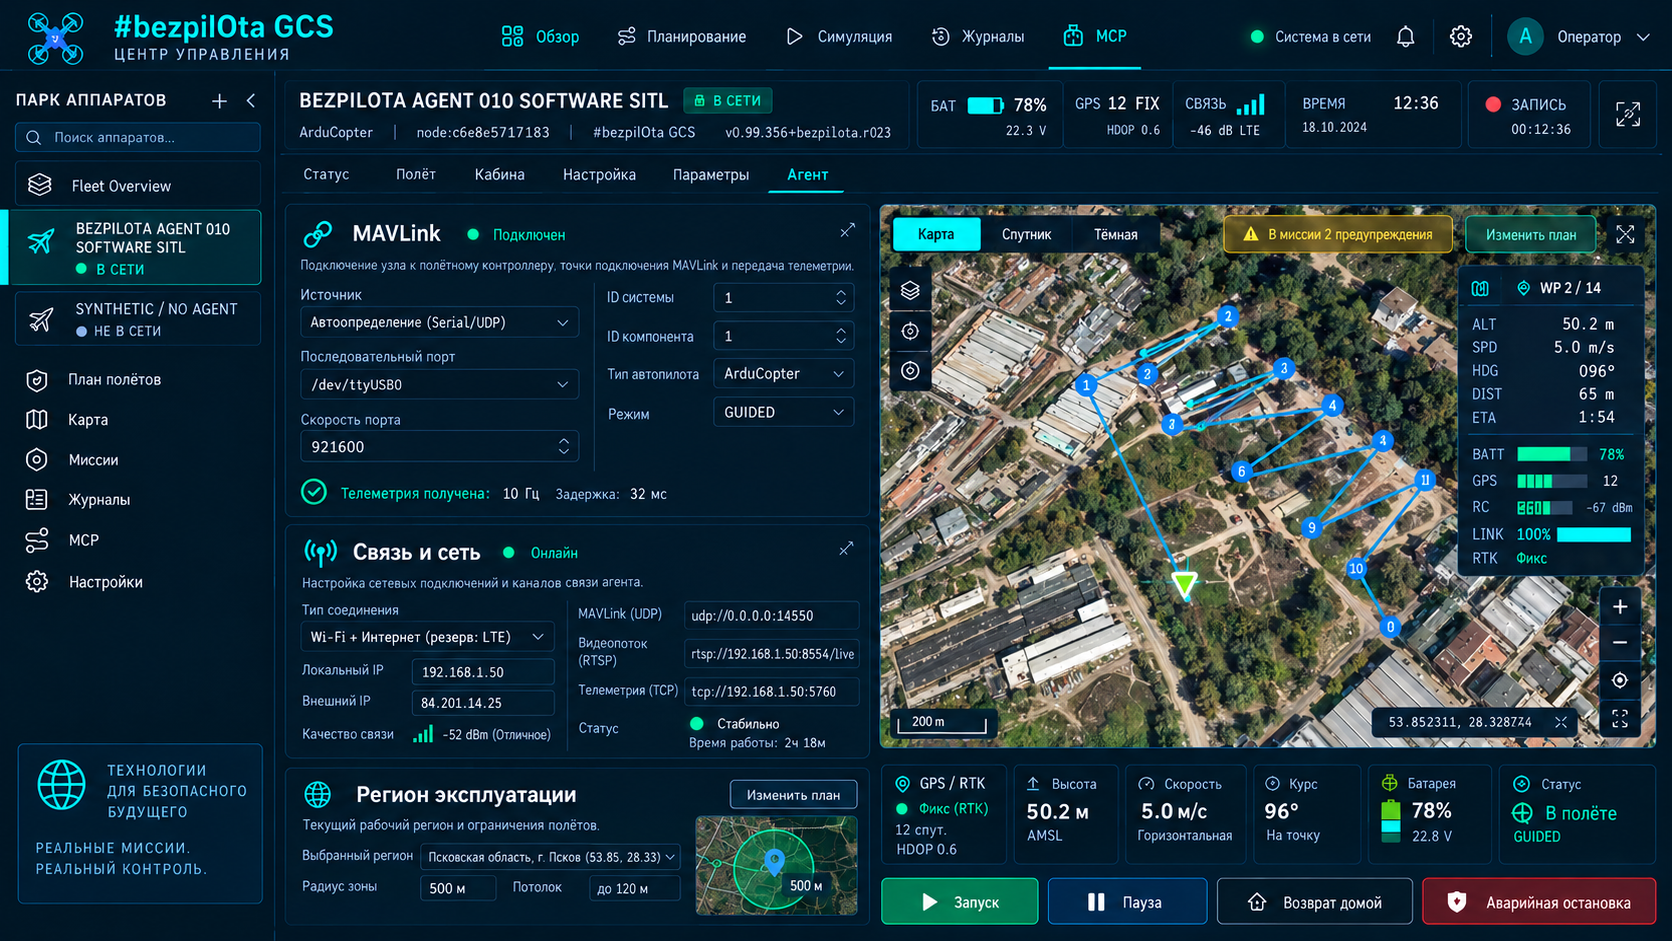
状态与生命周期的最小 CLI
kairos
kairos status
kairos status --json
kairos update
kairos uninstall状态操作只读取状态。更新和卸载会改变系统,需要操作员单独决定、保存配置并制定恢复计划。不要在飞行准备或执行期间运行生命周期命令。
区分监督器、MAVLink 和相机问题
journalctl -u kairos-supervisor -n 50 --no-pager
ss -tlnp | grep 8080ls -la /dev/ttyUSB* /dev/ttyAMA* /dev/ttyACM* 2>/dev/null
journalctl -u kairos-mavlink -n 50 --no-pagerls -la /dev/video*
v4l2-ctl --list-devices- 如果 :8080 未监听,先检查监督器/服务状态,而非浏览器缓存。
- 若串口设备不存在,请检查线缆、飞控供电、USB 枚举和权限。
- 若未出现心跳,请核对波特率和飞控遥测端口设置。
- 若存在 /dev/video* 但数据流未启动,请检查格式以及设备是否被其他进程占用。
- 不要公开包含 API 密钥、Wi-Fi 凭据或配对状态的日志。