这是未来验证的流程:连接飞控、飞行前清单、输入和失控保护检查、短程手动飞行、降落和遥测分析。KairOS 当前阶段仅允许 SITL 和拆除螺旋桨的台架操作。
本页内容 +
您将完成什么,以及本指南不作何种保证
目标是记录完整操作周期:连接、飞行前检查、输入验证、解锁、起飞、短程手动飞行、降落和飞后复盘。自主硬件及飞行验证完成前,此流程仅在 SITL 或无螺旋桨台架上执行。
飞行器、校准与设备
- 机械状态良好且已验证的机架;紧固件、机臂、起落架和载荷固定可靠。
- 飞控运行 ArduPilot、PX4、Betaflight 或 iNav;准确固件/版本已确认。
- 加速度计、罗盘、陀螺仪和 RC/手柄映射已校准;飞控方向与安装一致。
- 只有无桨台架检查完成后,才安装型号和旋向正确的螺旋桨。
- 充满电的飞行电池,以及伴随电子设备独立稳定供电。
- USB 直连,或通过 Drone Agent 使用 Wi-Fi/4G/现场链路;Mission Control 已打开,操作员熟悉界面。
- 游戏手柄或键盘;Xbox 式控制器是 Web Gamepad API 的目标配置。
- 开放且获准的场地,无人员、动物、车辆、电线、机场和限制区域。
连接飞控并等待握手确认
USB 直连
连接数据线,打开 http://localhost:4000,点击 Connect,选择串口,并等待心跳/能力/参数。
现场网络
给飞行器上电;代理应自动启动。将笔记本连接至同一 LAN、USB 网络共享或 Ground Agent AP,然后选择发现的节点,或输入 IP/mDNS。
- 顶部栏显示固件系列、飞行器类型和版本。
- 连接状态仅在收到实时遥测后变绿,而非仅建立套接字时。
- 目标握手时间为 2–5 秒;出现超时须诊断,不能通过反复解锁掩盖。
- 后续操作前,确认所选节点正是当前飞行器。
完成飞行前检查,消除所有红色错误
| 检查项 | 预期结果 |
|---|---|
| GPS | 3D Fix 或更好;现场验证目标最低 8 颗卫星;HDOP <2;若使用 RTK,检查其状态 |
| 电池 | 符合电池组满电电压,例如 6S 约 25.2 V;电量 >80%;地面电流约 0 A |
| 姿态 | 人工地平仪水平,横滚/俯仰响应方向正确 |
| 输入 | RC/手柄通道运动正确;油门最低;微调居中 |
| 模式 | 首次飞行使用 Stabilize 或 Altitude Hold;不要从不熟悉的 Auto、Guided 或 Loiter 开始 |
| 解锁前 | 排除所有故障;不要只为起飞而绕过检查 |
RC 和罗盘校准规划约 2–3 分钟,但关键是结果正确,而非耗时。若地平仪倾斜、罗盘方差异常、GPS 无法定位或电池遥测可疑,应推迟测试。
解锁前检查控制
| 输入 | 操作 |
|---|---|
| 左摇杆纵向 | 油门 |
| 左摇杆横向 | 偏航 |
| 右摇杆纵向 | 俯仰 |
| 右摇杆横向 | 横滚 |
| 键盘 W / S | 俯仰 |
| 键盘 A / D | 横滚 |
| 上/下方向键 | 油门 |
| 左/右方向键 | 偏航 |
游戏手柄应在 Flight Control 标签页被识别,有时需按键唤醒。KairOS 目标链路以 50 Hz 发送 MANUAL_CONTROL MAVLink。检查 PILOT_THR_BHV、RC 覆盖策略、死区和每根轴方向。蓝牙可能增加延迟,首次测试优先使用 USB。
仅在安全距离外明确确认后解锁
清空区域
所有人员位于安全边界外;飞行器朝向明确;操作员能完整看见飞行器。
确认模式与油门
明确选择 Stabilize/AltHold,油门最低,摇杆中立。
解锁
点击 Arm 并确认。UI 等待 ACK/心跳后显示 ARMED。
观察电机
怠速旋转取决于 MOT_SPIN_ARM。出现电机旋向错误、振动或意外油门时,立即锁定。
| 典型拒绝原因 | 需要修复什么 |
|---|---|
| 需要 3D 定位 | 在开阔场地等待 GPS,或仅在完全理解模式时选择获准的无 GPS 测试 |
| 电池失控保护 | 检查电量、电压/电流传感器、电芯数和阈值 |
| 罗盘方差异常 | 消除干扰、校准并检查方向 |
| 陀螺仪不一致 | 保持飞行器静止,让传感器预热约 30 秒 |
上升至 2–3 米后悬停
未来现场验证中应缓慢增加油门;悬停点通常为 40–60%,但取决于飞行器。在 Altitude Hold/Loiter 中,油门居中保持高度,高于中位爬升,低于中位下降。模式应依据固件规范和前期测试结果选择。
利落起飞
不要拖着飞行器贴地移动;平稳穿过地面效应区并升起。
保持 2–3 米
停止爬升,检查漂移、振荡、振动和响应。
尽早中止
出现任何不可预测行为时,平稳降落;不要为了完成指南而继续。
短促指令,持续监控
- 俯仰控制前后,横滚控制左右,偏航控制转向,油门按模式控制垂直运动。
- 监控高度、地速、电池电压和压降、距起点距离、飞行模式和链路状态。
- 每次只输入一个小幅动作,然后返回悬停检查响应。
- Loiter 可用于保持位置/高度,但仅限 GPS/EKF 正常且模式切换已提前验证。
- 不要在小场地首次切换 Auto/Guided 或测试地理围栏/失控保护。
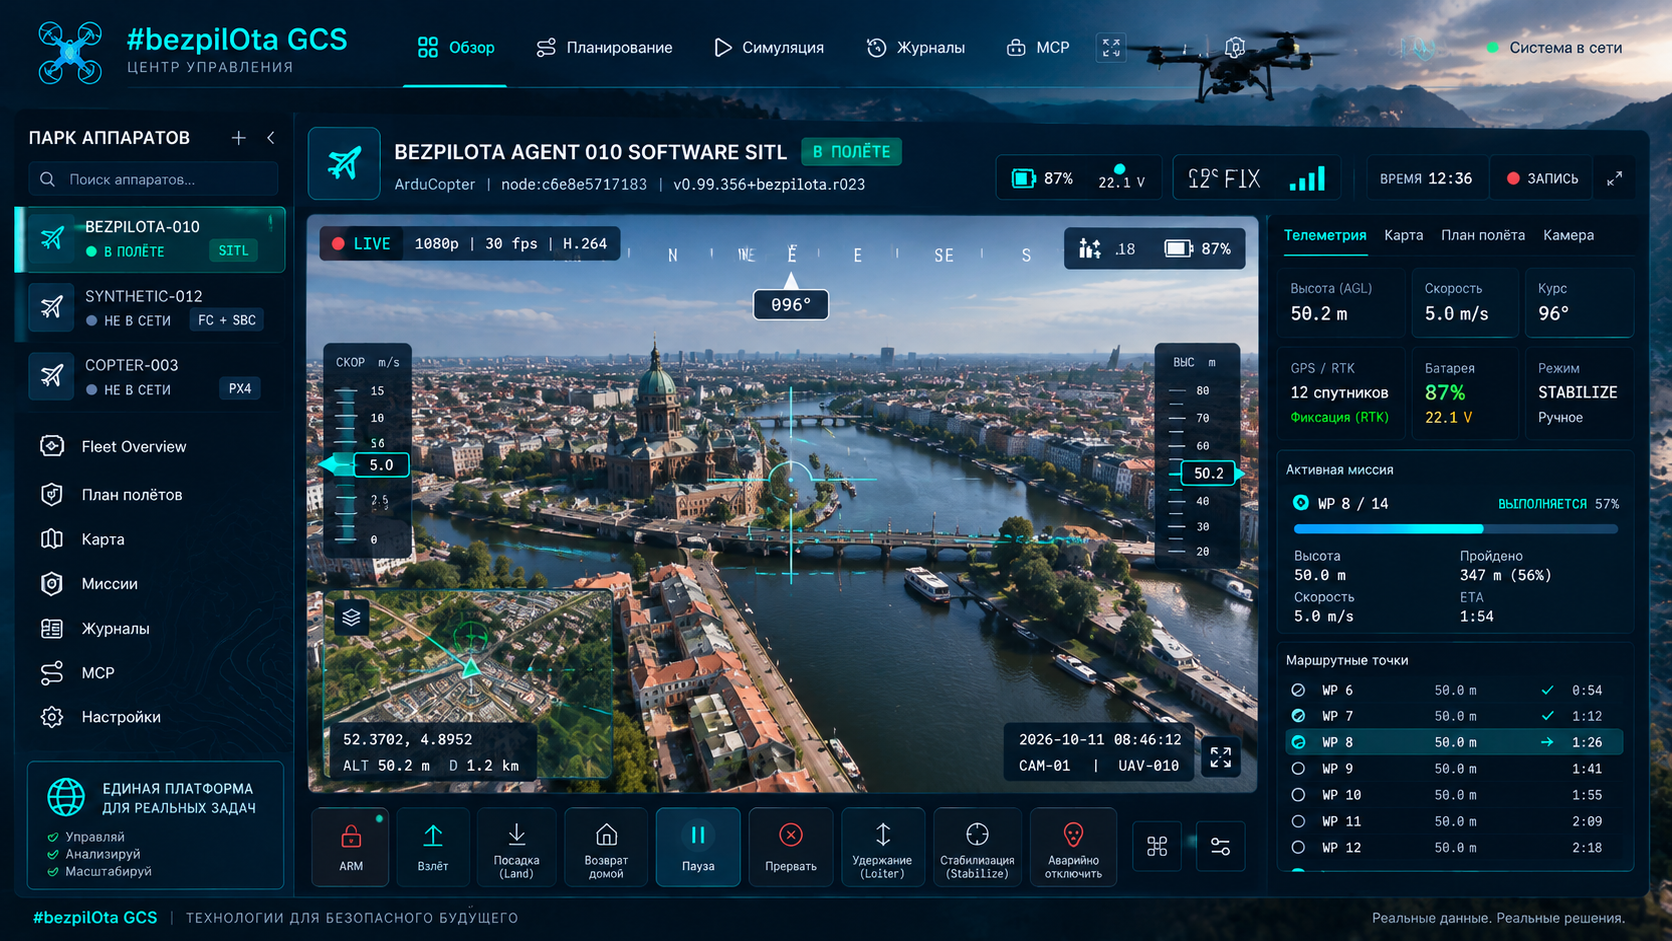
理解每种模式保持什么
| 模式 | 目标行为 | 要求 |
|---|---|---|
| Stabilize | 姿态自动回平的完全手动控制 | 操作员熟悉的输入 |
| 定高 | 油门居中附近保持高度 | 气压计和正确油门行为 |
| Loiter | 保持位置和高度 | GPS/EKF 健康 |
| PosHold | 依固件而异的保持模式,采用面向加速度计的控制 | 未经固件专用验证,不应认为普遍安全 |
采用预先选择的可预测方式降落
| 方式 | 完整流程 |
|---|---|
| 手动下降 | 以约 0.5–1 m/s 下降;触地后油门最低约 2 秒;自动锁定取决于 DISARM_DELAY 设置 |
| 降落模式 | 飞控执行受控下降并在触地后锁定;操作员仍准备随时切换模式 |
| RTL | 爬升至设定高度、返航并降落;需要确认 GPS、起点、高度和路径 |
螺旋桨停止后 UI 应显示 DISARMED。若未自动锁定,只有确认实体触地且飞行器不会恢复推力后,才使用 Disarm。
下次飞行前分析遥测与日志
- 打开地图轨迹,对比实际轨迹与操作员指令。
- 检查高度、模式变化、GPS、EKF、振动、电流、链路事件和失控保护消息。
- ArduPilot 保存机载 .bin 日志;通过日志浏览器或 USB 下载,并与配置快照一同保存。
- 对于 ArduPilot,使用 firmware.ardupilot.org 和对应固件分析;KairOS 不能替代飞控厂商文档。
- 负载下电池低于约 3.5 V/电芯可能表明老化或压降过大;应与电池组参数比较。
- 若发生失控保护或警告,须在明确原因前缩短或取消下次飞行。
诊断症状,而非掩盖问题
| 症状 | 检查 |
|---|---|
| 向一侧漂移 | 罗盘干扰/校准、飞控方向、水平校准、微调 |
| 振荡或振动 | 螺旋桨/电机/机架、振动日志、PID;仅在独立安全场景进行 Autotune |
| 手柄延迟 | Chrome/Edge、用 USB 替代蓝牙、帧率、浏览器标签焦点 |
| 视频冻结/黑屏 | 代理视频服务、传输选择、相机设备和格式 |
| 检查固件 | 目标最低版本:ArduPilot 4.0+、PX4 1.12+、Betaflight 4.3+、iNav 7.0+;实际支持须验证 |
kairos status
journalctl -u kairos-video -n 20 --no-pager不可省略的最低要求
- 仅在远离人员和物体的安全距离解锁。
- 首次飞行应低空短程,逐步增加复杂度。
- 保持目视视距和态势感知。
- 明确遥控丢失、GCS 丢失、低电量和 GPS/EKF 故障时会发生什么。
- 在远离机场、限制空域和人群的开放获准区域飞行。
- 每次飞行前检查现行当地规则。
- 即使使用自动模式和 KairOS UI,操作员仍承担责任。