这是未来验证流程:测绘多边形、网格、高度、速度、重叠率、起飞、安全结束、地理围栏/集结点、协议上传和回读核对。当前阶段仅允许在仿真器/SITL 中执行。
本页内容 +
指南目标与明确边界
流程涵盖自动测绘:多边形 → 网格 → 参数 → 验证 → 上传 → Auto 执行 → 日志。规划器可离线、无飞控运行;在独立飞行验证前,上传和执行仅在仿真器/SITL 中进行。
规划执行前应准备什么
- Mission Control 已运行并连接飞控;可提前打开离线规划器。
- 上传/执行前 GPS 3D Fix,至少 8 颗卫星。
- ArduPilot、PX4 或 iNav;ArduPilot/PX4 使用 MAVLink 任务,iNav 使用 MSP 路径。
- 起飞前电量不少于 80%。
- 开放获准的室外区域,多边形周围留有足够余量。
- 确认起点、高度参考系、RTL 高度、围栏动作和模式切换。
- 天气和风力符合飞行器、载荷和计划限制。
多边形、网格设置与详细检查
1. 打开规划
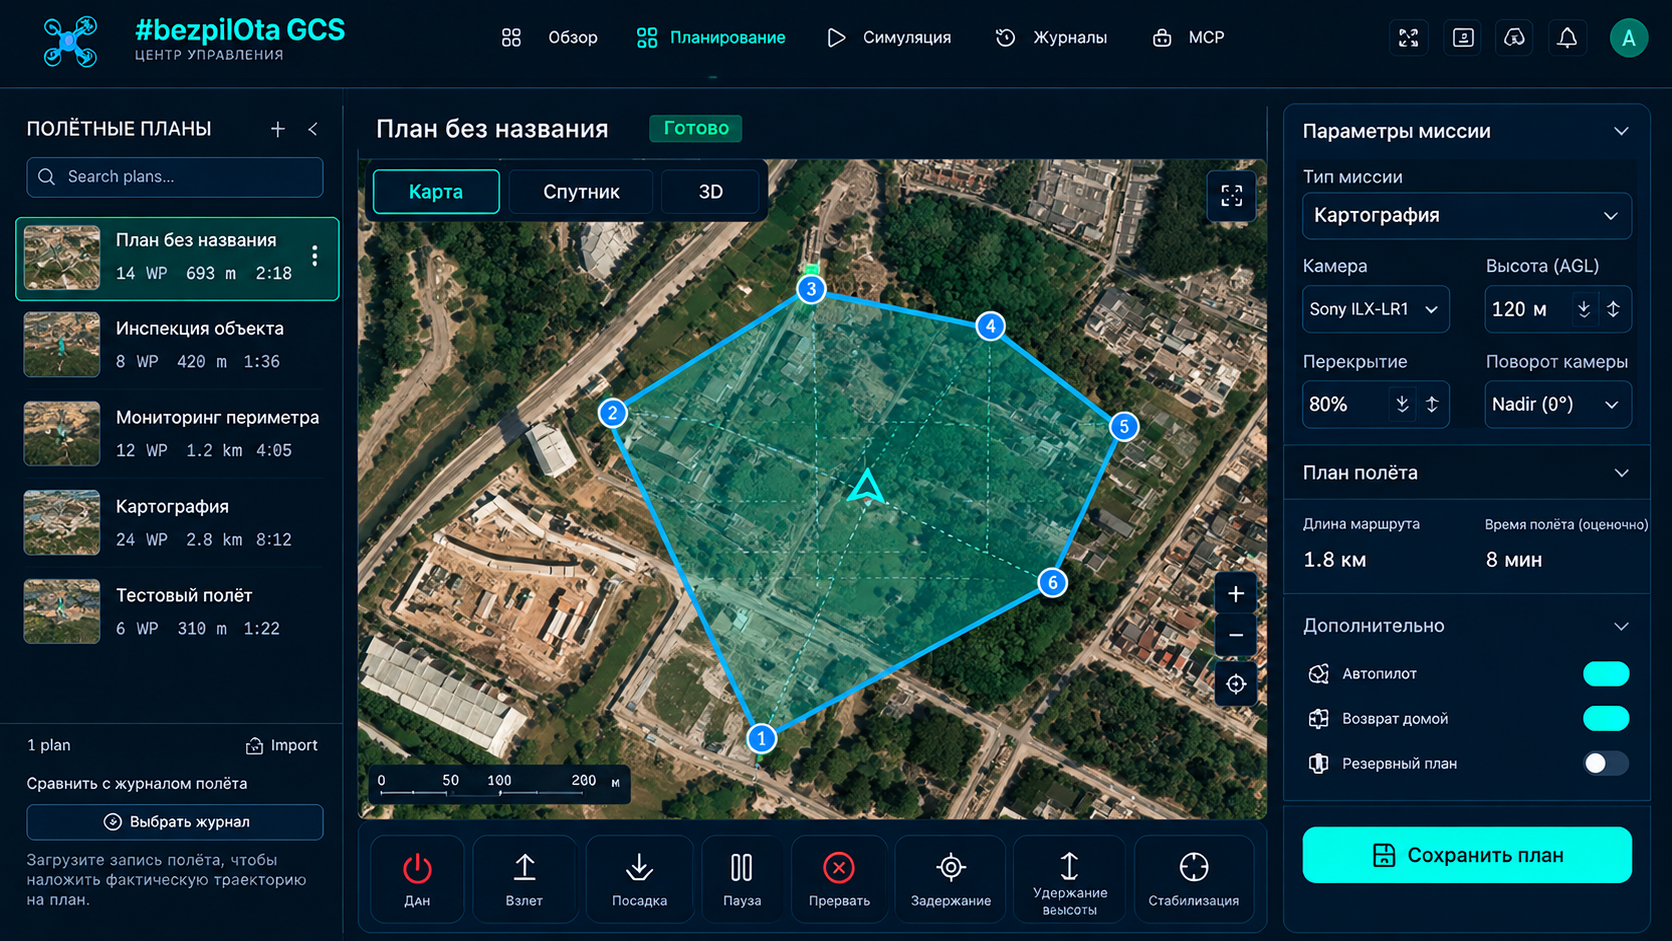
打开 Plan 标签页。地图在飞控连接时显示当前 GPS 位置,否则显示默认区域;左侧包含航点列表、模式生成器、设置及导入/导出。
2. 定义测绘区域
绘制多边形,或导入 KML、GeoJSON、CSV。为覆盖边缘,可将边界略扩展至实际对象之外,同时保持安全缓冲。
3. 生成测绘网格
设置高度、速度、前向/旁向重叠率、角度和相机触发。自动优化可减少转弯数量。
4. 检查计划
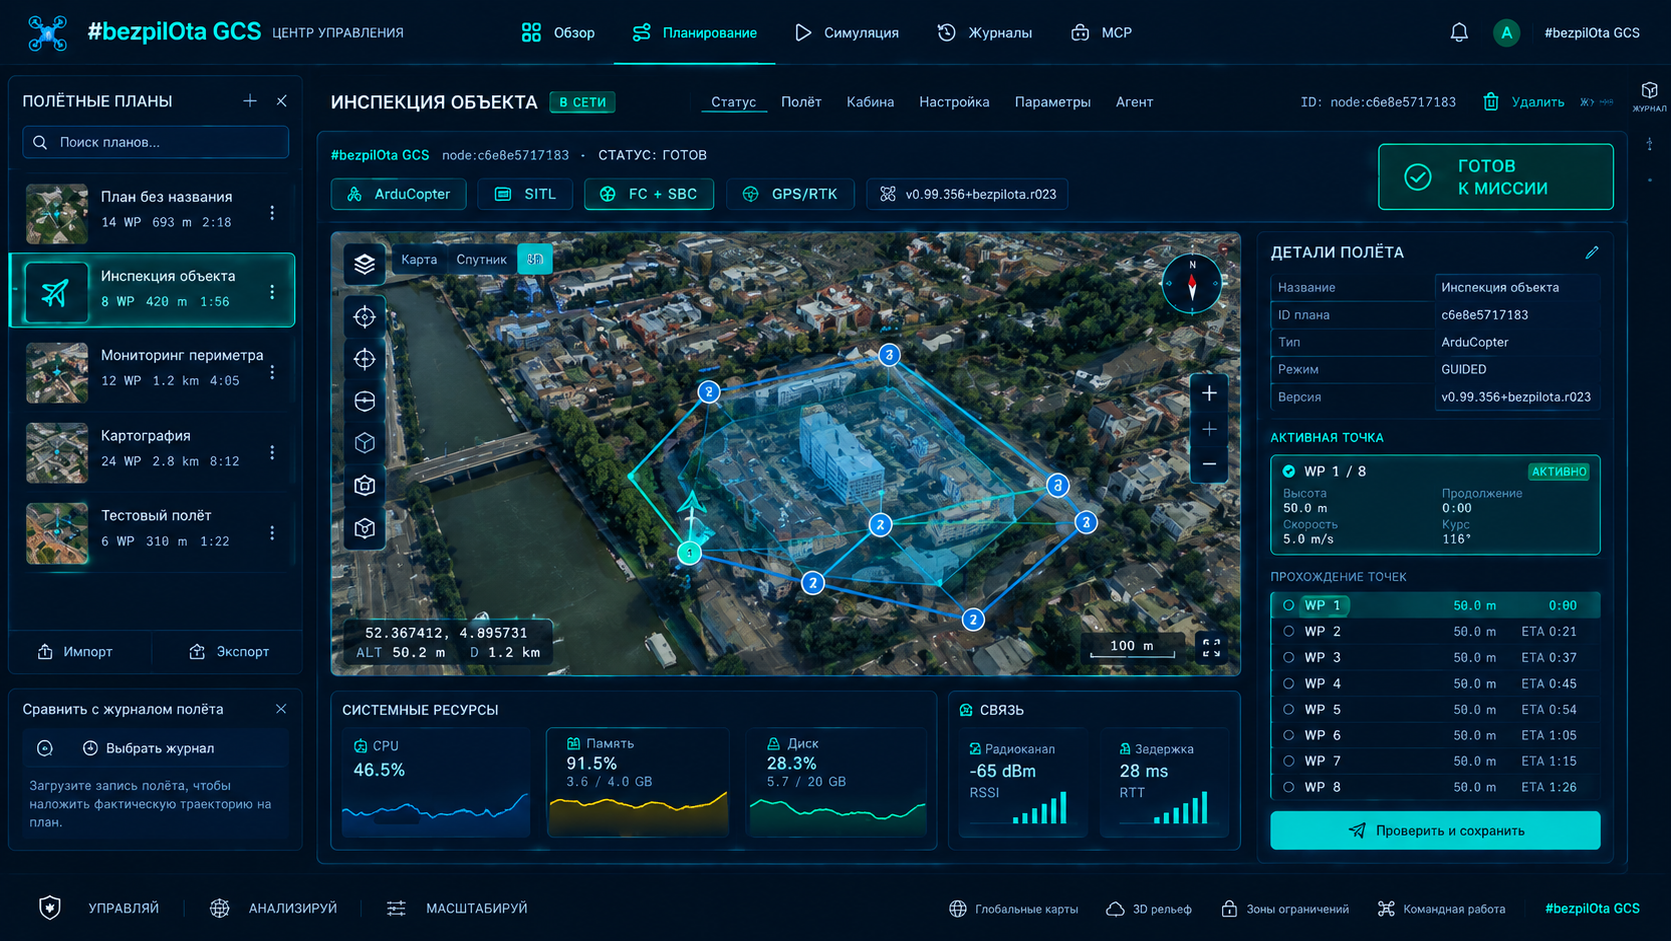
检查航点总数、距离、时间、航段、照片数量及每个条目的序号、坐标、高度和命令。
| 设置 | 目标起始值 | 影响 |
|---|---|---|
| 高度 | 一般测绘 50 米;精细采集 30 米 | GSD、覆盖范围、障碍物、法律限制 |
| 速度 | 5–8 m/s | 运动模糊、任务时间、抗风余量 |
| 前向重叠率 | 75% | 沿航迹拼接 |
| 旁向重叠率 | 65% | 跨航迹拼接 |
| 网格角度 | 0° 或自动优化 | 转弯、迎风情况、航线方向 |
| 相机触发 | 距离或时间 | 照片间距 |
明确起点与安全结束方式
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
Takeoff 条目规定进入网格前的爬升。最后一个条目不得留下未定义行为;RTL 返回起点并执行已配置降落。对具体场地,原地降落或其他结束方式可能更安全,应提前决定,而非低电量后才决定。
地理围栏与集结点作为独立安全层
地理围栏
建议在作业区域周围留出 50–100 米缓冲;示例最高高度 100 米,越界动作 RTL。ArduPilot 须检查 FENCE_ENABLE、FENCE_TYPE 和 FENCE_ACTION。
集结点
预先选定带进近高度的安全降落点,用于起点不可用或返航路径不安全的情况。
上传前验证
- 缺少起飞条目或最终动作未定义。
- 航点位于地理围栏之外。
- 高度超出设定/法律上限,或低于障碍物/地形安全余量。
- 速度超出飞行器/载荷规定范围。
- 重复点或间距过小。
- 序列错误,或命令与固件不兼容。
- 网格航段穿越禁区,或没有安全转弯缓冲。
红色错误必须修复。黄色建议必须阅读并有意识地接受,不能将其视为装饰性警告关闭。每次修改多边形、高度、速度、围栏或结束动作后,都应重新运行验证。
上传、ACK 与必须执行的回读
确认飞控在线
连接为绿色,所选飞行器正确,参数和当前任务状态可用。
上传任务
GCS 发送 MISSION_COUNT;飞控逐个请求 MISSION_ITEM_INT;GCS 响应;飞控以 MISSION_ACK 结束。
等待 ACK
目标响应窗口为 1–5 秒。超时或 NACK 应保留为错误,不要进入 Auto。
下载任务
从飞控下载任务,与计划精确比较数量、坐标、高度和命令。
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
目标协议仅为下载兼容性接收旧版 MISSION_ITEM 消息 39;上传使用 MISSION_ITEM_INT。MAVLink 细节保持标准,不因 KairOS 命名空间改变。
先解锁和悬停,再进入 Auto
1. 最终飞行前检查
GPS、电池、PreArm、地理围栏、风、起点、相机存储及链路/失控保护。
2. 在 Stabilize/Loiter 中解锁
首次任务测试不要直接在 Auto 中解锁。
3. 手动悬停
上升至 3–5 米,确认稳定性、控制权和遥测。
4. 切换 Auto
飞控爬升至起飞高度,飞向首个航点,执行网格航段/触发,然后 RTL/降落。
5. 监控
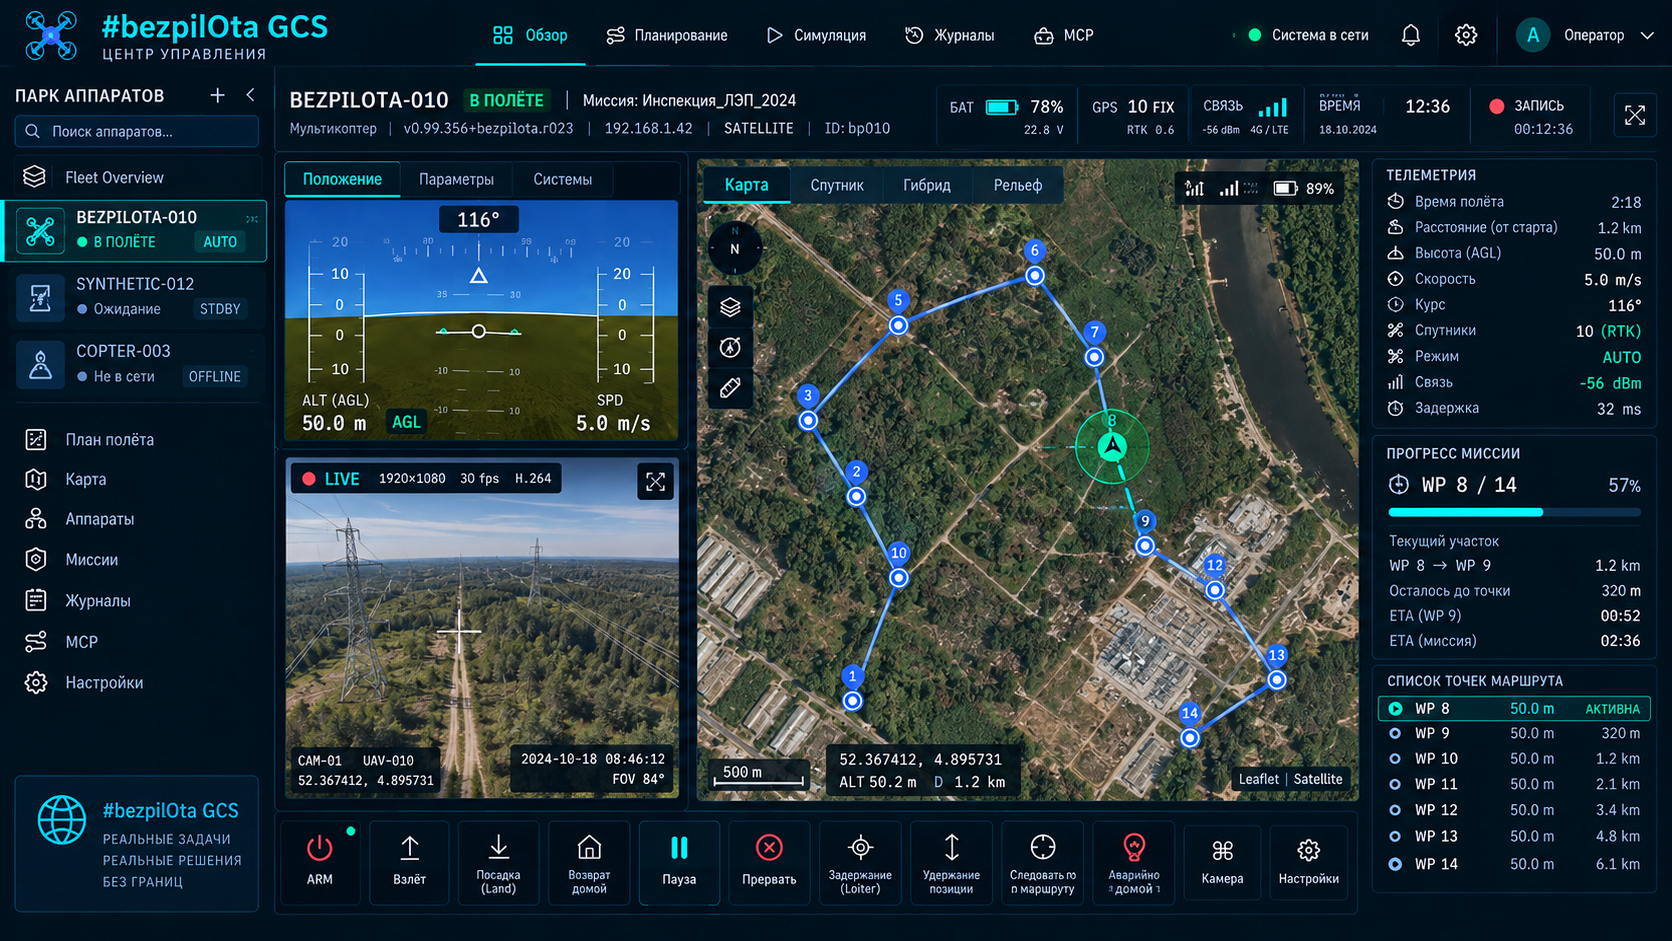
监控当前条目、高度、地速、电池、GPS/EKF、相机触发和剩余时间。
6. 降落并锁定
完成后确认触地、自动锁定和日志保存。
三种任务中止方式与一种极端措施
| 操作 | 结果 | 使用时机 |
|---|---|---|
| Loiter | 保持当前位置/高度 | GPS/EKF 正常时暂停并评估 |
| RTL | 返回起点并执行已配置结束动作 | 区域/返航路径安全,起点正确 |
| 降落 | 在当前位置下降 | 当前位置比返航更安全 |
| 紧急锁定 | 立即关闭电机 — 飞行器将坠落 | 仅在持续推力比坠落更危险的绝对极端情况下使用 |
七种生成器,应对不同任务
测绘网格
具有重叠率的平行航线,用于正射影像/测绘。
环绕
围绕点/结构的圆形或弧形轨迹,设定半径和相机方向。
走廊扫描
沿道路、线路、管道或其他长形对象的条带。
扩展方形搜索
从起始点向外扩展的方形搜索路径。
扇区搜索
从中心发出的径向航段,用于系统搜索。
平行搜索航线
采用指定间距的平行搜索线。
结构扫描
围绕垂直对象的轨迹;需要特别评估障碍物和 GNSS。
便携文件和可选云端库
| 格式 | 用途 |
|---|---|
| QGC WPL 110 | 任务航点与命令 |
| KML | 与 GIS 工具交换任务/边界 |
| CSV | 表格导入/导出 |
| GeoJSON | 多边形边界和 GIS 几何 |
| 云端任务库 | 启用 Convex 后端时可选保存 |
加载他人或旧文件时,重新检查高度参考系、起点假设、固件命令、围栏、相机触发和坐标。无 Convex 的纯本地部署不具备云端库,这是正常状态。
几何预览与物理 SITL 是不同验证
Mission Control 的 Simulation 标签页显示 3D 地形、路径、相机触发标记、时间、高度剖面和地形警告。这是几何预览,不模拟空气动力学、风、执行器限制、电池压降或估计器故障。
物理/协议验证应使用与固件版本匹配的 SITL。SITL 之后仍需开展受控现场测试,缩小区域、高度和时长。
初始参考与电池余量
| 任务 | 仿真目标高度 |
|---|---|
| 精细采集 | 25–30 m |
| 一般测绘 | 约 50 米 |
| 概览 | 80–100 米,仅在法律/障碍物限制允许时 |
- 从 75% 前向、65% 旁向重叠率开始;若拼接效果不佳,可将旁向提高至 70–75%。
- 根据风向设置网格,选择能减少不安全侧风转弯的航线。
- 计划使用不超过约 70% 电量,保留 30% 余量应对风、复飞和性能下降。
- 根据速度、曝光和相机写入速率检查拍照间隔。
- 没有安全转弯和围栏缓冲时,不要将多边形扩展至物理边缘。