Agent yang ditargetkan dipasang pada SBC Linux yang terhubung ke pengendali penerbangan melalui UART atau USB. Setelah rilis, kokpit status seharusnya menampilkan URL lokal, dan daftar periksa peramban harus memverifikasi MAVLink, video, jaringan, serta handoff ke Mission Control.
Penginstal milik KairOS belum dipublikasikan; halaman ini menetapkan kontrak instalasi yang dapat diverifikasi tanpa URL rekaan.
Repositori KairOS ↗Pada halaman ini +
Agent berbasis Rust di samping pengendali penerbangan
Agent yang ditargetkan seharusnya berjalan pada SBC pendamping, menerima heartbeat FC, dan menyediakan REST pada 8080, perutean MAVLink, video, radio, serta konektivitas cloud opsional. Python direncanakan untuk AI/visi, bootstrap perangkat keras, dan runtime plugin. systemd mengawasi setiap layanan dan dependensinya.
Perangkat keras dan perangkat lunak sebelum instalasi
- Komputer papan tunggal Linux yang didukung.
- Pengendali penerbangan dengan ArduPilot, PX4, Betaflight, atau iNav, terhubung melalui UART atau USB.
- Kamera USB UVC atau CSI hanya jika video diperlukan.
- Akses internet pada SBC saat memasang dependensi.
- Raspberry Pi OS Bookworm, Ubuntu 22.04+, Armbian, Debian 12+, atau Linux yang kompatibel.
- Akses SSH dan curl.
- Daya SBC stabil yang terpisah, dengan kapasitas sesuai kamera, radio, dan beban puncak.
Flash Tool yang ditargetkan memilih papan dan menghasilkan perintah
Boot OS bawaan
Tulis dan boot OS produsen yang didukung, aktifkan SSH, lalu perbarui sistem dasar.
Buka Flash Tool
Setelah Mission Control dipublikasikan, pilih Drone Agent sisi udara dan model papan yang tepat.
Salin perintah yang dihasilkan
Alat menghasilkan perintah curl satu baris untuk penginstal terkini dan profil yang dipilih.
Jalankan melalui SSH
Skrip memerlukan sudo, memasang dependensi, serta membuat pengguna/direktori, konfigurasi, dan unit systemd.
Tunggu status sehat
Deteksi papan, peluncuran layanan, dan pemeriksaan status pertama seharusnya selesai tanpa unit gagal.
Perencanaan mengasumsikan 3–8 menit, tetapi ini bukan SLA KairOS. URL statis sengaja tidak disertakan: Flash Tool yang dirilis harus menyediakan perintah yang benar. kairos/install.sh yang tidak ada akan menjadi instruksi yang menyesatkan dan berpotensi berbahaya.
Status dahulu, lalu URL
kairos| Jalur | URL |
|---|---|
| Mesin yang sama | http://127.0.0.1:8080 |
| mDNS | http://kairos.local:8080 |
| Hotspot agen | http://192.168.4.1 |
| Tether USB | http://10.55.0.1:8080 |
| LAN | http://<sbc-ip>:8080 |
kairos status
kairos status --jsonTujuh layar sebelum handoff ke Mission Control
Identifikasi
Nama, peran, profil papan, versi, dan zona waktu.
MAVLink
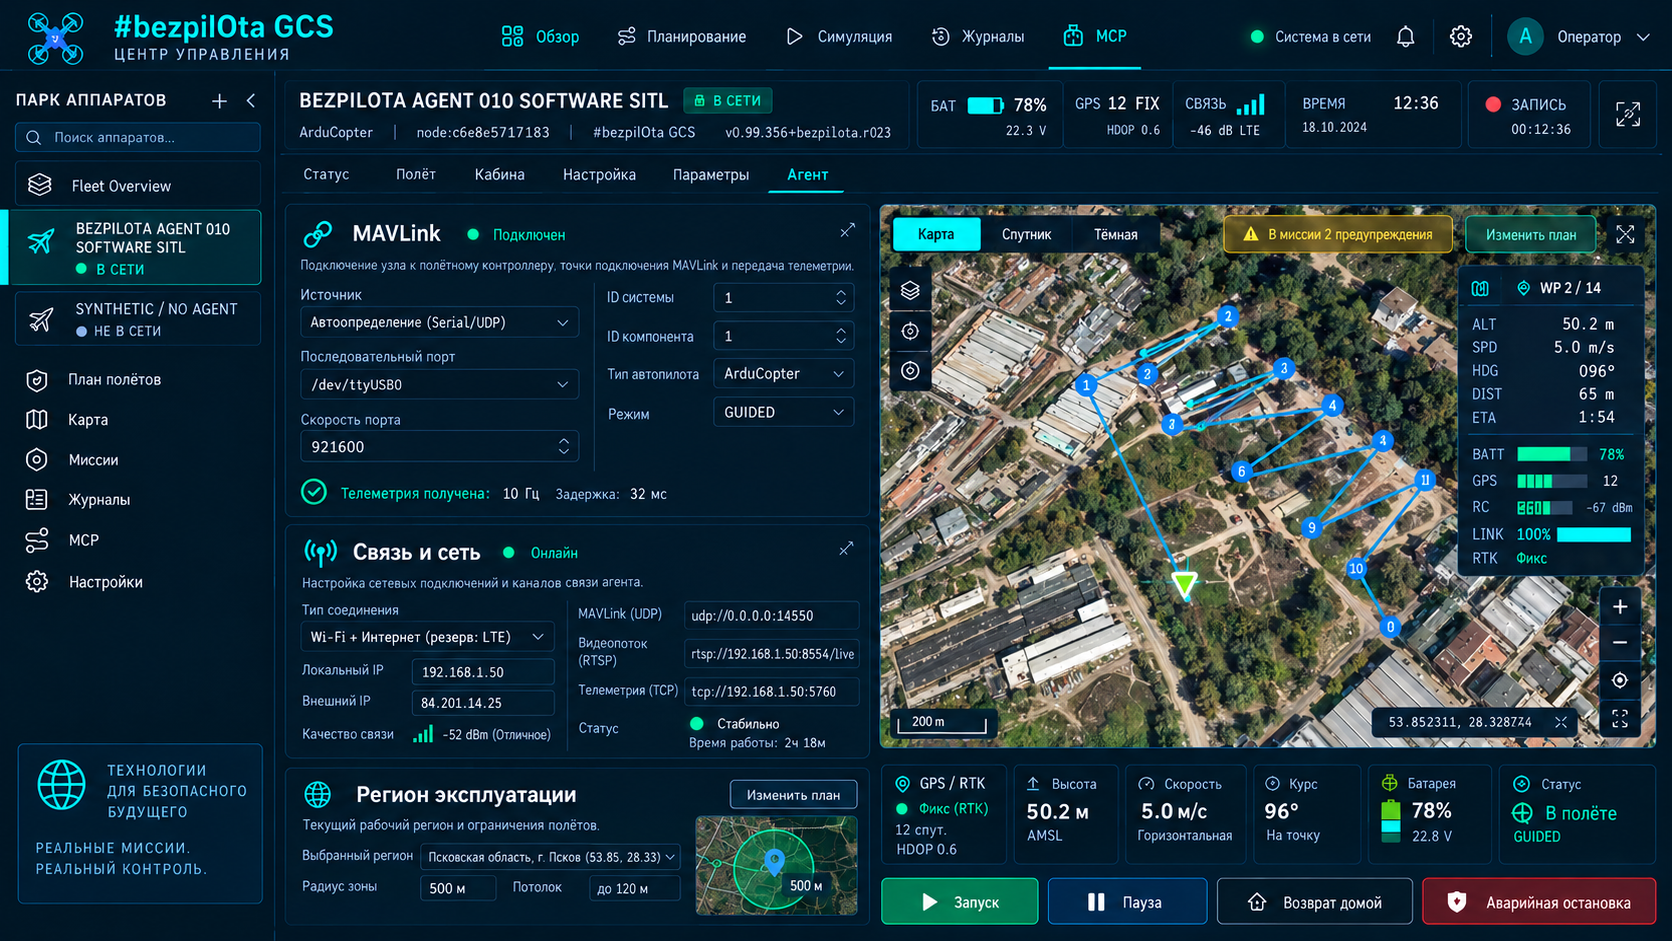
Heartbeat FC, firmware, port serial, baud rate, ID sistem/komponen, dan URL router.
Video
Deteksi kamera, resolusi, codec, WHEP lokal, dan keadaan perekaman; dapat dilewati tanpa kamera.
Jaringan
Hotspot/LAN, klien Wi-Fi, Ethernet, tethering USB, modem, dan mDNS.
Akses jarak jauh
Terowongan/cloud opsional; mode lokal merupakan keadaan yang lengkap dan valid.
Mission Control
Buka GCS dan tambahkan simpul berdasarkan nama host/IP atau temukan secara otomatis.
Selesai
Simpan ringkasan dukungan, periksa layanan, dan keluar dari orientasi awal.
CLI minimal untuk status dan siklus hidup
kairos
kairos status
kairos status --json
kairos update
kairos uninstallOperasi status membaca keadaan. Pembaruan dan penghapusan instalasi mengubah sistem serta memerlukan keputusan operator terpisah, konfigurasi tersimpan, dan rencana pemulihan. Jangan jalankan perintah siklus hidup saat mempersiapkan atau menjalankan penerbangan.
Diagnosis supervisor, MAVLink, dan kamera secara terpisah
journalctl -u kairos-supervisor -n 50 --no-pager
ss -tlnp | grep 8080ls -la /dev/ttyUSB* /dev/ttyAMA* /dev/ttyACM* 2>/dev/null
journalctl -u kairos-mavlink -n 50 --no-pagerls -la /dev/video*
v4l2-ctl --list-devices- Jika :8080 tidak mendengarkan, periksa keadaan supervisor/layanan sebelum cache peramban.
- Jika perangkat serial tidak ada, periksa kabel, daya FC, enumerasi USB, dan izin.
- Jika heartbeat tidak muncul, bandingkan baud rate dan pengaturan port telemetri FC.
- Jika /dev/video* ada tetapi aliran tidak dimulai, periksa format dan apakah perangkat digunakan proses lain.
- Jangan memublikasikan log jurnal yang berisi kunci API, kredensial Wi-Fi, atau keadaan pemasangan.