Ini adalah protokol validasi mendatang: koneksi FC, daftar periksa prapenerbangan, pemeriksaan input dan failsafe, penerbangan manual singkat, pendaratan, serta peninjauan telemetri. Pada tahap ini, KairOS hanya mengizinkan SITL dan penggunaan di meja tanpa baling-baling.
KairOS belum lulus validasi penerbangan dan pada tahap ini tidak ditujukan untuk mengendalikan wahana nyata.
Repositori KairOS ↗Pada halaman ini +
Yang akan dilakukan dan yang tidak dijamin panduan ini
Tujuannya adalah menetapkan siklus operator lengkap: koneksi, prapenerbangan, verifikasi input, arm, lepas landas, penerbangan manual singkat, pendaratan, dan peninjauan pascapenerbangan. Sampai validasi perangkat keras dan penerbangan KairOS sendiri selesai, urutan ini hanya dilakukan dalam SITL atau pada meja dengan baling-baling dilepas.
Wahana, kalibrasi, dan perlengkapan
- Rangka wahana yang baik secara mekanis dan telah diperiksa; pengikat, lengan, roda pendarat, dan muatan terpasang aman.
- Pengendali penerbangan dengan ArduPilot, PX4, Betaflight, atau iNav; firmware/versi yang tepat diverifikasi.
- Akselerometer, kompas, giroskop, dan pemetaan RC/gamepad dikalibrasi; orientasi FC sesuai pemasangannya.
- Baling-baling dengan jenis dan arah yang benar dipasang hanya setelah pemeriksaan meja tanpa baling-baling.
- Baterai penerbangan terisi penuh dan daya stabil terpisah untuk elektronik pendamping.
- USB langsung atau tautan Wi-Fi/4G/lapangan melalui Drone Agent; Mission Control terbuka dan dipahami operator.
- Gamepad atau keyboard; pengendali bergaya Xbox merupakan profil target untuk Web Gamepad API.
- Area terbuka yang diizinkan dan bebas dari orang, hewan, kendaraan, kabel, bandara, serta zona terlarang.
Hubungkan FC dan tunggu handshake terverifikasi
USB langsung
Hubungkan kabel data, buka http://localhost:4000, klik Connect, pilih port serial, lalu tunggu heartbeat/kemampuan/parameter.
Jaringan lapangan
Nyalakan wahana; Agent seharusnya mulai otomatis. Hubungkan laptop ke LAN yang sama, tether USB, atau AP Ground Agent, lalu pilih simpul yang ditemukan atau masukkan alamat IP/mDNS-nya.
- Bilah atas menampilkan keluarga firmware, jenis wahana, dan versi.
- Status koneksi berubah hijau hanya setelah telemetri langsung diterima, bukan sekadar setelah soket terbuka.
- Target handshake adalah 2–5 detik; diagnosis timeout, jangan menutupinya dengan menekan Arm lagi.
- Sebelum melanjutkan, pastikan simpul yang dipilih adalah wahana yang benar-benar digunakan.
Selesaikan pemeriksaan prapenerbangan tanpa kesalahan merah
| Pemeriksaan | Hasil yang diharapkan |
|---|---|
| GPS | 3D Fix atau lebih baik; target minimum 8+ satelit untuk validasi lapangan; HDOP <2; keadaan RTK jika digunakan |
| Baterai | Sesuai tegangan paket penuh—misalnya sekitar 25,2 V untuk 6S; >80%; arus mendekati 0 A di darat |
| Sikap | Horizon buatan datar; roll/pitch merespons ke arah yang benar |
| Masukan | Kanal RC/gamepad bergerak dengan benar; throttle minimum; trim di tengah |
| Mode | Stabilize atau Altitude Hold untuk penerbangan pertama; bukan Auto, Guided, atau Loiter sebagai mode awal yang belum dikenal |
| PreArm | Semua kegagalan diselesaikan; jangan melewati pemeriksaan sekadar agar bisa lepas landas |
Perencanaan menyediakan 2–3 menit untuk kalibrasi RC dan kompas, tetapi hasil yang benar lebih penting daripada waktu. Jika horizon miring, kompas melaporkan varians, GPS belum mendapatkan posisi, atau telemetri baterai meragukan, tunda pengujian.
Verifikasi kendali sebelum arm
| Masukan | Tindakan |
|---|---|
| Stik kiri vertikal | Throttle |
| Stik kiri horizontal | Yaw |
| Stik kanan vertikal | Pitch |
| Stik kanan horizontal | Roll |
| Papan ketik W / S | Pitch |
| Papan ketik A / D | Roll |
| Panah Atas / Bawah | Throttle |
| Panah Kiri / Kanan | Yaw |
Gamepad seharusnya muncul pada tab Flight Control; terkadang tombol perlu ditekan untuk membangunkannya. Sistem KairOS yang ditargetkan mengirim MANUAL_CONTROL MAVLink pada 50 Hz. Periksa PILOT_THR_BHV, kebijakan RC override, zona mati, dan arah setiap sumbu. Bluetooth dapat menambah latensi; USB lebih disarankan untuk pengujian pertama.
Lakukan arm hanya dari jarak aman dan dengan konfirmasi eksplisit
Kosongkan area
Semua orang berada di belakang batas keselamatan; orientasi wahana dapat diprediksi; pandangan operator ke wahana tidak terhalang.
Konfirmasi mode + throttle
Stabilize/AltHold dipilih dengan sengaja, throttle minimum, stik netral.
Arm
Klik Arm dan konfirmasikan. UI menunggu ACK/heartbeat lalu menampilkan ARMED.
Amati motor
Putaran idle bergantung pada MOT_SPIN_ARM. Arah motor yang salah, getaran, atau throttle tak terduga mengharuskan disarm segera.
| Penolakan umum | Yang harus diperbaiki |
|---|---|
| Memerlukan 3D Fix | Tunggu GPS di area terbuka atau pilih pengujian non-GPS yang diizinkan hanya dengan pemahaman penuh mengenai mode |
| Failsafe baterai | Periksa muatan, sensor tegangan/arus, jumlah sel, dan ambang batas |
| Varians kompas | Hilangkan gangguan, kalibrasi, dan periksa orientasi |
| Giroskop tidak konsisten | Jaga wahana tetap diam dan biarkan sensor memanas selama sekitar 30 detik |
Naik hingga 2–3 meter dan berhenti
Pada validasi lapangan mendatang, tingkatkan throttle perlahan; hover sering terjadi pada 40–60%, tergantung wahana. Dalam Altitude Hold/Loiter, throttle tengah mempertahankan ketinggian, di atas tengah memerintahkan naik, dan di bawah tengah memerintahkan turun. Pilih mode sesuai spesifikasi firmware dan hasil pengujian awal.
Lepas landas dengan bersih
Jangan menyeret wahana di tanah; naiklah dengan mulus melewati efek tanah.
Pertahankan 2–3 m
Hentikan kenaikan dan periksa drift, osilasi, getaran, serta respons.
Batalkan lebih awal
Jika perilaku tidak dapat diprediksi, mendaratlah perlahan; jangan melanjutkan hanya demi menyelesaikan panduan.
Perintah singkat, pemantauan terus-menerus
- Pitch—gerak maju/mundur; Roll—kiri/kanan; Yaw—rotasi; Throttle—kendali vertikal sesuai mode.
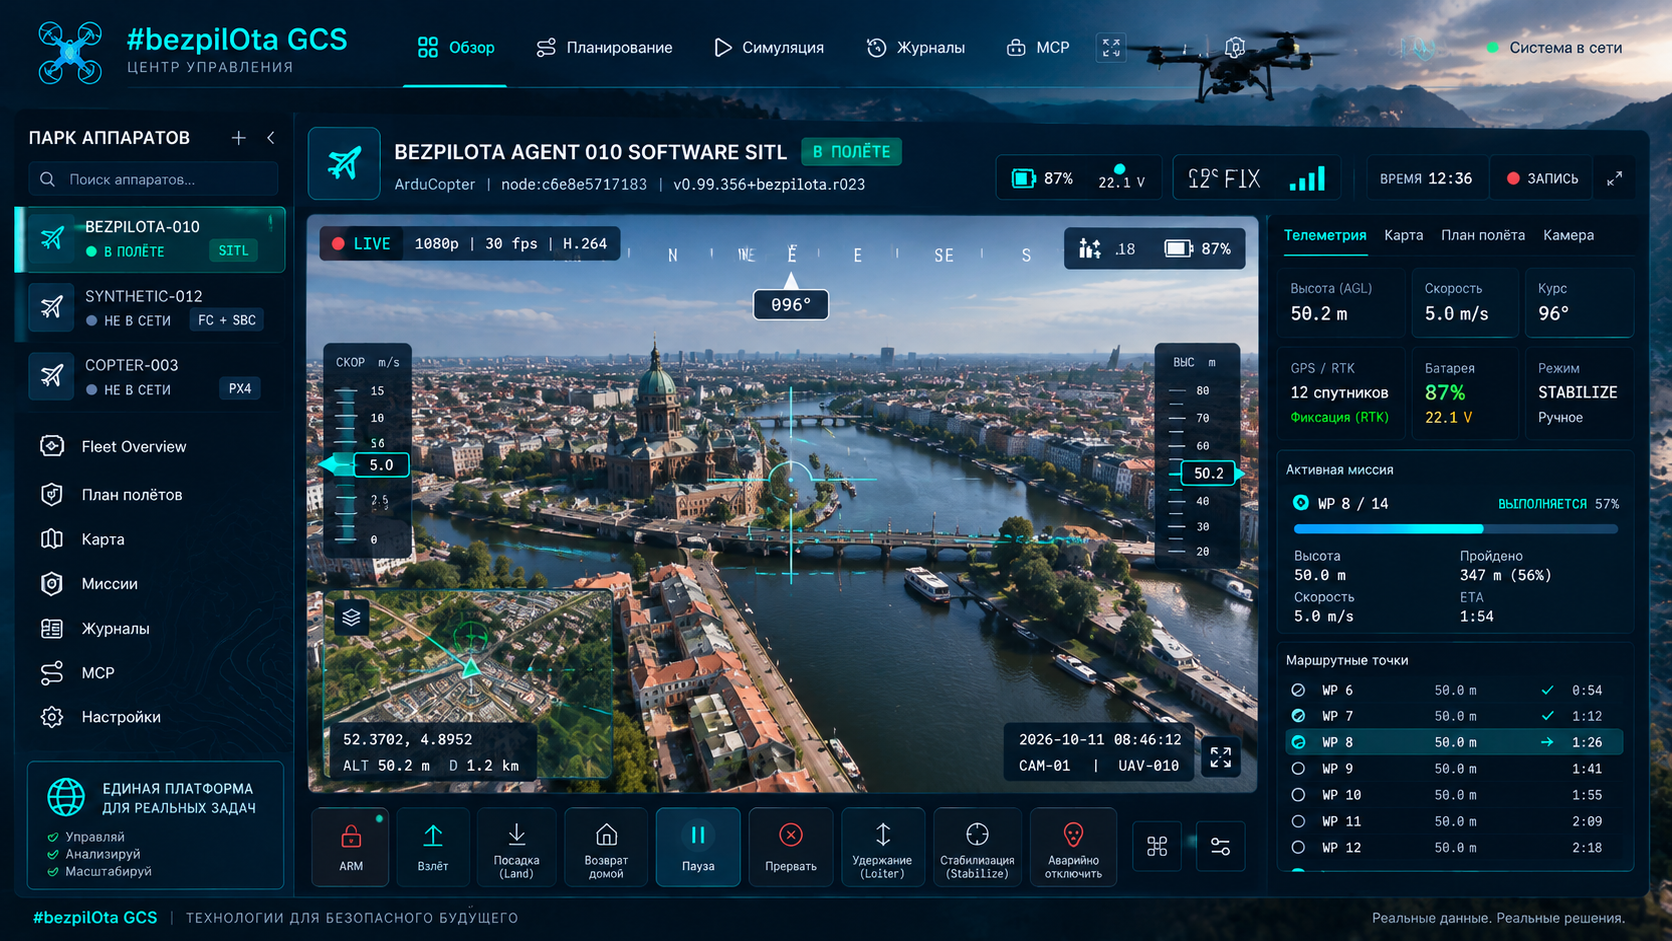
- Pantau ketinggian, kecepatan darat, tegangan dan penurunan baterai, jarak dari home, mode penerbangan, serta keadaan tautan.
- Berikan satu input kecil setiap kali lalu kembali hover untuk memeriksa respons.
- Loiter dapat mempertahankan posisi/ketinggian, tetapi hanya dengan GPS/EKF sehat dan pergantian mode yang telah diverifikasi sebelumnya.
- Jangan beralih ke Auto/Guided atau menguji geofence/failsafe untuk pertama kalinya di area kecil.
Pahami yang dipertahankan setiap mode
| Mode | Perilaku yang ditargetkan | Persyaratan |
|---|---|---|
| Stabilize | Kendali manual penuh dengan sikap yang otomatis mendatar | Input operator yang sudah dikenal |
| Altitude Hold | Mempertahankan ketinggian di sekitar throttle tengah | Barometer dan perilaku throttle yang benar |
| Loiter | Mempertahankan posisi dan ketinggian | Kesehatan GPS/EKF |
| PosHold | Mode mempertahankan posisi yang bergantung pada firmware dengan kendali berorientasi akselerometer | Jangan mengasumsikan keselamatan universal tanpa verifikasi khusus firmware |
Mendarat secara terprediksi dengan metode yang dipilih
| Metode | Alur lengkap |
|---|---|
| Turun manual | Turun sekitar 0,5–1 m/s; setelah menyentuh tanah, tahan throttle minimum sekitar 2 detik; disarm otomatis bergantung pada DISARM_DELAY yang dikonfigurasi |
| Mode Land | FC melakukan penurunan terkendali dan disarm setelah menyentuh tanah; operator tetap siap mengganti mode |
| RTL | Naik ke ketinggian yang dikonfigurasi, kembali ke home, dan mendarat; memerlukan GPS, home, ketinggian, dan rute yang terverifikasi |
Setelah baling-baling berhenti, UI seharusnya menampilkan DISARMED. Jika disarm otomatis tidak terjadi, gunakan Disarm hanya setelah wahana benar-benar menyentuh tanah dan setelah memastikan wahana tidak akan mencoba memulihkan gaya dorong.
Tinjau telemetri dan log sebelum penerbangan berikutnya
- Buka jejak peta dan bandingkan lintasan sebenarnya dengan perintah operator.
- Periksa ketinggian, perubahan mode, GPS, EKF, getaran, konsumsi arus, peristiwa tautan, dan pesan failsafe.
- ArduPilot menyimpan log .bin di wahana; unduh melalui peramban log atau USB lalu simpan bersama snapshot konfigurasi.
- Untuk ArduPilot, gunakan firmware.ardupilot.org dan analisis khusus firmware; KairOS tidak menggantikan dokumentasi produsen FC.
- Baterai di bawah sekitar 3,5 V/sel saat berbeban dapat menunjukkan penuaan atau penurunan tegangan berlebihan; bandingkan dengan spesifikasi paket baterai.
- Jika terjadi failsafe atau peringatan, persingkat atau batalkan penerbangan berikutnya sampai penyebabnya dipahami.
Diagnosis gejala, jangan menyembunyikannya
| Gejala | Pemeriksaan |
|---|---|
| Bergeser ke satu sisi | Gangguan/kalibrasi kompas, orientasi FC, kalibrasi kedataran, trim |
| Osilasi atau getaran | Baling-baling/motor/rangka, log getaran, PID; Autotune hanya dalam skenario aman yang terpisah |
| Keterlambatan gamepad | Chrome/Edge, USB sebagai pengganti Bluetooth, frame rate, fokus tab peramban |
| Video beku/hitam | Layanan video Agent, pemilihan transportasi, perangkat kamera, dan format |
| Periksa firmware | Minimum yang ditargetkan: ArduPilot 4.0+, PX4 1.12+, Betaflight 4.3+, iNav 7.0+; dukungan sebenarnya memerlukan verifikasi |
kairos status
journalctl -u kairos-video -n 20 --no-pagerHal penting yang tidak boleh dilewati
- Lakukan arm hanya pada jarak aman dari orang dan benda.
- Pertahankan penerbangan awal tetap singkat dan rendah; tingkatkan kerumitan secara bertahap.
- Jaga garis pandang visual dan kewaspadaan situasional.
- Pahami yang terjadi saat kehilangan RC, kehilangan GCS, baterai lemah, dan kegagalan GPS/EKF.
- Terbang di area terbuka yang diizinkan, jauh dari bandara, ruang udara terbatas, dan kerumunan.
- Periksa peraturan setempat yang berlaku sebelum setiap sesi penerbangan.
- Operator tetap bertanggung jawab meskipun menggunakan mode otomatis dan UI KairOS.