Ini adalah protokol validasi mendatang: poligon survei, kisi, ketinggian, kecepatan, tumpang tindih, lepas landas, penyelesaian aman, geofence/titik berkumpul, unggahan protokol, dan perbandingan baca balik. Pada tahap ini, eksekusi hanya diizinkan dalam simulator/SITL.
KairOS belum lulus validasi misi otonom; eksekusi Auto nyata tidak diklaim maupun diizinkan oleh halaman ini.
Repositori KairOS ↗Pada halaman ini +
Tujuan panduan dan batasnya yang jujur
Alur kerja mencakup survei otomatis: poligon → kisi → parameter → validasi → unggah → eksekusi Auto → log. Perencana dapat bekerja luring tanpa FC; sampai validasi penerbangan terpisah selesai, unggahan dan eksekusi hanya dilakukan dalam simulator/SITL.
Yang harus siap sebelum merencanakan eksekusi
- Mission Control berjalan dan terhubung ke FC; perencana luring dapat dibuka terlebih dahulu.
- GPS 3D Fix dan 8+ satelit sebelum unggahan/eksekusi.
- ArduPilot, PX4, atau iNav; misi MAVLink untuk ArduPilot/PX4, jalur MSP untuk iNav.
- Baterai minimal 80% sebelum lepas landas.
- Area luar ruangan terbuka yang diizinkan dengan ruang bebas yang memadai di sekitar poligon.
- Home, kerangka ketinggian, ketinggian RTL, tindakan geofence, dan pergantian mode terverifikasi.
- Cuaca dan angin berada dalam batas wahana, muatan, dan rencana.
Poligon, pengaturan kisi, dan pemeriksaan terperinci
1. Buka Plan
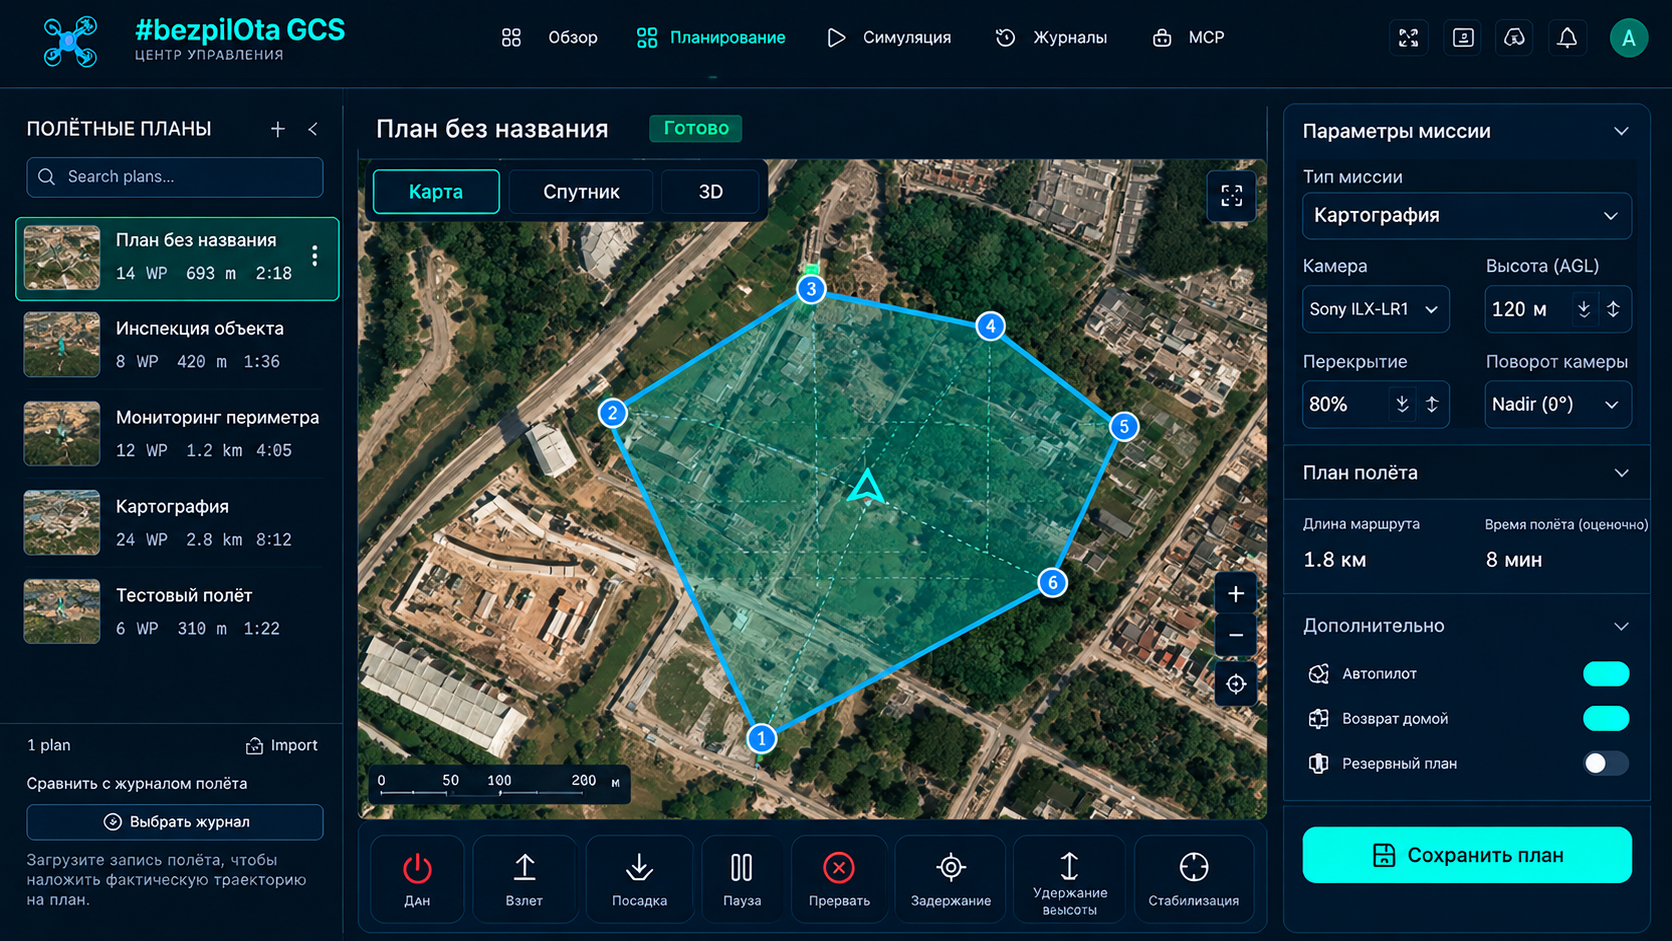
Buka tab Plan. Peta menampilkan posisi GPS saat ini ketika FC terhubung, atau area bawaan; panel kiri berisi daftar waypoint, pembangkit pola, pengaturan, dan impor/ekspor.
2. Tentukan area survei
Gambar poligon atau impor KML, GeoJSON, atau CSV. Untuk cakupan tepi, perluas batas sedikit melewati lokasi sebenarnya sambil mempertahankan zona penyangga yang aman.
3. Buat Survey Grid
Atur ketinggian, kecepatan, tumpang tindih depan/samping, sudut, dan pemicu kamera. Optimalisasi otomatis dapat mengurangi jumlah belokan.
4. Periksa rencana
Periksa jumlah waypoint, jarak, waktu, segmen, jumlah foto, serta setiap item: urutan, koordinat, ketinggian, dan perintah.
| Pengaturan | Titik awal yang ditargetkan | Dampak |
|---|---|---|
| Ketinggian | 50 m umum; 30 m detail | GSD, cakupan, rintangan, batas hukum |
| Kecepatan | 5–8 m/s | Kekaburan gerak, waktu misi, margin angin |
| Tumpang tindih depan | 75% | Penyambungan sepanjang lintasan |
| Tumpang tindih samping | 65% | Penyambungan lintas jalur |
| Sudut kisi | 0° atau optimalisasi otomatis | Belokan, paparan angin, arah garis |
| Pemicu kamera | Jarak atau waktu | Jarak antar foto |
Tambahkan awal eksplisit dan akhir yang aman
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
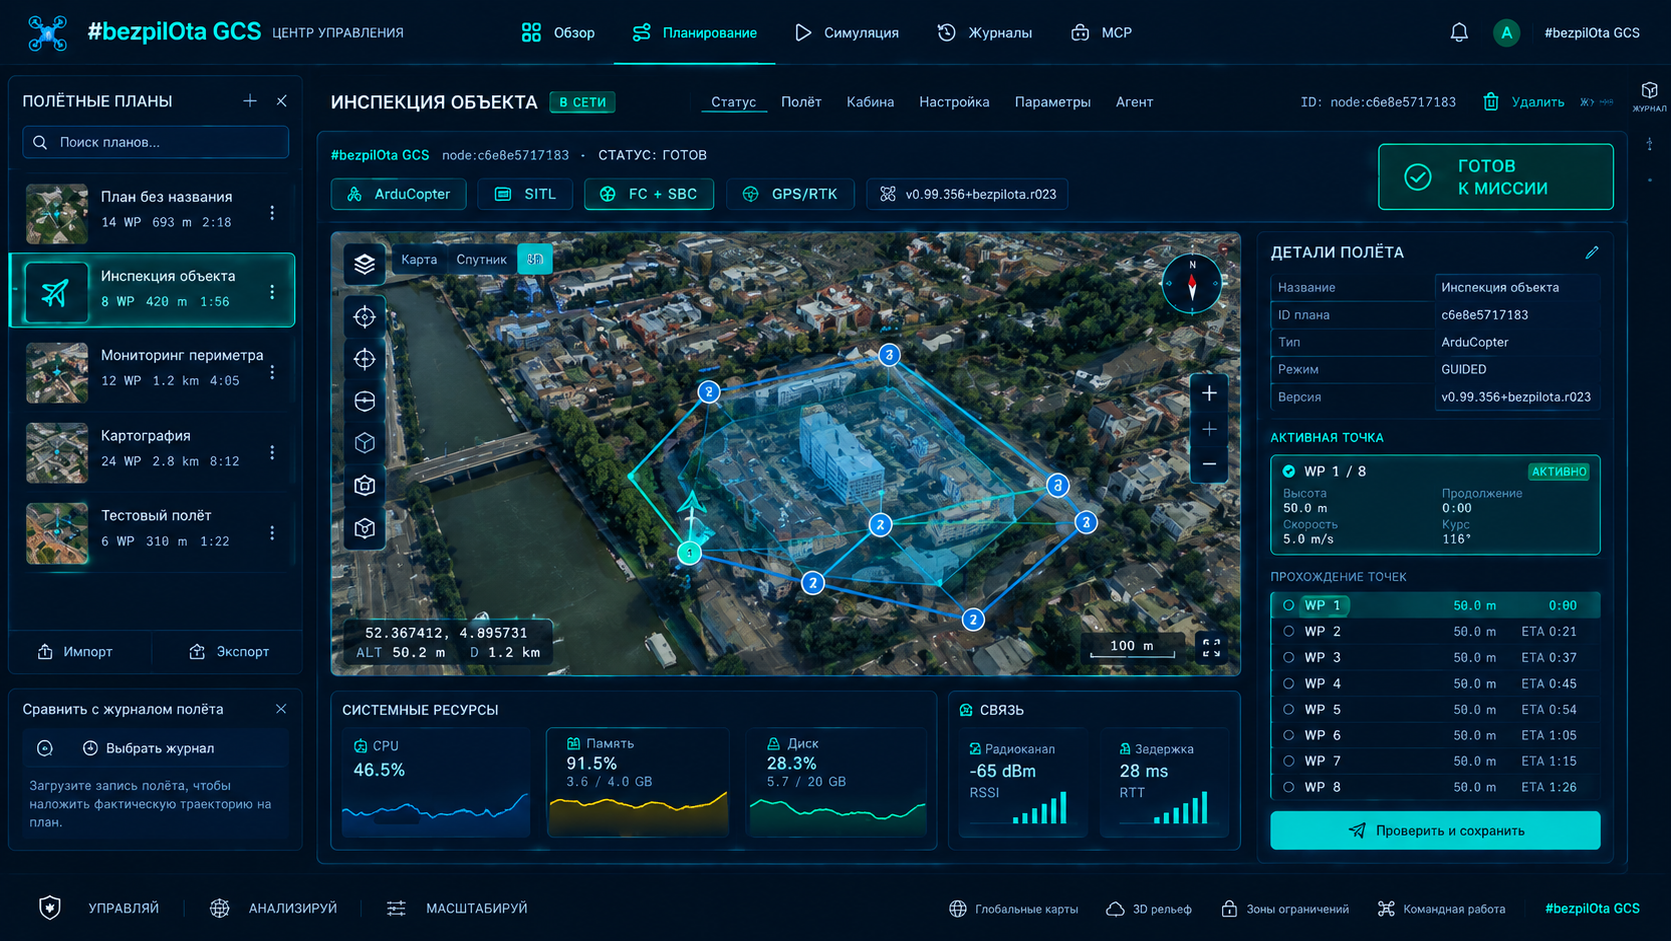
Item lepas landas menetapkan kenaikan sebelum masuk ke kisi. Item terakhir tidak boleh membiarkan perilaku tidak ditentukan; RTL kembali ke Home dan menjalankan pendaratan yang dikonfigurasi. Di lokasi tertentu, mendarat di posisi saat ini atau penyelesaian lain mungkin lebih aman—putuskan sebelumnya, bukan setelah peringatan baterai lemah.
Geofence dan titik berkumpul sebagai lapisan keselamatan terpisah
Geofence
Zona penyangga 50–100 m disarankan di sekitar area kerja, contoh ketinggian maksimum 100 m, dan tindakan RTL saat batas dilanggar. Periksa FENCE_ENABLE, FENCE_TYPE, dan FENCE_ACTION untuk ArduPilot.
Titik berkumpul
Titik pendaratan aman yang dipilih sebelumnya dengan ketinggian pendekatan untuk keadaan ketika Home tidak tersedia atau jalur kembali tidak aman.
Validasi sebelum unggahan
- Lepas landas tidak ada atau tindakan akhir tidak ditentukan.
- Waypoint di luar geofence.
- Ketinggian melebihi batas konfigurasi/hukum atau kurang dari jarak aman rintangan/medan.
- Kecepatan di luar rentang yang ditetapkan untuk wahana/muatan.
- Titik duplikat atau jarak yang tidak memadai.
- Urutan salah atau perintah tidak kompatibel dengan firmware.
- Segmen kisi melintasi area terlarang atau tidak memiliki zona penyangga belokan yang aman.
Kesalahan merah harus diperbaiki. Saran kuning harus dibaca dan diterima secara sadar; bukan peringatan dekoratif yang dapat diabaikan. Setelah setiap perubahan pada poligon, ketinggian, kecepatan, pagar, atau tindakan akhir, jalankan validasi kembali.
Unggahan, ACK, dan baca balik wajib
Periksa FC online
Koneksi hijau, wahana yang benar dipilih, parameter dan keadaan misi saat ini tersedia.
Unggah Misi
GCS mengirim MISSION_COUNT; FC meminta setiap MISSION_ITEM_INT; GCS merespons; FC menyelesaikan dengan MISSION_ACK.
Tunggu ACK
Jendela respons yang ditargetkan adalah 1–5 detik. Timeout atau NACK tetap merupakan kesalahan; jangan beralih ke Auto.
Unduh Misi
Unduh misi dari FC dan bandingkan jumlah item, koordinat, ketinggian, serta perintahnya secara tepat dengan rencana.
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
Protokol yang ditargetkan menerima pesan lama MISSION_ITEM 39 hanya untuk kompatibilitas unduhan; unggahan menggunakan MISSION_ITEM_INT. Rincian MAVLink tetap standar dan tidak diubah oleh namespace KairOS.
Arm dan hover sebelum Auto
1. Prapenerbangan akhir
GPS, baterai, PreArm, geofence, angin, Home, penyimpanan kamera, dan tautan/failsafe.
2. Arm dalam Stabilize/Loiter
Jangan langsung melakukan arm dalam Auto untuk pengujian misi pertama.
3. Hover manual
Naik hingga 3–5 m dan verifikasi kestabilan, kewenangan kendali, dan telemetri.
4. Beralih ke Auto
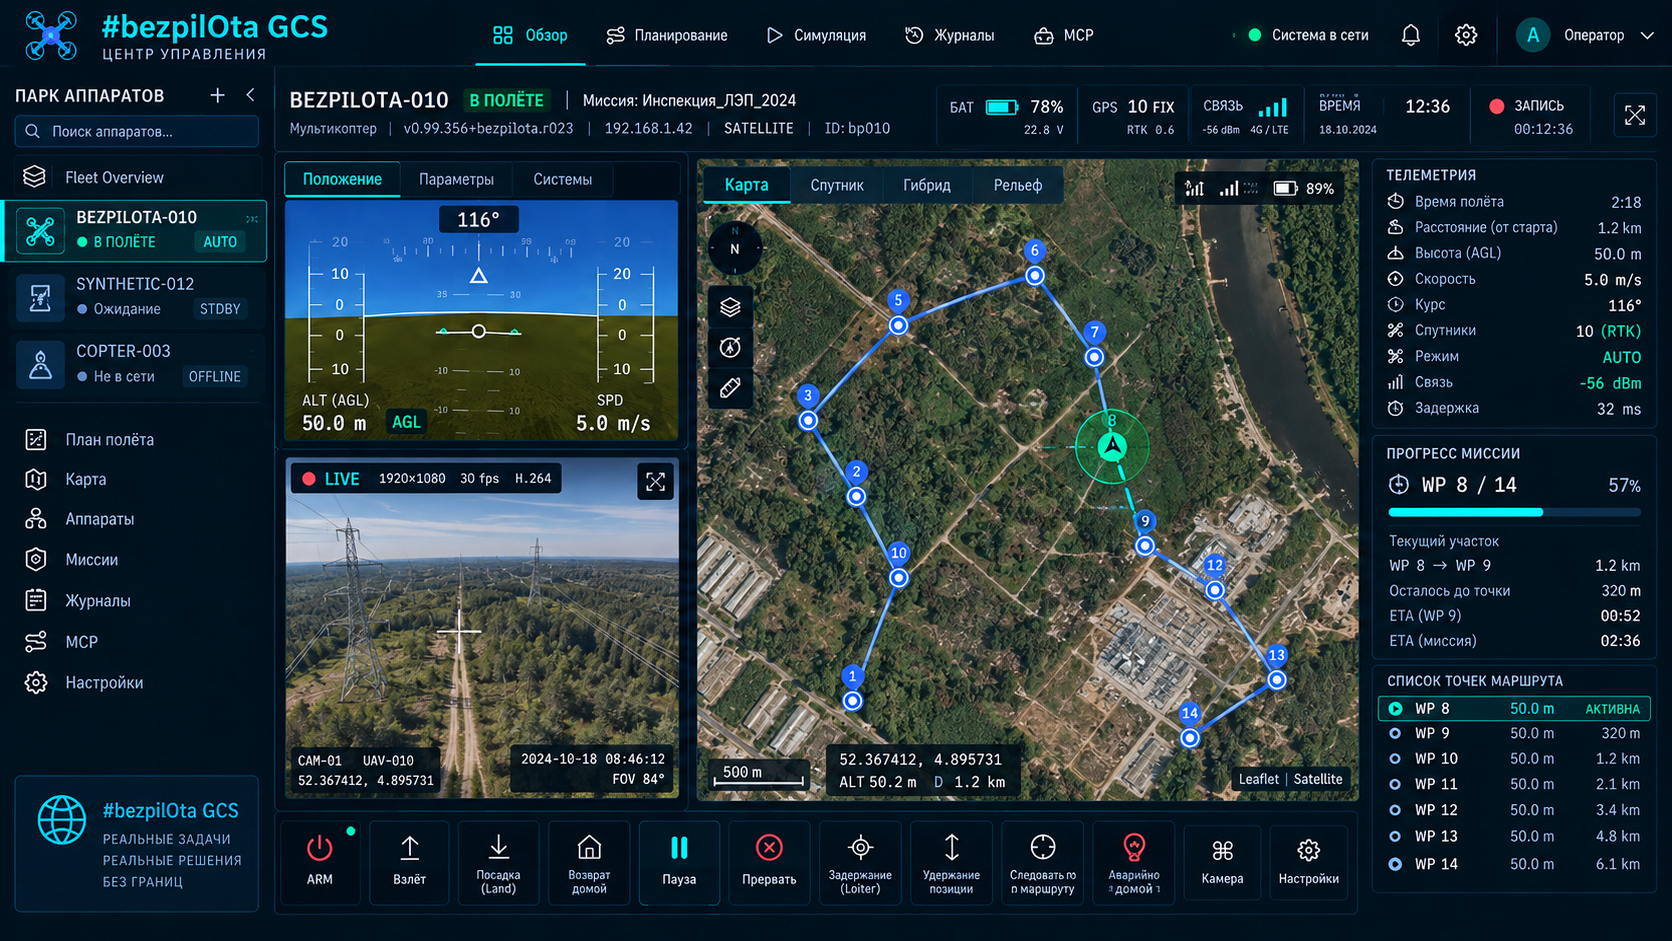
FC naik ke ketinggian lepas landas, terbang ke waypoint pertama, menyelesaikan segmen/pemicu kisi, lalu menjalankan RTL/pendaratan.
5. Pantau
Pantau item saat ini, ketinggian, kecepatan darat, baterai, GPS/EKF, pemicu kamera, dan sisa waktu.
6. Mendarat dan disarm
Setelah selesai, verifikasi sentuhan tanah, disarm otomatis, dan log yang tersimpan.
Tiga cara menghentikan misi dan satu pilihan terakhir
| Tindakan | Hasil | Kapan |
|---|---|---|
| Loiter | Mempertahankan posisi/ketinggian saat ini | Jeda untuk menilai keadaan dengan GPS/EKF sehat |
| RTL | Kembali ke Home dan menjalankan penyelesaian yang dikonfigurasi | Area/jalur kembali aman dan Home benar |
| Mendarat | Turun di lokasi saat ini | Lokasi saat ini lebih aman daripada kembali |
| Disarm Darurat | Segera menghentikan motor—wahana jatuh | Pilihan mutlak terakhir ketika gaya dorong berkelanjutan lebih berbahaya daripada jatuh |
Tujuh pembangkit untuk berbagai tugas
Kisi Survei
Garis sejajar dengan tumpang tindih untuk ortomosaik/pemetaan.
Orbit
Lingkaran atau busur di sekitar titik/struktur dengan radius dan orientasi kamera tertentu.
Pemindaian Koridor
Jalur sepanjang jalan, kabel, pipa, atau objek memanjang lainnya.
Persegi Meluas
Persegi pencarian yang meluas dari titik awal.
Pencarian Sektor
Segmen radial dari pusat untuk pencarian sistematis.
Lintasan Sejajar
Garis pencarian sejajar dengan jarak tertentu.
Pemindaian Struktur
Jalur di sekitar objek vertikal; memerlukan penilaian rintangan dan GNSS yang spesifik.
Berkas portabel dan pustaka cloud opsional
| Format | Tujuan |
|---|---|
| QGC WPL 110 | Waypoint dan perintah misi |
| KML | Pertukaran misi/batas dengan alat GIS |
| CSV | Impor/ekspor tabular |
| GeoJSON | Batas poligon dan geometri GIS |
| Pustaka misi cloud | Penyimpanan opsional ketika backend Convex diaktifkan |
Ketika memuat berkas orang lain atau berkas lama, periksa kembali kerangka ketinggian, asumsi Home, perintah firmware, pagar, pemicu kamera, dan koordinat. Penerapan khusus lokal tanpa Convex tidak memiliki pustaka cloud—ini normal.
Pratinjau geometris dan SITL fisika adalah pemeriksaan berbeda
Tab Simulation Mission Control menampilkan medan 3D, jalur, penanda pemicu kamera, waktu, profil ketinggian, dan peringatan medan. Ini adalah pratinjau geometris: tidak memodelkan aerodinamika, angin, batas aktuator, penurunan tegangan baterai, atau kesalahan estimator.
Untuk validasi fisika/protokol, gunakan SITL dengan versi firmware yang sesuai. Setelah SITL, uji lapangan terkendali dengan area, ketinggian, dan durasi yang dikurangi tetap diperlukan.
Target awal dan margin baterai
| Tugas | Ketinggian simulasi yang ditargetkan |
|---|---|
| Pengambilan detail | 25–30 m |
| Pemetaan umum | Sekitar 50 m |
| Ringkasan | 80–100 m, hanya jika batas hukum dan rintangan mengizinkan |
- Mulai dengan tumpang tindih depan 75% dan samping 65%; jika penyambungan lemah, tumpang tindih samping dapat ditingkatkan menjadi 70–75%.
- Sesuaikan arah kisi dengan angin; pilih garis yang meminimalkan belokan melawan angin samping yang tidak aman.
- Rencanakan penggunaan tidak lebih dari sekitar 70% baterai dan simpan cadangan 30% untuk angin, pendekatan ulang, dan penurunan kemampuan.
- Periksa interval foto terhadap kecepatan, pencahayaan, dan kecepatan tulis kamera.
- Jangan memperluas poligon hingga tepi fisik tanpa zona penyangga belokan dan geofence yang aman.