یہ مستقبل کی تصدیق کا پروٹوکول ہے: FC رابطہ، pre-flight چیک لسٹ، input اور failsafe جانچ، مختصر دستی پرواز، لینڈنگ اور ٹیلی میٹری جائزہ۔ موجودہ مرحلے میں KairOS صرف SITL اور پروپیلر کے بغیر بینچ کی اجازت دیتا ہے۔
KairOS کی پرواز کی تصدیق نہیں ہوئی اور موجودہ مرحلے میں حقیقی آلہ کنٹرول کرنے کے لیے نہیں ہے۔
KairOS ریپوزٹری ↗اس صفحے پر +
آپ کیا کریں گے اور یہ رہنما کس بات کی ضمانت نہیں دیتا
مقصد آپریٹر کا مکمل چکر درج کرنا ہے: رابطہ، pre-flight، input جانچ، arm، ٹیک آف، مختصر دستی پرواز، لینڈنگ اور بعد کا جائزہ۔ اپنی ہارڈ ویئر اور پرواز تصدیق تک یہ سلسلہ صرف SITL یا پروپیلر کے بغیر بینچ پر چلتا ہے۔
آلہ، کیلیبریشن اور سامان
- مکینیکی طور پر درست اور پہلے جانچا ایئر فریم؛ فاسٹنر، بازو، لینڈنگ گیئر اور payload مضبوط ہوں۔
- ArduPilot، PX4، Betaflight یا iNav فلائٹ کنٹرولر؛ درست فرم ویئر/ورژن جانچا ہو۔
- Accelerometer، compass، gyro اور RC/gamepad mapping کیلیبریٹ ہوں؛ FC سمت تنصیب کے مطابق ہو۔
- درست قسم اور سمت کے پروپیلر صرف پروپیلر کے بغیر بینچ جانچ کے بعد لگائے جائیں۔
- مکمل چارج فلائٹ بیٹری اور companion الیکٹرانکس کی الگ مستحکم بجلی۔
- براہِ راست USB یا Drone Agent سے Wi-Fi/4G/میدانی لنک؛ Mission Control کھلا ہو اور آپریٹر سمجھتا ہو۔
- گیم پیڈ یا کی بورڈ؛ Web Gamepad API کے لیے Xbox طرز کنٹرولر مجوزہ پروفائل ہے۔
- لوگوں، جانوروں، گاڑیوں، تاروں، ہوائی اڈوں اور ممنوع علاقوں سے دور کھلی مجاز جگہ۔
FC جوڑ کر تصدیق شدہ handshake کا انتظار کریں
براہِ راست USB
ڈیٹا کیبل جوڑیں، http://localhost:4000 کھولیں، Connect دبائیں، serial port چنیں اور heartbeat/capabilities/parameters کا انتظار کریں۔
میدانی نیٹ ورک
آلہ آن کریں؛ ایجنٹ خود چلنا چاہیے۔ لیپ ٹاپ اسی LAN، USB tether یا Ground Agent AP سے جوڑ کر دریافت شدہ نوڈ منتخب کریں یا IP/mDNS دیں۔
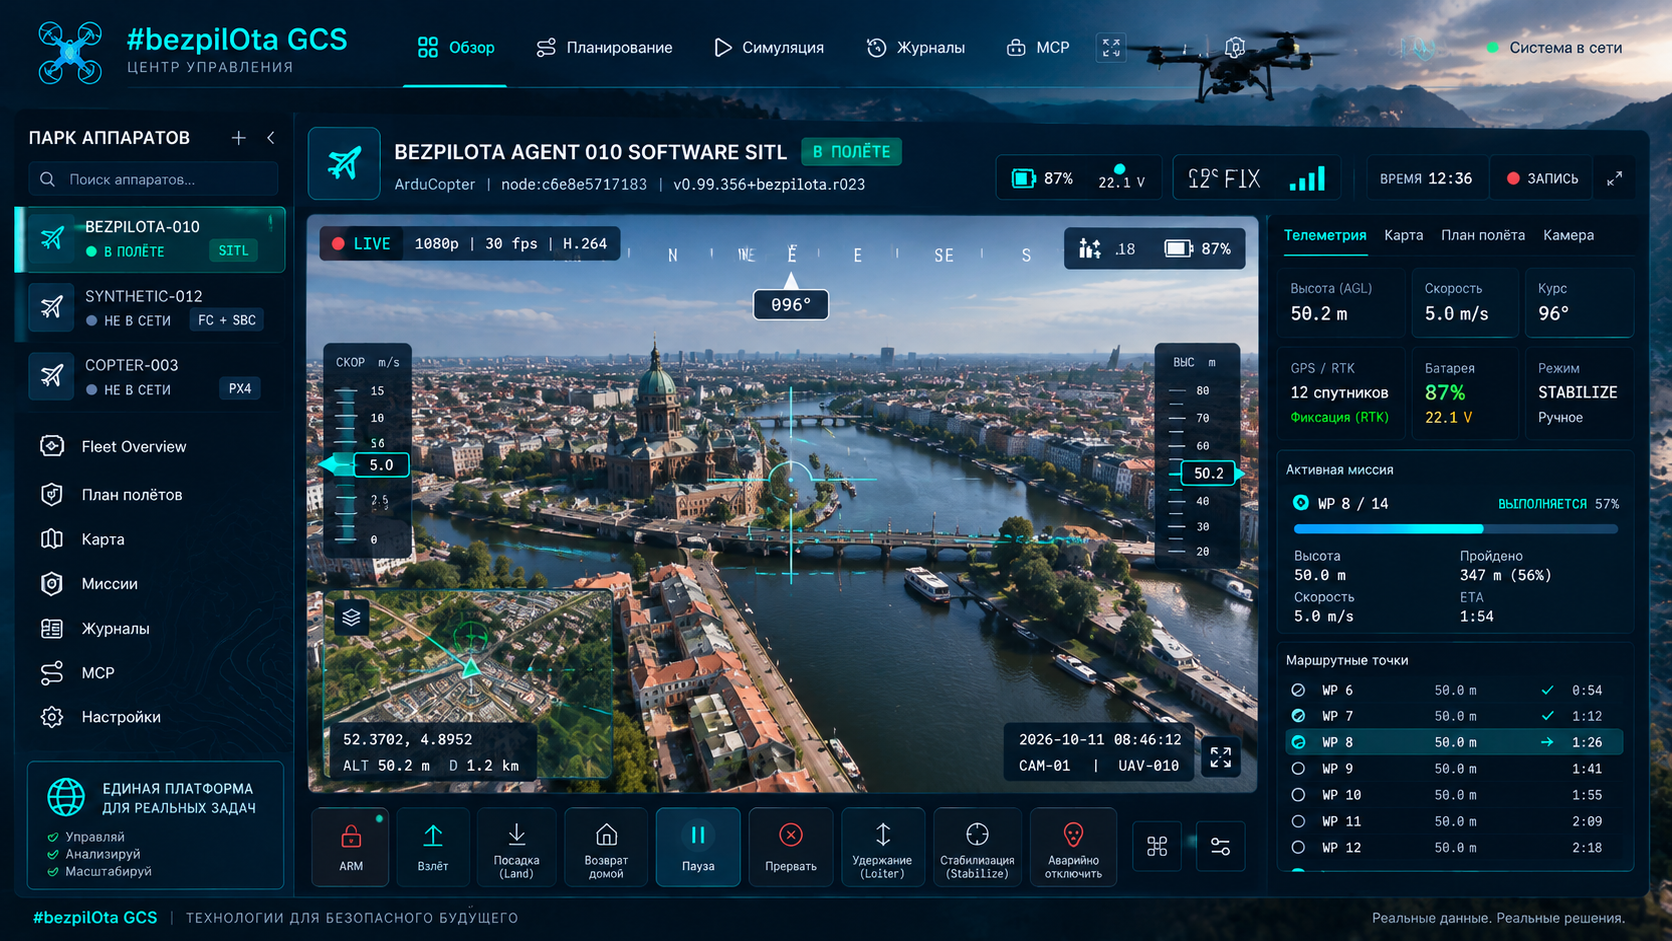
- اوپری بار فرم ویئر خاندان، آلے کی قسم اور ورژن دکھاتا ہے۔
- رابطہ صرف ایک socket کھلنے پر نہیں، براہِ راست ٹیلی میٹری کے بعد سبز ہوتا ہے۔
- مجوزہ handshake 2–5 سیکنڈ لیتا ہے؛ timeout کی تشخیص کریں، دوبارہ Arm سے نہ چھپائیں۔
- آگے بڑھنے سے پہلے یقینی بنائیں کہ منتخب نوڈ یہی آلہ ہے۔
ایک بھی سرخ خرابی کے بغیر pre-flight مکمل کریں
| جانچ | متوقع نتیجہ |
|---|---|
| GPS | 3D Fix یا بہتر؛ میدانی تصدیق کا مجوزہ کم از کم 8+ سیٹلائٹ؛ HDOP <2؛ استعمال ہو تو RTK حالت |
| بیٹری | pack کے مکمل وولٹیج کے مطابق — مثلاً 6S کے لیے تقریباً 25.2 V؛ >80%؛ زمین پر کرنٹ تقریباً 0 A |
| زاویائی حالت | مصنوعی افق ہموار؛ roll/pitch درست سمت میں ردِ عمل دیں |
| ان پٹ | RC/gamepad چینل درست چلیں؛ throttle کم سے کم؛ trims مرکز میں |
| موڈ | پہلی پرواز کے لیے Stabilize یا Altitude Hold؛ Auto، Guided یا Loiter کو نامعلوم ابتدائی موڈ نہ بنائیں |
| PreArm | تمام خرابیاں دور ہوں؛ صرف ٹیک آف کے لیے جانچ بائی پاس نہ کریں |
RC اور compass کیلیبریشن کے لیے 2–3 منٹ منصوبہ جاتی اندازہ ہے، مگر وقت نہیں درست نتیجہ اہم ہے۔ افق جھکا ہو، compass variance دے، GPS مقام نہ پکڑے یا بیٹری ٹیلی میٹری مشکوک ہو تو ٹیسٹ ملتوی کریں۔
Arm سے پہلے کنٹرول جانچیں
| ان پٹ | عمل |
|---|---|
| بائیں اسٹک عمودی | تھروٹل |
| بائیں اسٹک افقی | یاو |
| دائیں اسٹک عمودی | پچ |
| دائیں اسٹک افقی | رول |
| کی بورڈ W / S | پچ |
| کی بورڈ A / D | رول |
| تیر اوپر / نیچے | تھروٹل |
| تیر بائیں / دائیں | یاو |
Flight Control ٹیب میں گیم پیڈ شناخت ہونا چاہیے؛ کبھی بٹن سے «جگانا» پڑتا ہے۔ KairOS کا مجوزہ نظام 50 Hz پر MANUAL_CONTROL MAVLink بھیجتا ہے۔ PILOT_THR_BHV، RC override پالیسی، dead zones اور ہر محور کی سمت جانچیں۔ Bluetooth تاخیر بڑھا سکتا ہے؛ پہلے ٹیسٹ کے لیے USB بہتر ہے۔
صرف محفوظ فاصلے اور واضح منظوری سے Arm کریں
جگہ خالی کریں
سب لوگ محفوظ حد کے باہر ہوں؛ آلہ متوقع سمت میں اور مکمل طور پر آپریٹر کی نظر میں ہو۔
موڈ اور تھروٹل کی تصدیق
Stabilize/AltHold سوچ سمجھ کر منتخب، throttle کم سے کم اور sticks غیر جانب دار ہوں۔
Arm
Arm دبائیں اور عمل کی تصدیق کریں۔ UI، ACK/heartbeat کے بعد ARMED دکھاتا ہے۔
موٹر دیکھیں
بغیر لوڈ گھومنا MOT_SPIN_ARM پر منحصر ہے۔ غلط موٹر سمت، ارتعاش یا غیر متوقع throttle پر فوراً disarm کریں۔
| عام انکار | کیا درست کریں |
|---|---|
| 3D Fix درکار | کھلی جگہ GPS کا انتظار کریں یا موڈ مکمل سمجھ کر صرف مجاز non-GPS ٹیسٹ چنیں |
| بیٹری failsafe | چارج، وولٹیج/کرنٹ سینسر، سیل تعداد اور حد جانچیں |
| کمپاس کا اختلاف | مداخلت دور، کیلیبریشن اور سمت جانچیں |
| Gyro میں عدم مطابقت | آلہ ساکن رکھیں اور سینسر کو تقریباً 30 سیکنڈ گرم ہونے دیں |
2–3 میٹر بلند ہو کر رکیں
مستقبل کی میدانی تصدیق میں throttle آہستہ بڑھتا ہے؛ hover نقطہ اکثر 40–60% ہوتا ہے مگر آلے پر منحصر ہے۔ Altitude Hold/Loiter میں مرکزی throttle بلندی برقرار رکھتا، اوپر چڑھائی اور نیچے اترائی دیتا ہے۔ موڈ فرم ویئر تفصیلات اور ابتدائی ٹیسٹ کے مطابق چنا جائے۔
صاف ٹیک آف
آلے کو زمین پر نہ گھسیٹیں؛ ground effect سے ہمواری سے نکل کر بلند ہوں۔
2–3 میٹر پر رکیں
چڑھائی روکیں، drift، oscillation، ارتعاش اور ردِ عمل جانچیں۔
جلد منسوخ کریں
غیر متوقع رویے پر نرمی سے اتریں؛ صرف رہنما مکمل کرنے کے لیے جاری نہ رکھیں۔
مختصر کمانڈ، مستقل نگرانی
- Pitch — آگے/پیچھے؛ Roll — بائیں/دائیں؛ Yaw — گردش؛ Throttle — موڈ کے مطابق عمودی کنٹرول۔
- بلندی، زمینی رفتار، بیٹری وولٹیج اور کمی، گھر سے فاصلہ، فلائٹ موڈ اور لنک کی حالت دیکھتے رہیں۔
- ایک وقت میں ایک چھوٹا ان پٹ دیں اور ردِ عمل جانچنے کے لیے hover پر واپس آئیں۔
- Loiter مقام/بلندی برقرار رکھنے کے لیے استعمال ہو سکتا ہے، مگر صرف درست GPS/EKF اور پہلے جانچے موڈ سوئچ کے ساتھ۔
- چھوٹے مقام پر پہلی بار Auto/Guided میں نہ جائیں اور geofence/failsafe نہ آزمائیں۔
سمجھیں ہر موڈ کیا برقرار رکھتا ہے
| موڈ | مجوزہ رویہ | ضروریات |
|---|---|---|
| Stabilize | خودکار سطحی زاویے کے ساتھ مکمل دستی کنٹرول | آپریٹر کا مانوس ان پٹ |
| Altitude Hold | مرکزی throttle کے قریب بلندی برقرار رکھتا ہے | Barometer اور درست throttle رویہ |
| Loiter | مقام اور بلندی برقرار رکھتا ہے | GPS/EKF کی صحت |
| PosHold | Accelerometer پر مبنی کنٹرول کے ساتھ فرم ویئر مخصوص ہولڈ موڈ | فرم ویئر کی مخصوص جانچ کے بغیر عمومی طور پر محفوظ نہ سمجھیں |
منتخب قابلِ پیش گوئی طریقے سے اتریں
| طریقہ | مکمل عمل |
|---|---|
| دستی اترائی | تقریباً 0.5–1 m/s اتریں؛ زمین چھونے کے بعد تقریباً 2 s throttle کم سے کم؛ auto-disarm مقررہ DISARM_DELAY پر منحصر ہے |
| Land موڈ | FC زیرِ کنٹرول اترائی اور زمین چھونے پر disarm کرتا ہے؛ آپریٹر موڈ بدلنے کے لیے تیار رہے |
| RTL | مقررہ بلندی تک چڑھائی، گھر واپسی اور لینڈنگ؛ تصدیق شدہ GPS، home، بلندی اور راستہ درکار |
پروپیلر رکنے کے بعد UI میں DISARMED ہونا چاہیے۔ auto-disarm نہ ہو تو جسمانی طور پر زمین چھونے اور دوبارہ thrust نہ بننے کا یقین ہونے کے بعد ہی Disarm کریں۔
اگلی پرواز سے پہلے ٹیلی میٹری اور لاگ کا جائزہ لیں
- نقشے پر track کھول کر حقیقی راستے کو آپریٹر کی کمانڈ سے ملائیں۔
- بلندی، موڈ تبدیلی، GPS، EKF، ارتعاش، کرنٹ، لنک واقعات اور failsafe پیغامات جانچیں۔
- ArduPilot آن بورڈ .bin لاگ رکھتا ہے؛ log browser یا USB سے ڈاؤن لوڈ کر کے ترتیب کے snapshot کے ساتھ محفوظ کریں۔
- ArduPilot کے لیے firmware.ardupilot.org اور فرم ویئر مخصوص تجزیہ استعمال کریں؛ KairOS، FC سازندے کی دستاویزات کا متبادل نہیں۔
- لوڈ میں تقریباً 3.5 V/cell سے کم بیٹری عمر رسیدگی یا زیادہ sag ظاہر کر سکتی ہے؛ pack کی خصوصیات سے موازنہ کریں۔
- failsafe یا انتباہ آئے تو وجہ واضح ہونے تک اگلی پرواز مختصر یا منسوخ کی جاتی ہے۔
علامت کی تشخیص، چھپانا نہیں
| علامت | جانچیں |
|---|---|
| ایک طرف بہکنا | کمپاس مداخلت/کیلیبریشن، FC سمت، سطح کی کیلیبریشن، trim |
| جھول یا ارتعاش | پروپیلر/موٹر/فریم، ارتعاش لاگ، PID؛ Autotune صرف الگ محفوظ منظرنامے میں |
| گیم پیڈ کی تاخیر | Chrome/Edge، Bluetooth کے بجائے USB، frame rate، براؤزر ٹیب فوکس |
| جمی یا سیاہ ویڈیو | ایجنٹ ویڈیو خدمت، transport انتخاب، کیمرا آلہ اور فارمیٹ |
| فرم ویئر جانچیں | مجوزہ کم از کم: ArduPilot 4.0+، PX4 1.12+، Betaflight 4.3+، iNav 7.0+؛ حقیقی معاونت جانچنا ضروری ہے |
kairos status
journalctl -u kairos-video -n 20 --no-pagerکم از کم امور جو چھوڑے نہیں جا سکتے
- لوگوں اور اشیا سے محفوظ فاصلے پر ہی Arm کریں۔
- پہلی پروازیں مختصر اور کم بلندی پر؛ پیچیدگی بتدریج بڑھائیں۔
- بصری رابطہ اور حالات سے آگاہی برقرار رکھیں۔
- جانیں کہ RC loss، GCS loss، کم بیٹری اور GPS/EKF خرابی پر کیا ہوتا ہے۔
- ہوائی اڈوں، محدود فضائی حدود اور ہجوم سے دور کھلے مجاز علاقے میں اڑائیں۔
- ہر فلائٹ سیشن سے پہلے نافذ مقامی قواعد جانچیں۔
- خودکار موڈ اور KairOS UI استعمال کرتے ہوئے بھی آپریٹر ذمہ دار رہتا ہے۔