یہ مستقبل کی تصدیق کا پروٹوکول ہے: سروے polygon، grid، بلندی، رفتار، overlap، ٹیک آف، محفوظ اختتام، geofence/rally، پروٹوکول اپ لوڈ اور واپسی پر موازنہ۔ موجودہ مرحلے میں عمل صرف سیمولیٹر/SITL میں مجاز ہے۔
KairOS کے خودمختار مشن کی تصدیق نہیں ہوئی؛ حقیقی Auto execution کا دعویٰ نہیں اور یہ صفحہ اس کی اجازت نہیں دیتا۔
KairOS ریپوزٹری ↗اس صفحے پر +
رہنما کا مقصد اور واضح حد
منظرنامہ خودکار سروے پر مشتمل ہے: polygon → grid → پیرامیٹر → جانچ → اپ لوڈ → Auto execution → لاگ۔ Planner آف لائن اور FC کے بغیر چل سکتا ہے؛ الگ پرواز تصدیق تک اپ لوڈ اور عمل صرف سیمولیٹر/SITL میں ہوتے ہیں۔
عمل کی منصوبہ بندی سے پہلے کیا تیار ہونا چاہیے
- Mission Control چلتا اور FC سے جڑتا ہو؛ آف لائن planner پہلے کھولا جا سکتا ہے۔
- اپ لوڈ/عمل سے پہلے GPS 3D Fix اور 8+ سیٹلائٹ۔
- ArduPilot، PX4 یا iNav؛ ArduPilot/PX4 کے لیے MAVLink مشن، iNav کے لیے MSP راستہ۔
- ٹیک آف سے پہلے بیٹری کم از کم 80%۔
- polygon کے گرد کافی گنجائش والا کھلا مجاز بیرونی مقام۔
- تصدیق شدہ Home، بلندی کا حوالہ، RTL بلندی، geofence عمل اور موڈ سوئچ۔
- موسم اور ہوا آلے، payload اور منصوبے کی حدود میں ہوں۔
Polygon، grid کی ترتیب اور تفصیلی جانچ
1. Plan کھولیں
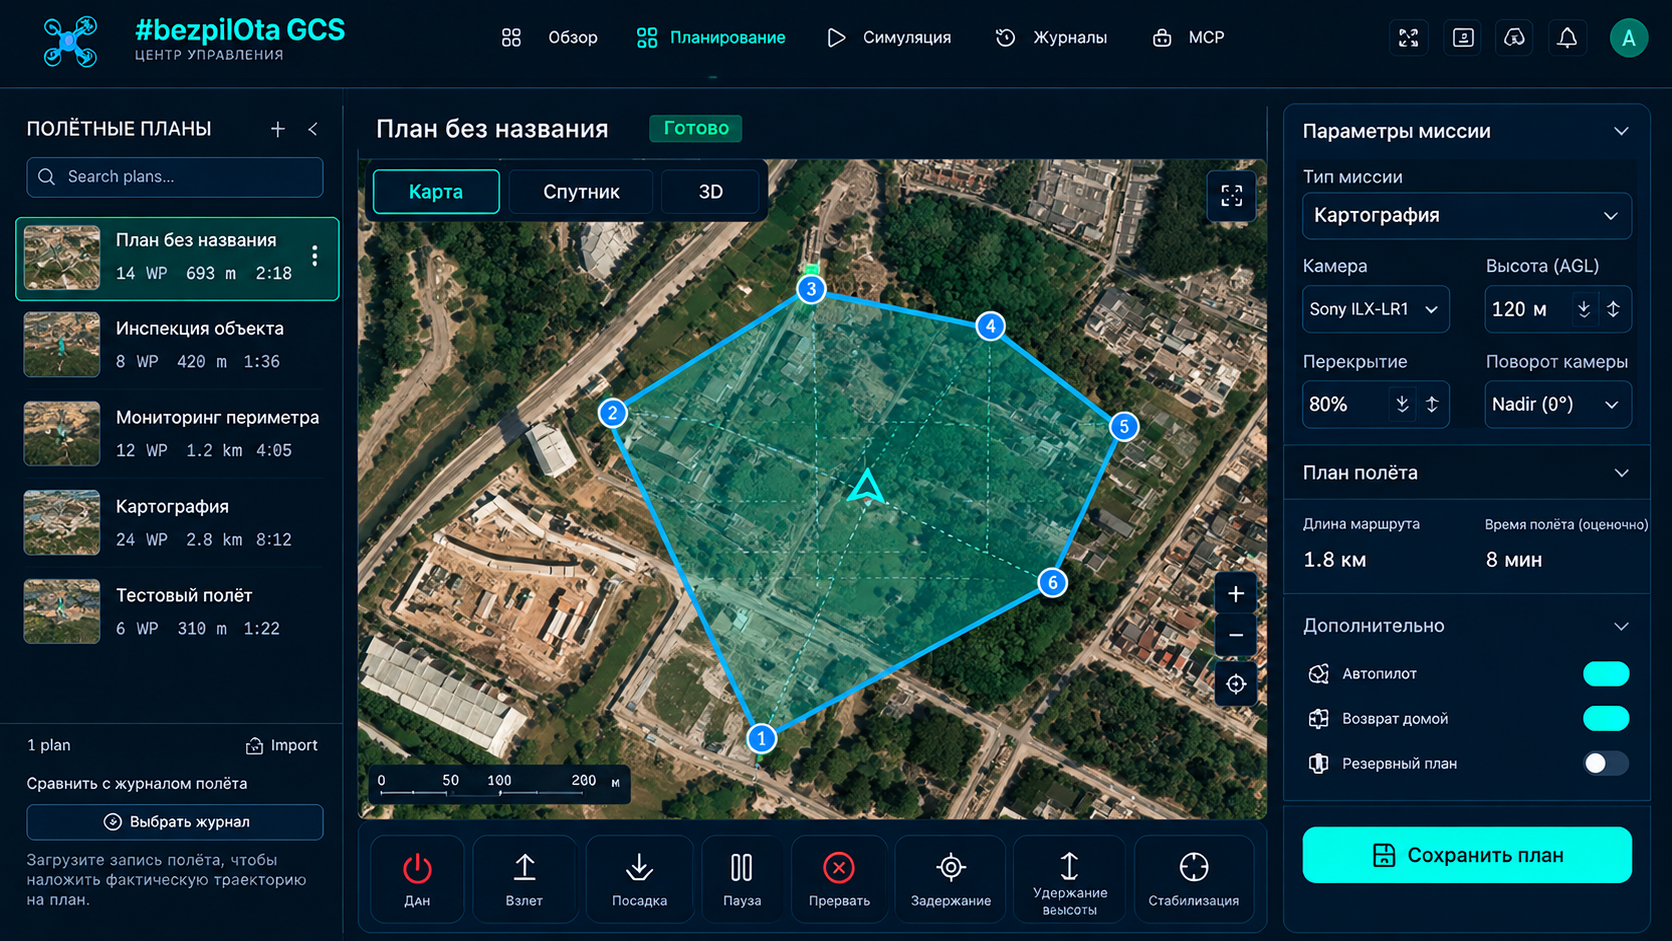
Plan ٹیب کھولیں۔ FC جڑا ہو تو نقشہ موجودہ GPS مقام، ورنہ ابتدائی علاقہ دکھاتا ہے؛ بائیں طرف waypoint فہرست، پیٹرن جنریٹر، ترتیب اور درآمد/برآمد ہیں۔
2. سروے کا علاقہ متعین کریں
Polygon بنائیں یا KML، GeoJSON یا CSV درآمد کریں۔ کناروں کے احاطے کے لیے محفوظ buffer رکھتے ہوئے حد اصل شے سے قدرے وسیع رکھیں۔
3. Survey Grid بنائیں
بلندی، رفتار، اگلا/پہلو overlap، زاویہ اور کیمرا ٹرگر دیں۔ Auto-optimize موڑوں کی تعداد کم کر سکتا ہے۔
4. منصوبہ جانچیں
کل waypoints، فاصلہ، وقت، حصے، تصاویر کی تعداد اور ہر آئٹم کی ترتیب، مختصات، بلندی اور کمانڈ جانچیں۔
| ترتیب | مجوزہ ابتدائی قدر | کس چیز کو بدلتی ہے |
|---|---|---|
| بلندی | عمومی 50 m؛ تفصیلی 30 m | GSD، احاطہ، رکاوٹیں، قانونی حد |
| رفتار | 5–8 m/s | حرکت کا دھندلا پن، مشن کا وقت، ہوا کی گنجائش |
| اگلا overlap | 75% | راستے کی سمت تصاویر ملانا |
| پہلو overlap | 65% | راستے کے آرپار تصاویر ملانا |
| گرڈ زاویہ | 0° یا خودکار اصلاح | موڑ، ہوا کا سامنا، لائن کی سمت |
| کیمرا ٹرگر | فاصلہ یا وقت | تصاویر کے درمیان فاصلہ |
واضح آغاز اور محفوظ اختتام شامل کریں
1. TAKEOFF to 50 m
2–N. Survey waypoints (NAV_WAYPOINT + camera triggers)
N+1. RTL (return to launch and land)
Takeoff آئٹم grid میں جانے سے پہلے چڑھائی مقرر کرتا ہے۔ آخری آئٹم کا رویہ غیر واضح نہ ہو؛ RTL، Home واپس آ کر مقررہ لینڈنگ کرتا ہے۔ مخصوص مقام پر موجودہ جگہ Land یا دوسرا اختتام زیادہ محفوظ ہو سکتا ہے—فیصلہ پہلے ہو، کم بیٹری کے بعد نہیں۔
Geofence اور rally points الگ حفاظتی تہیں
جغرافیائی باڑ
کام کے علاقے کے گرد تجویز کردہ buffer 50–100 m، زیادہ سے زیادہ بلندی کی مثال 100 m اور حد پار کرنے پر RTL۔ ArduPilot کے لیے FENCE_ENABLE، FENCE_TYPE اور FENCE_ACTION جانچیں۔
محفوظ متبادل نقاط
پہلے سے منتخب محفوظ لینڈنگ مقامات اور approach altitude، جب Home دستیاب نہ ہو یا واپسی کا راستہ غیر محفوظ ہو۔
اپ لوڈ سے پہلے تصدیق کریں
- Takeoff کی عدم موجودگی یا غیر واضح آخری عمل۔
- Geofence کے باہر waypoint۔
- مقررہ/قانونی حد سے بلند یا رکاوٹ/زمین کی گنجائش سے کم بلندی۔
- آلے/payload کی مقررہ حد سے باہر رفتار۔
- دہرائے گئے نقاط اور بہت کم فاصلہ۔
- غلط ترتیب یا فرم ویئر سے غیر ہم آہنگ کمانڈ۔
- Grid کا حصہ جو ممنوع زون کاٹے یا محفوظ موڑ کی گنجائش نہ رکھے۔
سرخ خرابیاں لازماً درست کریں۔ زرد مشورے پڑھ کر شعوری طور پر قبول کریں؛ انہیں نمائشی انتباہ سمجھ کر بند نہ کریں۔ Polygon، بلندی، رفتار، fence یا آخری عمل بدلنے کے بعد جانچ دوبارہ چلائیں۔
اپ لوڈ، ACK اور لازمی واپسی ڈاؤن لوڈ
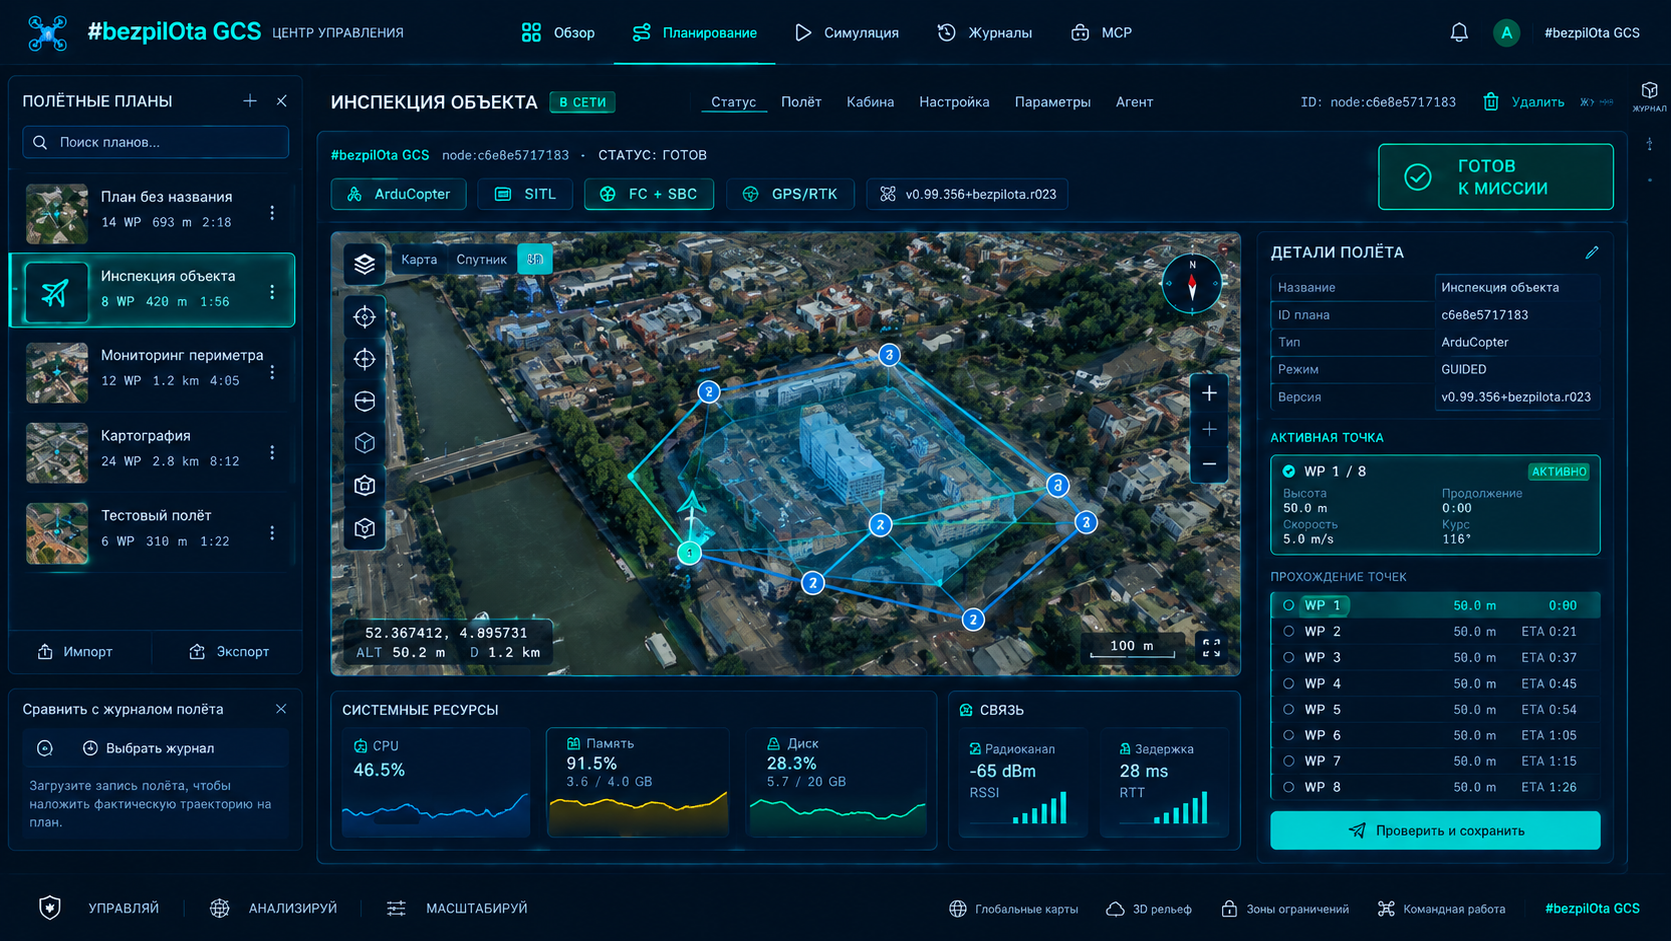
FC آن لائن جانچیں
رابطہ سبز، درست آلہ منتخب، پیرامیٹر اور موجودہ مشن کی حالت دستیاب ہو۔
مشن اپ لوڈ کریں
GCS، MISSION_COUNT بھیجتا ہے؛ FC ہر MISSION_ITEM_INT مانگتا ہے؛ GCS جواب دیتا ہے؛ FC، MISSION_ACK سے مکمل کرتا ہے۔
ACK کا انتظار کریں
جواب کی مجوزہ کھڑکی 1–5 سیکنڈ ہے۔ Timeout یا NACK خرابی رہتے ہیں؛ Auto میں نہ جائیں۔
مشن ڈاؤن لوڈ کریں
FC سے مشن ڈاؤن لوڈ کر کے درست تعداد، مختصات، بلندی اور کمانڈ منصوبے سے ملائیں۔
MISSION_COUNT
  → MISSION_REQUEST_INT
  → MISSION_ITEM_INT (message 73, integer lat/lon × 1e7)
  → MISSION_ACK
مجوزہ پروٹوکول پرانے MISSION_ITEM message 39 کو صرف ڈاؤن لوڈ مطابقت کے لیے لیتا ہے؛ اپ لوڈ میں MISSION_ITEM_INT ہے۔ MAVLink کی تفصیلات معیاری رہتی ہیں، KairOS namespace انہیں نہیں بدلتا۔
Auto سے پہلے Arm اور hover
1. آخری pre-flight
GPS، بیٹری، PreArm، geofence، ہوا، Home، کیمرا ذخیرہ اور لنک/failsafe۔
2. Stabilize/Loiter میں Arm
پہلے مشن ٹیسٹ میں براہِ راست Auto میں arm نہ کریں۔
3. دستی hover
3–5 m بلند ہو کر استحکام، کنٹرول اختیار اور ٹیلی میٹری یقینی بنائیں۔
4. Auto منتخب کریں
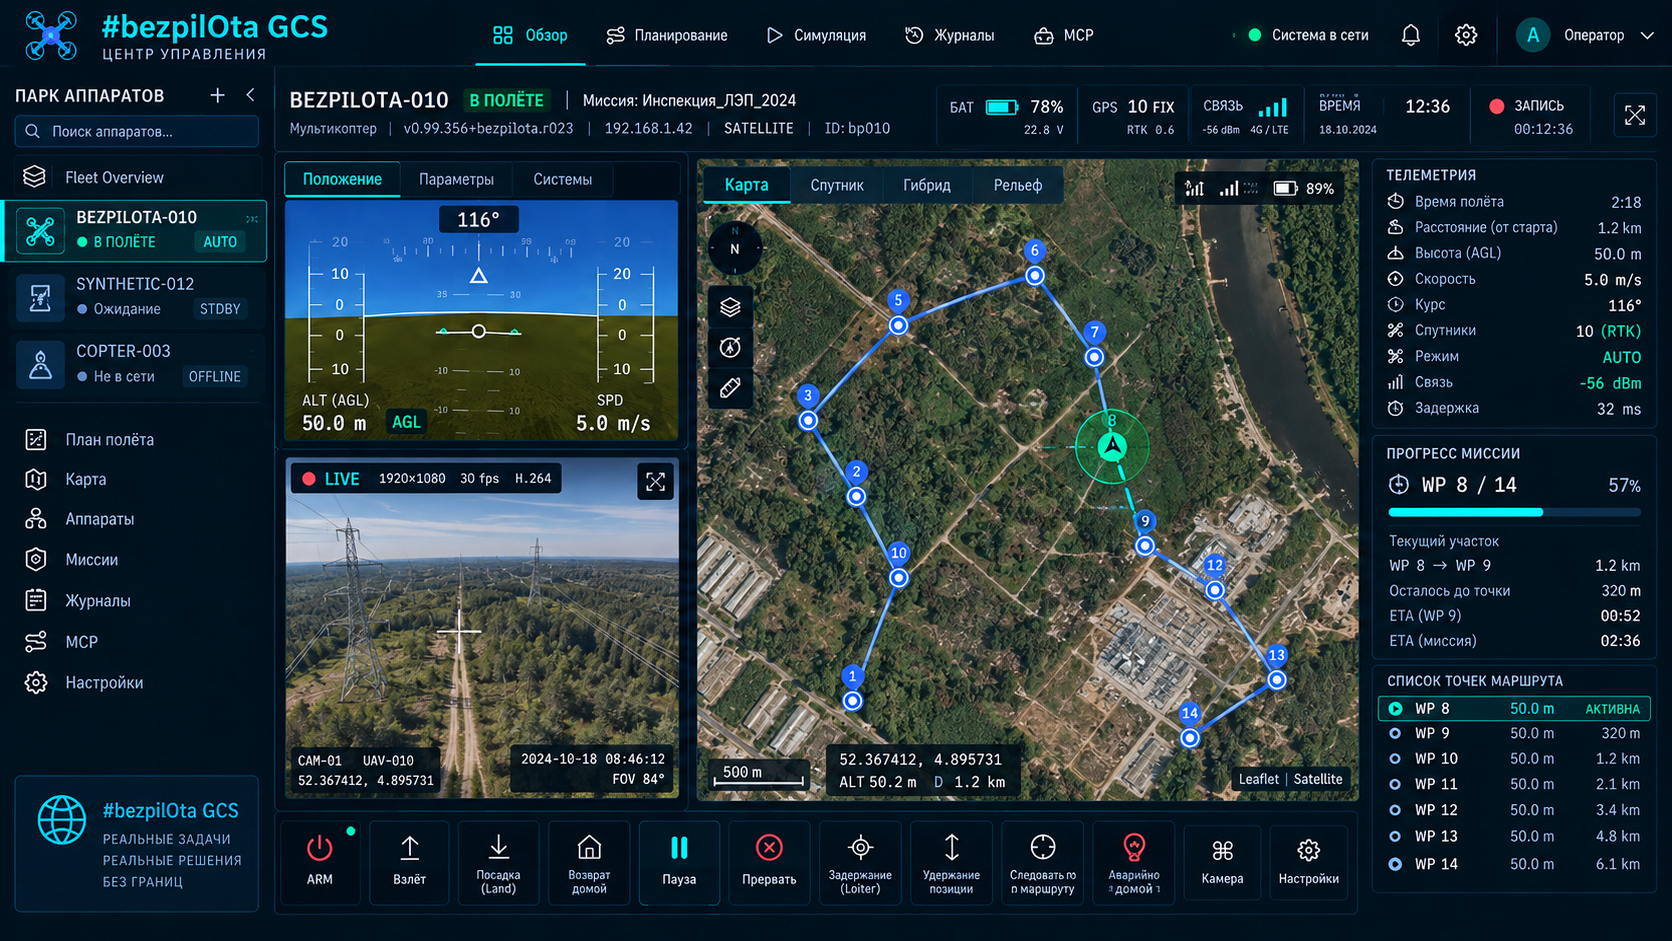
FC ٹیک آف بلندی تک چڑھتا، پہلے waypoint کی طرف جاتا، grid حصے/ٹرگر مکمل کرتا، پھر RTL/land کرتا ہے۔
5. نگرانی کریں
موجودہ آئٹم، بلندی، زمینی رفتار، بیٹری، GPS/EKF، کیمرا ٹرگر اور باقی وقت دیکھیں۔
6. اتریں اور disarm کریں
اختتام پر زمین چھونے، auto-disarm اور لاگ محفوظ ہونے کی تصدیق کریں۔
مشن روکنے کے تین طریقے اور ایک انتہائی اقدام
| عمل | نتیجہ | کب |
|---|---|---|
| Loiter | موجودہ مقام/بلندی برقرار رکھتا ہے | درست GPS/EKF کے ساتھ جائزے کے لیے وقفہ |
| RTL | Home لوٹ کر مقررہ اختتام کرتا ہے | علاقہ/واپسی کا راستہ محفوظ اور Home درست ہو |
| لینڈنگ | موجودہ مقام پر اترتا ہے | موجودہ جگہ واپسی سے محفوظ ہو |
| ہنگامی Disarm | موٹر فوراً بند کرتا ہے — آلہ گرتا ہے | بالکل آخری صورت، جب جاری thrust گرنے سے زیادہ خطرناک ہو |
مختلف کاموں کے لیے سات جنریٹر
سروے گرڈ
Orthomosaic/نقشہ سازی کے لیے overlap والی متوازی لائنیں۔
مدار
متعین رداس اور کیمرا سمت کے ساتھ نقطے/عمارت کے گرد دائرہ یا قوس۔
راہداری اسکین
سڑک، لائن، پائپ لائن یا دوسری طویل شے کے ساتھ پٹیاں۔
پھیلتا مربع
ابتدائی نقطے سے پھیلنے والا تلاش کا مربع۔
قطاعی تلاش
منظم تلاش کے لیے مرکز سے شعاعی حصے۔
متوازی راستہ
متعین فاصلے والی متوازی تلاش کی لائنیں۔
ساخت کا اسکین
عمودی شے کے گرد راستہ؛ رکاوٹ اور GNSS کا خاص جائزہ درکار ہے۔
قابلِ انتقال فائلیں اور اختیاری کلاؤڈ لائبریری
| فارمیٹ | مقصد |
|---|---|
| QGC WPL 110 | مشن waypoints اور کمانڈ |
| KML | GIS آلات سے مشن/حدود کا تبادلہ |
| CSV | جدولی درآمد/برآمد |
| GeoJSON | Polygon حدود اور GIS جیومیٹری |
| کلاؤڈ مشن لائبریری | Convex بیک اینڈ فعال ہونے پر اختیاری ذخیرہ |
کسی دوسرے یا پرانے فائل کو لوڈ کرتے وقت بلندی کا حوالہ، Home مفروضات، فرم ویئر کمانڈ، fence، کیمرا ٹرگر اور مختصات دوبارہ جانچیں۔ Convex کے بغیر صرف مقامی تعیناتی میں کلاؤڈ لائبریری نہ ہونا معمول ہے۔
جیومیٹری پیش منظر اور طبیعیاتی SITL الگ جانچیں ہیں
Mission Control کا Simulation ٹیب 3D زمین، راستہ، کیمرا ٹرگر نشان، اوقات، بلندی پروفائل اور زمینی انتباہ دکھاتا ہے۔ یہ جیومیٹری پیش منظر ہے: aerodynamics، ہوا، actuator حدود، بیٹری sag یا estimator خرابی ماڈل نہیں کرتا۔
طبیعیات/پروٹوکول کی تصدیق کے لیے مناسب فرم ویئر ورژن کے ساتھ SITL استعمال کریں۔ SITL کے بعد بھی کم علاقے، بلندی اور دورانیے کا زیرِ کنٹرول میدانی ٹیسٹ چاہیے۔
ابتدائی اہداف اور بیٹری کی گنجائش
| کام | سیمولیشن کی مجوزہ بلندی |
|---|---|
| تفصیلی تصاویر | 25–30 m |
| عمومی نقشہ سازی | تقریباً 50 m |
| جائزہ | 80–100 m، صرف قانونی/رکاوٹ حدود اجازت دیں تو |
- 75% اگلے اور 65% پہلو overlap سے شروع کریں؛ کمزور stitching پر پہلو overlap 70–75% تک بڑھایا جا سکتا ہے۔
- ہوا کے مطابق grid کی سمت رکھیں؛ خطرناک crosswind موڑ کم کرنے والی لائنیں چنیں۔
- تقریباً 70% سے زیادہ بیٹری استعمال نہ کرنے کا منصوبہ بنائیں اور ہوا، go-around اور خرابی کے لیے 30% ذخیرہ رکھیں۔
- رفتار، exposure اور کیمرے کی write rate کے مطابق تصویر کا وقفہ جانچیں۔
- محفوظ موڑ اور geofence buffer کے بغیر polygon کو جسمانی کنارے تک نہ پھیلائیں۔